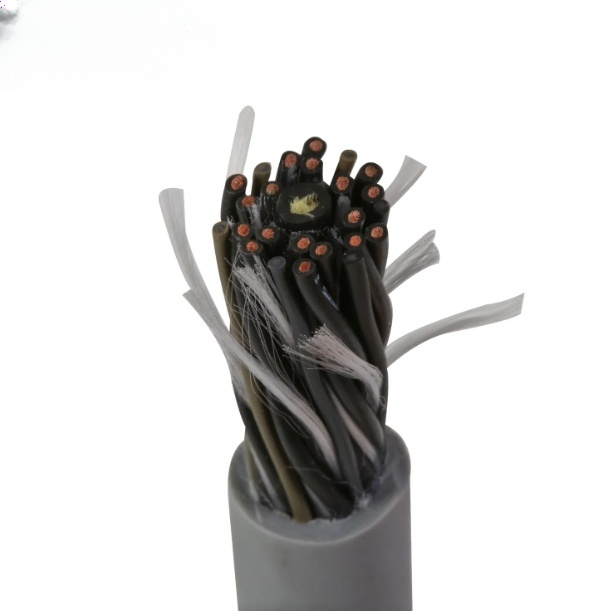
Deskripsi Detail
Apa Itu Kabel Jaringan Berating Rantai Tarik?
Kabel jaringan berating rantai tarik adalah kabel data Ethernet yang direkayasa untuk pelenturan kontinu dalam penyalur kabel atau rantai tarik — rantai plastik atau logam berartikulasi yang memandu kabel dari titik koneksi tetap (kabinet kontrol) ke bagian mesin bergerak (palet, slide, gantry, atau lengan robot). Ia memberikan kinerja Ethernet 1 Gbps yang sama dengan kabel jaringan instalasi tetap, tetapi konduktor, pelindung, dan jaketnya bertahan jutaan siklus tekukan di mana kabel LAN kantor konduktor pejal akan patah dalam hitungan hari.
Perbedaan mendasarnya adalah pilinan konduktor. Pada kabel Ethernet tetap, konduktornya adalah tembaga pejal — AWG 23, satu kawat. Tembaga pejal memiliki resistansi DC dan insertion loss terendah, yang ideal untuk pengkabelan horizontal permanen. Tetapi tembaga pejal mengalami pengerasan kerja dan patah di bawah tekukan berulang. Dalam rantai tarik, setiap konduktor adalah serabut AWG 26 — biasanya 19 untaian kawat 0.08 mm yang dipilin bersama. Untaian individual dapat meluncur relatif satu sama lain selama tekukan, mendistribusikan regangan alih-alih memusatkannya pada satu titik.
Kabel Jaringan Tetap vs Rantai Tarik — Perbedaan Mekanis
| Parameter | Kabel LAN Instalasi Tetap | Kabel Jaringan Berating Rantai Tarik |
|---|---|---|
| Konduktor | AWG 23 pejal | AWG 26 serabut (19-serabut, Kelas 6) |
| Umur lentur | <10 000 siklus (konduktor patah) | >5 000 000 siklus |
| Radius tekuk minimum | 8× OD (instalasi statis) | 15× OD (dinamis, jutaan siklus) |
| Jaket | PVC (dalam ruangan) atau PUR (industri tetap) | Hanya PUR — tahan minyak, cairan pendingin, dan kelelahan lentur |
| Konstruksi pelindung | Anyaman standar | Sudut anyaman dioptimalkan untuk umur lentur (35–50°) |
| Aplikasi umum | Pengkabelan horizontal di dinding dan tray | Penyalur kabel dari kabinet kontrol ke sumbu mesin bergerak |
Analisis Aplikasi
- Jaringan lengan robot: Kabel PROFINET yang menghubungkan pengontrol robot ke blok I/O gripper dan kamera pergelangan berjalan melalui penyalur kabel lengan robot dari dasar melalui sendi bahu, siku, dan pergelangan — jutaan siklus lentur pada radius tekuk bervariasi di setiap sumbu
- Sumbu transfer linier dan gantry: Kabel Ethernet dalam rantai tarik horizontal dan vertikal sistem gantry 3-sumbu yang menghubungkan switch jaringan jembatan bergerak ke drive sumbu dan I/O
- Otomasi pick-and-place berkecepatan tinggi: Kabel jaringan dalam rantai tarik siklus cepat robot delta atau sel pick-and-place SCARA, di mana gaya akselerasi 50 m/s² menekan konduktor dan jaket
Mengapa Memilih Yichi untuk Kabel Jaringan Berating Rantai Tarik
- Konduktor serabut Kelas 6 — pilinan yang tepat untuk tugas rantai tarik: Konstruksi 19-serabut AWG 26 memberikan umur lentur yang tidak dapat ditandingi oleh AWG 23 pejal atau AWG 26 7-serabut yang ditemukan pada beberapa kabel LAN "fleksibel". Perbedaannya adalah 19 serabut vs 7 serabut — lebih banyak serabut = lebih banyak umur lentur
- Umur lentur diverifikasi dengan pemantauan listrik kontinu: Rig uji rantai tarik Yichi mensikluskan kabel sampel sambil terus memantau keempat pasangan untuk kontinuitas. Pengujian berhenti ketika konduktor mana pun gagal — bukan ketika jaket menunjukkan retak yang terlihat. Rating >5 juta siklus didasarkan pada kegagalan listrik, bukan kosmetik
- Pelindung anyaman dirancang untuk pelenturan, bukan sekadar pelindungan: Sudut anyaman pada kabel jaringan rantai tarik lebih dangkal (35–50°) daripada kabel tetap (30–45°), memungkinkan kawat anyaman meluncur selama tekukan tanpa putus. Ini adalah detail desain yang tidak terlihat saat instalasi tetapi menentukan apakah pelindung bertahan satu juta siklus pertama
- Jaket PUR sebagai standar: PUR adalah satu-satunya material jaket yang menggabungkan ketahanan minyak/cairan pendingin, fleksibilitas suhu rendah, dan ketahanan kelelahan lentur yang dituntut kabel rantai tarik. Jaket PVC retak akibat paparan minyak dan kelelahan lentur; jaket TPE bertahan pelenturan tetapi terdegradasi dalam cairan pendingin