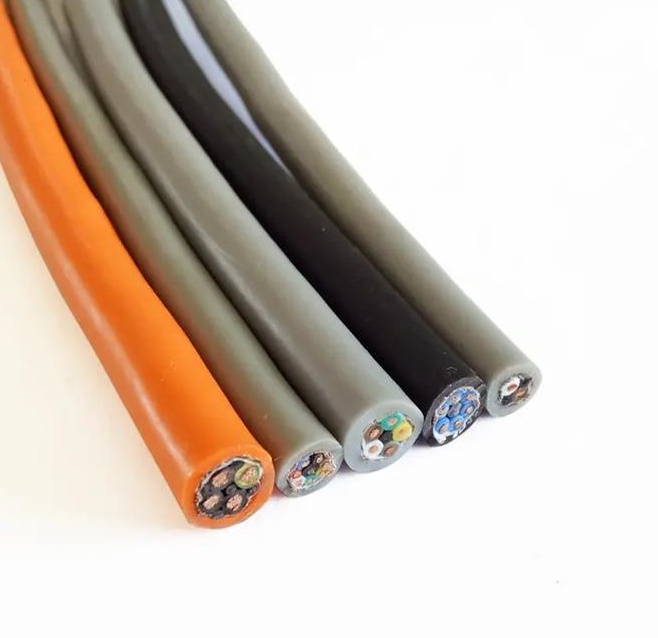
Descriere Detaliată
Feedback pur vs. compozit — când un cablu separat este mai bun decât unul all-in-one
Cablu servo compozit (putere + feedback într-un singur cablu) este soluția convenabilă cu un singur cablu. Dar există aplicații în care un cablu de feedback pur separat — doar semnale de encoder, fără conductoare de putere — este specificația corectă:
1. Retrofitting și instalații existente
Multe motoare servo din teren au conectori separați pentru putere și feedback. Înlocuirea motorului cu un motor cu cablu unic este un retrofit costisitor. Un cablu de feedback pur înlocuiește cablul de feedback existent fără a schimba cablul de putere, conectorii sau motorul.
2. Constrângeri de traseu al cablului
În unele proiecte de mașini, cablul de putere și cablul de feedback urmează trasee diferite. Cablul de putere poate trece printr-o tavă de cabluri pe o parte a mașinii, în timp ce cablul de feedback trece prin lanțul portcabluri pe cealaltă parte — pentru o separare maximă și o EMI minimă. Un cablu compozit forțează puterea și feedback-ul pe același traseu, care poate să nu fie traseul optim.
3. Aplicații doar cu feedback
Encoderele liniare, encoderele rotative pe arbori nemotorizați și sistemele externe de măsurare a poziției necesită un cablu de semnal de feedback, dar nu și alimentare a motorului. Specificarea unui cablu compozit pentru aceste aplicații risipește conductoarele de putere — adăugând cost, greutate și diametru exterior pentru conductoare care nu vor fi terminate.
4. Configurație flexibilă
Cablurile separate de putere și feedback permit înlocuirea independentă. Dacă cablul de feedback este deteriorat (cel mai fragil dintre cele două), doar cablul de feedback trebuie înlocuit — nu întregul cablu compozit. Într-un mediu de producție în care timpul de nefuncționare costă 500–5 000 de dolari pe oră, posibilitatea de a înlocui doar cablul defect poate fi semnificativă.
Alocarea perechilor în funcție de tipul de encoder
Numărul de perechi necesare depinde de tipul de encoder:
| Tip de encoder | Perechi necesare | Alocarea semnalelor |
|---|---|---|
| Incremental (RS-422) | 3–4 perechi | A/A\, B/B\, Z/Z\, +1 pereche pentru temperatura motorului |
| Incremental + comutație | 5–6 perechi | +U/U\, V/V\, W/W\ (sau senzori Hall) |
| Absolut — EnDat 2.1/2.2 | 2–3 perechi | Date+/Date–, Clock+/Clock–, +1 pereche pentru alimentare |
| Absolut — Hiperface | 3–4 perechi | Date+/Date–, + SIN/COS, +1 pereche pentru alimentare |
| Absolut — BiSS C | 2–3 perechi | Date+/Date–, Clock+/Clock–, +1 pereche pentru alimentare |
| Absolut — SSI | 2–3 perechi | Date+/Date–, Clock+/Clock–, +1 pereche pentru alimentare |
| Rezolver | 3 perechi | Excitație+, SIN/SIN\, COS/COS\ |
| Encoder dublu (motor + partea sarcinii) | 6–8 perechi | Două seturi de encoder + senzori de temperatură |
| Complet: encoder + rezolver + temperatură + vibrații | 8–12 perechi | Toate semnalele de feedback într-un singur cablu |
Pentru motoare cu un singur encoder incremental și senzor de temperatură PTC, 4 perechi reprezintă configurația standard. Pentru motoare de top cu encoder absolut, feedback dublu și senzori de monitorizare a stării, pot fi necesare 10–12 perechi.
Fabricația cablului de feedback pur Yichi
- Capacitate egalată a perechilor la ±5%: Toate perechile dintr-un cablu sunt testate la capacitate. Diferența dintre perechea cu cea mai mare capacitate și perechea cu cea mai mică capacitate trebuie să fie ≤5% din medie. Capacitate egalată înseamnă întârziere egalată de propagare a semnalului — esențial pentru interfețele multi-canal de encoder, unde abaterea de temporizare între canale provoacă erori de poziție
- Fără contaminare cu conductoare de putere: Cablurile de feedback pur sunt fabricate pe linii de producție dedicate, care nu procesează conductoare de putere. Aceasta elimină riscul ca un fir rătăcit de conductor de putere să migreze într-o pereche de semnal în timpul toronării — un defect care ar crea un scurtcircuit inter-conductor invizibil pentru testarea de rutină a producției
- Avantajul diametrului exterior mic: Fără conductoare de putere, diametrul exterior al cablului de feedback pur este cu 20–40% mai mic decât al cablului compozit echivalent pentru același tip de encoder — un diametru exterior mai mic înseamnă rază de îndoire mai mică și spațiu mai redus necesar în lanțul portcabluri
- Etichetat cu compatibilitatea tipului de encoder: Manta cablului este imprimată cu tipul/tipurile de interfață de encoder pentru care este proiectat cablul (de ex., „CABLU ENCODER — EnDat 2.2 / BiSS C — 4×2×0,22 mm² + 2×0,50 mm² — PUR") — identificabil imediat în timpul instalării și întreținerii