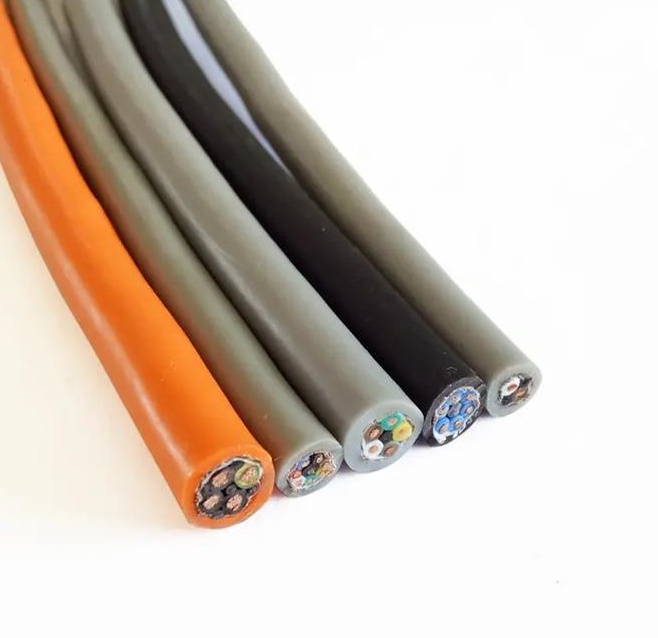
Detaljerad Beskrivning
Ren återkoppling kontra komposit — när en kabel är bättre än allt-i-ett
Kompositkabeln för servo (kraft + återkoppling i en kabel) är den bekväma enkabel-lösningen. Men det finns tillämpningar där en separat ren återkopplingskabel — endast encodersignaler, inga kraftledare — är den korrekta specifikationen:
1. Eftermontering och befintliga installationer
Många servo-motorer i fält har separata kraft- och återkopplingskontakter. Att byta motorn mot en enkabel-motor är en dyr eftermontering. En ren återkopplingskabel ersätter den befintliga återkopplingskabeln utan att ändra kraftkabeln, kontakterna eller motorn.
2. Kabeldragningsbegränsningar
I vissa maskinkonstruktioner följer kraftkabeln och återkopplingskabeln olika vägar. Kraftkabeln kan gå genom en kabelstege på ena sidan av maskinen medan återkopplingskabeln går genom dragkedjan på andra sidan — för att maximera separationen och minimera EMI. En kompositkabel tvingar både kraft och återkoppling in i samma väg, vilket inte alltid är den optimala dragningen.
3. Endast återkopplingstillämpningar
Linjära encodrar, roterande encodrar på icke-motoraxlar och externa positionsmätsystem kräver en återkopplingskabel men ingen motorkraft. Att specificera en kompositkabel för dessa tillämpningar slösar på kraftledarna — vilket ger extra kostnad, vikt och kabeldiameter för ledare som inte kommer att anslutas.
4. Flexibel konfiguration
Separat kraft- och återkopplingskabel möjliggör oberoende byte. Om återkopplingskabeln skadas (den ömtåligare av de två) behöver endast återkopplingskabeln bytas — inte hela kompositkabeln. I en produktionsmiljö där stillestånd kostar 500–5 000 USD per timme kan möjligheten att bara byta den felaktiga kabeln vara betydande.
Parfördelning efter encodertyp
Det antal par som krävs beror på encoderuttypen:
| Encodertyp | Par som krävs | Signalfördelning |
|---|---|---|
| Inkrementell (RS-422) | 3–4 par | A/A\, B/B\, Z/Z\, +1 par för motortemperatur |
| Inkrementell + kommatering | 5–6 par | +U/U\, V/V\, W/W\ (eller Hall-sensorer) |
| Absolut — EnDat 2.1/2.2 | 2–3 par | Data+/Data–, Clock+/Clock–, +1 par för kraft |
| Absolut — Hiperface | 3–4 par | Data+/Data–, + SIN/COS, +1 par för kraft |
| Absolut — BiSS C | 2–3 par | Data+/Data–, Clock+/Clock–, +1 par för kraft |
| Absolut — SSI | 2–3 par | Data+/Data–, Clock+/Clock–, +1 par för kraft |
| Resolver | 3 par | Excitation+, SIN/SIN\, COS/COS\ |
| Dubbel encoder (motor + last) | 6–8 par | Två encoderuppsättningar + temperatursensorer |
| Fullutrustad: encoder + resolver + temp + vibration | 8–12 par | Alla återkopplingssignaler i en kabel |
För motorer med en enda inkrementell encoder och PTC-temperatursensor är 4 par standardkonfigurationen. För exklusiva motorer med absolut encoder, dubbel återkoppling och konditionsövervakningssensorer kan 10–12 par krävas.
Yichis tillverkning av ren återkopplingskabel
- Parkapacitans matchad till ±5 %: Alla par i en kabel kapacitanstestas. Skillnaden mellan paret med högst kapacitans och paret med lägst kapacitans måste vara ≤5 % av medelvärdet. Matchad kapacitans innebär matchad signalutbredningsfördröjning — kritiskt för flerkanaliga encoder-gränssnitt där tidsavvikelse mellan kanalerna orsakar positionsfel
- Ingen kraftledarkontamination: Rika återkopplingskablar tillverkas på dedikerade produktionslinjer som inte bearbetar kraftledare. Detta eliminerar risken att en förlupen kraftledartråd vandrar in i ett signalpar under kardeleringen — ett fel som skulle skapa en kortslutning mellan ledare som är osynlig i rutinmässig produktionstestning
- Fördelen med liten ytterdiameter: Utan kraftledare är den rena återkopplingskabelns ytterdiameter 20–40 % mindre än motsvarande kompositkabel för samma encoderuttyp — mindre diameter ger snävare böjningsradie och mindre dragkedjeutrymme
- Märkt med encoderuttypkompatibilitet: Kabelmanteln trycks med de encoder-gränssnittstyper som kabeln är konstruerad för (t.ex. "ENCODER CABLE — EnDat 2.2 / BiSS C — 4×2×0.22 mm² + 2×0.50 mm² — PUR") — omedelbart identifierbar vid installation och underhåll