Descripción Detallada
Los Motores Lineales Necesitan un Cable Diferente
Un servo motor rotativo está atornillado a un bastidor fijo. El cable conecta un armario estacionario a un motor que no se mueve. Todo el movimiento es interno al motor — el cable es fijo.
Un motor lineal es fundamentalmente diferente: el cable conecta un armario estacionario a un motor que es el elemento móvil — el motor/deslizador viaja a lo largo de toda la longitud del eje. El cable debe:
- Viajar con el motor a través de toda la carrera (1–10+ metros)
- Transportar tanto la corriente de fase de alta potencia del motor como las señales de retroalimentación de precisión del sensor Hall en la misma cubierta
- Mantener la integridad de la señal a pesar de que los conductores de potencia PWM están a milímetros de los conductores de señal
- Sobrevivir millones de ciclos de alta velocidad y largo recorrido en un portacables
El Desafío del Sensor Hall — Señales Limpias Junto a Potencia Ruidosa
Los sensores de efecto Hall detectan la posición del polo magnético del motor lineal — son el equivalente del "encoder" para motores lineales. Estos sensores emiten señales analógicas o digitales de bajo nivel (normalmente 5 V o 24 V) que le dicen al servo drive exactamente dónde está el motor a lo largo de la pista de imanes.
El problema: los conductores de potencia que transportan la corriente de fase del motor (conmutando a 4–16 kHz con dv/dt de 5 kV/μs) están dentro del mismo cable que los conductores de señal del sensor Hall, separados por solo unos pocos milímetros de aislamiento.
Sin un diseño adecuado, la forma de onda de potencia PWM se acopla capacitivamente a las señales del sensor Hall, corrompiendo la retroalimentación de posición. El servo drive pierde la conmutación — el motor pierde posición o falla.
Tres características de diseño lo evitan:
1. Separación Física — Capa Intermedia de Vellón PET
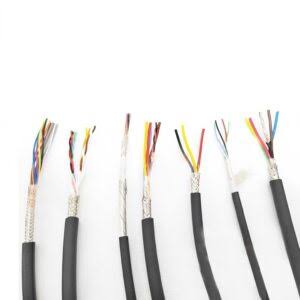
Los conductores de potencia se trenzan en el núcleo interno del cable. Los conductores de señal están en una capa exterior separada. Una cinta de vellón PET entre las capas proporciona aislamiento dieléctrico adicional más allá del aislamiento individual del núcleo.
2. Aislamiento de Señal de Baja Capacitancia
Los núcleos del sensor Hall usan aislamiento de PP o PE — materiales con constantes dieléctricas bajas (εr ≈ 2,3) vs PVC (εr ≈ 4,5). Constante dieléctrica más baja = menor capacitancia entre núcleos de potencia y señal = menor tensión de ruido acoplado.
3. Blindaje Global — Trenza de Cobre Estañado
El blindaje de trenza con cobertura del 85 %+ rodea todo el conjunto del cable — tanto los núcleos de potencia como los de señal. El blindaje intercepta la EMI radiada de fuentes externas Y proporciona un plano de referencia de tierra que reduce el acoplamiento capacitivo entre los conductores de potencia y señal dentro del cable.
Configuraciones Típicas por Tamaño de Motor
| Tipo de Motor Lineal | Potencia Típica | Sensores Hall | Térmico | Configuración Típica |
|---|---|---|---|---|
| Sin núcleo pequeño (< 200 N) | 1,5–2,5 mm² | 5 señales (3 Hall + 2 potencia) | 2 señales (PTC/KTY) | 4G1.5 + 7 × 0.5 |
| Sin núcleo mediano (200–500 N) | 2,5–4 mm² | 5 señales | 2 señales | 4G2.5 + 7 × 0.5 |
| Núcleo de hierro (500–2 000 N) | 4–10 mm² | 5–8 señales | 2 señales | 4G4 + 8 × 0.5 + 2 × 0.5 |
| Núcleo de hierro grande (> 2 000 N) | 10–35 mm² | 8 señales | 2 señales | 4G10 + 8 × 0.5 + 2 × 0.5 |
Diseño de Largo Recorrido — Más Allá de los Portacables Estándar
El cable de cadena portacables estándar está diseñado para recorridos de hasta 10–20 m. Los ejes de motores lineales a menudo superan esto — las etapas de obleas semiconductoras recorren rutinariamente 2–5 m con precisión nanométrica, y las máquinas herramienta de gran formato pueden tener carreras de 10–30 m.
Consideraciones de diseño para largo recorrido:
- Carga de tracción en el punto de salida del portacables: Un portacables de 10 m lleno de cable pesa 5–15 kg. En el extremo móvil, todo el peso del cable en el portacables tira del punto de sujeción. Los rellenos de tracción de Kevlar soportan esta carga — no los conductores de cobre
- Hundimiento del cable en el portacables: Los portacables horizontales largos experimentan hundimiento del cable entre los puntos de soporte. El hundimiento crea esfuerzo de flexión no uniforme. Un mayor refuerzo de tracción y un espaciado optimizado de los soportes del portacables abordan esto
- Acumulación de calor en portacables largos: La fricción sobre largos recorridos genera calor que no puede disiparse fácilmente desde el centro del portacables. La cubierta PUR se especifica en parte por su estabilidad térmica — mantiene las propiedades mecánicas a temperatura elevada mejor que el PVC
¿Por Qué Elegir el Cable para Motor Lineal de Yichi?
- Configuración específica para el motor: Envíenos el fabricante y modelo de su motor lineal. Hacemos coincidir el pinout del sensor Hall, el tipo de sensor térmico (PTC, KTY, PT100) y la sección transversal de potencia con la hoja de datos de su motor — no un cable genérico "una talla para muchos"
- Integridad de señal del sensor Hall probada: Cada lote de producción se prueba para diafonía potencia-señal a la frecuencia de conmutación PWM del motor — verificamos que las señales del sensor Hall permanezcan limpias a plena potencia del motor
- Capa intermedia de vellón PET como estándar: La capa de aislamiento potencia-señal es estándar en cada cable de motor lineal — no una opción de costo adicional
- Preensamblado con conectores: Conectores específicos del motor (M23, M40, M58 para potencia + M17, M23 para señal) preensamblados y probados — conecte y ponga en marcha, sin cableado en campo