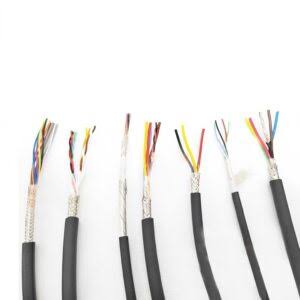
Descrição Detalhada
Motores Lineares Precisam de um Cabo Diferente
Um motor servo rotativo é aparafusado a uma estrutura fixa. O cabo conecta um gabinete estacionário a um motor que não se move. Todo o movimento é interno ao motor — o cabo é fixo.
Um motor linear é fundamentalmente diferente: o cabo conecta um gabinete estacionário a um motor que é o elemento móvel — o forçador/deslizador percorre todo o comprimento do eixo. O cabo deve:
- Deslocar-se com o motor por todo o curso (1–10+ metros)
- Transportar tanto a corrente de fase de alta potência do motor quanto os sinais de realimentação de precisão do sensor Hall na mesma bainha
- Manter a integridade do sinal apesar dos condutores de potência PWM estarem a milímetros dos condutores de sinal
- Sobreviver a milhões de ciclos de alta velocidade e longo curso em um carregador de cabos
O Desafio do Sensor Hall — Sinais Limpos ao Lado de Potência Ruidosa
Os sensores de efeito Hall detectam a posição do polo magnético do motor linear — eles são o equivalente ao "encoder" para motores lineares. Esses sensores emitem sinais analógicos ou digitais de baixo nível (tipicamente 5 V ou 24 V) que informam ao servoacionamento exatamente onde o forçador está ao longo do trilho magnético.
O problema: os condutores de potência que transportam a corrente de fase do motor (comutando a 4–16 kHz com dv/dt de 5 kV/μs) estão dentro do mesmo cabo que os condutores de sinal do sensor Hall, separados por apenas alguns milímetros de isolação.
Sem um projeto adequado, a forma de onda de potência PWM se acopla capacitivamente aos sinais do sensor Hall, corrompendo a realimentação de posição. O servoacionamento perde a comutação — o motor perde a posição ou apresenta falha.
Três características de projeto evitam isso:
1. Separação Física — Camada Intermediária de Lã PET
Os condutores de potência são encordoados no núcleo interno do cabo. Os condutores de sinal ficam em uma camada externa separada. Uma fita de lã PET entre as camadas fornece isolação dielétrica adicional além da isolação individual dos núcleos.
2. Isolação de Sinal de Baixa Capacitância
Os núcleos do sensor Hall usam isolação de PP ou PE — materiais com baixas constantes dielétricas (εr ≈ 2,3) em comparação ao PVC (εr ≈ 4,5). Constante dielétrica mais baixa = capacitância mais baixa entre os núcleos de potência e sinal = tensão de ruído acoplada mais baixa.
3. Blindagem Geral — Trança de Cobre Estanhado
A blindagem de trança com cobertura ≥85% envolve todo o conjunto do cabo — tanto os núcleos de potência quanto os de sinal. A blindagem intercepta a CEM (EMI) irradiada de fontes externas E fornece um plano de referência de terra que reduz o acoplamento capacitivo entre os condutores de potência e sinal dentro do cabo.
Configurações Típicas por Tamanho de Motor
| Tipo de Motor Linear | Potência Típica | Sensores Hall | Térmico | Configuração Típica |
|---|---|---|---|---|
| Pequeno sem núcleo (< 200 N) | 1,5–2,5 mm² | 5 sinais (3 Hall + 2 potência) | 2 sinais (PTC/KTY) | 4G1.5 + 7 × 0.5 |
| Médio sem núcleo (200–500 N) | 2,5–4 mm² | 5 sinais | 2 sinais | 4G2.5 + 7 × 0.5 |
| Com núcleo de ferro (500–2 000 N) | 4–10 mm² | 5–8 sinais | 2 sinais | 4G4 + 8 × 0.5 + 2 × 0.5 |
| Grande com núcleo de ferro (> 2 000 N) | 10–35 mm² | 8 sinais | 2 sinais | 4G10 + 8 × 0.5 + 2 × 0.5 |
Projeto de Longo Curso — Além dos Carregadores Padrão
O cabo de esteira portacabos padrão é projetado para cursos de até 10–20 m. Os eixos de motor linear frequentemente excedem isso — estágios de wafer de semicondutores percorrem rotineiramente 2–5 m com precisão nanométrica, e máquinas-ferramenta de grande formato podem ter cursos de 10–30 m.
Considerações de projeto para longo curso:
- Carga de tração no ponto de saída do carregador: Um carregador de 10 m preenchido com cabo pesa 5–15 kg. Na extremidade móvel, todo o peso do cabo no carregador puxa o ponto de fixação. Os enchimentos de tração de Kevlar suportam essa carga — não os condutores de cobre
- Flacidez do cabo no carregador: Carregadores horizontais longos experimentam flacidez do cabo entre os pontos de suporte. A flacidez cria tensão de dobra não uniforme. Maior reforço de tração e espaçamento otimizado dos suportes do carregador resolvem isso
- Acúmulo de calor em carregadores longos: O atrito em longos cursos gera calor que não pode ser dissipado facilmente do meio do carregador. O revestimento PUR é especificado em parte pela estabilidade térmica — ele mantém as propriedades mecânicas em temperatura elevada melhor que o PVC
Por Que Escolher o Cabo de Motor Linear da Yichi?
- Configuração específica para o motor: Envie-nos o fabricante e o modelo do seu motor linear. Nós combinamos o pinout do sensor Hall, o tipo de sensor térmico (PTC, KTY, PT100) e a seção transversal de potência com a ficha técnica do seu motor — não um cabo genérico "um tamanho serve para muitos"
- Integridade do sinal do sensor Hall testada: Cada lote de produção é testado para diafonia potência-sinal na frequência de comutação PWM do motor — verificamos que os sinais do sensor Hall permanecem limpos com potência total do motor
- Camada intermediária de lã PET como padrão: A camada de isolamento potência-sinal é padrão em todos os cabos de motor linear — não é uma opção de custo extra
- Pré-montado com conectores: Conectores específicos do motor (M23, M40, M58 potência + M17, M23 sinal) pré-montados e testados — conecte e comissione, sem cabeamento em campo