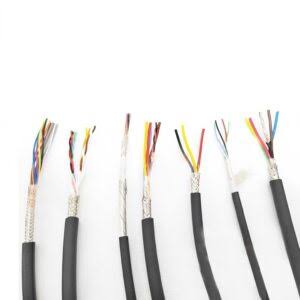
Câble de Moteur Linéaire — Câble Servo Flexible Combiné Haute Puissance avec Capteur à Effet Hall et Rétroaction Thermique Intégrés pour Axes à Entraînement Direct à Longue Course
Câbles pour Robots et Automatisation /Série Moteur Linéaire

Câble de Moteur Linéaire — Câble Servo Flexible Combiné Haute Puissance avec Capteur à Effet Hall et Rétroaction Thermique Intégrés pour Axes à Entraînement Direct à Longue Course

Câble de moteur linéaire intégrant les phases de puissance (U/V/W/PE) + capteur à effet Hall + sonde de température + fin de course dans une seule gaine flexible. Cuivre extra-fin classe 6 selon IEC 60228, puissance 600/1000 V, signal 300/500 V. Gaine PUR, tresse de blindage globale en cuivre étamé à 85 %+. Optimisé longue course : jusqu'à 50 m de course, 5 m/s de vitesse, 50 m/s² d'accélération. Isolation de signal PP/PE à faible capacité. Pour moteurs linéaires à fer et sans fer dans le secteur des semi-conducteurs, les machines-outils et l'automatisation de précision.

Caractéristiques Principales

Câble de moteur linéaire tout-en-un : puissance (3 phases + PE) + capteurs Hall (5–8 signaux) + sonde thermique (2 signaux)
Conducteurs de puissance 600/1 000 V + conducteurs de signal 300/500 V — séparation des classes de tension avec isolation inter-couches en molleton PET
Cuivre extra-fin classe 6 selon IEC 60228 avec toronnage à pas court — plus de 10 millions de cycles de flexion à 7,5×D
Cote longue course : jusqu'à 50 m de course, 5 m/s de vitesse de déplacement, 50 m/s² d'accélération
Isolation de signal PP/PE à faible capacité — signaux de capteur Hall propres sans diaphonie des phases de puissance PWM
Tresse de blindage en cuivre étamé (85 %+) avec enveloppe intérieure PET — protection EMI pour les conducteurs de puissance et de signal
Gaine PUR, dureté Shore 85–90 A — résistante aux huiles, aux fluides de coupe, aux UV et à l'hydrolyse ; sans halogène
Bourrages de traction en Kevlar pour la stabilité des chaînes porte-câbles longue course — empêche l'affaissement du câble et les contraintes internes

Applications

Moteurs linéaires à fer — axes à force élevée dans les machines-outils CNC et l'usinage grand formatMoteurs linéaires sans fer (canal en U) — platines de précision pour tranches de semi-conducteurs et systèmes d'inspectionSystèmes de portique à moteur linéaire — axes synchronisés à double moteur dans les systèmes pick-and-place et d'assemblagePlatines de précision à entraînement direct — câble de rétroaction codeur linéaire + capteur Hall en mouvementTransport linéaire à grande vitesse — systèmes de propulsion à lévitation magnétique et à moteur linéaireMoteurs linéaires plats et tubulaires — applications de mouvement linéaire à entraînement direct à usage général

Spécifications Techniques

Conducteur de puissance Cuivre nu, classe 6 selon IEC 60228 ; 1,5–16 mm² (standard), jusqu'à 35 mm² sur demande
Isolation des conducteurs de puissance PP — faible capacité, rigidité diélectrique élevée pour la classe 600/1 000 V
Couleurs des conducteurs de puissance U : noir, V : rouge, W : bleu, PE : vert-jaune
Conducteur de signal (Hall) Cuivre nu, classe 6 selon IEC 60228 ; 0,25–0,50 mm²
Conducteur de signal (thermique) Cuivre nu, classe 6 selon IEC 60228 ; 0,25–0,50 mm²
Isolation de signal PP ou PE — faible capacité, diélectrique stable
Couleurs des conducteurs de signal Code couleur selon le standard du fabricant de moteurs linéaires ou personnalisé
Câblage des conducteurs Conducteurs de puissance au centre + conducteurs de signal en couche externe — séparation en molleton PET
Bourrages de traction Kevlar (aramide) au centre du cœur et entre les couches
Enveloppe intérieure Molleton PET — sépare l'assemblage de conducteurs du blindage
Blindage Tresse de cuivre étamé, couverture ≥85 % — blindage global sur la puissance + le signal
Gaine extérieure PUR, dureté Shore 85–90 A, sans halogène — résistante aux huiles, aux fluides de coupe, aux UV et à l'hydrolyse
Couleur de la gaine Noir RAL 9005, orange RAL 2003
Tension nominale (puissance) 600/1 000 V
Tension nominale (signal) 300/500 V
Tension d'essai (puissance) 3 500 V CA / 5 min (conducteur-conducteur ; conducteur-écran)
Tension d'essai (signal) 2 000 V CA / 5 min (conducteur-conducteur)
Résistance d'isolement ≥20 MΩ × km (à 20 °C)
Capacité (signal vers écran) < 100 pF/m par conducteur de signal
Plage de température (mobile) -30 °C à +80 °C
Plage de température (fixe) -40 °C à +90 °C
Rayon de courbure minimal (mobile) 7,5 × diamètre extérieur (10× pour longue course >20 m)
Rayon de courbure minimal (fixe) 5 × diamètre extérieur
Vitesse de déplacement maximale 5 m/s (glissement) ; 3 m/s (suspension)
Accélération maximale 50 m/s²
Distance de déplacement maximale 50 m (standard) ; >50 m avec renfort de traction renforcé
Durée de vie en flexion 10 millions de cycles (standard) ; 15 millions (renforcée avec conducteur classe 6+)
Configurations courantes 4G2.5 + 8×0.5 · 4G4 + 6×0.5 + 2×0.5 · 4G6 + 8×0.5 + 2×0.5 · 4G10 + 10×0.5 + 2×0.5
Ignifugation IEC 60332-1-2 ; UL VW-1
Résistance aux huiles IEC 60811-404
Résistance aux UV DIN EN ISO 4892-2
Sans halogène IEC 60754-1
Certifications CE, RoHS, REACH

Description Détaillée

Les moteurs linéaires nécessitent un câble différent

Un servomoteur rotatif est boulonné sur un bâti fixe. Le câble relie une armoire fixe à un moteur qui ne bouge pas. Tout le mouvement est interne au moteur — le câble est fixe.

Un moteur linéaire est fondamentalement différent : le câble relie une armoire fixe à un moteur qui est l'élément mobile — le bolinier/curseur se déplace sur toute la longueur de l'axe. Le câble doit :

  • Se déplacer avec le moteur sur toute la course (1 à 10+ mètres)
  • Transporter à la fois le courant de phase haute puissance du moteur et les signaux de rétroaction de précision du capteur Hall dans la même gaine
  • Maintenir l'intégrité du signal malgré le fait que les conducteurs de puissance PWM soient à quelques millimètres des conducteurs de signal
  • Survivre à des millions de cycles rapides longue course dans un système porteur de câbles
Un câble de servomoteur standard ne gère que la puissance — les capteurs Hall et la protection thermique nécessitent un câble de signal séparé. Un câble de commande standard ne gère que les signaux — il ne peut pas transporter la puissance moteur 600/1 000 V. Le câble de moteur linéaire fait les deux.

Le défi du capteur Hall — des signaux propres à côté d'une puissance bruyante

Les capteurs à effet Hall détectent la position des pôles magnétiques du moteur linéaire — ils sont l'équivalent « codeur » des moteurs linéaires. Ces capteurs émettent des signaux analogiques ou numériques de faible niveau (typiquement 5 V ou 24 V) qui indiquent au variateur servo exactement où se trouve le bolinier le long du rail magnétique.

Le problème : les conducteurs de puissance transportant le courant de phase du moteur (commutation à 4–16 kHz avec dv/dt de 5 kV/μs) sont à l'intérieur du même câble que les conducteurs de signal du capteur Hall, séparés par seulement quelques millimètres d'isolation.

Sans conception appropriée, la forme d'onde de puissance PWM se couple par capacité dans les signaux du capteur Hall, corrompant la rétroaction de position. Le variateur servo perd la commutation — le moteur perd la position ou déclenche une défaillance.

Trois caractéristiques de conception empêchent cela :

1. Séparation physique — couche intermédiaire en molleton PET

Les conducteurs de puissance sont câblés dans le cœur interne du câble. Les conducteurs de signal sont dans une couche externe séparée. Un ruban de molleton PET entre les couches fournit une isolation diélectrique supplémentaire au-delà de l'isolation individuelle des conducteurs.

2. Isolation de signal à faible capacité

Les conducteurs du capteur Hall utilisent une isolation PP ou PE — des matériaux à faibles constantes diélectriques (εr ≈ 2,3) par rapport au PVC (εr ≈ 4,5). Constante diélectrique plus faible = capacité plus faible entre les conducteurs de puissance et de signal = tension de bruit couplé plus faible.

3. Blindage global — tresse de cuivre étamé

La tresse de blindage à couverture 85 %+ entoure tout l'assemblage du câble — à la fois les conducteurs de puissance et de signal. L'écran intercepte les EMI rayonnées des sources externes ET fournit un plan de référence de terre qui réduit le couplage capacitif entre les conducteurs de puissance et de signal à l'intérieur du câble.

Configurations typiques par taille de moteur

Type de moteur linéairePuissance typiqueCapteurs HallThermiqueConfiguration typique
Petit sans fer (< 200 N)1,5–2,5 mm²5 signaux (3 Hall + 2 puissance)2 signaux (PTC/KTY)4G1.5 + 7 × 0.5
Moyen sans fer (200–500 N)2,5–4 mm²5 signaux2 signaux4G2.5 + 7 × 0.5
À fer (500–2 000 N)4–10 mm²5–8 signaux2 signaux4G4 + 8 × 0.5 + 2 × 0.5
Grand à fer (> 2 000 N)10–35 mm²8 signaux2 signaux4G10 + 8 × 0.5 + 2 × 0.5
G = avec conducteur de protection vert-jaune. Le nombre de signaux du capteur Hall varie selon le fabricant du moteur — contactez notre équipe d'ingénierie avec votre fiche technique de moteur pour la configuration exacte.

Conception longue course — au-delà des chaînes porte-câbles standard

Le câble de chaîne porte-câbles standard est conçu pour des courses allant jusqu'à 10–20 m. Les axes de moteur linéaire dépassent souvent cela — les platines de tranches de semi-conducteurs parcourent couramment 2–5 m à une précision nanométrique, et les machines-outils grand format peuvent avoir des courses de 10–30 m.

Considérations de conception longue course :

  • Charge de traction au point de sortie du porteur : une chaîne porte-câbles de 10 m remplie de câble pèse 5–15 kg. À l'extrémité mobile, tout le poids du câble dans le porteur tire sur le point de serrage. Les bourrages de traction en Kevlar supportent cette charge — pas les conducteurs de cuivre
  • Affaissement du câble dans le porteur : les porteurs horizontaux longs subissent un affaissement du câble entre les points de support. L'affaissement crée une contrainte de flexion non uniforme. Un renfort de traction plus élevé et un espacement optimisé des supports du porteur y remédient
  • Accumulation de chaleur dans les porteurs longs : le frottement sur les longues courses génère de la chaleur qui ne peut pas se dissiper facilement depuis le milieu du porteur. La gaine PUR est spécifiée en partie pour sa stabilité thermique — elle maintient les propriétés mécaniques à température élevée mieux que le PVC

Pourquoi choisir le câble de moteur linéaire Yichi ?

  • Configuration spécifique au moteur : envoyez-nous le fabricant et le modèle de votre moteur linéaire. Nous faisons correspondre le brochage du capteur Hall, le type de sonde thermique (PTC, KTY, PT100) et la section de puissance à votre fiche technique de moteur — pas un câble générique « un seul pour tous »
  • Intégrité du signal du capteur Hall testée : chaque lot de production est testé pour la diaphonie puissance-vers-signal à la fréquence de commutation PWM du moteur — nous vérifions que les signaux du capteur Hall restent propres à pleine puissance moteur
  • Couche intermédiaire en molleton PET en standard : la couche d'isolation puissance-vers-signal est standard sur chaque câble de moteur linéaire — pas une option à coût supplémentaire
  • Pré-assemblé avec connecteurs : connecteurs spécifiques au moteur (M23, M40, M58 puissance + M17, M23 signal) pré-assemblés et testés — brancher et mettre en service, aucun câblage de terrain

Demander un Devis

Produit: Câble de Moteur Linéaire — Câble Servo Flexible Combiné Haute Puissance avec Capteur à Effet Hall et Rétroaction Thermique Intégrés pour Axes à Entraînement Direct à Longue Course

Ajouter des spécifications techniques (facultatif)

Plus vous nous donnerez de détails, plus notre devis sera rapide et précis.

Aucun fichier sélectionné

PDF, Office, image ou fichier CAO — jusqu'à 5 Mo

Besoin d'Aide ?

Certifications

ISO 9001
Qualité
CE
Européenne
RoHS
Environnementale
TÜV
Certification

Besoin d'un Devis pour Ce Produit ?

Envoyez-nous vos besoins et recevez un devis détaillé sous 24 heures.