Descrizione Dettagliata
I Motori Lineari Richiedono un Cavo Diverso
Un servomotore rotativo è imbullonato a un telaio fisso. Il cavo collega un quadro stazionario a un motore che non si muove. Tutto il movimento è interno al motore — il cavo è fisso.
Un motore lineare è fondamentalmente diverso: il cavo collega un quadro stazionario a un motore che è l'elemento in movimento — il forcer/slider percorre l'intera lunghezza dell'asse. Il cavo deve:
- Viaggiare con il motore attraverso l'intera corsa (1–10+ metri)
- Trasportare sia la corrente di fase del motore ad alta potenza sia i segnali di feedback del sensore Hall di precisione nella stessa guaina
- Mantenere l'integrità del segnale nonostante i conduttori di potenza PWM siano a pochi millimetri dai conduttori di segnale
- Sopravvivere a milioni di cicli ad alta velocità e corsa lunga in un portacavi
La Sfida del Sensore Hall — Segnali Puliti Accanto a una Potenza Rumorosa
I sensori a effetto Hall rilevano la posizione dei poli magnetici del motore lineare — sono l'equivalente dell'encoder per i motori lineari. Questi sensori emettono segnali analogici o digitali a basso livello (tipicamente 5 V o 24 V) che comunicano al servoazionamento esattamente dove si trova il forcer lungo la pista magnetica.
Il problema: i conduttori di potenza che trasportano la corrente di fase del motore (commutando a 4–16 kHz con dv/dt di 5 kV/μs) sono all'interno dello stesso cavo dei conduttori di segnale del sensore Hall, separati solo da pochi millimetri di isolamento.
Senza una progettazione adeguata, la forma d'onda di potenza PWM si accoppia capacitivamente nei segnali del sensore Hall, corrompendo il feedback di posizione. Il servoazionamento perde la commutazione — il motore perde la posizione o va in guasto.
Tre caratteristiche di progettazione impediscono questo:
1. Separazione Fisica — Interstrato in Vello PET
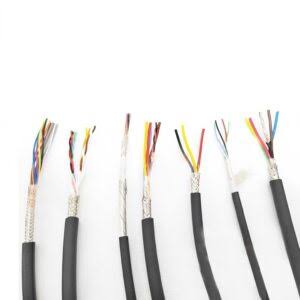
I conduttori di potenza sono cordati nel nucleo interno del cavo. I conduttori di segnale sono in uno strato esterno separato. Un nastro in vello PET tra gli strati fornisce un isolamento dielettrico aggiuntivo oltre all'isolamento individuale delle anime.
2. Isolamento di Segnale a Bassa Capacità
Le anime del sensore Hall utilizzano isolamento in PP o PE — materiali con basse costanti dielettriche (εr ≈ 2,3) rispetto al PVC (εr ≈ 4,5). Costante dielettrica più bassa = capacità più bassa tra anime di potenza e segnale = tensione di rumore accoppiato più bassa.
3. Schermo Complessivo — Treccia in Rame Stagnato
Lo schermo a treccia con copertura 85%+ circonda l'intero assieme del cavo — sia le anime di potenza sia quelle di segnale. Lo schermo intercetta le EMI irradiate da fonti esterne E fornisce un piano di riferimento di terra che riduce l'accoppiamento capacitivo tra i conduttori di potenza e di segnale all'interno del cavo.
Configurazioni Tipiche per Dimensione del Motore
| Tipo di Motore Lineare | Potenza Tipica | Sensori Hall | Termico | Configurazione Tipica |
|---|---|---|---|---|
| Senza nucleo piccolo (< 200 N) | 1,5–2,5 mm² | 5 segnali (3 Hall + 2 potenza) | 2 segnali (PTC/KTY) | 4G1.5 + 7 × 0.5 |
| Senza nucleo medio (200–500 N) | 2,5–4 mm² | 5 segnali | 2 segnali | 4G2.5 + 7 × 0.5 |
| Nucleo ferromagnetico (500–2 000 N) | 4–10 mm² | 5–8 segnali | 2 segnali | 4G4 + 8 × 0.5 + 2 × 0.5 |
| Nucleo ferromagnetico grande (> 2 000 N) | 10–35 mm² | 8 segnali | 2 segnali | 4G10 + 8 × 0.5 + 2 × 0.5 |
Progettazione per Corsa Lunga — Oltre i Portacavi Standard
Il cavo per catena portacavi standard è progettato per corse fino a 10–20 m. Gli assi dei motori lineari spesso superano questo limite — gli stadi a wafer per semiconduttori percorrono regolarmente 2–5 m con precisione nanometrica, e le macchine utensili di grandi dimensioni possono avere corse di 10–30 m.
Considerazioni di progettazione per corsa lunga:
- Carico di trazione al punto di partenza del portacavi: Un portacavi di 10 m riempito di cavo pesa 5–15 kg. All'estremità in movimento, l'intero peso del cavo nel portacavi tira sul punto di serraggio. I riempitivi di trazione in Kevlar sopportano questo carico — non i conduttori di rame
- Abbassamento del cavo nel portacavi: I portacavi orizzontali lunghi subiscono l'abbassamento del cavo tra i punti di supporto. L'abbassamento crea una sollecitazione di flessione non uniforme. Un rinforzo di trazione superiore e una spaziatura ottimizzata dei supporti del portacavi affrontano questo problema
- Accumulo di calore nei portacavi lunghi: L'attrito su corse lunghe genera calore che non può dissiparsi facilmente dal centro del portacavi. La guaina PUR è specificata anche per la stabilità termica — mantiene le proprietà meccaniche a temperatura elevata meglio del PVC
Perché Scegliere il Cavo per Motore Lineare di Yichi?
- Configurazione specifica per il motore: Inviateci produttore e modello del vostro motore lineare. Abbineremo il pinout del sensore Hall, il tipo di sensore termico (PTC, KTY, PT100) e la sezione di potenza alla scheda tecnica del vostro motore — non un cavo generico "adatto a molti"
- Integrità del segnale del sensore Hall testata: Ogni lotto di produzione è testato per la diafonia potenza-segnale alla frequenza di commutazione PWM del motore — verifichiamo che i segnali del sensore Hall rimangano puliti alla piena potenza del motore
- Interstrato in vello PET di serie: Lo strato di isolamento potenza-segnale è standard su ogni cavo per motore lineare — non un'opzione a costo aggiuntivo
- Pre-assemblato con connettori: Connettori specifici per il motore (M23, M40, M58 di potenza + M17, M23 di segnale) pre-assemblati e collaudati — collegare e avviare, nessun cablaggio in campo