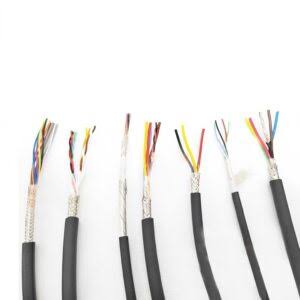
Linjärmotorkabel — högeffekts kombinerad servo-flexkabel med integrerad Hall-sensor och termisk återkoppling för långa direktdrivna axlar
Robot- och Automatiseringskablar /Linjärmotorserie

Linjärmotorkabel — högeffekts kombinerad servo-flexkabel med integrerad Hall-sensor och termisk återkoppling för långa direktdrivna axlar

Linjärmotorkabel som integrerar kraftfaser (U/V/W/PE) + Hall-effektsensor + temperatursensor + gränslägesbrytare i en enda flexibel mantel. IEC 60228 klass 6 ultratunn koppar, kraft märkt 600/1000 V, signal märkt 300/500 V. PUR-mantel, ≥85 % förtent kopparfläta som gemensam skärm. Optimerad för lång slaglängd: upp till 50 m slag, 5 m/s rörelsehastighet, 50 m/s² acceleration. Lågkapacitiv PP/PE-signalisolering. För linjärmotorer med och utan järnkärna inom halvledare, verktygsmaskiner och precisionautomation.

Viktigaste Funktionerna

Allt-i-ett linjärmotorkabel: kraft (3 faser + PE) + Hall-sensorer (5–8 signaler) + temperatursensor (2 signaler)
600/1 000 V-kraftledare + 300/500 V-signalledare — spänningsklassseparering med PET-fleece som isoleringslager mellan skikten
IEC 60228 klass 6 ultratunn koppar med kortslagig lindning — 10+ miljoner flexcykler vid 7.5×D
Märkt för lång slaglängd: upp till 50 m slag, 5 m/s rörelsehastighet, 50 m/s² acceleration
Lågkapacitiv PP/PE-signalisolering — rena Hall-sensorsignaler utan överhörning från PWM-kraftfaserna
Förtent kopparflätskärm (≥85 %) med PET innerlindning — EMI-skydd för både kraft- och signalledare
PUR-mantel, Shore 85–90 A — olje-, kylmedels-, UV- och hydrolysbeständig, halogenfri
Kevlar dragavlastningsfyllningar för stabilitet i långa kabelförråd — förhindrar nedhäng och inre spänningar

Tillämpningar

Linjärmotorer med järnkärna — högeffektsaxlar i CNC-verktygsmaskiner och storformatbearbetningJärnlösa (U-kanal) linjärmotorer — precision waferpositioneringsbord och inspektionssystem inom halvledareLinjärmotor-gantrysystem — synkroniserade dubbelmotoraxlar i plock-och-placera- och monteringsmaskinerDirektdrivna precisionsbord — linjär encoder + Hall-sensoråterkoppling i rörelseHöghastighets linjärtransport — magnetisk levitation och linjärmotordrivna framdrivningssystemPlatta och tubulära linjärmotorer — generella direktdrivna linjära rörelsetillämpningar

Tekniska Specifikationer

Kraftledare Bar koppar, IEC 60228 klass 6, 1.5–16 mm² (standard), upp till 35 mm² på begäran
Isolering på kraftledare PP — låg kapacitans, hög dielektrisk hållfasthet för klass 600/1 000 V
Färger på kraftledare U: Svart, V: Röd, W: Blå, PE: Grön-gul
Signalledare (Hall) Bar koppar, IEC 60228 klass 6, 0.25–0.50 mm²
Signalledare (termisk) Bar koppar, IEC 60228 klass 6, 0.25–0.50 mm²
Signalisolering PP eller PE — låg kapacitans, stabil dielektricitet
Färger på signalledare Färgkodade enligt linjärmotortillverkarens standard eller skräddarsytt
Ledarlindning Kraftledare i mitten + signalledare i yttre lager — separerade med PET-fleece
Dragavlastningsfyllningar Kevlar (aramid) i kärnans mitt och mellan lagren
Innerlindning PET-fleece — separerar ledarkonstruktionen från skärmen
Skärm Förtent kopparfläta, ≥85 % täckning — gemensam skärm över kraft + signal
Yttermantel PUR, Shore 85–90 A, halogenfri — olje-, kylmedels-, UV- och hydrolysbeständig
Mantelfärg Svart RAL 9005, orange RAL 2003
Märkspänning (kraft) 600/1 000 V
Märkspänning (signal) 300/500 V
Provspänning (kraft) 3 500 V AC / 5 min (ledare till ledare, ledare till skärm)
Provspänning (signal) 2 000 V AC / 5 min (ledare till ledare)
Isolationsresistans ≥20 MΩ × km (vid 20 °C)
Kapacitans (signal till skärm) < 100 pF/m per signalledare
Temperaturområde (rörlig) −30 °C till +80 °C
Temperaturområde (fast) −40 °C till +90 °C
Minsta böjningsradie (rörlig) 7.5 × ytterdiameter (10× för lång slaglängd >20 m)
Minsta böjningsradie (fast) 5 × ytterdiameter
Maximal rörelsehastighet 5 m/s (glidande), 3 m/s (upphängd)
Maximal acceleration 50 m/s²
Maximal slaglängd 50 m (standard), >50 m med förstärkt dragavlastning
Flexlivslängd 10 miljoner cykler (standard), 15 miljoner (förstärkt med klass 6+-ledare)
Vanliga konfigurationer 4G2.5 + 8×0.5 · 4G4 + 6×0.5 + 2×0.5 · 4G6 + 8×0.5 + 2×0.5 · 4G10 + 10×0.5 + 2×0.5
Flamsäker IEC 60332-1-2, UL VW-1
Oljebeständighet IEC 60811-404
UV-beständighet DIN EN ISO 4892-2
Halogenfri IEC 60754-1
Certifieringar CE, RoHS, REACH

Detaljerad Beskrivning

Linjärmotorer kräver en annan kabel

En roterande servomotor är bultad i en fast ram. Kabeln ansluter ett stationärt skåp till en motor som inte rör sig. All rörelse sker internt i motorn — kabeln är fast.

En linjärmotor är fundamentalt annorlunda: kabeln ansluter ett stationärt skåp till en motor som är den rörliga delen — forceren/glidaren färdas längs hela axelns längd. Kabeln måste:

  • Färdas med motorn genom hela slaglängden (1–10+ meter)
  • Föra både högspänd motorfasström och precision-Hall-sensoråterkoppling i samma mantel
  • Bibehålla signalintegriteten trots att PWM-kraftledarna ligger millimeter från signalledarna
  • Överleva miljontals höghastighets- och långslaglängdscykler i ett kabelförråd
En standardservomotorkabel hanterar bara kraft — Hall-sensorer och termiskt skydd kräver en separat signalkabel. En standardstyrkabel hanterar bara signaler — den kan inte föra 600/1 000 V motorkraft. Linjärmotorkabeln gör båda.

Hall-sensorutmaningen — rena signaler intill störande kraft

Hall-effektsensorer detekterar linjärmotorns magnetiska polposition — de är motsvarigheten till encoder för linjärmotorer. Dessa sensorer avger lågnivåanaloga eller digitala signaler (typiskt 5 V eller 24 V) som talar om för servoförstärkaren exakt var forceren befinner sig längs magnetbanan.

Problemet: kraftledarna som för motorfasströmmen (kopplad vid 4–16 kHz med 5 kV/μs dv/dt) ligger inne i samma kabel som Hall-sensorns signalledare, åtskilda av bara några millimeter isolering.

Utan rätt konstruktion kopplas PWM-kraftvågformen kapacitivt in i Hall-sensorsignalerna och korrumperar positionsåterkopplingen. Servoförstärkaren tappar kommuteringen — motorn tappar position eller genererar fel.

Tre konstruktionsegenskaper förhindrar detta:

1. Fysisk separering — PET-fleece mellan skikten

Kraftledarna lindas i kabelns inre kärna. Signalledarna ligger i ett separat yttre lager. En PET-fleece-tejp mellan lagren ger extra dielektrisk isolering utöver den enskilda ledarisoleringen.

2. Lågkapacitiv signalisolering

Hall-sensorledarna använder PP- eller PE-isolering — material med låg dielektricitetskonstant (εr ≈ 2.3) jämfört med PVC (εr ≈ 4.5). Lägre dielektricitetskonstant = lägre kapacitans mellan kraft- och signalledare = lägre kopplat brusspänning.

3. Gemensam skärm — förtent kopparfläta

Flätskärmen med ≥85 % täckning omger hela kabelkonstruktionen — både kraft- och signalledare. Skärmen fångar upp utstrålad EMI från externa källor och ger dessutom ett jordreferensplan som minskar den kapacitiva kopplingen mellan kraft- och signalledare inne i kabeln.

Typiska konfigurationer efter motorstorlek

LinjärmotortypTypisk kraftHall-sensorerTermiskTypisk konfiguration
Liten järnlös (< 200 N)1.5–2.5 mm²5 signaler (3 Hall + 2 kraft)2 signaler (PTC/KTY)4G1.5 + 7 × 0.5
Medelstor järnlös (200–500 N)2.5–4 mm²5 signaler2 signaler4G2.5 + 7 × 0.5
Järnkärna (500–2 000 N)4–10 mm²5–8 signaler2 signaler4G4 + 8 × 0.5 + 2 × 0.5
Stor järnkärna (> 2 000 N)10–35 mm²8 signaler2 signaler4G10 + 8 × 0.5 + 2 × 0.5

G = med grön-gul skyddsledare. Antalet Hall-sensorsignaler varierar mellan motortillverkare — kontakta vårt ingenjörsteam med motorns datablad för exakt konfiguration.

Lång slaglängd — bortom standardkabelförråd

Standard kabelkedjekabel är konstruerad för slaglängder upp till 10–20 m. Linjärmotoraxlar överskrider ofta detta — waferpositioneringsbord inom halvledare färdas rutinmässigt 2–5 m med nanometerprecision, och storformatsverktygsmaskiner kan ha 10–30 m slaglängd.

Konstruktionshänsyn vid lång slaglängd:

  • Dragbelastning vid kabelförrådets avtagningspunkt: Ett 10 m långt kabelförråd fyllt med kabel väger 5–15 kg. I den rörliga änden drar hela kabelvikten i förrådet i klämpunkten. Kevlar-dragavlastningsfyllningar bär denna last — inte kopparledarna
  • Kabelnedhäng i förrådet: Långa horisontella kabelförråd uppvisar nedhäng mellan stödpunkterna. Nedhänget skapar ojämn böjtöjning. Högre dragavlastning och optimerat stödavstånd åtgärdar detta
  • Värmeuppbyggnad i långa kabelförråd: Friktion över långa slaglängder genererar värme som inte lätt avleds från mitten av förrådet. PUR-manteln specificeras delvis för termisk stabilitet — den bibehåller mekaniska egenskaper vid förhöjd temperatur bättre än PVC

Varför välja Yichi linjärmotorkabel?

  • Motorspecifik konfiguration: Skicka oss din linjärmotortillverkare och modell. Vi matchar Hall-sensorns pinout, typ av temperatursensor (PTC, KTY, PT100) och krafttvärsnitt mot motorns datablad — inte en generisk universalkabel
  • Testad signalintegritet för Hall-sensorer: Varje produktionsbatch testas för överhörning mellan kraft och signal vid motorns PWM-kopplingsfrekvens — vi verifierar att Hall-sensorsignalerna förblir rena vid full motorkraft
  • PET-fleece mellan skikten som standard: Isoleringsskiktet mellan kraft och signal är standard på varje linjärmotorkabel — inte ett extra kostnadsalternativ
  • Färdigmonterad med kontakter: Motorspecifika kontakter (M23, M40, M58 kraft + M17, M23 signal) monterade och testade i fabrik — plugga in och driftsätt, inget kablage i fält

Fråga om Produkt

Produkt: Linjärmotorkabel — högeffekts kombinerad servo-flexkabel med integrerad Hall-sensor och termisk återkoppling för långa direktdrivna axlar

Lägg till tekniska specifikationer (valfritt)

Ju fler detaljer du anger, desto snabbare och mer exakt blir vår offert.

Ingen fil vald

PDF, Office, bild eller CAD-fil — upp till 5 MB

Behöver du Hjälp?

Certifieringar

ISO 9001
Kvalitet
CE
Europeisk
RoHS
Miljö
TÜV
Certifiering

Behöver du en Offert för denna Produkt?

Skicka oss dina krav och få en detaljerad offert inom 24 timmar.