คำอธิบายโดยละเอียด
เหนือ กว่า โซ่ ลาก — ความ ท้าทาย การ เคลื่อน ที่ 3 มิติ
สายเคเบิล โซ่ ลาก งอ ใน ระนาบ เดียว — การ เคลื่อน ที่ 2 มิติ สายเคเบิล ประสบ แรง อัด ที่ รัศมี ใน และ แรง ตึง ที่ รัศมี นอก นี่ คือ วิศวกรรม ที่ เข้าใจ กัน ดี มี วิธี แก้ ปัญหา ย้อน หลัง ไป หลาย ทศวรรษ
สายเคเบิล แขน หุ่น ยนต์ งอ และ บิด พร้อม กัน — การ เคลื่อน ที่ 3 มิติ เมื่อ แกน 4, 5 และ 6 ของ หุ่น ยนต์ 6 แกน เคลื่อน ผ่าน ช่วง ของ มัน สายเคเบิล ที่ เดิน ผ่าน แขน ประสบ:
- การ งอ: เมื่อ แขน ข้อ ต่อ เคลื่อน ที่ สายเคเบิล งอ รอบ รัศมี การ งอ ของ ข้อ ต่อ
- แรง บิด (การ บิด งอ): เมื่อ ข้อ มือ หมุน สายเคเบิล ทั้ง เส้น บิด ตาม แกน ยาว ของ มัน — อาจ ±360° สำหรับ การ หมุน เต็ม รอบ
- แรง อัด รัศมี: การ บิด สายเคเบิล ทรง กระบอก สร้าง แรง รัศมี เข้า ด้าน ใน ที่ ทับ แกน ใน ให้ ชน กัน
สายเคเบิล ยืดหยุ่น สูง ออกแบบ วิศวกรรม สำหรับ แรง ทั้ง สาม ชนิด พร้อม กัน
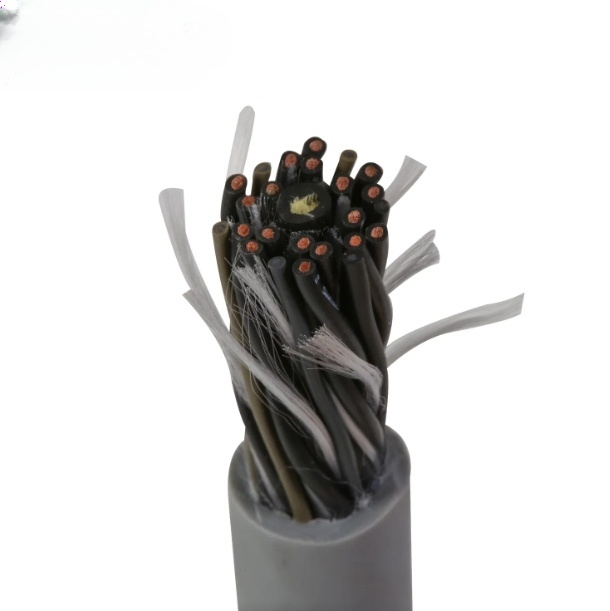
ตัวนำ สลับ ทิศ — วิศวกรรม ความ เครียด บิด เป็น ศูนย์
คุณสมบัติ การ ออกแบบ ที่ สำคัญ ที่สุด ใน สายเคเบิล พิกัด บิด คือ การ ตี เกลียว สลับ ทิศ:
- ชั้น ใน: ตัวนำ ตี เกลียว แบบ มือ ซ้าย (บิด ทวน เข็มนาฬิกา)
- ชั้น นอก: ตัวนำ ตี เกลียว แบบ มือ ขวา (บิด ตาม เข็มนาฬิกา)
- ผล ลัพธ์: เมื่อ สายเคเบิล บิด ไป ทิศ ใด ทิศ หนึ่ง ชั้น หนึ่ง ตึง ขณะ ที่ อีก ชั้น หย่อน — แต่ สำคัญ ที่สุด ความ เครียด บิด สุทธิ บน เกลียว ทองแดง แต่ ละ เส้น ใกล้ เป็น ศูนย์ เพราะ ทิศ การ ตี เกลียว ตรง ข้าม สอง ทิศ หัก ล้าง กัน
หาก ไม่ มี คุณสมบัติ นี้ สายเคเบิล โซ่ ลาก มาตรฐาน ภาย ใต้ แรง บิด จะ รวม ความ เครียด บิด ทั้ง หมด ไว้ ที่ ชั้น ตัวนำ หนึ่ง หรือ สอง ชั้น, ทำ ให้ เกลียว เฉพาะ เหล่า นั้น ล้า และ ขาด นาน ก่อน อายุ การ งอ พิกัด ของ สายเคเบิล
ทำไม ชิลด์ แบบ เกลียว, ไม่ ใช่ ถัก
| ประเภท ชิลด์ | ความ เข้ากัน ได้ กับ การ บิด | ทำไม |
|---|---|---|
| ถัก (สาน ขวาง) | ❌ แย่ | ลวด ที่ สาน ขวาง ล็อก กัน เอง เมื่อ บิด — เปิด ช่อง รูป เพชร ใน ความ ครอบ คลุม ชิลด์ |
| เกลียว (พัน ขนาน) | ✅ ยอด เยี่ยม | ลวด ขนาน — เลื่อน กัน เอง ใน ระหว่าง การ บิด โดย ไม่ เปิด ช่อง |
| ฟอยล์ (พัน ต่อ เนื่อง) | ✅ ดี | ไม่ มี ช่อง ให้ เปิด แต่ ย่น ได้ ภาย ใต้ แรง บิด สุด ขั้ว; ต้อง การ ชั้น เกลียว สำหรับ การ รองรับ เชิง กล |
| เกลียว + ฟอยล์ (คู่) | ✅ ดี ที่สุด | เกลียว ให้ ฐาน เชิง กล ยืดหยุ่น บิด; ฟอยล์ ให้ ความ ครอบ คลุม EMI ไร้ ช่อง 100% |
ชิลด์ แบบ เกลียว — ลวด ทองแดง ชุบ ดีบุก พัน ขนาน รอบ สายเคเบิล, ไม่ สาน — คือ มาตรฐาน สำหรับ สายเคเบิล พิกัด บิด รวม กับ ฟอยล์ อะลูมิเนียม/โพลีเอสเตอร์ ชั้น นอก ได้ ผล ประสิทธิผล ชิลด์ ≥99.5% ที่ รักษา ไว้ ตลอด ±360° ของ การ บิด
ฉนวน แกน TPE — ความ ต่าง ที่ ยืดหยุ่น
ฉนวน PVC ทำงาน สำหรับ การ งอ เพราะ มัน ยืดหยุ่น แต่ ภาย ใต้ แรง บิด ความ ยืดหยุ่น จำกัด ของ PVC (โดย ทั่วไป ยืด 150–200% ก่อน ขาด) หมาย ความ ว่า มัน อาจ แตก ที่ จุด รวม ความ เครียด
TPE (เทอร์โมพลาสติก อีลาสโตเมอร์) ถูก กำหนด สำหรับ สายเคเบิล พิกัด บิด เพราะ:- การ ยืด ตัว ≥ 200–400%: ยืด โดย ไม่ แตก เมื่อ แกน แต่ ละ เส้น ถูก บิด
- การ คืน สภาพ แรง อัด: หลัง จาก ถูก บีบ โดย แรง รัศมี ใน ระหว่าง การ บิด TPE ดีด กลับ เป็น รูป เดิม — PVC รับ การ เปลี่ยน รูป ถาวร จาก แรง อัด
- พื้น ผิว แรง เสียด สี ต่ำ: แกน เลื่อน กัน เอง ด้วย แรง ต้าน น้อย ที่สุด ใน ระหว่าง การ เคลื่อน ที่ รวม งอ + บิด
- ไม่ มี การ เคลื่อน ย้าย พลาสติไซเซอร์: ต่าง จาก PVC, TPE ไม่ มี พลาสติไซเซอร์ เหลว ที่ อาจ เคลื่อน ย้าย เข้า สู่ วัสดุ ข้าง เคียง เมื่อ เวลา ผ่าน ไป
พิกัด แรง บิด — ±180°/ม. หมาย ความ อะไร จริง ๆ
พิกัด แรง บิด ระบุ การ บิด สูงสุด ที่ สายเคเบิล ยาว 1 เมตร ทน ได้ ต่อ เนื่อง:
- ±180°/ม.: สายเคเบิล ส่วน ยาว 1 เมตร บิด ได้ ครึ่ง รอบ ใน ทิศ ใด ทิศ หนึ่ง จาก ตำแหน่ง กลาง ส่วน ยาว 2 เมตร จัด การ หมุน เต็ม รอบ ได้ (±360° รวม ตลอด ความ ยาว) นี่ คือ มาตรฐาน สำหรับ การ ใช้ งาน แขน หุ่น ยนต์ ส่วน ใหญ่
- ±360°/ม.: แต่ ละ เมตร บิด ได้ หนึ่ง รอบ เต็ม ต้อง การ สำหรับ แกน 6 (ข้อ มือ) ของ หุ่น ยนต์ 6 แกน ที่ มัด สายเคเบิล ทั้ง มัด ต้อง ตาม การ หมุน ของ ข้อ มือ
- ไม่ พิกัด แรง บิด: สายเคเบิล โซ่ ลาก มาตรฐาน ห้าม ใช้ สำหรับ การ ใช้ งาน ที่ เกี่ยว ข้อง การ บิด ใด ๆ — แม้ "เพียง เล็ก น้อย"
การ รวม ชุด เดรส หุ่น ยนต์
ใน ทาง ปฏิบัติ สายเคเบิล ยืดหยุ่น สูง ไม่ ค่อย ติด ตั้ง เป็น สายเคเบิล เดี่ยว ๆ พวก มัน ถูกรวม เป็น ชุด เดรส หุ่น ยนต์ — ชุด ประกอบ สายเคเบิล ที่ ป้องกัน ซึ่ง เดิน จาก ฐาน หุ่น ยนต์, ผ่าน แขน, ไป ยัง ตัว กระทำ ปลาย:
- ท่อ ป้องกัน ภาย นอก: ท่อ PUR หรือ ไนลอน ลูกฟูก ที่ ป้องกัน มัด สายเคเบิล จาก ละออง เชื่อม, แรง กระแทก เชิง กล และ การ เสียด สี
- การ จัด วาง สายเคเบิล ภาย ใน: สายเคเบิล กำลัง, สายเคเบิล สัญญาณ และ ท่อ ลม อัด เรียง ขนาน — ไม่ เคย พัน รอบ กัน และ กัน ภาย ใน ท่อ
- ห่วง บริการ: ที่ แต่ ละ ข้อ ต่อ คำนวณ ความ ยาว สายเคเบิล ส่วน เกิน เฉพาะ เพื่อ ให้ ระยะ เผื่อ พอ สำหรับ ช่วง การ เคลื่อน ที่ เต็ม ของ ข้อ ต่อ โดย ไม่ ทำให้ สายเคเบิล ตึง
- การ เข้า ถึง การ เปลี่ยน: การ ออกแบบ ชุด เดรส ต้อง รวม ข้อ กำหนด สำหรับ การ เปลี่ยน สายเคเบิล แต่ ละ เส้น โดย ไม่ ต้อง ถอด แขน หุ่น ยนต์ ทั้ง แขน
ทำไม จึง เลือก สายเคเบิล ยืดหยุ่น สูง ของ Yichi?
- การ ตี เกลียว สลับ ทิศ ตรวจ สอบ แล้ว: ทุก ชุด การ ผลิต สายเคเบิล พิกัด บิด ถูก เก็บ ตัว อย่าง เพื่อ ความ สอดคล้อง ทิศ เกลียว โดย ใช้ ระบบ วัด ความ ยาว เกลียว แบบ ไม่ สัมผัส
- ทดสอบ อายุ การ บิด: การ ออกแบบ ใหม่ ถูก ทดสอบ ถึง 10–20 ล้าน รอบ บน แท่น ทดสอบ การ บิด ±180° ใน ห้อง ปฏิบัติการ ที่ รับรอง CNAS ของ เรา
- การ เลือก ตัวนำ เฉพาะ การ ใช้ งาน: เรา ระบุ จำนวน เกลียว ตัวนำ, ความ ยาว เกลียว และ ประเภท ชิลด์ ตาม รุ่น หุ่น ยนต์, จำนวน ข้อ ต่อ และ อัตรา รอบ ของ คุณ — ไม่ ใช่ หมายเลข แค็ ต ตา ล็อก ขนาด เดียว ใช้ ได้ ทุก กรณี
- การ สนับสนุน ชุด เดรส: เรา ให้ ชุด สายเคเบิล มัด สำเร็จ รูป พร้อม ท่อ ป้องกัน, คอนเนกเตอร์ ติด ฉลาก และ เอกสาร การ ติด ตั้ง สำหรับ แบ รนด์ หุ่น ยนต์ หลัก
- เปลือก PUR หรือ TPE: เรา ช่วย คุณ เลือก ตาม สภาพ แวด ล้อม — PUR สำหรับ น้ำมัน/สาร หล่อ เย็น/การ เชื่อม, TPE สำหรับ คลีนรูม/โคบอท/น้ำหนัก เบา