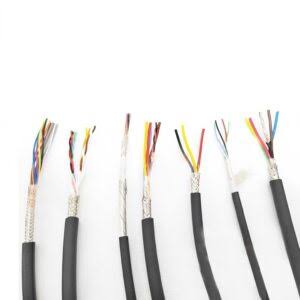
Mô Tả Chi Tiết
Động Cơ Tuyến Tính Cần Cáp Khác
Động cơ servo quay được bắt bu lông vào khung cố định. Cáp kết nối tủ cố định đến động cơ không di chuyển. Mọi chuyển động là bên trong động cơ — cáp cố định.
Động cơ tuyến tính khác cơ bản: cáp kết nối tủ cố định đến động cơ là phần tử chuyển động — forcer/slider di chuyển dọc toàn bộ chiều dài trục. Cáp phải:
- Di chuyển với động cơ qua toàn bộ hành trình (1–10+ mét)
- Mang cả dòng pha động cơ công suất cao và tín hiệu phản hồi cảm biến Hall chính xác trong cùng vỏ bọc
- Duy trì toàn vẹn tín hiệu dù dây dẫn công suất PWM chỉ cách dây dẫn tín hiệu vài milimét
- Sống sót hàng triệu chu kỳ tốc độ cao, hành trình dài trong giá đỡ cáp
Thách Thức Cảm Biến Hall — Tín Hiệu Sạch Cạnh Công Suất Nhiễu
Cảm biến hiệu ứng Hall phát hiện vị trí cực từ của động cơ tuyến tính — chúng là tương đương "encoder" cho động cơ tuyến tính. Các cảm biến này xuất tín hiệu analog hoặc số mức thấp (thường 5 V hoặc 24 V) cho biến tần servo biết chính xác vị trí forcer dọc đường nam châm.
Vấn đề: dây dẫn công suất mang dòng pha động cơ (chuyển mạch ở 4–16 kHz với 5 kV/μs dv/dt) nằm trong cùng cáp với dây dẫn tín hiệu cảm biến Hall, chỉ cách nhau vài milimét cách điện.
Không có thiết kế phù hợp, dạng sóng công suất PWM ghép điện dung vào tín hiệu cảm biến Hall, làm hỏng phản hồi vị trí. Biến tần servo mất chuyển mạch — động cơ mất vị trí hoặc báo lỗi.
Ba đặc điểm thiết kế ngăn điều này:
1. Tách Vật Lý — Lớp Lông Cừu PET
Dây dẫn công suất được bện trong lõi trong của cáp. Dây dẫn tín hiệu ở lớp ngoài riêng. Băng lông cừu PET giữa các lớp cung cấp cách ly điện môi bổ sung ngoài cách điện từng lõi.
2. Cách Điện Tín Hiệu Điện Dung Thấp
Lõi cảm biến Hall dùng cách điện PP hoặc PE — vật liệu hằng số điện môi thấp (εr ≈ 2,3) so với PVC (εr ≈ 4,5). Hằng số điện môi thấp hơn = điện dung thấp hơn giữa lõi công suất và tín hiệu = điện áp nhiễu ghép thấp hơn.
3. Màn Chắn Tổng Thể — Lưới Bện Đồng Mạ Thiếc
Màn chắn lưới bện độ phủ 85%+ bao quanh toàn bộ cụm cáp — cả lõi công suất và tín hiệu. Màn chắn chặn EMI bức xạ từ nguồn ngoài VÀ cung cấp mặt phẳng tham chiếu đất giảm ghép điện dung giữa dây dẫn công suất và tín hiệu bên trong cáp.
Cấu Hình Điển Hình Theo Kích Thước Động Cơ
| Loại Động Cơ Tuyến Tính | Công Suất Điển Hình | Cảm Biến Hall | Nhiệt | Cấu Hình Điển Hình |
|---|---|---|---|---|
| Không lõi sắt nhỏ (< 200 N) | 1,5–2,5 mm² | 5 tín hiệu (3 Hall + 2 nguồn) | 2 tín hiệu (PTC/KTY) | 4G1,5 + 7 × 0,5 |
| Không lõi sắt trung bình (200–500 N) | 2,5–4 mm² | 5 tín hiệu | 2 tín hiệu | 4G2,5 + 7 × 0,5 |
| Lõi sắt (500–2 000 N) | 4–10 mm² | 5–8 tín hiệu | 2 tín hiệu | 4G4 + 8 × 0,5 + 2 × 0,5 |
| Lõi sắt lớn (> 2 000 N) | 10–35 mm² | 8 tín hiệu | 2 tín hiệu | 4G10 + 8 × 0,5 + 2 × 0,5 |
Thiết Kế Hành Trình Dài — Vượt Giá Đỡ Tiêu Chuẩn
Cáp máng xích tiêu chuẩn được thiết kế cho hành trình đến 10–20 m. Trục động cơ tuyến tính thường vượt điều này — bàn wafer bán dẫn thường di chuyển 2–5 m ở độ chính xác nanomet, và máy công cụ khổ lớn có thể có hành trình 10–30 m.
Cân nhắc thiết kế hành trình dài:
- Tải kéo tại điểm nhả giá đỡ: Giá đỡ 10 m chứa cáp nặng 5–15 kg. Ở đầu chuyển động, toàn bộ trọng lượng cáp trong giá đỡ kéo lên điểm kẹp. Chèn chịu kéo Kevlar chịu tải này — không phải dây dẫn đồng
- Võng cáp trong giá đỡ: Giá đỡ ngang dài chịu võng cáp giữa các điểm đỡ. Võng tạo ứng suất uốn không đều. Gia cường kéo cao hơn và khoảng cách điểm đỡ giá đỡ tối ưu giải quyết điều này
- Tích nhiệt trong giá đỡ dài: Ma sát trên hành trình dài tạo nhiệt khó tản từ giữa giá đỡ. Vỏ bọc PUR được chỉ định phần vì ổn định nhiệt — nó duy trì tính chất cơ học ở nhiệt độ cao tốt hơn PVC
Vì Sao Chọn Cáp Động Cơ Tuyến Tính Yichi?
- Cấu hình theo động cơ cụ thể: Gửi cho chúng tôi hãng và model động cơ tuyến tính của bạn. Chúng tôi khớp sơ đồ chân cảm biến Hall, loại cảm biến nhiệt (PTC, KTY, PT100) và tiết diện công suất với datasheet động cơ của bạn — không phải cáp "một cỡ cho nhiều" thông thường
- Toàn vẹn tín hiệu cảm biến Hall được thử nghiệm: Mỗi lô sản xuất được thử nghiệm nhiễu xuyên âm công suất-đến-tín hiệu ở tần số chuyển mạch PWM của động cơ — chúng tôi xác minh tín hiệu cảm biến Hall vẫn sạch ở công suất động cơ đầy đủ
- Lớp lông cừu PET là tiêu chuẩn: Lớp cách ly công suất-đến-tín hiệu là tiêu chuẩn trên mọi cáp động cơ tuyến tính — không phải tùy chọn phụ phí
- Lắp ráp sẵn với đầu nối: Đầu nối theo động cơ (M23, M40, M58 công suất + M17, M23 tín hiệu) lắp ráp sẵn và thử nghiệm — cắm và vận hành, không đi dây hiện trường