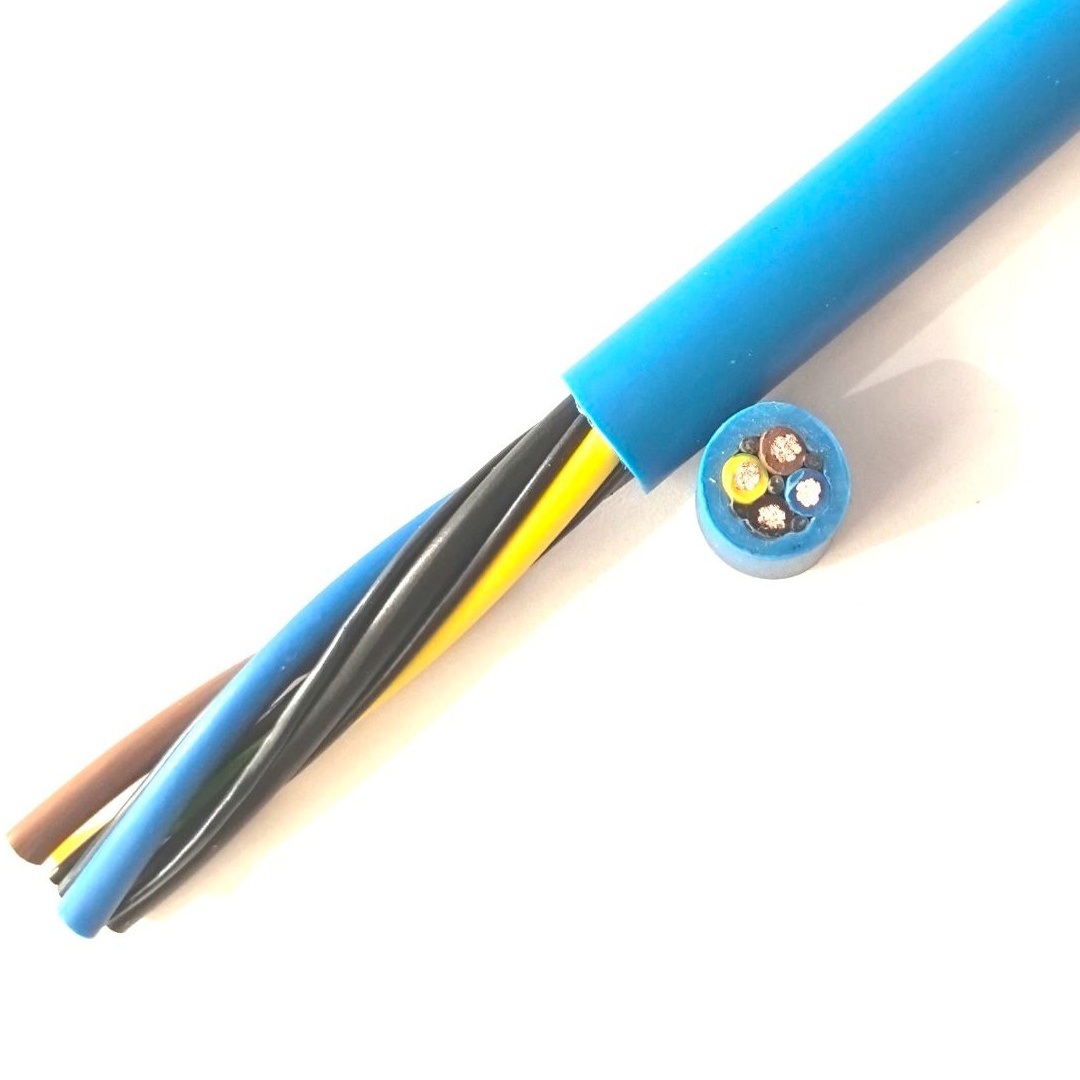
Stíněný kabel manipulátoru robotu — EMI stíněný kompaktní PUR kabel koncového efektoru robotu s celkovým opletem z pocínované mědi pro integritu signálů enkodéru, kamery a senzorů v rozhraní zápěstí–nástroj
Kabely pro Roboty a Automatizaci /Composite Robot Cables

Stíněný kabel manipulátoru robotu — EMI stíněný kompaktní PUR kabel koncového efektoru robotu s celkovým opletem z pocínované mědi pro integritu signálů enkodéru, kamery a senzorů v rozhraní zápěstí–nástroj

Stíněný kabel manipulátoru robotu: EMI stíněný kompaktní PUR kabel pro připojení koncového efektoru průmyslového robotu vyžadující integritu signálu. Mimořádně jemně lanovaná měď třídy 6 dle IEC 60228 (0,22–2,5 mm², 4–24 žil) s celkovým opletem z pocínované mědi (pokrytí ≥85 %). Izolace žil TPE. PUR plášť. 300/500 V. Pro aplikace koncového efektoru robotu, kde je zpětná vazba enkodéru, data vizuální kamery, analogové signály senzorů nebo komunikace po průmyslové sběrnici citlivá na elektromagnetické rušení od přilehlých svařovacích silových kabelů, servopohonů s měniči frekvence a továrního elektrického šumu. Soulad s CE, RoHS.

Hlavní Vlastnosti

Celkové stínění opletem z pocínované mědi (pokrytí ≥85 %) — chrání signálové vodiče koncového efektoru před EMI v elektricky rušném prostředí zápěstí robotu a nástrojů
Mimořádně jemně lanovaná holá měď třídy 6 dle IEC 60228 — maximální ohebnost pro ohyby s malým poloměrem v přechodu zápěstí–nástroj s integrovaným stíněním
Kompaktní průřez se stíněním — vrstva stínění zvyšuje vnější průměr jen minimálně (přibližně 0,5–1,0 mm) a zároveň poskytuje útlum EMI 40–60 dB
Izolace žil TPE — nízká dielektrická konstanta pro integritu signálu; odolná vůči olejům; prodloužená životnost při ohybu ve srovnání s PVC
Integrovaný odváděcí vodič — pocínovaný měděný odváděcí vodič v nepřetržitém kontaktu s opleteným stíněním; zajišťuje kontinuitu celého stínění pro správné uzemnění EMI
Vnější plášť PUR TMPU — odolný vůči olejům, chladicím kapalinám a rozstřiku svařování; chrání vrstvu stínění před poškozením prostředím a mechanickým poškozením
Číslovaná identifikace žil dle VDE 0293 — rychlé zakončování v konektoru zápěstí a svorkovnici koncového efektoru; odváděcí vodič stínění jasně označen
Soulad s CE, RoHS; výroba dle ISO 9001

Použití

Elektrické chapadlo se zpětnou vazbou enkodéru — stíněný kabel manipulátoru pro servo-elektrická chapadla, kde musí být signály enkodéru A/B/Z chráněny před spínacím rušením PWM motoruVizuální kamera robotu — stíněný kabel pro data kamery GigE Vision nebo USB3 Vision od kamery na zápěstí k řídicímu systému robotuAnalogový senzor síly/krouticího momentu — stíněný kabel pro signály tenzometrického senzoru síly/krouticího momentu (na úrovni mV) na koncovém efektoru robotuLaserový skener / profilový senzor — stíněný kabel pro analogový výstup laserového snímače vzdálenosti (4–20 mA nebo 0–10 V) na koncovém efektoruSvařovací pistole s integrovanými senzory — stíněný kabel pro svařovací pistoli, kde senzory obloukového napětí a proudu sdílejí stejný kabel jako I/O signályPrůmyslová sběrnice u koncového efektoru — stíněný kabel pro komunikaci CAN bus, IO-Link nebo RS-485 s inteligentními koncovými efektory a měniči nástrojů

Technické Specifikace

Materiál vodiče Holá měď, IEC 60228 třída 6 mimořádně jemně lanovaná
Průřez vodiče 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Počet žil 4, 6, 8, 12, 16, 20, 24
Identifikace žil Číslovaná dle VDE 0293; barevné kódování na vyžádání
Izolace žil TPE (termoplastický elastomer); 90 °C; nízká dielektrická konstanta; odolná vůči olejům
Lanování žil Soustředné vrstvy s nehygroskopickými výplňovými prvky
Celkové stínění Oplet z pocínované mědi; pokrytí ≥85 %; úhel opletu 30–45°
Odváděcí vodič Pocínovaná měď, 0,22 mm²; v nepřetržitém kontaktu s opletem po celé délce kabelu
Vnitřní plášť TPE — odděluje sestavu žil od stínění; poskytuje povrch s nízkým třením
Vnější plášť PUR TMPU; 1,2–2,5 mm; bez halogenů; černý nebo oranžový
Jmenovité napětí (U₀/U) 300/500 V
Zkušební napětí (žila/žila) 2 000 V AC, 5 minut
Zkušební napětí (žila/stínění) 2 000 V AC, 5 minut
Izolační odpor ≥5 GΩ·km při 20 °C
Teplota — při pohybu -30 °C až +80 °C
Teplota — pevný -50 °C až +90 °C
Minimální poloměr ohybu (při pohybu) 10× vnější průměr kabelu (mírně větší než u nestíněného kvůli tuhosti stínění)
Minimální poloměr ohybu (pevný) 5× vnější průměr kabelu
Odolnost vůči olejům / chladicím kapalinám IEC 60811-404 (PUR plášť)
Odolnost proti rozstřiku svařování PUR plášť — rozstřik nepřilne
Zpomalování hoření IEC 60332-1-2
Certifikace CE, RoHS

Podrobný Popis

Stíněný vs. nestíněný kabel manipulátoru — kdy je stínění nutné

Nestíněný kabel manipulátoru robotu (digitální I/O 24 V DC pro solenoidy chapadla, senzory přítomnosti dílu, ovládání ventilů) pracuje na úrovních signálu, které tolerují mírné elektrické rušení. Digitální vstup 24 V DC má typickou prahovou hodnotu 15 V pro „log. 1" a 5 V pro „log. 0" — pásmo hystereze 10 V poskytuje přirozenou odolnost proti šumu přibližně 5–10 V.

Stíněný kabel manipulátoru je nutný, když signály koncového efektoru pracují na úrovních, kde je šumová rezerva výrazně menší:

Typ signáluÚroveň napětíŠumová rezervaJe nutné stínění?
Digitální I/O 24 V DC (solenoid, senzor)24 V~10 VNe
Analogový 0–10 V (snímač vzdálenosti)0–10 V~0,1 V (pro přesnost 1 %)Ano
Analogový 4–20 mA (tlak, síla)smyčka 7–30 V DC~0,05 mA (pro přesnost 0,5 %)Ano (pro dlouhá vedení)
Inkrementální enkodér (RS-422, 5 V)±2 V diferenciálně~0,2 VAno
Tenzometr (úroveň mV)plný rozsah 0–20 mV~0,02 mVAno
GigE Vision (Ethernet, ±1 V)±1 V diferenciálně~0,1 VAno (vnitřní stínění CAT6a)
USB 3.0 (5 Gbps)±0,2 V diferenciálně~0,02 VAno (vnitřní + celkové)
CAN bus±1,5 V diferenciálně~0,5 VDoporučeno
IO-Link24 V, 200 mAMírnáNení nutné, ale doporučeno

V prostředí zápěstí robotu — vedle silových kabelů servomotorů přenášejících 10–40 A při spínací frekvenci PWM 4–16 kHz — může indukované rušení na nestíněném analogovém vodiči dosáhnout 0,5–2 V. Pro analogový signál 0–10 V s požadovanou přesností 1 % je 0,5 V indukovaného rušení chybou 5 % — nepřijatelné. Pro signál tenzometru s plným rozsahem 0–20 mV je 0,5 V indukovaného rušení 2 500× větší než signál plného rozsahu — signál je zcela utopen v šumu.

Účinnost stínění v prostředí zápěstí robotu

Účinnost opleteného stínění závisí na správném zakončení:

  • Stínění musí být uzemněno POUZE na jednom konci u analogových signálů — uzemnění na obou koncích vytváří zemní smyčku (proud protékající stíněním v důsledku rozdílu potenciálů mezi uzemněním zápěstí a řídicího systému). Tento proud zemní smyčky indukuje vlastní rušení do signálových vodičů. Konec řídicího systému robotu je standardním místem jednobodového uzemnění
  • Stínění musí být uzemněno na OBOU koncích u vysokofrekvenčních digitálních signálů (Ethernet, USB) — krátká délka kabelu (<2 m) znamená malé napětí zemní smyčky a uzemnění obou konců poskytuje lepší vysokofrekvenční účinnost stínění
  • Odváděcí vodič musí mít nízkou impedanci uzemnění — odváděcí vodič zakončený dlouhým přívodním kablíkem ke vzdálenému místu uzemnění má vysokou indukčnost a poskytuje špatné vysokofrekvenční stínění. Odváděcí vodič by měl být připojen ke skořepině konektoru nebo k vyhrazené svorce stínění do 20 mm od místa výstupu kabelu

Kvalita stíněného kabelu manipulátoru Yichi

  • Ověřené pokrytí opletu: Optické měření na výrobních vzorcích — kritérium přijetí ≥85 % pokrytí. Úhel opletu (30–45° od osy kabelu) je ověřován — příliš mělký úhel (téměř rovnoběžný s osou) poskytuje dobré pokrytí, ale špatnou ohebnost; příliš strmý úhel poskytuje dobrou ohebnost, ale snížené pokrytí
  • Testovaná kontinuita stínění: Stejnosměrný odpor stínění (odváděcí vodič k odváděcímu vodiči, konec ke konci) je měřen u každé výrobní délky. Přerušený obvod znamená poruchu stínění — kabel neposkytuje ochranu EMI
  • Izolační odpor žila–stínění: Mezi každou žilou a stíněním je přiloženo 500 V DC — minimum ≥5 GΩ·km. Nízký izolační odpor indikuje dírku v izolaci žily v místě kontaktu se stíněním
  • Poloměr ohybu se stíněním: Minimální poloměr ohybu při pohybu je uvolněn ze 7,5× vnější průměr (nestíněný) na 10× vnější průměr (stíněný), protože vrstva opletu přidává ohybovou tuhost. Zákazníci specifikující stíněný kabel musí ve vedení kabelu zápěstí–nástroj počítat s tímto mírně větším poloměrem ohybu

Poptávka Produktu

Produkt: Stíněný kabel manipulátoru robotu — EMI stíněný kompaktní PUR kabel koncového efektoru robotu s celkovým opletem z pocínované mědi pro integritu signálů enkodéru, kamery a senzorů v rozhraní zápěstí–nástroj

Přidat technické specifikace (volitelné)

Čím podrobnější informace nám poskytnete, tím rychleji a přesněji připravíme nabídku.

Není vybrán žádný soubor

Soubor PDF, Office, obrázek nebo CAD — až 5 MB

Potřebujete Pomoc?

Certifikace

ISO 9001
Kvalita
CE
Evropská
RoHS
Environmentální
TÜV
Certifikace

Potřebujete Nabídku pro Tento Produkt?

Pošlete nám své požadavky a obdržíte podrobnou nabídku do 24 hodin.