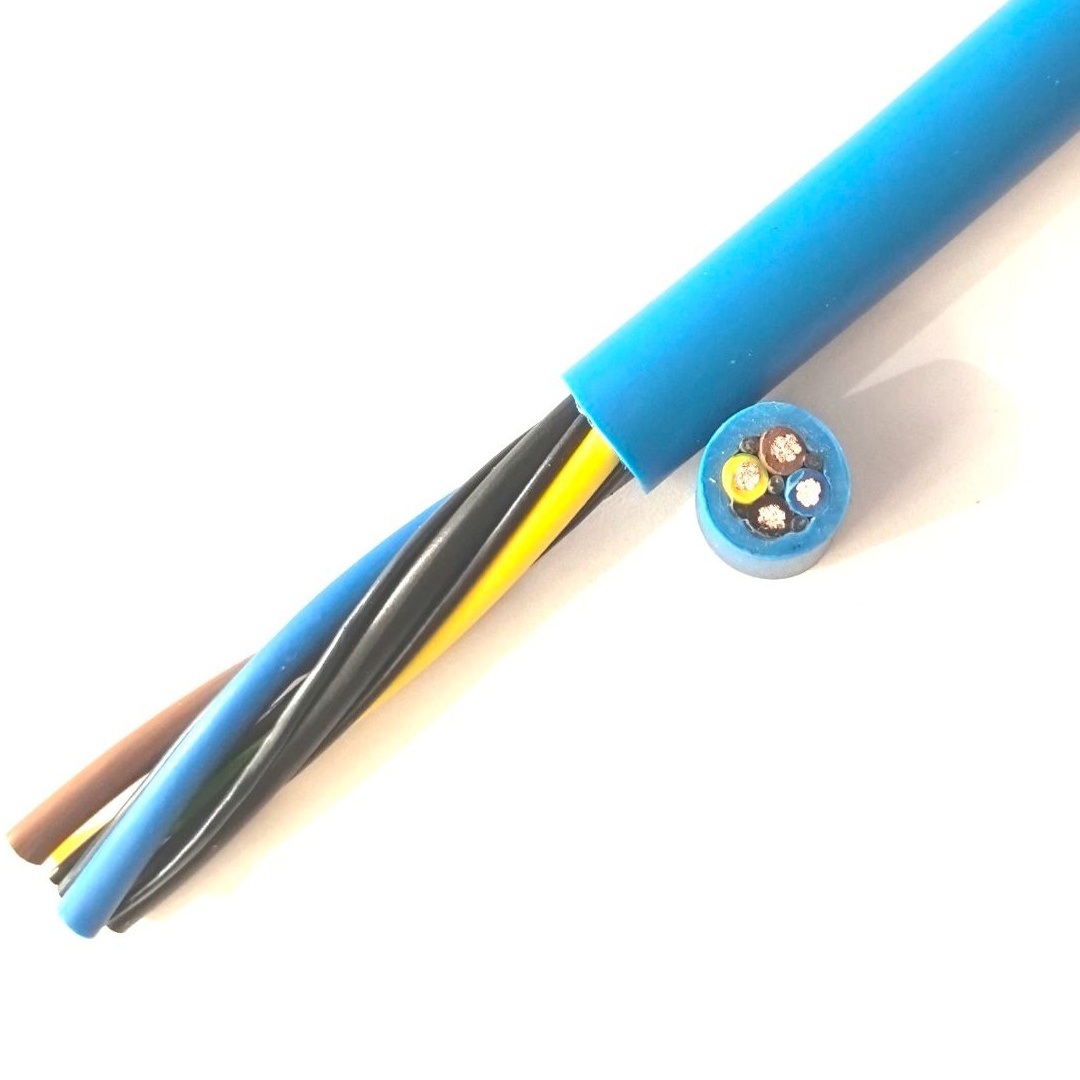
Gedetailleerde Beschrijving
Afgeschermde versus Ongeafschermde Manipulatorkabel — Wanneer het Scherm Nodig Is
De ongeafschermde robot manipulatorkabel (24 V DC digitale I/O voor grijpermagneetventielen, onderdeel-aanwezig sensoren, klepsturing) werkt op signaalniveaus die matige elektrische ruis tolereren. Een 24 V DC digitale ingang heeft een typische drempel van 15 V voor "hoog" en 5 V voor "laag" — de 10 V hysteresisband biedt inherente ruisimmuniteit van circa 5–10 V.
De afgeschermde manipulatorkabel is noodzakelijk wanneer de eindeffectorsignalen werken op niveaus waar de ruismarge aanzienlijk kleiner is:
| Signaaltype | Spanningsniveau | Ruismarge | Scherm Vereist? |
|---|---|---|---|
| 24 V DC digitale I/O (magneetventiel, sensor) | 24 V | ~10 V | Nee |
| 0–10 V analoog (verplaatsingssensor) | 0–10 V | ~0,1 V (voor 1% nauwkeurigheid) | Ja |
| 4–20 mA analoog (druk, kracht) | 7–30 V DC lus | ~0,05 mA (voor 0,5% nauwkeurigheid) | Ja (voor lange trajecten) |
| Incrementele encoder (RS-422, 5 V) | ±2 V differentieel | ~0,2 V | Ja |
| Rekstrookje (mV-niveau) | 0–20 mV volle schaal | ~0,02 mV | Ja |
| GigE Vision (Ethernet, ±1 V) | ±1 V differentieel | ~0,1 V | Ja (CAT6a intern scherm) |
| USB 3.0 (5 Gbps) | ±0,2 V differentieel | ~0,02 V | Ja (intern + overkoepelend) |
| CAN bus | ±1,5 V differentieel | ~0,5 V | Aanbevolen |
| IO-Link | 24 V, 200 mA | Matig | Niet vereist maar aanbevolen |
In een robotpolsomgeving — aangrenzend aan servomotorkabels die 10–40 A bij 4–16 kHz PWM-schakelfrequentie voeren — kan de ongeafschermde analoge signaalgeleider geïnduceerde ruis van 0,5–2 V ervaren. Voor een 0–10 V analoog signaal met een vereiste nauwkeurigheid van 1% is 0,5 V geïnduceerde ruis een fout van 5% — onaanvaardbaar. Voor een rekstrookjesignaal van 0–20 mV volle schaal is 0,5 V geïnduceerde ruis 2 500× het volle-schaalsignaal — het signaal is volledig begraven in ruis.
Schermeffectiviteit in de Robotpolsomgeving
De effectiviteit van het vlechtscherm hangt af van correcte aansluiting:
- Scherm moet aan SLECHTS ÉÉN zijde worden geaard voor analoge signalen — aarding aan beide zijden creëert een aardlus (stroom die door het scherm vloeit vanwege potentiaalverschil tussen pols- en controlleraarde). Deze aardlusstroom induceert zijn eigen ruis in de signaalgeleiders. De robotcontrollerzijde is de standaard enkelpunts aardlocatie
- Scherm moet aan BEIDE zijden worden geaard voor hoogfrequente digitale signalen (Ethernet, USB) — de korte kabellengte (<2 m) betekent dat de aardlusspanning klein is, en aarding aan beide zijden biedt betere hoogfrequente schermprestatie
- Drainagedraad moet een laag-impedante aardverbinding hebben — een drainagedraad die via een lange pigtail naar een ver aardpunt is aangesloten, heeft hoge inductantie en biedt slechte hoogfrequente afscherming. De drainagedraad moet worden aangesloten op de connectorbehuizing of een speciale schermterminal binnen 20 mm van het kabeluitgangspunt
Yichi Afgeschermde Manipulatorkabel Kwaliteit
- Vlechtdekkingsgraad geverifieerd: Optische meting op productiemonsters — ≥85% dekking acceptatie. De vlechthoek (30–45° van kabelas) wordt geverifieerd — een te ondiepe hoek (bijna parallel aan de as) biedt goede dekking maar slechte flexibiliteit; een te steile hoek biedt goede flexibiliteit maar verminderde dekking
- Schermcontinuïteit getest: DC-weerstand van het scherm (drainagedraad naar drainagedraad, einde tot einde) wordt gemeten op elke productielengte. Een open circuit duidt op een breuk in het scherm — de kabel biedt geen EMI-bescherming
- Ader-naar-scherm isolatieweerstand: 500 V DC aangelegd tussen elke ader en het scherm — ≥5 GΩ·km minimum. Lage isolatieweerstand duidt op een gaatje in de aderisolatie waar deze het scherm raakt
- Buigradius met scherm: De minimale buigradius bij buigen is verruimd van 7,5× OD (ongeafgeschermd) naar 10× OD (afgeschermd) omdat de vlechtlaag buigstijfheid toevoegt. Klanten die afgeschermde kabel specificeren, moeten deze iets grotere buigradius toestaan in de pols-naar-gereedschap kabelroutering