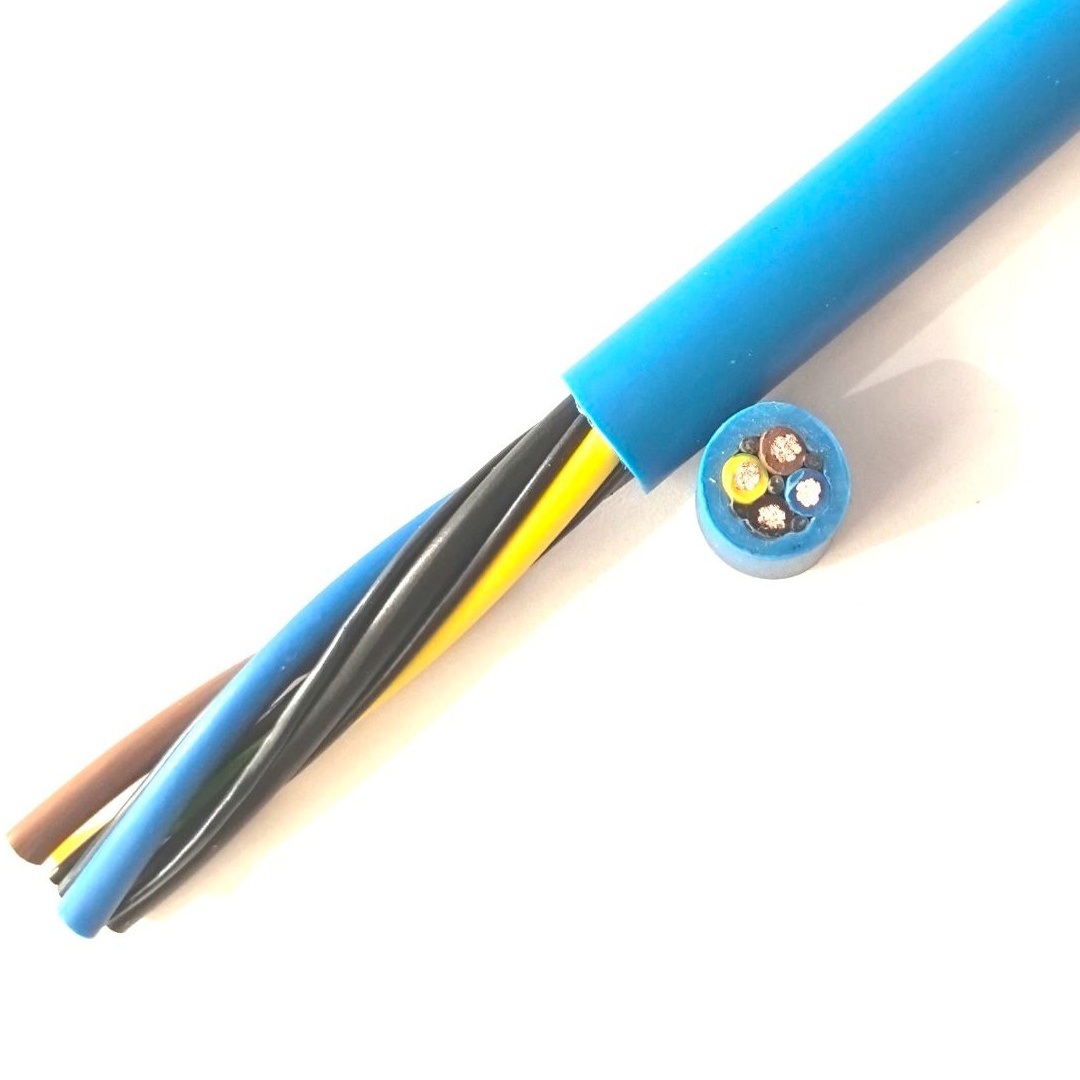
Szczegółowy Opis
Ekranowany a nieekranowany kabel manipulatora — kiedy ekran jest niezbędny
Nieekranowany kabel manipulatora robota (24 V DC cyfrowe I/O dla elektromagnesów chwytaka, czujników obecności części, sterowania zaworami) pracuje na poziomach sygnału, które tolerują umiarkowane szumy elektryczne. Cyfrowe wejście 24 V DC ma typowy próg 15 V dla "wysokiego" i 5 V dla "niskiego" — pasmo histerezy 10 V zapewnia naturalną odporność na szumy wynoszącą około 5–10 V.
Ekranowany kabel manipulatora jest niezbędny, gdy sygnały efektora końcowego pracują na poziomach, gdzie margines szumu jest znacząco mniejszy:
| Typ sygnału | Poziom napięcia | Margines szumu | Wymagany ekran? |
|---|---|---|---|
| 24 V DC cyfrowe I/O (elektromagnes, czujnik) | 24 V | ~10 V | Nie |
| 0–10 V analogowy (czujnik przemieszczenia) | 0–10 V | ~0,1 V (dla dokładności 1%) | Tak |
| 4–20 mA analogowy (ciśnienie, siła) | Pętla 7–30 V DC | ~0,05 mA (dla dokładności 0,5%) | Tak (dla długich tras) |
| Enkoder inkrementalny (RS-422, 5 V) | ±2 V różnicowy | ~0,2 V | Tak |
| Tensometr (poziom mV) | 0–20 mV pełna skala | ~0,02 mV | Tak |
| GigE Vision (Ethernet, ±1 V) | ±1 V różnicowy | ~0,1 V | Tak (wewnętrzny ekran CAT6a) |
| USB 3.0 (5 Gbps) | ±0,2 V różnicowy | ~0,02 V | Tak (wewnętrzny + ogólny) |
| CAN bus | ±1,5 V różnicowy | ~0,5 V | Zalecany |
| IO-Link | 24 V, 200 mA | Umiarkowany | Niewymagany, ale zalecany |
W środowisku nadgarstka robota — w sąsiedztwie kabli zasilających serwomotorów przenoszących 10–40 A przy częstotliwości przełączania PWM 4–16 kHz — nieekranowana żyła sygnału analogowego może doświadczać indukowanego szumu 0,5–2 V. Dla sygnału analogowego 0–10 V z wymaganą dokładnością 1%, 0,5 V indukowanego szumu stanowi błąd 5% — niedopuszczalny. Dla sygnału tensometru 0–20 mV pełnej skali, 0,5 V indukowanego szumu to 2 500× sygnału pełnej skali — sygnał jest całkowicie zagrzebany w szumie.
Skuteczność ekranu w środowisku nadgarstka robota
Skuteczność ekranu oplatanego zależy od prawidłowego zakończenia:
- Ekran musi być uziemiony TYLKO na jednym końcu dla sygnałów analogowych — uziemienie na obu końcach tworzy pętlę masy (prąd płynący przez ekran z powodu różnicy potencjałów między masą nadgarstka a masą sterownika). Ten prąd pętli masy indukuje własny szum w żyłach sygnałowych. Koniec sterownika robota jest standardowym miejscem jednopunktowego uziemienia
- Ekran musi być uziemiony na OBU końcach dla cyfrowych sygnałów wysokoczęstotliwościowych (Ethernet, USB) — krótka długość kabla (<2 m) oznacza, że napięcie pętli masy jest małe, a uziemienie obu końców zapewnia lepszą skuteczność ekranowania wysokoczęstotliwościowego
- Linka drenująca musi mieć połączenie uziemienia o niskiej impedancji — linka drenująca zakończona długim wyprowadzeniem do odległego punktu uziemienia ma wysoką indukcyjność i zapewnia słabe ekranowanie wysokoczęstotliwościowe. Linka drenująca powinna łączyć się z obudową złącza lub dedykowanym zaciskiem ekranu w odległości do 20 mm od punktu wyjścia kabla
Jakość ekranowanych kabli manipulatora Yichi
- Zweryfikowane pokrycie oplotu: Pomiar optyczny na próbkach produkcyjnych — odbiór przy ≥85% pokrycia. Kąt oplotu (30–45° od osi kabla) jest weryfikowany — zbyt płytki kąt (prawie równoległy do osi) zapewnia dobre pokrycie, ale słabą giętkość; zbyt stromy kąt zapewnia dobrą giętkość, ale zmniejszone pokrycie
- Testowana ciągłość ekranu: Rezystancja DC ekranu (linka drenująca do linki drenującej, od końca do końca) jest mierzona na każdym odcinku produkcyjnym. Otwarty obwód wskazuje przerwę w ekranie — kabel nie zapewnia ochrony EMI
- Rezystancja izolacji żyła-ekran: 500 V DC przykładane między każdą żyłą a ekranem — minimum ≥5 GΩ·km. Niska rezystancja izolacji wskazuje na mikrodziurkę w izolacji żyły, gdzie styka się z ekranem
- Promień gięcia z ekranem: Minimalny promień gięcia przy zginaniu jest zwiększony z 7,5× średnicy zewnętrznej (nieekranowany) do 10× średnicy zewnętrznej (ekranowany), ponieważ warstwa oplotu dodaje sztywności gięcia. Klienci specyfikujący kabel ekranowany muszą uwzględnić ten nieco większy promień gięcia w prowadzeniu kabla nadgarstek-narzędzie