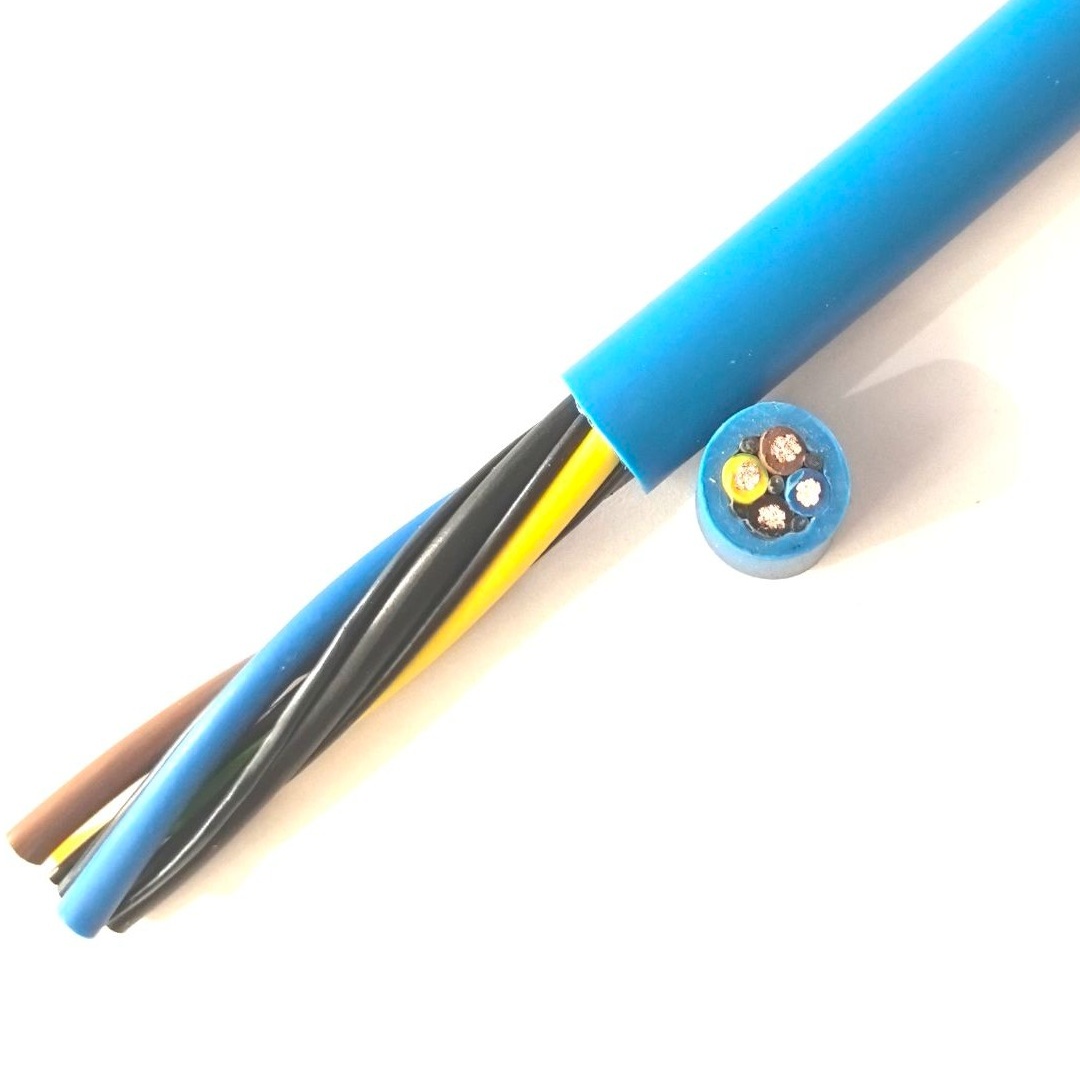
Szczegółowy Opis
Segment kabla manipulatora — mały kabel, krytyczna rola
Kabel manipulatora robota jest końcowym segmentem kabla w łańcuchu elektrycznym robota — krótkim kablem od kołnierza nadgarstka (wyjście osi 6) do efektora końcowego. Ma typowo 0,5–2,0 metra długości. Mimo krótkiej długości jest jednym z najbardziej awaryjnych kabli na robocie ze względu na warunki pracy:
- Ciasne promienie gięcia: Kabel wychodzi z kołnierza nadgarstka, wykonuje zagięcie 90–180° i wchodzi do efektora końcowego — z promieniem gięcia tak małym jak 30–50 mm w mniejszych robotach (udźwig ≤20 kg)
- Ciągły ruch: Efektor końcowy porusza się i obraca nieprzerwanie podczas cyklu robota. Kabel zgina się przy każdym ruchu robota — nie jest to wielkoskalowe zginanie osi ramienia, ale małoamplitudowe, wysokoczęstotliwościowe zginanie na interfejsie nadgarstek-narzędzie
- Bezpośrednia ekspozycja: Kabel manipulatora jest najbardziej eksponowanym kablem na robocie — najbliżej obrabianego przedmiotu, łuku spawalniczego, wiórów skrawających i strumienia chłodziwa. Jest pierwszym kablem, który pokazuje uszkodzenia powłoki od środowiska pracy
- Kontakt mechaniczny: Kabel styka się z oprzyrządowaniem, obrabianym przedmiotem i okazjonalnie z uchwytem mocującym podczas ruchu robota. Ścieranie powłoki jest główną przyczyną awarii kabla manipulatora
Przydział żył dla typowych efektorów końcowych
| Typ efektora końcowego | Liczba żył | Typowy przydział żył | Przekrój |
|---|---|---|---|
| Chwytak pneumatyczny (2-szczękowy) | 4–6 | 2× elektromagnes otwierania/zamykania chwytaka; 2× czujnik obecności części | 0,5–0,75 mm² |
| Chwytak pneumatyczny (3-szczękowy) | 6–8 | + 2× drugi zawór elektromagnetyczny dla centrowania | 0,5–0,75 mm² |
| Chwytak elektryczny | 8–12 | 4× zasilanie silnika; 2× enkoder; 2× hamulec; 2× I/O statusu | 0,5–1,5 mm² |
| Przyssawka próżniowa (pojedyncza) | 4 | 2× zawór wyrzutnika; 2× czujnik podciśnienia | 0,5 mm² |
| Zespół przyssawek próżniowych (wielokrotny) | 8–12 | 4× blok zaworów; 4× czujniki strefowe; 2× zawór przedmuchu | 0,5–0,75 mm² |
| Uchwyt spawalniczy (zgrzewanie punktowe) | 12–16 | 4× elektromagnes zamykania/otwierania uchwytu; 2× obciąganie końcówek; 2× przepływ wody; 4× I/O | 0,75–1,5 mm² |
| Zmieniacz narzędzi | 8–12 | 2× elektromagnes blokowania/odblokowywania; 2× ID narzędzia; 2× obecność narzędzia; 4× rezerwa | 0,5–1,0 mm² |
| Kamera wizyjna | 6–8 | 2× zasilanie kamery; 4× pary danych GigE (jeśli nie światłowód) | 0,34–0,5 mm² |
Dla efektorów końcowych wymagających ekranowanych sygnałów — sprzężenie enkodera w chwytakach elektrycznych, dane kamery wizyjnej lub czułe czujniki analogowe — należy stosować wersję ekranowaną (Robot Manipulator Shielded Cable).
Produkcja kabli manipulatora Yichi
- Priorytet kompaktowej średnicy zewnętrznej: Dla prowadzenia kabli przy nadgarstku robota każdy milimetr średnicy kabla ma znaczenie. Nasz proces projektowania minimalizuje średnicę zewnętrzną poprzez optymalizację długości skoku żył, przekroju wypełniacza i grubości ścianki powłoki, przy jednoczesnym zachowaniu specyfikacji elektrycznych i mechanicznych
- Zrównoważona grubość powłoki PUR: Powłoka musi być wystarczająco gruba dla odporności na ścieranie, ale wystarczająco cienka dla giętkości przy ciasnych promieniach gięcia. Typowa grubość ścianki wynosi 1,2–2,0 mm dla kabli manipulatorów — cieńsza niż dla kabli ramienia (1,5–3,0 mm), ponieważ głównym naprężeniem mechanicznym jest zginanie, a nie zgniatanie czy uderzenia
- Zweryfikowana kompatybilność złączy: Kable manipulatorów są typowo zarabiane złączami kołowymi (M12, M23, M27 lub specyficznymi dla producenta robota). Średnica zewnętrzna kabla jest dopasowana do średnicy wejścia tylnej części złącza — kabel o 0,5 mm za duży nie zmieści się w złączu
- Oznaczenie na końcu nadgarstkowym: Identyfikacja kabla jest nadrukowana na powłoce na końcu nadgarstkowym (nie schowana w ramieniu), aby typ kabla był widoczny podczas wymiany efektora końcowego i konserwacji