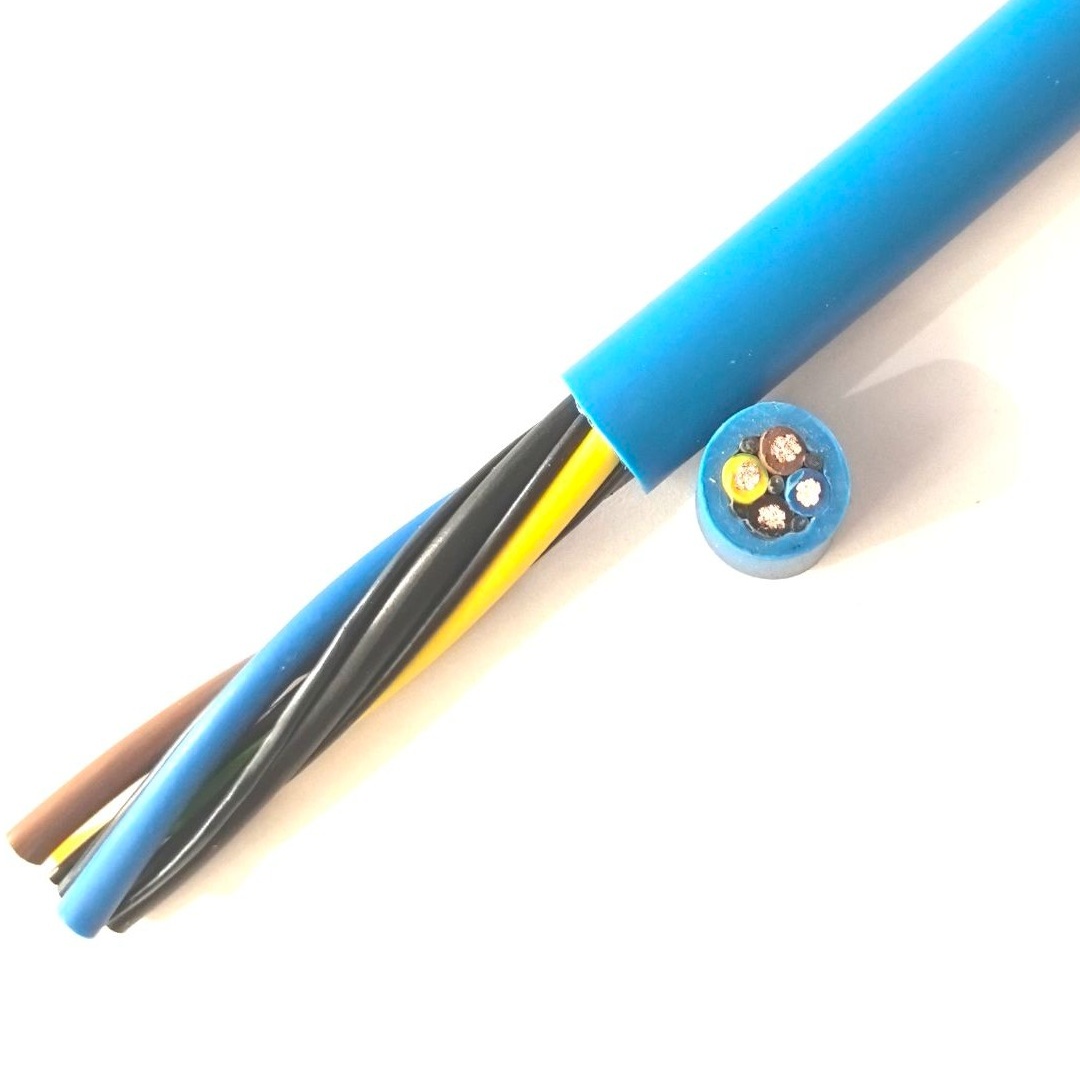
Cabo de Manipulador de Robô — Cabo PUR Flexível Compacto para Conexões de Efetuador Final, Garra e Trocador de Ferramenta de Robô Industrial, do Flange do Pulso ao Ferramental de Fim de Braço
Cabos para Robôs e Automação /Cabos Compostos para Robôs

Cabo de Manipulador de Robô — Cabo PUR Flexível Compacto para Conexões de Efetuador Final, Garra e Trocador de Ferramenta de Robô Industrial, do Flange do Pulso ao Ferramental de Fim de Braço

Cabo de manipulador de robô: cabo PUR flexível compacto para conexões de efetuador final, garra e trocador de ferramenta de robô industrial. Cobre fino encordoado Classe 6 conforme IEC 60228 (0,22–2,5 mm², 4–24 núcleos). Isolação TPE ou PVC. Bainha PUR — resistente a óleo, fluido de corte e respingos de solda. 300/500 V. Projetado para o segmento curto de cabo entre o flange do pulso do robô e o ferramental de fim de braço — garra, pistola de solda, ventosa de vácuo ou trocador de ferramenta. OD compacto para roteamento através de guias estreitas de cabo do pulso; alta flexibilidade para a faixa completa de movimento do efetuador final. Conforme CE, RoHS.

Principais Características

Seção transversal compacta para roteamento pulso-efetuador final — otimizada para as guias estreitas de cabo e capas traseiras de conectores no flange do pulso do robô
Cobre nu fino encordoado Classe 6 conforme IEC 60228 — máxima flexibilidade para as curvas de raio curto na transição pulso-ferramenta
4–24 núcleos, 0,22–2,5 mm² — cobre todas as funções do efetuador final: abertura/fechamento da garra, sensor de peça presente, vácuo liga/desliga, dressagem de ponta de pistola de solda, bloqueio/desbloqueio do trocador de ferramenta
Bainha externa PUR TMPU — resistente a óleo, fluido de corte, respingos de solda e abrasão mecânica de contato com ferramental e peças de trabalho
Identificação numerada dos núcleos conforme VDE 0293 — terminação rápida no conector do pulso e na caixa de terminais do efetuador final
Opções de isolação dos núcleos TPE ou PVC — TPE para maior vida de flexão e resistência a óleo; PVC para aplicações sensíveis a custo
Conforme CE, RoHS; fabricado conforme ISO 9001

Aplicações

Conexão de garra de robô — cabo multipolar do conector do flange do pulso à garra pneumática ou elétrica no efetuador finalConexão de pistola de solda de robô — segmento de cabo do pulso do robô à pistola de soldagem transportando I/O da pistola, dressagem de ponta e sinais do interruptor de fluxo de água de resfriamentoEfetuador final de ventosa de vácuo — cabo para controle de válvula do gerador de vácuo e sinais de sensor de vácuo (detecção de peça presente)Trocador de ferramenta de robô — cabo multipolar para solenoide de bloqueio/desbloqueio do trocador, reconhecimento de ID da ferramenta e sinais de sensor de ferramenta presenteSistema de visão de robô — cabo do pulso à câmera montada no pulso ou scanner a laser para conexões de potência e dadosEfetuador final pick-and-place — cabo compacto para controle de garra pick-and-place de alta velocidade e válvula ejetora

Especificações Técnicas

Material do Condutor Cobre nu, encordoamento extrafino conforme IEC 60228 Classe 6
Seção Transversal do Condutor 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Número de Núcleos 4, 6, 8, 12, 16, 20, 24
Identificação dos Núcleos Numerada por impressão conforme VDE 0293; codificação por cores sob consulta
Isolação dos Núcleos — Padrão PVC (TI2); 70°C; econômico para ambientes limpos
Isolação dos Núcleos — Premium TPE; 90°C; resistente a óleo; vida de flexão estendida
Encordoamento dos Núcleos Camadas concêntricas com elementos de enchimento não higroscópico; design de OD compacto
Bainha Interna (Opcional) PVC ou TPE; fornece proteção mecânica adicional em aplicações de alta abrasão
Bainha Externa PUR TMPU; 1,2–2,5 mm; isenta de halogênios; preta ou laranja
Tensão Nominal (U₀/U) 300/500 V
Tensão de Ensaio 2 000 V CA, 5 minutos
Temperatura — Isolação PVC -15°C a +70°C (flexão); -15°C a +70°C (fixo)
Temperatura — Isolação TPE -30°C a +80°C (flexão); -50°C a +90°C (fixo)
Raio de Curvatura Mínimo (Flexão) 7,5× OD do cabo
Raio de Curvatura Mínimo (Fixo) 4× OD do cabo
Resistência a Óleo / Fluido de Corte IEC 60811-404 (bainha PUR)
Resistência a Respingos de Solda Bainha PUR — respingos não aderem
Retardante de Chama IEC 60332-1-2
Certificações CE, RoHS

Descrição Detalhada

O Segmento de Cabo de Manipulador — Cabo Pequeno, Papel Crítico

O cabo de manipulador de robô é o segmento final de cabo na cadeia elétrica do robô — o cabo curto do flange do pulso (saída do eixo 6) ao efetuador final. Ele tem tipicamente 0,5–2,0 metros de comprimento. Apesar do comprimento curto, é um dos cabos mais propensos a falhas do robô por causa das condições de operação:

  • Raios de curvatura apertados: o cabo sai do flange do pulso, faz uma curva de 90–180° e entra no efetuador final — com raio de curvatura de apenas 30–50 mm em robôs menores (carga útil ≤20 kg)
  • Movimento constante: o efetuador final se move e gira continuamente durante o ciclo do robô. O cabo flexiona a cada movimento do robô — não a flexão em grande escala dos eixos do braço, mas flexão de pequena amplitude e alta frequência na interface pulso-ferramenta
  • Exposição direta: o cabo de manipulador é o cabo mais exposto do robô — mais próximo da peça de trabalho, do arco de solda, das cavacas de corte e do spray de fluido de corte. É o primeiro cabo a mostrar danos de bainha do ambiente de operação
  • Contato mecânico: o cabo entra em contato com o ferramental, a peça de trabalho e ocasionalmente a fixação durante o movimento do robô. A abrasão da bainha é uma das principais causas de falha do cabo de manipulador

Alocação de Núcleos para Efetuadores Finais Comuns

Tipo de Efetuador FinalNúmero de NúcleosAlocação Típica de NúcleosSeção Transversal
Garra pneumática (2 mandíbulas)4–62× solenoide de abertura/fechamento da garra; 2× sensor de peça presente0,5–0,75 mm²
Garra pneumática (3 mandíbulas)6–8+ 2× segunda válvula solenoide para centralização0,5–0,75 mm²
Garra elétrica8–124× potência do motor; 2× encoder; 2× freio; 2× I/O de status0,5–1,5 mm²
Ventosa de vácuo (única)42× válvula ejetora; 2× sensor de vácuo0,5 mm²
Matriz de ventosas de vácuo (múltiplas)8–124× banco de válvulas; 4× sensores de zona; 2× válvula de sopro0,5–0,75 mm²
Pistola de solda (soldagem a ponto)12–164× solenoide de fechamento/abertura da pistola; 2× dressagem de ponta; 2× fluxo de água; 4× I/O0,75–1,5 mm²
Trocador de ferramenta8–122× solenoide de bloqueio/desbloqueio; 2× ID da ferramenta; 2× ferramenta presente; 4× reserva0,5–1,0 mm²
Câmera de visão6–82× potência da câmera; 4× pares de dados GigE (se não for fibra)0,34–0,5 mm²

Para efetuadores finais que requerem sinais blindados — feedback de encoder em garras elétricas, dados de câmera de visão ou sensores analógicos sensíveis — a versão blindada (Cabo de Manipulador Blindado para Robô) deve ser especificada.

Fabricação de Cabo de Manipulador Yichi

  • Prioridade de design de OD compacto: para roteamento no pulso do robô, cada milímetro do diâmetro do cabo importa. Nosso processo de design minimiza o OD otimizando o comprimento de passo do condutor, a seção transversal do enchimento e a espessura da parede da bainha, mantendo as especificações elétricas e mecânicas
  • Espessura da bainha PUR balanceada: a bainha deve ser espessa o suficiente para resistência à abrasão, mas fina o suficiente para flexibilidade em raios de curvatura apertados. A espessura típica de parede é de 1,2–2,0 mm para cabos de manipulador — mais fina que cabos de braço (1,5–3,0 mm) porque a tensão mecânica primária é flexão, não esmagamento ou impacto
  • Compatibilidade de conector verificada: cabos de manipulador são tipicamente terminados com conectores circulares (M12, M23, M27 ou específicos do fabricante do robô). O OD do cabo é correspondente ao diâmetro de entrada da capa traseira do conector — um cabo 0,5 mm acima do tamanho não caberá no conector
  • Marcação na extremidade do pulso: a identificação do cabo é impressa na bainha na extremidade do pulso (não embutida no braço) para que o tipo de cabo fique visível durante a troca do efetuador final e a manutenção

Consultar este Produto

Produto: Cabo de Manipulador de Robô — Cabo PUR Flexível Compacto para Conexões de Efetuador Final, Garra e Trocador de Ferramenta de Robô Industrial, do Flange do Pulso ao Ferramental de Fim de Braço

Adicionar especificações técnicas (opcional)

Quanto mais detalhes você fornecer, mais rápida e precisa será nossa cotação.

Nenhum arquivo selecionado

PDF, Office, imagem ou arquivo CAD — até 5 MB

Precisa de Ajuda?

Certificações

ISO 9001
Qualidade
CE
Europeia
RoHS
Ambiental
TÜV
Certificação

Precisa de um Orçamento para Este Produto?

Envie-nos seus requisitos e receba uma cotação detalhada em 24 horas.