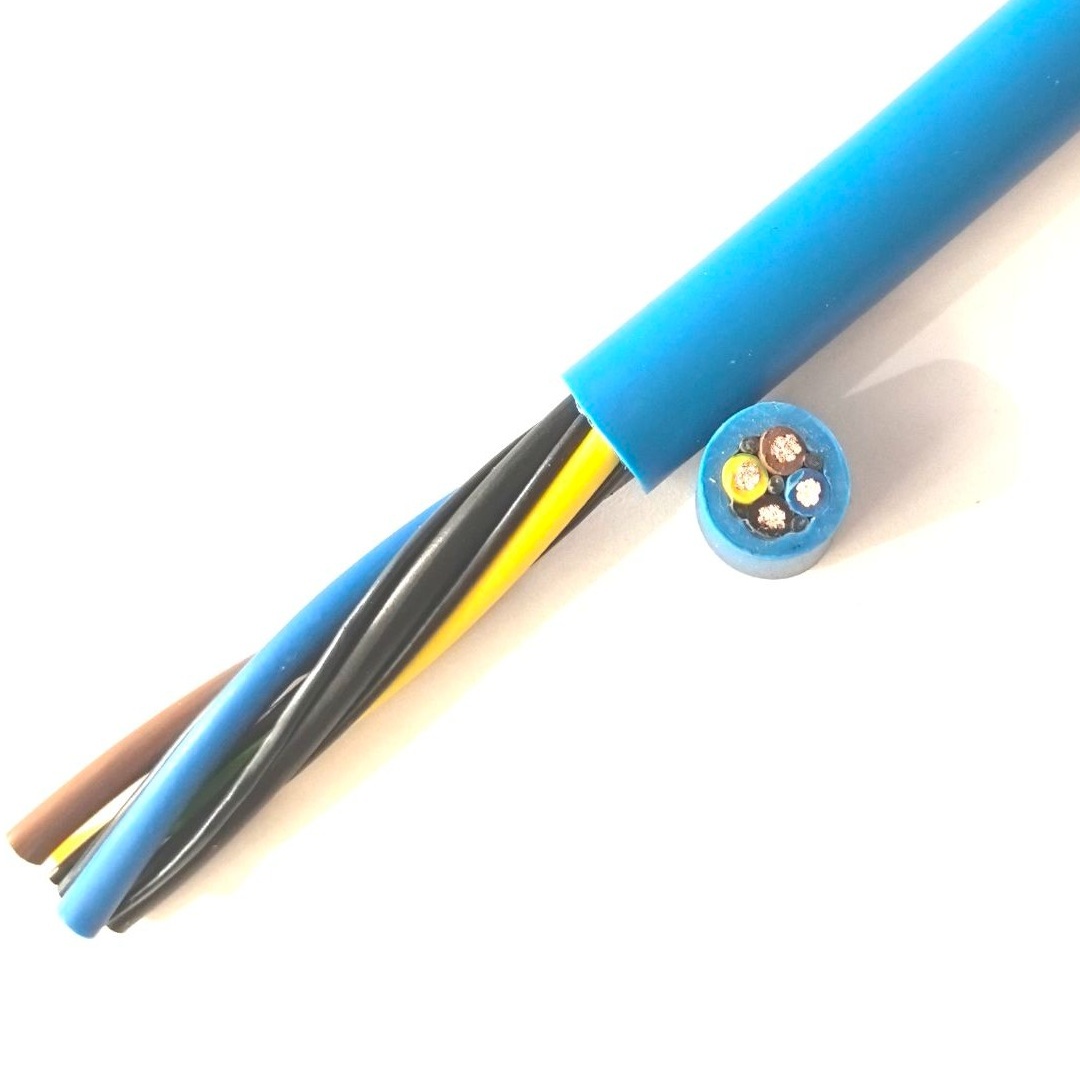
Подробное Описание
Сегмент манипуляторного кабеля — малый кабель, критическая роль
Манипуляторный робототехнический кабель — конечный сегмент кабеля в электрической цепи робота — короткий кабель от фланца запястья (выход оси 6) к рабочему органу. Его длина обычно 0,5–2,0 метра. Несмотря на малую длину, это один из наиболее подверженных отказам кабелей робота из-за условий эксплуатации:
- Малые радиусы изгиба: кабель выходит из фланца запястья, делает изгиб на 90–180° и входит в рабочий орган — с радиусом изгиба всего 30–50 мм на более мелких роботах (полезная нагрузка ≤20 кг)
- Постоянное движение: рабочий орган непрерывно движется и вращается в течение цикла робота. Кабель изгибается при каждом движении робота — не крупномасштабный изгиб осей руки, а малоамплитудное высокочастотное сгибание на интерфейсе запястье-инструмент
- Прямое воздействие: манипуляторный кабель — самый открытый кабель робота — ближе всего к обрабатываемой детали, сварочной дуге, стружке и разбрызгиванию СОЖ. Это первый кабель, у которого появляются повреждения оболочки от рабочей среды
- Механический контакт: кабель контактирует с инструментом, обрабатываемой деталью, а иногда и с приспособлениями во время движения робота. Истирание оболочки — ведущая причина отказа манипуляторных кабелей
Распределение жил для распространённых рабочих органов
| Тип рабочего органа | Число жил | Типовое распределение жил | Сечение |
|---|---|---|---|
| Пневматический захват (2 губки) | 4–6 | 2× соленоид открытия/закрытия захвата; 2× датчик наличия детали | 0,5–0,75 мм² |
| Пневматический захват (3 губки) | 6–8 | + 2× второй соленоидный клапан для центрирования | 0,5–0,75 мм² |
| Электрический захват | 8–12 | 4× питание двигателя; 2× энкодер; 2× тормоз; 2× статусный I/O | 0,5–1,5 мм² |
| Вакуумная присоска (одиночная) | 4 | 2× эжекторный клапан; 2× вакуумный датчик | 0,5 мм² |
| Массив вакуумных присосок (несколько) | 8–12 | 4× клапанная группа; 4× датчики зон; 2× клапан продувки | 0,5–0,75 мм² |
| Сварочный пистолет (точечная сварка) | 12–16 | 4× соленоид закрытия/открытия пистолета; 2× правка электрода; 2× расход воды; 4× I/O | 0,75–1,5 мм² |
| Сменный инструмент | 8–12 | 2× соленоид блокировки/разблокировки; 2× идентификация инструмента; 2× наличие инструмента; 4× запасные | 0,5–1,0 мм² |
| Камера машинного зрения | 6–8 | 2× питание камеры; 4× пары данных GigE (если не оптоволокно) | 0,34–0,5 мм² |
Для рабочих органов, требующих экранированных сигналов, — обратная связь энкодера на электрических захватах, данные камер машинного зрения или чувствительные аналоговые датчики — следует указывать экранированную версию (экранированный манипуляторный робототехнический кабель).
Производство манипуляторных кабелей Yichi
- Приоритет компактной конструкции наружного диаметра: для прокладки на запястье робота важен каждый миллиметр диаметра кабеля. Наш процесс проектирования минимизирует наружный диаметр за счёт оптимизации шага скрутки жил, сечения наполнителей и толщины стенки оболочки при сохранении электрических и механических характеристик
- Сбалансированная толщина оболочки PUR: оболочка должна быть достаточно толстой для стойкости к истиранию, но достаточно тонкой для гибкости при малых радиусах изгиба. Типовая толщина стенки для манипуляторных кабелей — 1,2–2,0 мм — тоньше, чем у кабелей руки (1,5–3,0 мм), потому что основная механическая нагрузка — изгиб, а не смятие или удар
- Проверенная совместимость с разъёмами: манипуляторные кабели обычно оконцовываются круглыми разъёмами (M12, M23, M27 или специфичными для производителя роботов). Наружный диаметр кабеля согласован с входным диаметром задней части разъёма — кабель с превышением диаметра на 0,5 мм не войдёт в разъём
- Маркировка на конце запястья: идентификация кабеля печатается на оболочке на конце запястья (не спрятана в руке), чтобы тип кабеля был виден при смене рабочего органа и техническом обслуживании