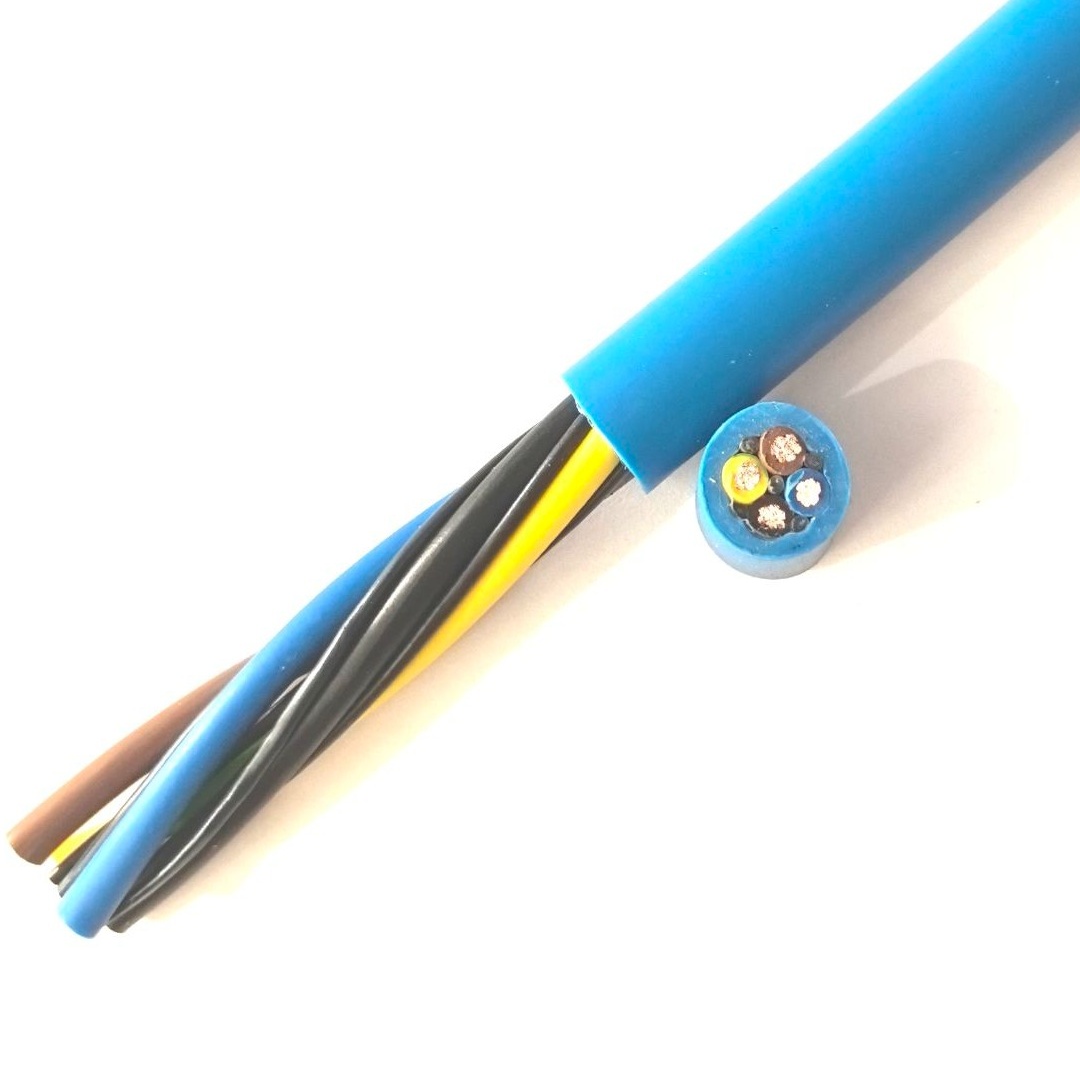
Подробное Описание
Проектная задача робототехнического кабеля — кручение
Рука 6-осевого промышленного робота подвергает свою внутреннюю кабельную разводку комбинации механических напряжений, которую не создаёт ни одно другое применение кабеля:
- Ось 1 (поворот основания): изгиб при вращении руки у основания
- Ось 2 (плечо): изгиб при наклоне плечевой части вперёд/назад
- Ось 3 (локоть): изгиб при наклоне предплечья
- Ось 4 (вращение запястья): кручение (скручивание) — пучок кабелей вращается вокруг собственной оси при вращении запястья
- Ось 5 (качание запястья): изгиб
- Ось 6 (поворот запястья): кручение — дополнительное скручивание у рабочего органа
Решение со скруткой SZ
Стандартная скрутка кабеля использует винтовую скрутку в одном направлении (S или Z) — все жилы скручены в одном направлении. При скручивании такого кабеля жилы с одной стороны затягиваются (шаг уменьшается), а с другой ослабляются (шаг увеличивается) — создавая несбалансированное распределение напряжений.
Робототехнический кабель использует скрутку SZ — чередующиеся участки S и Z скрутки, обычно по 0,5–1,0 метра на участок. При скручивании кабеля участки S и Z реагируют в противоположных направлениях, компенсируя чистое напряжение. Антискручивающие наполнители (обычно PU-стержни или армированные арамидом профили) заполняют промежутки и обеспечивают силу упругого восстановления, возвращающую кабель в нейтральное положение при снятии скручивания.
В этом принципиальное отличие робототехнического кабеля от всех других гибких кабелей: схема скрутки разработана для торсионной свободы, а не только для гибкости при изгибе.
Компоновка кабеля — что внутри робототехнического кабеля?
Современная кабельная сборка 6-осевого сварочного робота включает жилы для каждой функции, необходимой роботу, — все проложены через руку в одном кабеле:
| Функция | Тип жилы | Типовая спецификация | Соединяет |
|---|---|---|---|
| Питание серводвигателя (оси 1–6) | 4× (3P+PE) силовые жилы, по 2,5–16 мм² | 0,6/1 кВ, медь класса 6 | Контроллер робота → серводвигатели каждой оси |
| Питание тормоза двигателя | 2× 2-жильных, 0,75–1,5 мм² | 24 В DC | Контроллер → соленоиды тормозов двигателя |
| Обратная связь энкодера (оси 1–6) | 6× индивидуально экранированных витых пар | 0,22–0,34 мм², изоляция PP | Контроллер → энкодеры двигателей |
| I/O инструмента (захват/сварочный пистолет) | 8–16 жил, 0,5–0,75 мм² | Сигналы 24 В DC | Контроллер → рабочий орган |
| Шина EtherCAT / PROFINET | 1–2 экранированные витые пары | 0,22 мм², импеданс 100 Ом | Контроллер → распределённый I/O руки робота |
| Система машинного зрения (камера) | 1× GigE (4 пары) или USB 3.0 (экранированные пары) | Информационный элемент CAT6a | Процессор зрения → камера на запястье |
| Сварочное питание (при необходимости) | 1× сварочная силовая жила 35–70 мм² | 0,6/1 кВ, специальная изоляция | Источник сварочного питания → сварочный пистолет |
| Цепь безопасности | 2× 2-жильных, 0,75 мм² | 24 В DC, двухканальная безопасность | ПЛК безопасности → I/O безопасности руки робота |
| Пневматическая трубка (опция) | 1× PU-трубка 6–8 мм | Сжатый воздух 6–8 бар | Пневмораспределитель → захват/сварочный пистолет |
Не каждый робототехнический кабель содержит все эти элементы — конфигурация специфична для модели робота, применения и рабочего органа. Но тенденция ведёт к большей интеграции, а не меньшей: один комбинированный кабель заменяет 3–5 отдельных кабелей, которые в противном случае проходили бы через руку робота, конкурируя за пространство и создавая множество потенциальных точек отказа.
PUR — единственный выбор оболочки
Среды промышленных роботов подвергают кабели воздействию агрессивных химикатов:
- Дуговая сварка: брызги сварки (капли расплавленного металла при >1500 °C) попадают на кабель. ПВХ горит и плавится. PUR не поддерживает горение, и брызги не прилипают — они остывают и отпадают
- Смазочно-охлаждающие жидкости при обработке: водные режущие жидкости, синтетические СОЖ и масла направляющих. ПВХ впитывает некоторые СОЖ и набухает — размягчение оболочки и потеря механической прочности. PUR стоек ко всему спектру металлообрабатывающих жидкостей
- Смазка и гидравлическое масло: смазка сочленений робота и гидравлическое масло от вспомогательного оборудования. Маслостойкость PUR (IEC 60811) превосходит ПВХ и CR
- Очистка растворителями: роботы покрасочных цехов очищаются растворителями между сменами цвета. PUR стоек к обычным лакокрасочным растворителям; ПВХ — нет
Производство робототехнических кабелей Yichi
- Проверенная жила класса 6: IEC 60228 класс 6 требует более высокого минимального числа проволок на сечение, чем класс 5. Число проволок проверяется в каждой производственной партии — более тонкая скрутка необходима для усталостной стойкости при кручении
- Контроль шага скрутки SZ: длина чередующихся участков S/Z устанавливается 0,5–1,0 м в зависимости от диаметра кабеля и ожидаемого угла кручения. Шаг скрутки проверяется на каждой производственной длине с помощью оптического измерения
- Конструкция антискручивающих наполнителей: наполнители — не типовые ПВХ-наполнители — это PU- или арамидные армированные стержни с конкретным модулем упругости и характеристиками восстановления. Конструкция наполнителя согласована с общим диаметром кабеля и ожидаемым углом кручения
- Испытание срока службы при кручении: каждая новая конструкция кабеля испытывается на машине для испытания кручением — ±180° на метр, минимум 10 000 000 циклов. Критерии приёмки: ноль обрывов жил, увеличение сопротивления жилы <10%, без трещин оболочки, без деградации экрана. Это определяющее квалификационное испытание для робототехнического кабеля