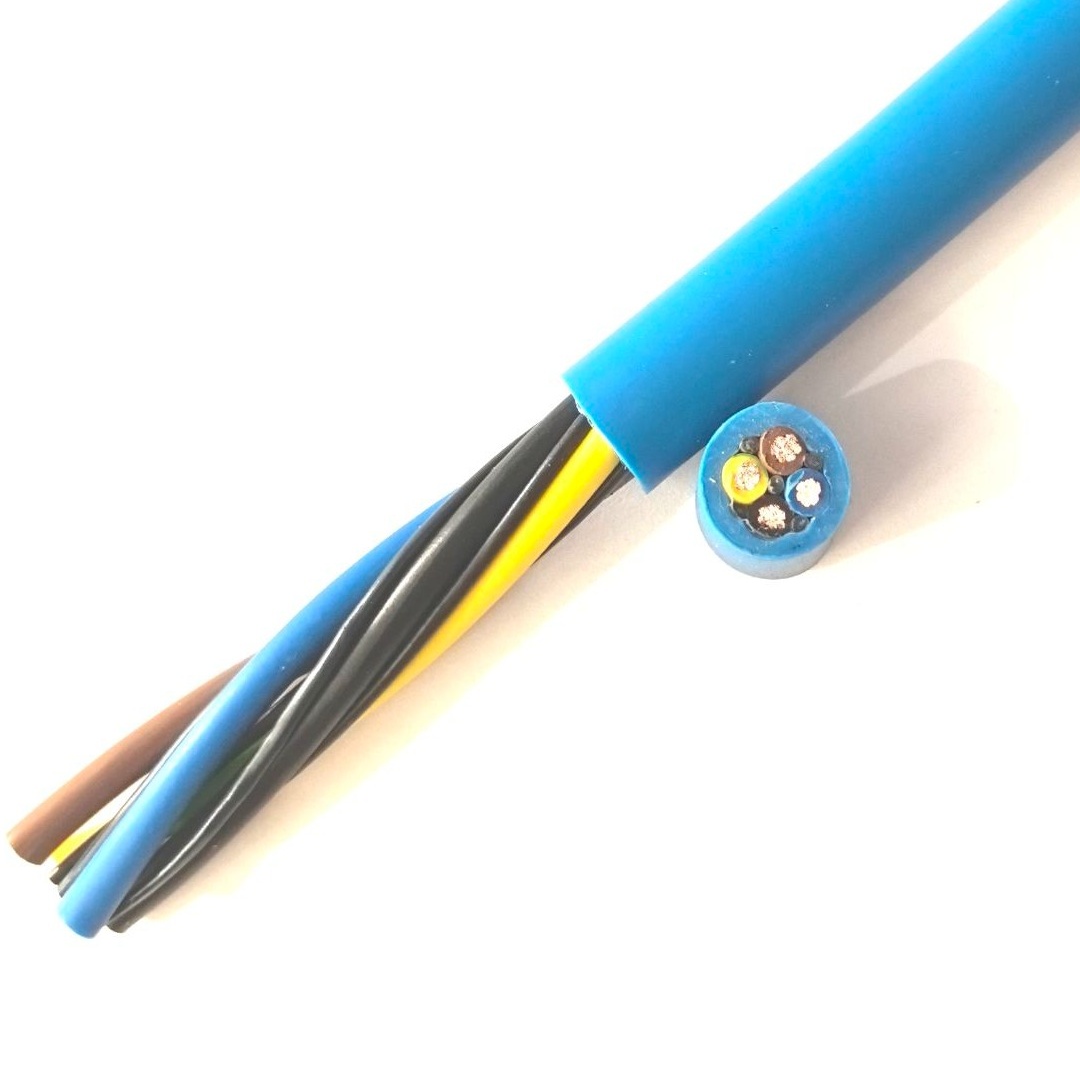
คำอธิบายโดยละเอียด
ความ ท้าทาย การ ออก แบบ สายเคเบิล หุ่นยนต์ — การ บิด
แขน หุ่นยนต์ อุตสาหกรรม 6 แกน ทำให้ สายเคเบิล ภายใน ประสบ การ ผสม ผสาน ของ ความ เค้น เชิง กล ที่ ไม่ มี การ ใช้ งาน สายเคเบิล ใด กำหนด เหมือน:
- แกน 1 (ฐาน หมุน): การ งอ เมื่อ แขน หมุน ที่ ฐาน
- แกน 2 (หัว ไหล่): การ งอ เมื่อ แขน ท่อน บน เอียง ไป ข้าง หน้า/หลัง
- แกน 3 (ข้อ ศอก): การ งอ เมื่อ แขน ท่อน หน้า เอียง
- แกน 4 (ข้อ มือ ม้วน): การ บิด (หมุน) — มัด สายเคเบิล หมุน รอบ แกน ของ ตน เอง เมื่อ ข้อ มือ ม้วน
- แกน 5 (ข้อ มือ ก้ม-เงย): การ งอ
- แกน 6 (ข้อ มือ หมุน): การ บิด — บิด เพิ่ม เติม ที่ เอ็นด์ เอฟเฟคเตอร์
วิธี แก้ ปัญหา การ ตี เกลียว SZ
การ ตี เกลียว สายเคเบิล มาตรฐาน ใช้ เกลียว ทิศ เดียว (S-lay หรือ Z-lay) — ตัวนำ ทั้งหมด บิด ใน ทิศ เดียว กัน เมื่อ สายเคเบิล นี้ ถูก บิด ตัวนำ ด้าน หนึ่ง ขมวด แน่น (ความ ยาว เกลียว ลด) และ อีก ด้าน หนึ่ง คลาย (ความ ยาว เกลียว เพิ่ม) — เกิด การ กระจาย ความ เค้น ที่ ไม่ สมดุล
สายเคเบิล หุ่นยนต์ ใช้ การ ตี เกลียว SZ — ช่วง สลับ ของ S-lay และ Z-lay, โดย ทั่วไป ช่วง ละ 0.5–1.0 เมตร เมื่อ สายเคเบิล ถูก บิด ช่วง S และ ช่วง Z ตอบ สนอง ใน ทิศ ตรง ข้าม, หัก ล้าง ความ เค้น สุทธิ องค์ ประกอบ วัสดุ อุด กัน บิด (โดย ทั่วไป แท่ง PU หรือ โปรไฟล์ เสริม อะรามิด) เติม ช่อง ว่าง และ ให้ แรง คืน ตัว ยืด หยุ่น ที่ ทำให้ สายเคเบิล กลับ สู่ ตำแหน่ง ปกติ เมื่อ ปลด การ บิด
นี่ คือ ความ ต่าง พื้น ฐาน ระหว่าง สายเคเบิล หุ่นยนต์ และ สายเคเบิล ยืดหยุ่น อื่น ๆ ทั้งหมด: รูป แบบ การ ตี เกลียว ออก แบบ สำหรับ อิสระ ใน การ บิด, ไม่ ใช่ แค่ ความ ยืดหยุ่น ใน การ งอ
การ จัด วาง สายเคเบิล — อะไร อยู่ ข้าง ใน สายเคเบิล หุ่นยนต์?
ชุด สายเคเบิล หุ่นยนต์ เชื่อม 6 แกน สมัย ใหม่ รวม ตัวนำ สำหรับ ทุก ฟังก์ชัน ที่ หุ่นยนต์ ต้อง การ — ทั้งหมด เดิน ผ่าน แขน ใน สายเคเบิล เส้น เดียว:
| ฟังก์ชัน | ชนิด ตัวนำ | ข้อ กำหนด ทั่วไป | เชื่อม ต่อ |
|---|---|---|---|
| กำลัง มอเตอร์ เซอร์โว (แกน 1–6) | 4× (3P+PE) แกน กำลัง, 2.5–16 mm² ต่อ แกน | 0.6/1 kV, ทองแดง Class 6 | คอนโทรลเลอร์ หุ่นยนต์ → มอเตอร์ เซอร์โว ที่ แต่ ละ แกน |
| กำลัง เบรก มอเตอร์ | 2× 2 แกน, 0.75–1.5 mm² | 24 V DC | คอนโทรลเลอร์ → โซลินอยด์ เบรก มอเตอร์ |
| สัญญาณ ป้อน กลับ เอนโคเดอร์ (แกน 1–6) | 6× คู่ ตี เกลียว มี ชิลด์ ราย คู่ | 0.22–0.34 mm², ฉนวน PP | คอนโทรลเลอร์ → เอนโคเดอร์ มอเตอร์ |
| I/O เครื่อง มือ (กริปเปอร์/ปืน เชื่อม) | 8–16 แกน, 0.5–0.75 mm² | สัญญาณ 24 V DC | คอนโทรลเลอร์ → เอ็นด์ เอฟเฟคเตอร์ |
| บัส EtherCAT / PROFINET | 1–2 คู่ ตี เกลียว มี ชิลด์ | 0.22 mm², อิมพีแดนซ์ 100 Ω | คอนโทรลเลอร์ → I/O กระจาย แขน หุ่นยนต์ |
| ระบบ วิทัศน์ (กล้อง) | 1× GigE (4 คู่) หรือ USB 3.0 (คู่ มี ชิลด์) | องค์ ประกอบ ข้อมูล CAT6a | โปรเซสเซอร์ วิทัศน์ → กล้อง ติด ข้อ มือ |
| กำลัง เชื่อม (ถ้า ต้อง การ) | 1× ตัวนำ กำลัง เชื่อม 35–70 mm² | 0.6/1 kV, ฉนวน เฉพาะ | แหล่ง กำลัง เชื่อม → ปืน เชื่อม |
| วงจร ความ ปลอดภัย | 2× 2 แกน, 0.75 mm² | 24 V DC, ความ ปลอดภัย สอง ช่อง | PLC ความ ปลอดภัย → I/O ความ ปลอดภัย แขน หุ่นยนต์ |
| ท่อ ลม นิวเมติก (ไม่ บังคับ) | 1× ท่อ ลม PU 6–8 mm | ลม อัด 6–8 บาร์ | วาล์ว ท่อ รวม → กริปเปอร์/ปืน เชื่อม |
ไม่ ใช่ สายเคเบิล หุ่นยนต์ ทุก เส้น มี องค์ ประกอบ เหล่า นี้ ทั้งหมด — การ จัด วาง เฉพาะ กับ รุ่น หุ่นยนต์, การ ประยุกต์ ใช้, และ เอ็นด์ เอฟเฟคเตอร์ แต่ แนว โน้ม ไป ทาง การ รวม มาก ขึ้น, ไม่ ใช่ น้อย: สายเคเบิล รวม ชนิด เส้น เดียว แทน ที่ สาย แยก 3–5 เส้น ที่ มิ ฉะนั้น จะ วิ่ง ผ่าน แขน หุ่นยนต์, แย่ง ชิง พื้น ที่ และ สร้าง จุด เสี่ยง ล้ม เหลว หลาย จุด
PUR — ทาง เลือก เปลือก เพียง ทาง เดียว
สภาพ แวด ล้อม หุ่นยนต์ อุตสาหกรรม ปล่อย สาร เคมี ที่ รุนแรง ใส่ สายเคเบิล:
- การ เชื่อม อาร์ก: เศษ เชื่อม (หยด โลหะ หลอม ที่ อุณหภูมิ >1 500°C) ตก ลง บน สายเคเบิล PVC ไหม้ และ หลอม PUR ไม่ คง การ เผา ไหม้ และ เศษ เชื่อม ไม่ เกาะ — เย็น ลง และ หลุด ร่วง
- น้ำ หล่อ เย็น เครื่องจักร: น้ำ ยา ตัด กลึง ฐาน น้ำ, น้ำ หล่อ เย็น สังเคราะห์, และ น้ำมัน ทาง ราง PVC ดูด ซับ น้ำ หล่อ เย็น บาง ชนิด และ บวม — เปลือก นิ่ม ลง และ เสีย ความ แข็งแรง เชิง กล PUR ทน ต่อ ช่วง เต็ม ของ ของ เหลว งาน โลหะ
- จาระบี และ น้ำมัน ไฮดรอลิก: จาระบี หล่อ ลื่น ข้อ ต่อ หุ่นยนต์ และ น้ำมัน ไฮดรอลิก จาก อุปกรณ์ ช่วย ความ ทน น้ำมัน ของ PUR (IEC 60811) เหนือ กว่า PVC และ CR
- การ ทำ ความ สะอาด ด้วย ตัว ทำละลาย: หุ่นยนต์ โรง พ่น สี ถูก ทำ ความ สะอาด ด้วย ตัว ทำละลาย ระหว่าง การ เปลี่ยน สี PUR ทน ตัว ทำละลาย สี ทั่วไป; PVC ไม่
การ ผลิต สายเคเบิล หุ่นยนต์ ของ Yichi
- ตรวจ สอบ ตัวนำ Class 6: IEC 60228 Class 6 ต้อง การ จำนวน เส้น ลวด ขั้น ต่ำ ที่ สูง กว่า ต่อ หน้าตัด เทียบ Class 5 จำนวน เส้น ถูก ตรวจ สอบ ทุก ล็อต การ ผลิต — การ ตี เกลียว ที่ ละเอียด กว่า เป็น สิ่ง สำคัญ สำหรับ ความ ทน ความ ล้า การ บิด
- ควบคุม ความ ยาว เกลียว การ ตี เกลียว SZ: ความ ยาว ช่วง สลับ S/Z ตั้ง ที่ 0.5–1.0 m ขึ้น กับ เส้น ผ่าน ศูนย์กลาง สายเคเบิล และ มุม บิด ที่ คาด หวัง ความ ยาว เกลียว ถูก ตรวจ สอบ ทุก ความ ยาว การ ผลิต ด้วย การ วัด แบบ ออปติคอล
- การ ออก แบบ วัสดุ อุด กัน บิด: องค์ ประกอบ วัสดุ อุด ไม่ ใช่ ฟิลเลอร์ PVC ทั่วไป — เป็น แท่ง PU หรือ เสริม อะรามิด ที่ มี มอดุลัส ยืด หยุ่น และ คุณลักษณะ การ คืน ตัว เฉพาะ การ ออก แบบ วัสดุ อุด จับ คู่ กับ เส้น ผ่าน ศูนย์กลาง โดย รวม และ มุม บิด ที่ คาด หวัง ของ สายเคเบิล
- ทดสอบ อายุ การ บิด: ทุก การ ออก แบบ สายเคเบิล ใหม่ ถูก ทดสอบ บน เครื่อง ทดสอบ การ บิด — ±180° ต่อ เมตร, ขั้น ต่ำ 10 000 000 รอบ เกณฑ์ การ ยอม รับ: ตัวนำ แตก ศูนย์, ความ ต้านทาน ตัวนำ เพิ่ม <10%, ไม่ มี รอย แตก เปลือก, ไม่ มี การ เสื่อม ของ ชิลด์ นี่ คือ การ ทดสอบ คุณสมบัติ ขั้น เด็ดขาด สำหรับ สายเคเบิล หุ่นยนต์