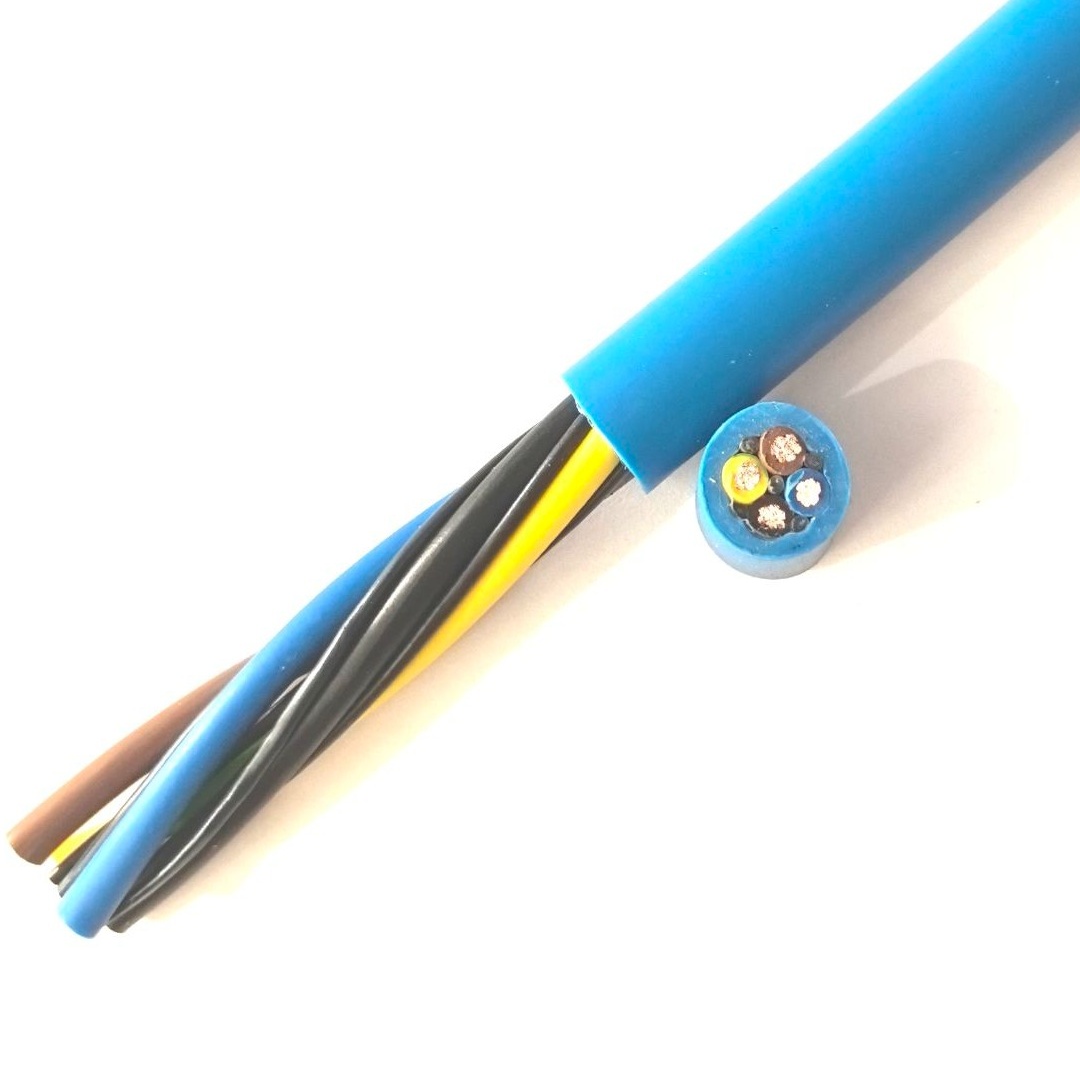
Przemysłowy kabel robotyczny — kompozytowy kabel o wysokiej giętkości znamionowy pod kątem skręcania do 6-osiowych robotów przemysłowych ze zintegrowanymi elementami zasilania, sygnału, danych i magistrali w jednym zespole w powłoce PUR
Kable do Robotów i Automatyki /Kompozytowe kable robotyczne

Przemysłowy kabel robotyczny — kompozytowy kabel o wysokiej giętkości znamionowy pod kątem skręcania do 6-osiowych robotów przemysłowych ze zintegrowanymi elementami zasilania, sygnału, danych i magistrali w jednym zespole w powłoce PUR

Przemysłowy kabel robotyczny: kompozytowy kabel o wysokiej giętkości znamionowy pod kątem skręcania do 6-osiowych robotów przemysłowych, robotów współpracujących (cobotów) i maszyn zautomatyzowanych. Integruje zasilanie (0,6/1 kV, 1,5–35 mm²), sygnał (ekranowane pary skręcane, 0,22–0,75 mm²), dane (CAT5e/CAT6a) i elementy magistrali (EtherCAT, PROFINET, CAN bus) w jednym zespole w powłoce PUR. Miedź bardzo drobnożyłowa IEC 60228 klasa 6. Znamionowy kąt skręcania ±180°/m ze specjalnym skręcaniem SZ i przeciwskrętnymi elementami wypełniającymi. Izolacja TPE/PP. Powłoka PUR TMPU — odporna na oleje, chłodziwa, odpryski spawalnicze. Ponad 10 milionów cykli skręcania. Zgodność CE, RoHS.

Najważniejsze Cechy

Znamionowy kąt skręcania ±180° na metr — specjalny wzór skręcania SZ (naprzemienne sekcje) i przeciwskrętne elementy wypełniające zapobiegają uszkodzeniu żył podczas ciągłej rotacji ramienia robota
Miedź goła bardzo drobnożyłowa IEC 60228 klasa 6 — drobniejsze skręcenie niż klasa 5 dla maksymalnej giętkości przy łączonym naprężeniu gięcia + skręcania w nadgarstkach 6-osiowych robotów
Zintegrowane zasilanie + sygnał + dane + magistrala w jednym zespole kablowym — jeden kabel zastępuje 3–5 oddzielnych kabli biegnących przez ramię robota; uproszczone zarządzanie kablami, zredukowane punkty awarii
Indywidualne ekranowanie par (folia aluminiowo-poliestrowa na parę) + ogólny oplot z miedzi cynowanej (≥85% pokrycia) — dwuwarstwowa ochrona EMI dla sygnałów enkodera, czujników i magistrali w środowisku szumów silników VFD
Powłoka PUR TMPU — odporna na oleje (IEC 60811), chłodziwa, odpryski spawalnicze, stabilna UV; standardowy materiał powłoki dla kabli robotycznych
Izolacja żył TPE/PP — niska pojemność (40–60 pF/m dla par danych) dla czystej transmisji sygnału; doskonała trwałość gięcia
Zintegrowane elementy odciążenia naprężeń na zakończeniach kabla — elementy rozciągające z przędzy aramidowej lub drutu stalowego zapobiegają wyciąganiu na interfejsach złączy ramienia robota
Zgodność CE, RoHS; produkcja ISO 9001

Zastosowania

Ramię 6-osiowego robota przemysłowego — zespół kablowy od podstawy robota przez ramię górne i nadgarstek do efektora końcowego; gięcie we wszystkich osiach + skręcanie osi 4/5/6Robot współpracujący (cobot) — lekki kompozytowy kabel o wysokiej giętkości do ramion cobotów z ograniczeniem siły w przestrzeniach współpracy człowieka z robotemZautomatyzowany robot spawalniczy — kabel w powłoce PUR odporny na odpryski spawalnicze do cel spawania łukowego i zgrzewania punktowegoRobot lakierniczy — odporny na rozpuszczalniki, kompatybilny z ATEX (na zamówienie) kabel kompozytowy do ramion robotów w lakierniachRobot pick-and-place — kabel do szybkiego gięcia dla robotów delta i SCARA w pakowaniu i montażuEfektor końcowy robota — segment kabla od nadgarstka robota do chwytaka, uchwytu spawalniczego, systemu wizyjnego lub zmieniacza narzędzi

Specyfikacje Techniczne

Materiał żyły Miedź goła, IEC 60228 klasa 6 — linka bardzo drobnożyłowa (drobniejsza niż klasa 5)
Przekrój żyły — zasilanie 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Przekrój żyły — sygnał/dane 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Konstrukcja pary sygnałowej Para skręcana; indywidualnie ekranowana folią aluminiowo-poliestrową + linka drenująca z miedzi cynowanej
Elementy danych (opcjonalnie) CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT, CAN bus pary skręcane; impedancja charakterystyczna 100–120 Ω
Ekran ogólny Oplot z miedzi cynowanej, ≥85% pokrycia
Izolacja żył — zasilanie TPE (elastomer termoplastyczny); 90°C; doskonała trwałość gięcia
Izolacja żył — sygnał/dane PP (polipropylen) lub PE (polietylen); niska pojemność dla integralności sygnału
Identyfikacja żył Numerowane zgodnie z VDE 0293; pary sygnałowe kodowane kolorami zgodnie z DIN 47100
Wzór skręcania Skręcanie SZ (naprzemienne sekcje) koncentryczne z przeciwskrętnymi elementami wypełniającymi
Odciążenie rozciągające Przędza aramidowa (Kevlar) — centralny element wytrzymałościowy lub zintegrowany w zespole rdzenia
Powłoka wewnętrzna TPE lub PVC
Powłoka zewnętrzna PUR TMPU; 1,5–3,0 mm; bezhalogenowa; czarna, pomarańczowa lub kolor określony przez producenta robota
Napięcie znamionowe — zasilanie 0,6/1 kV (U₀/U)
Napięcie znamionowe — sygnał/dane 300/500 V (U₀/U); 300 V dla par danych
Napięcie probiercze — zasilanie 3 500 V AC, 5 minut
Napięcie probiercze — sygnał/dane 2 000 V AC, 5 minut
Temperatura — stała od -50°C do +90°C
Temperatura — gięcie/skręcanie od -30°C do +80°C
Kąt skręcania ±180° na metr (typowo); ±270°/m na zamówienie
Trwałość skręcania >10 000 000 cykli przy ±180°/m
Minimalny promień gięcia (gięcie) 7,5× średnica zewnętrzna kabla
Minimalny promień gięcia (skręcanie) 10× średnica zewnętrzna kabla
Odporność na oleje / chłodziwa IEC 60811-404
Odporność na odpryski spawalnicze Powłoka PUR — odpryski nie przywierają; samogasnąca
Odporność na rozprzestrzenianie płomienia IEC 60332-1-2
Certyfikaty CE, RoHS; UL/CSA na zamówienie

Szczegółowy Opis

Wyzwanie projektowe kabla robotycznego — skręcanie

Ramię 6-osiowego robota przemysłowego poddaje swoje wewnętrzne okablowanie kombinacji naprężeń mechanicznych, których nie narzuca żadne inne zastosowanie kablowe:

  • Oś 1 (obrót podstawy): Gięcie przy obrocie ramienia u podstawy
  • Oś 2 (ramię): Gięcie przy pochylaniu górnego ramienia do przodu/do tyłu
  • Oś 3 (łokieć): Gięcie przy pochylaniu przedramienia
  • Oś 4 (obrót nadgarstka): Skręcanie — wiązka kablowa obraca się wokół własnej osi przy obrocie nadgarstka
  • Oś 5 (pochylenie nadgarstka): Gięcie
  • Oś 6 (rotacja nadgarstka): Skręcanie — dalsze skręcanie przy efektoże końcowym
Osie 4 i 6 stanowią wyzwanie projektowe. Standardowy kabel giętki — nawet kabel o wysokiej giętkości przystosowany do łańcucha prowadzącego — jest zaprojektowany do gięcia w jednej płaszczyźnie. Gdy jest skręcany wokół swojej osi wzdłużnej, żyły po zewnętrznej stronie skrętu doświadczają naprężenia, a te po wewnętrznej — ściskania. Po tysiącach cykli skręcania żyły zewnętrzne wydłużają się (przewężenie), a żyły wewnętrzne ulegają wyboczeniu (korkociąg). Oba tryby awarii prowadzą do zwiększonej rezystancji i ostatecznej przerwy w obwodzie.

Rozwiązanie skręcania SZ

Standardowe skręcanie kabla wykorzystuje skręt helikalny jednokierunkowy (S lub Z) — wszystkie żyły są skręcone w tym samym kierunku. Gdy taki kabel jest skręcany, żyły po jednej stronie zacieśniają się (długość skoku maleje), a po drugiej rozluźniają się (długość skoku rośnie) — tworząc niezrównoważony rozkład naprężeń.

Kabel robotyczny wykorzystuje skręcanie SZ — naprzemienne sekcje skrętu S i Z, typowo 0,5–1,0 metra na sekcję. Gdy kabel jest skręcany, sekcje S i Z reagują w przeciwnych kierunkach, znosząc wypadkowe naprężenie. Przeciwskrętne elementy wypełniające (typowo pręty PU lub profile wzmacniane aramidem) wypełniają przestrzenie międzyżyłowe i zapewniają siłę powrotu sprężystego, która przywraca kabel do pozycji neutralnej po zwolnieniu skrętu.

To jest zasadnicza różnica między kablem robotycznym a wszystkimi innymi kablami giętkimi: wzór skręcania jest zaprojektowany dla swobody skręcania, a nie tylko giętkości przy zginaniu.

Układ kabla — co znajduje się wewnątrz kabla robotycznego?

Nowoczesny zespół kablowy 6-osiowego robota spawalniczego zawiera żyły dla każdej funkcji potrzebnej robotowi — wszystkie prowadzone przez ramię w jednym kablu:

FunkcjaTyp żyłyTypowa specyfikacjaŁączy
Zasilanie serwomotorów (osie 1–6)4× (3P+PE) żyły zasilające, 2,5–16 mm² każda0,6/1 kV, miedź klasa 6Sterownik robota → serwomotory przy każdej osi
Zasilanie hamulca silnika2× 2-żyłowe, 0,75–1,5 mm²24 V DCSterownik → elektromagnesy hamulca silnika
Sprzężenie enkodera (osie 1–6)6× indywidualnie ekranowanych par skręcanych0,22–0,34 mm², izolacja PPSterownik → enkodery silników
I/O narzędzia (chwytak/uchwyt spawalniczy)8–16 żył, 0,5–0,75 mm²Sygnały 24 V DCSterownik → efektor końcowy
Magistrala EtherCAT / PROFINET1–2 ekranowane pary skręcane0,22 mm², impedancja 100 ΩSterownik → rozproszone I/O ramienia robota
System wizyjny (kamera)1× GigE (4 pary) lub USB 3.0 (pary ekranowane)Element danych CAT6aProcesor wizyjny → kamera na nadgarstku
Moc spawania (jeśli wymagana)1× 35–70 mm² żyła zasilania spawalniczego0,6/1 kV, izolacja specjalnaŹródło mocy spawania → uchwyt spawalniczy
Obwód bezpieczeństwa2× 2-żyłowe, 0,75 mm²24 V DC, dwukanałowe bezpieczeństwoPLC bezpieczeństwa → I/O bezpieczeństwa ramienia robota
Przewód pneumatyczny (opcjonalnie)1× 6–8 mm przewód PUSprężone powietrze 6–8 barRozdzielacz zaworów → chwytak/uchwyt spawalniczy

Nie każdy kabel robotyczny zawiera wszystkie te elementy — konfiguracja jest specyficzna dla modelu robota, zastosowania i efektora końcowego. Jednak trend zmierza w kierunku większej integracji: pojedynczy kabel kompozytowy zastępuje 3–5 oddzielnych kabli, które w przeciwnym razie biegłyby przez ramię robota, konkurując o przestrzeń i tworząc wiele potencjalnych punktów awarii.

PUR — jedyny wybór powłoki

Środowiska robotów przemysłowych narażają kable na agresywne chemikalia:

  • Spawanie łukowe: Odpryski spawalnicze (krople stopionego metalu o temperaturze >1 500°C) padają na kabel. PVC spala się i topi. PUR nie podtrzymuje spalania, a odpryski nie przywierają — stygną i odpadają
  • Chłodziwa obróbkowe: Ciecze obróbcze na bazie wody, syntetyczne chłodziwa i olej do prowadnic. PVC absorbuje niektóre chłodziwa i pęcznieje — mięknięcie powłoki i utrata wytrzymałości mechanicznej. PUR jest odporny na pełny zakres cieczy do obróbki metali
  • Smary i olej hydrauliczny: Smar do smarowania przegubów robota i olej hydrauliczny z urządzeń pomocniczych. Odporność PUR na oleje (IEC 60811) przewyższa PVC i CR
  • Czyszczenie rozpuszczalnikami: Roboty lakiernicze są czyszczone rozpuszczalnikami między zmianami kolorów. PUR jest odporny na powszechne rozpuszczalniki do farb; PVC nie

Produkcja kabli robotycznych Yichi

  • Zweryfikowana żyła klasy 6: IEC 60228 klasa 6 wymaga wyższej minimalnej liczby drucików na przekrój niż klasa 5. Liczba drucików jest weryfikowana w każdej partii produkcyjnej — drobniejsze skręcenie jest niezbędne dla odporności zmęczeniowej na skręcanie
  • Kontrolowana długość skoku SZ: Długość naprzemiennych sekcji S/Z jest ustawiana na 0,5–1,0 m w zależności od średnicy kabla i oczekiwanego kąta skręcania. Długość skoku jest weryfikowana na każdym odcinku produkcyjnym za pomocą pomiaru optycznego
  • Projekt wypełniaczy przeciwskrętnych: Elementy wypełniające nie są generycznymi wypełniaczami PVC — są to pręty PU lub wzmacniane aramidem o określonym module sprężystości i charakterystykach powrotu. Projekt wypełniaczy jest dopasowany do całkowitej średnicy kabla i oczekiwanego kąta skręcania
  • Testowana trwałość skręcania: Każdy nowy projekt kabla jest testowany na maszynie do testów skręcania — ±180° na metr, minimum 10 000 000 cykli. Kryteria odbioru: zero pęknięć żył, <10% wzrost rezystancji żyły, brak pęknięć powłoki, brak degradacji ekranu. Jest to definitywny test kwalifikacyjny dla kabla robotycznego

Często Zadawane Pytania

Co właściwie oznacza znamionowanie na skręcanie w kablu robotycznym?

Kabel jest znamionowany na ±180° na metr przy wzorze skręcania SZ (sekcje naprzemienne) z przeciwskrętnymi elementami wypełniającymi i jest badany na ponad 10 000 000 cykli skręcania przy ±180°/m. Kabel bez skręcenia przystosowanego do skręcania ulega awarii żył, gdy tylko nadgarstek robota zacznie się obracać.

Czy jeden kabel może zastąpić oddzielne kable zasilania, sygnału i danych w ramieniu robota?

Tak. Zasilanie (0,6/1 kV, 1,5–35 mm²), ekranowane pary sygnałowe (0,22–0,75 mm²) oraz elementy danych lub magistrali są zintegrowane w jednym zespole w powłoce PUR. Zastępuje to 3–5 oddzielnych kabli, upraszczając prowadzenie przez ramię i zmniejszając liczbę punktów przyłączeniowych.

Które protokoły magistrali można wbudować w kabel?

CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT i CAN bus — pary skręcane o impedancji charakterystycznej 100–120 Ω. Każda para ma indywidualny ekran foliowy z przewodem spływowym, a nad całością zastosowano oplot z miedzi cynowanej o pokryciu ≥85%.

Dlaczego powłoką kabla robotycznego jest PUR?

PUR TMPU jest odporny na oleje zgodnie z IEC 60811, odporny na chłodziwa i odpryski spawalnicze oraz stabilny UV. Obejmuje to stanowiska spawalnicze, lakiernicze i obsługi maszyn, w których PVC twardnieje i pęka.

Zapytanie o Produkt

Produkt: Przemysłowy kabel robotyczny — kompozytowy kabel o wysokiej giętkości znamionowy pod kątem skręcania do 6-osiowych robotów przemysłowych ze zintegrowanymi elementami zasilania, sygnału, danych i magistrali w jednym zespole w powłoce PUR

Dodaj specyfikację techniczną (opcjonalnie)

Im więcej szczegółów Państwo podadzą, tym szybciej i dokładniej przygotujemy ofertę.

Nie wybrano pliku

PDF, Office, obraz lub plik CAD — do 5 MB

Potrzebujesz Pomocy?

Certyfikaty

ISO 9001
Jakość
CE
Europejski
RoHS
Środowiskowy
TÜV
Certyfikacja

Potrzebujesz Wyceny dla Tego Produktu?

Wyślij nam swoje wymagania, a otrzymasz szczegółową wycenę w ciągu 24 godzin.