Descripción Detallada
El Desafío de Diseño del Cable de Robot — Torsión
Un brazo de robot industrial de 6 ejes somete su cableado interno a una combinación de esfuerzos mecánicos que ninguna otra aplicación de cable impone:
- Eje 1 (rotación de base): flexión a medida que el brazo rota en la base
- Eje 2 (hombro): flexión a medida que el brazo superior se inclina hacia adelante/atrás
- Eje 3 (codo): flexión a medida que el antebrazo se inclina
- Eje 4 (giro de muñeca): torsión (retorcido) — el haz de cables rota alrededor de su propio eje a medida que la muñeca gira
- Eje 5 (inclinación de muñeca): flexión
- Eje 6 (rotación de muñeca): torsión — retorcido adicional en el efector final
La Solución del Trenzado SZ
El trenzado de cable estándar usa un paso helicoidal de dirección única (S o Z) — todos los conductores se tuercen en la misma dirección. Cuando este cable se retuerce, los conductores de un lado se aprietan (la longitud de paso disminuye) y del otro lado se aflojan (la longitud de paso aumenta) — creando una distribución de esfuerzos desequilibrada.
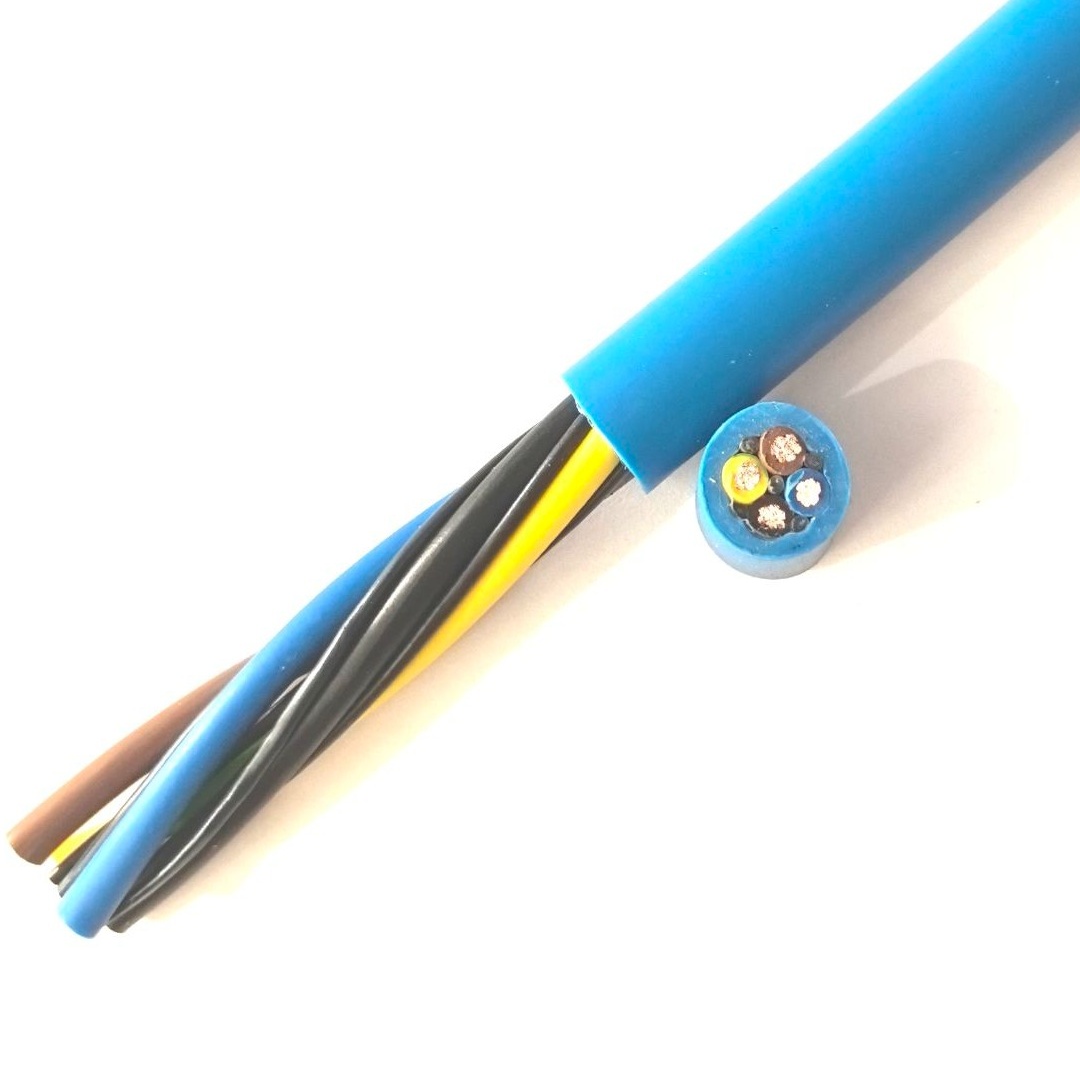
El cable de robot usa trenzado SZ — secciones alternadas de paso S y Z, típicamente de 0,5–1,0 metros por sección. Cuando el cable se retuerce, las secciones S y Z responden en direcciones opuestas, cancelando el esfuerzo neto. Los elementos de relleno antitorsión (típicamente varillas de PU o perfiles reforzados con aramida) llenan los intersticios y proporcionan fuerza de recuperación elástica que devuelve el cable a su posición neutral cuando se libera la torsión.
Esta es la diferencia fundamental entre un cable de robot y todos los demás cables flexibles: el patrón de trenzado está diseñado para libertad torsional, no solo para flexibilidad de flexión.
Disposición del Cable — ¿Qué Hay Dentro de un Cable de Robot?
Un ensamblado de cable de robot de soldadura moderno de 6 ejes incluye conductores para cada función que el robot necesita — todos enrutados a través del brazo en un solo cable:
| Función | Tipo de conductor | Especificación típica | Conecta |
|---|---|---|---|
| Fuerza de servomotor (ejes 1–6) | 4× núcleos de fuerza (3P+PE), 2,5–16 mm² cada uno | 0,6/1 kV, cobre clase 6 | Controlador del robot → servomotores en cada eje |
| Fuerza de freno de motor | 2× de 2 núcleos, 0,75–1,5 mm² | 24 V CC | Controlador → solenoides de freno de motor |
| Retroalimentación de encoder (ejes 1–6) | 6× pares trenzados blindados individualmente | 0,22–0,34 mm², aislamiento de PP | Controlador → encoders de motor |
| I/O de herramienta (pinza/pistola de soldadura) | 8–16 núcleos, 0,5–0,75 mm² | Señales de 24 V CC | Controlador → efector final |
| Bus EtherCAT / PROFINET | 1–2 pares trenzados blindados | 0,22 mm², impedancia de 100 Ω | Controlador → I/O distribuido del brazo del robot |
| Sistema de visión (cámara) | 1× GigE (4 pares) o USB 3.0 (pares blindados) | Elemento de datos CAT6a | Procesador de visión → cámara montada en la muñeca |
| Fuerza de soldadura (si se requiere) | 1× conductor de fuerza de soldadura de 35–70 mm² | 0,6/1 kV, aislamiento especial | Fuente de fuerza de soldadura → pistola de soldadura |
| Circuito de seguridad | 2× de 2 núcleos, 0,75 mm² | 24 V CC, seguridad de doble canal | PLC de seguridad → I/O de seguridad del brazo del robot |
| Tubo de aire neumático (opcional) | 1× tubo de aire de PU de 6–8 mm | Aire comprimido de 6–8 bar | Múltiple de válvulas → pinza/pistola de soldadura |
No todos los cables de robot contienen todos estos elementos — la configuración es específica del modelo de robot, la aplicación y el efector final. Pero la tendencia es hacia más integración, no menos: un solo cable compuesto reemplaza de 3 a 5 cables separados que de otro modo recorrerían el brazo del robot, compitiendo por espacio y creando múltiples puntos potenciales de falla.
PUR — La Única Elección de Revestimiento
Los entornos de robots industriales exponen los cables a químicos agresivos:
- Soldadura por arco: la salpicadura de soldadura (gotas de metal fundido a >1 500 °C) cae sobre el cable. El PVC se quema y se funde. El PUR no sostiene la combustión y la salpicadura no se adhiere — se enfría y cae
- Refrigerante de mecanizado: fluidos de corte a base de agua, refrigerantes sintéticos y aceite de guías. El PVC absorbe algunos refrigerantes y se hincha — ablandamiento del revestimiento y pérdida de resistencia mecánica. El PUR es resistente a la gama completa de fluidos de trabajo de metales
- Grasa y aceite hidráulico: grasa de lubricación de articulaciones de robot y aceite hidráulico de equipos auxiliares. La resistencia a aceites del PUR (IEC 60811) supera al PVC y al CR
- Limpieza con solventes: los robots de cabina de pintura se limpian con solventes entre cambios de color. El PUR resiste los solventes de pintura comunes; el PVC no
Fabricación de Cables de Robot Yichi
- Conductor clase 6 verificado: la clase 6 según IEC 60228 requiere un recuento mínimo de hilos por sección transversal mayor que la clase 5. El recuento de hilos se verifica en cada lote de producción — el trenzado más fino es esencial para la resistencia a la fatiga por torsión
- Longitud de paso del trenzado SZ controlada: la longitud de las secciones S/Z alternadas se establece en 0,5–1,0 m dependiendo del diámetro del cable y el ángulo de torsión esperado. La longitud de paso se verifica en cada longitud de producción mediante medición óptica
- Diseño de relleno antitorsión: los elementos de relleno no son rellenos de PVC genéricos — son varillas de PU o reforzadas con aramida con módulo elástico y características de recuperación específicos. El diseño del relleno se ajusta al diámetro general del cable y al ángulo de torsión esperado
- Vida útil de torsión ensayada: cada nuevo diseño de cable se ensaya en una máquina de ensayo de torsión — ±180° por metro, mínimo 10 000 000 de ciclos. Criterios de aceptación: cero roturas de conductor, <10 % de aumento en la resistencia del conductor, sin grietas en el revestimiento, sin degradación del blindaje. Esta es la prueba de calificación definitiva para un cable de robot