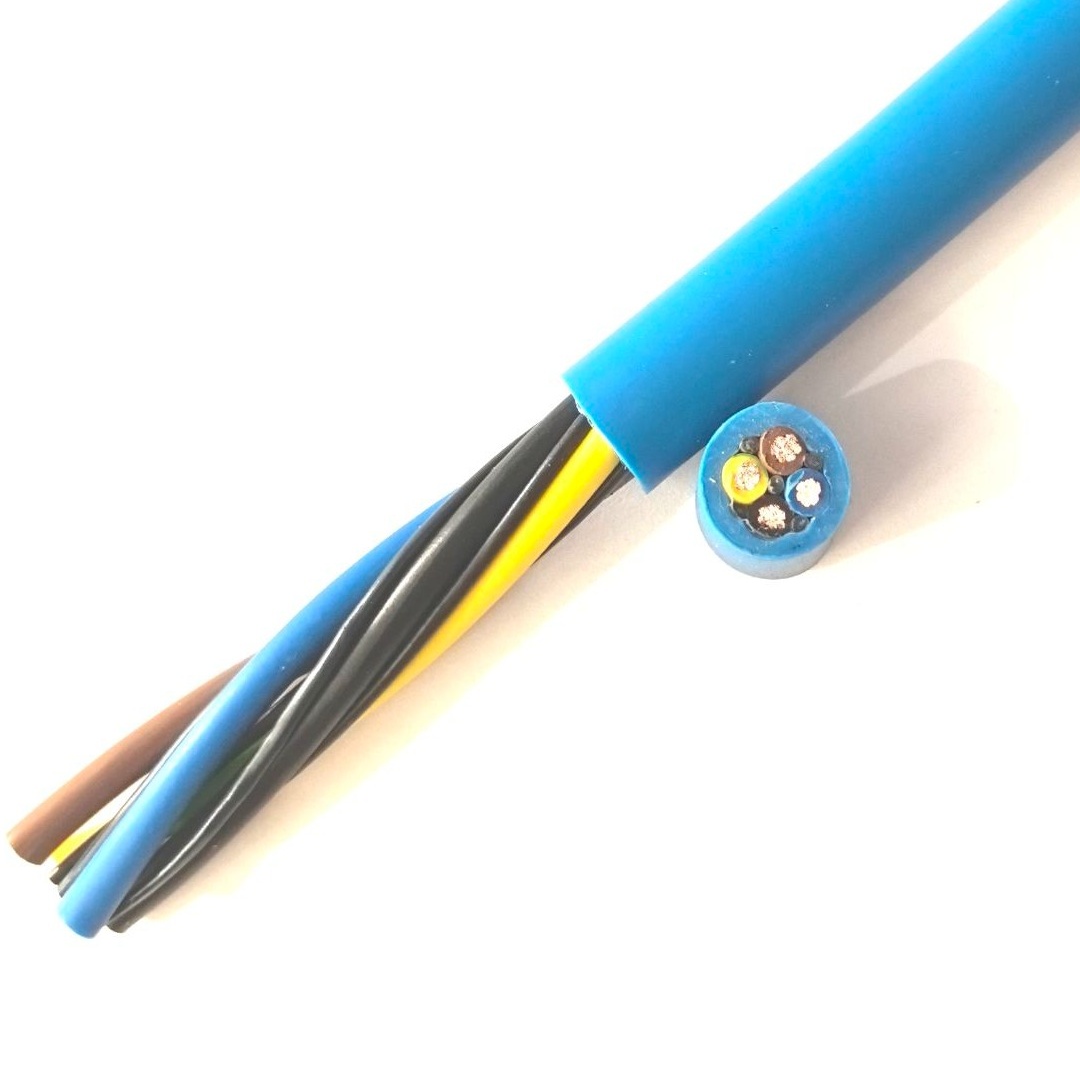
Detaylı Açıklama
Robot Kablo Tasarım Zorluğu — Burulma
6 eksenli bir endüstriyel robot kolu, iç kablolamasını başka hiçbir kablo uygulamasının dayatmadığı bir mekanik gerilme kombinasyonuna maruz bırakır:
- Eksen 1 (taban dönüşü): Kol tabanda dönerken bükme
- Eksen 2 (omuz): Üst kol öne/arkaya eğilirken bükme
- Eksen 3 (dirsek): Ön kol eğilirken bükme
- Eksen 4 (bilek yuvarlanma): Burulma (dönme) — bilek yuvarlanırken kablo demeti kendi ekseni etrafında döner
- Eksen 5 (bilek eğilme): Bükme
- Eksen 6 (bilek döndürme): Burulma — uç efektörde ilave dönme
SZ Burulma Çözümü
Standart kablo burulması tek yönlü bir helisel burulma kullanır (S-burulma veya Z-burulma) — tüm iletkenler aynı yönde burulur. Bu kablo döndürüldüğünde, bir taraftaki iletkenler sıkılaşır (burulma uzunluğu azalır) ve diğer taraftakiler gevşer (burulma uzunluğu artar) — dengesiz bir gerilim dağılımı oluşturur.
Robot kablosu SZ burulma kullanır — tipik olarak bölüm başına 0,5–1,0 metre olan dönüşümlü S-burulma ve Z-burulma bölümleri. Kablo döndürüldüğünde, S bölümleri ve Z bölümleri zıt yönlerde tepki vererek net gerilimi iptal eder. Anti-torsiyon dolgu elemanları (tipik olarak PU çubuklar veya aramid takviyeli profiller) boşlukları doldurur ve dönüş serbest bırakıldığında kabloyu nötr konumuna döndüren elastik geri kazanım kuvveti sağlar.
Bir robot kablosu ile diğer tüm esnek kablolar arasındaki temel fark budur: burulma deseni yalnızca bükülme esnekliği için değil, burulma serbestliği için tasarlanmıştır.
Kablo Düzeni — Bir Robot Kablosunun İçinde Ne Var?
Modern bir 6 eksenli kaynak robotu kablo tertibatı, robotun ihtiyaç duyduğu her işlev için iletkenler içerir — tümü tek bir kabloda kol boyunca yönlendirilir:
| İşlev | İletken Tipi | Tipik Spesifikasyon | Bağlar |
|---|---|---|---|
| Servo motor gücü (eksen 1–6) | Her biri 2,5–16 mm² 4× (3P+PE) güç damarı | 0.6/1 kV, Class 6 bakır | Robot kontrolörü → her eksendeki servo motorlar |
| Motor fren gücü | 2× 2 damarlı, 0,75–1,5 mm² | 24 V DC | Kontrolör → motor fren solenoidleri |
| Enkoder geri bildirimi (eksen 1–6) | 6× bireysel ekranlı bükümlü çift | 0,22–0,34 mm², PP yalıtım | Kontrolör → motor enkoderleri |
| Alet G/Ç (tutucu/kaynak tabancası) | 8–16 damar, 0,5–0,75 mm² | 24 V DC sinyaller | Kontrolör → uç efektör |
| EtherCAT / PROFINET bus | 1–2 ekranlı bükümlü çift | 0,22 mm², 100 Ω empedans | Kontrolör → robot kolu dağıtılmış G/Ç |
| Görüş sistemi (kamera) | 1× GigE (4 çift) veya USB 3.0 (ekranlı çiftler) | CAT6a veri elemanı | Görüş işlemcisi → bileğe monte kamera |
| Kaynak gücü (gerekiyorsa) | 1× 35–70 mm² kaynak güç iletkeni | 0.6/1 kV, özel yalıtım | Kaynak güç kaynağı → kaynak tabancası |
| Güvenlik devresi | 2× 2 damarlı, 0,75 mm² | 24 V DC, çift kanallı güvenlik | Güvenlik PLC'si → robot kolu güvenlik G/Ç |
| Pnömatik hava borusu (isteğe bağlı) | 1× 6–8 mm PU hava borusu | 6–8 bar basınçlı hava | Vana manifoldu → tutucu/kaynak tabancası |
Her robot kablosu bu elemanların tümünü içermez — konfigürasyon robot modeline, uygulamaya ve uç efektöre özgüdür. Ancak eğilim daha az değil, daha çok entegrasyona doğrudur: tek bir kompozit kablo, aksi takdirde robot kolu boyunca çalışacak, alan için rekabet edecek ve birden fazla potansiyel arıza noktası oluşturacak 3–5 ayrı kablonun yerini alır.
PUR — Tek Kılıf Seçeneği
Endüstriyel robot ortamları kabloları agresif kimyasallara maruz bırakır:
- Ark kaynağı: Kaynak sıçraması (>1 500°C'de erimiş metal damlacıkları) kabloya düşer. PVC yanar ve erir. PUR yanmayı sürdürmez ve sıçrama yapışmaz — soğur ve düşer
- Talaşlı imalat soğutucusu: Su bazlı kesme sıvıları, sentetik soğutucular ve yol yağı. PVC bazı soğutucuları emer ve şişer — kılıf yumuşar ve mekanik dayanımını kaybeder. PUR, tüm metal işleme sıvıları yelpazesine karşı dayanıklıdır
- Gres ve hidrolik yağ: Robot eklem yağlama gresi ve yardımcı ekipmanlardan hidrolik yağ. PUR'un yağ direnci (IEC 60811) PVC ve CR'yi aşar
- Çözücü temizliği: Boya atölyesi robotları renk değişimleri arasında çözücülerle temizlenir. PUR yaygın boya çözücülerine direnç gösterir; PVC göstermez
Yichi Robot Kablosu Üretimi
- Class 6 iletken doğrulanmış: IEC 60228 Class 6, kesit başına Class 5'ten daha yüksek minimum tel sayısı gerektirir. Tel sayısı her üretim partisinde doğrulanır — daha ince örgü, burulma yorulma direnci için esastır
- SZ burulma uzunluğu kontrolü: Dönüşümlü S/Z bölüm uzunluğu, kablo çapına ve beklenen burulma açısına bağlı olarak 0,5–1,0 m olarak ayarlanır. Burulma uzunluğu, optik ölçüm kullanılarak her üretim uzunluğunda doğrulanır
- Anti-torsiyon dolgu tasarımı: Dolgu elemanları jenerik PVC dolgu maddeleri değildir — belirli elastik modül ve geri kazanım özelliklerine sahip PU veya aramid takviyeli çubuklardır. Dolgu tasarımı kablonun genel çapına ve beklenen burulma açısına eşleştirilir
- Burulma ömrü testi: Her yeni kablo tasarımı bir burulma test makinesinde test edilir — metre başına ±180°, minimum 10 000 000 çevrim. Kabul kriterleri: sıfır iletken kopması, iletken direncinde <%10 artış, kılıf çatlağı yok, ekran bozulması yok. Bu, bir robot kablosu için kesin kalifikasyon testidir