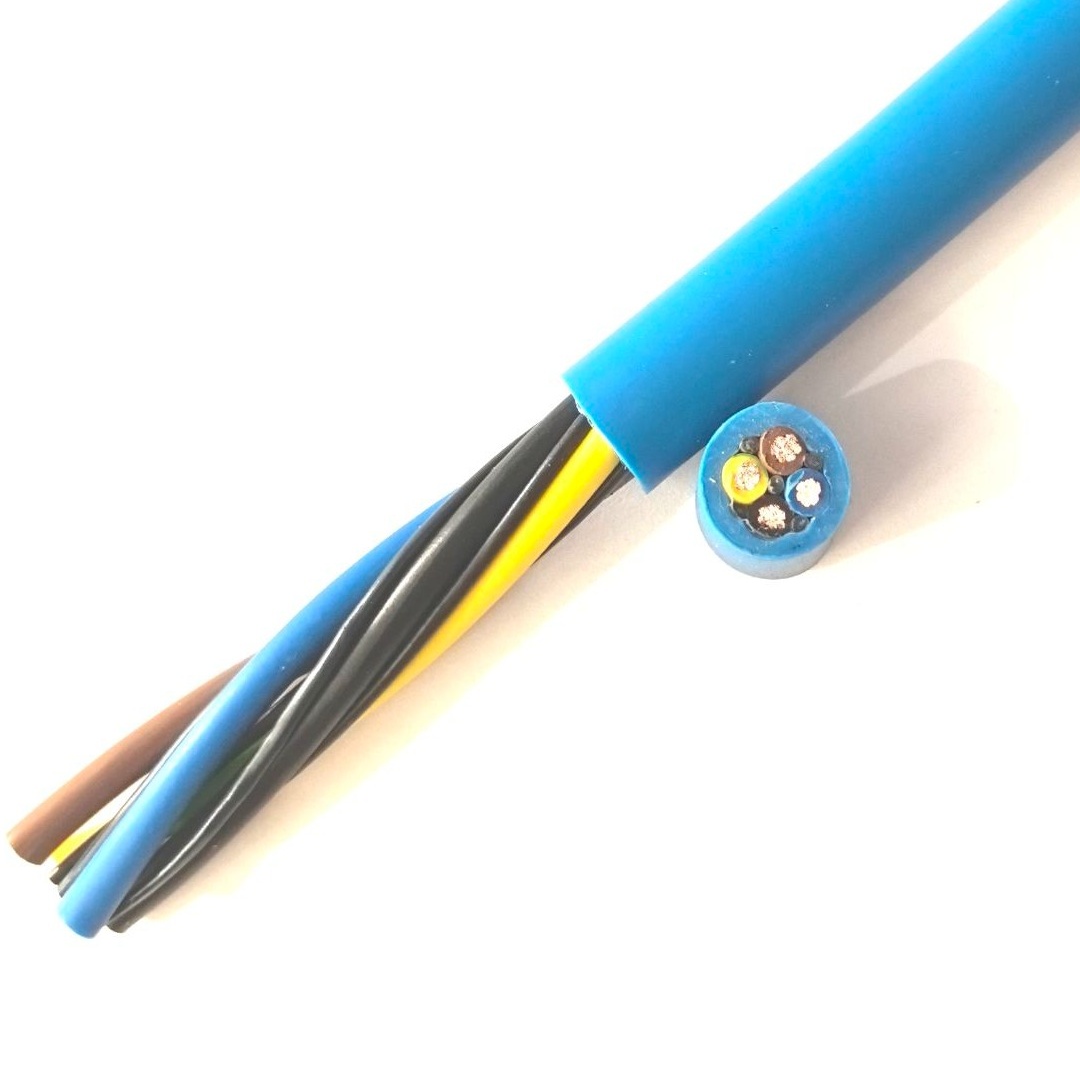
Penerangan Terperinci
Cabaran Reka Bentuk Kabel Robot — Kilasan
Lengan robot industri 6-paksi mengenakan gabungan tekanan mekanikal pada pendawaian dalamannya yang tidak dikenakan oleh aplikasi kabel lain:
- Paksi 1 (putaran tapak): Lenturan apabila lengan berputar di tapak
- Paksi 2 (bahu): Lenturan apabila lengan atas condong ke hadapan/belakang
- Paksi 3 (siku): Lenturan apabila lengan bawah condong
- Paksi 4 (gulungan pergelangan): Kilasan (pintalan) — berkas kabel berputar di sekeliling paksi sendiri apabila pergelangan berguling
- Paksi 5 (pic pergelangan): Lenturan
- Paksi 6 (putaran pergelangan): Kilasan — pintalan lanjut di hujung effector
Penyelesaian Pengerutan SZ
Pengerutan kabel standard menggunakan lapisan heliks arah tunggal (S-lay atau Z-lay) — semua konduktor dipintal dalam arah yang sama. Apabila kabel ini dipintal, konduktor pada satu sisi mengetat (panjang lapisan berkurang) dan pada sisi lain melonggar (panjang lapisan meningkat) — mewujudkan pengagihan tegasan tidak seimbang.
Kabel robot menggunakan pengerutan SZ — bahagian berselang S-lay dan Z-lay, biasanya 0.5–1.0 meter setiap bahagian. Apabila kabel dipintal, bahagian S dan bahagian Z bertindak balas dalam arah bertentangan, membatalkan tegasan bersih. Elemen pengisi anti-kilas (biasanya rod PU atau profil diperkukuh aramid) mengisi celah dan menyediakan daya pemulihan elastik yang mengembalikan kabel ke kedudukan neutral apabila kilasan dilepaskan.
Ini ialah perbezaan asas antara kabel robot dan semua kabel fleksibel lain: corak pengerutan direka untuk kebebasan kilasan, bukan hanya fleksibiliti lenturan.
Susun Atur Kabel — Apa yang Masuk Dalam Kabel Robot?
Pemasangan kabel robot kimpalan 6-paksi moden merangkumi konduktor untuk setiap fungsi yang diperlukan robot — semua dialihkan melalui lengan dalam satu kabel:
| Fungsi | Jenis Konduktor | Spesifikasi Lazim | Menyambung |
|---|---|---|---|
| Kuasa motor servo (paksi 1–6) | 4× (3P+PE) teras kuasa, 2.5–16 mm² setiap satu | 0.6/1 kV, tembaga Kelas 6 | Pengawal robot → motor servo di setiap paksi |
| Kuasa brek motor | 2× 2 teras, 0.75–1.5 mm² | 24 V DC | Pengawal → solenoid brek motor |
| Maklum balas pengekod (paksi 1–6) | 6× pasangan terpintal diperisai individu | 0.22–0.34 mm², penebat PP | Pengawal → pengekod motor |
| I/O alat (penggenggam/pistol kimpalan) | 8–16 teras, 0.5–0.75 mm² | Isyarat 24 V DC | Pengawal → hujung effector |
| Bas EtherCAT / PROFINET | 1–2 pasangan terpintal berperisai | 0.22 mm², impedans 100 Ω | Pengawal → I/O teragih lengan robot |
| Sistem penglihatan (kamera) | 1× GigE (4 pasangan) atau USB 3.0 (pasangan berperisai) | Elemen data CAT6a | Pemproses penglihatan → kamera dipasang pergelangan |
| Kuasa kimpalan (jika diperlukan) | 1× konduktor kuasa kimpalan 35–70 mm² | 0.6/1 kV, penebat khas | Sumber kuasa kimpalan → pistol kimpalan |
| Litar keselamatan | 2× 2 teras, 0.75 mm² | 24 V DC, keselamatan dua saluran | PLC keselamatan → I/O keselamatan lengan robot |
| Tiub udara pneumatik (pilihan) | 1× tiub udara PU 6–8 mm | Udara termampat 6–8 bar | Manifold injap → penggenggam/pistol kimpalan |
Tidak setiap kabel robot mengandungi semua elemen ini — konfigurasi khusus kepada model robot, aplikasi, dan hujung effector. Tetapi trend adalah ke arah lebih integrasi, bukan kurang: satu kabel komposit menggantikan 3–5 kabel berasingan yang sebaliknya akan berjalan melalui lengan robot, bersaing untuk ruang dan mewujudkan pelbagai titik kegagalan yang berpotensi.
PUR — Satu-satunya Pilihan Sarung
Persekitaran robot industri mendedahkan kabel kepada bahan kimia agresif:
- Kimpalan arka: Percikan kimpalan (titisan logam cair pada >1 500°C) jatuh ke kabel. PVC terbakar dan melebur. PUR tidak menyokong pembakaran dan percikan tidak melekat — ia menyejuk dan jatuh
- Penyejuk pemesinan: Cecair pemotongan berasaskan air, penyejuk sintetik, dan minyak laluan. PVC menyerap sesetengah penyejuk dan membengkak — pelembutan sarung dan kehilangan kekuatan mekanikal. PUR tahan julat penuh cecair kerja logam
- Gris dan minyak hidraulik: Gris pelincir sendi robot dan minyak hidraulik daripada peralatan tambahan. Rintangan minyak PUR (IEC 60811) melebihi PVC dan CR
- Pembersihan pelarut: Robot kedai cat dibersihkan dengan pelarut antara perubahan warna. PUR menahan pelarut cat biasa; PVC tidak
Pembuatan Kabel Robot Yichi
- Konduktor Kelas 6 disahkan: IEC 60228 Kelas 6 memerlukan bilangan helai minimum lebih tinggi setiap keratan rentas daripada Kelas 5. Bilangan helai disahkan pada setiap kelompok pengeluaran — pengerutan lebih halus adalah penting untuk rintangan keletihan kilasan
- Panjang lapisan pengerutan SZ dikawal: Panjang bahagian S/Z berselang ditetapkan kepada 0.5–1.0 m bergantung pada diameter kabel dan sudut kilasan yang dijangkakan. Panjang lapisan disahkan pada setiap panjang pengeluaran menggunakan ukuran optik
- Reka bentuk pengisi anti-kilas: Elemen pengisi bukan pengisi PVC generik — ia rod PU atau diperkukuh aramid dengan modulus elastik dan ciri pemulihan tertentu. Reka bentuk pengisi dipadankan dengan diameter keseluruhan kabel dan sudut kilasan yang dijangkakan
- Hayat kilasan diuji: Setiap reka bentuk kabel baharu diuji pada mesin ujian kilasan — ±180° per meter, 10 000 000 kitaran minimum. Kriteria penerimaan: sifar patah konduktor, <10% peningkatan rintangan konduktor, tiada retak sarung, tiada kemerosotan perisai. Ini ialah ujian kelayakan muktamad untuk kabel robot