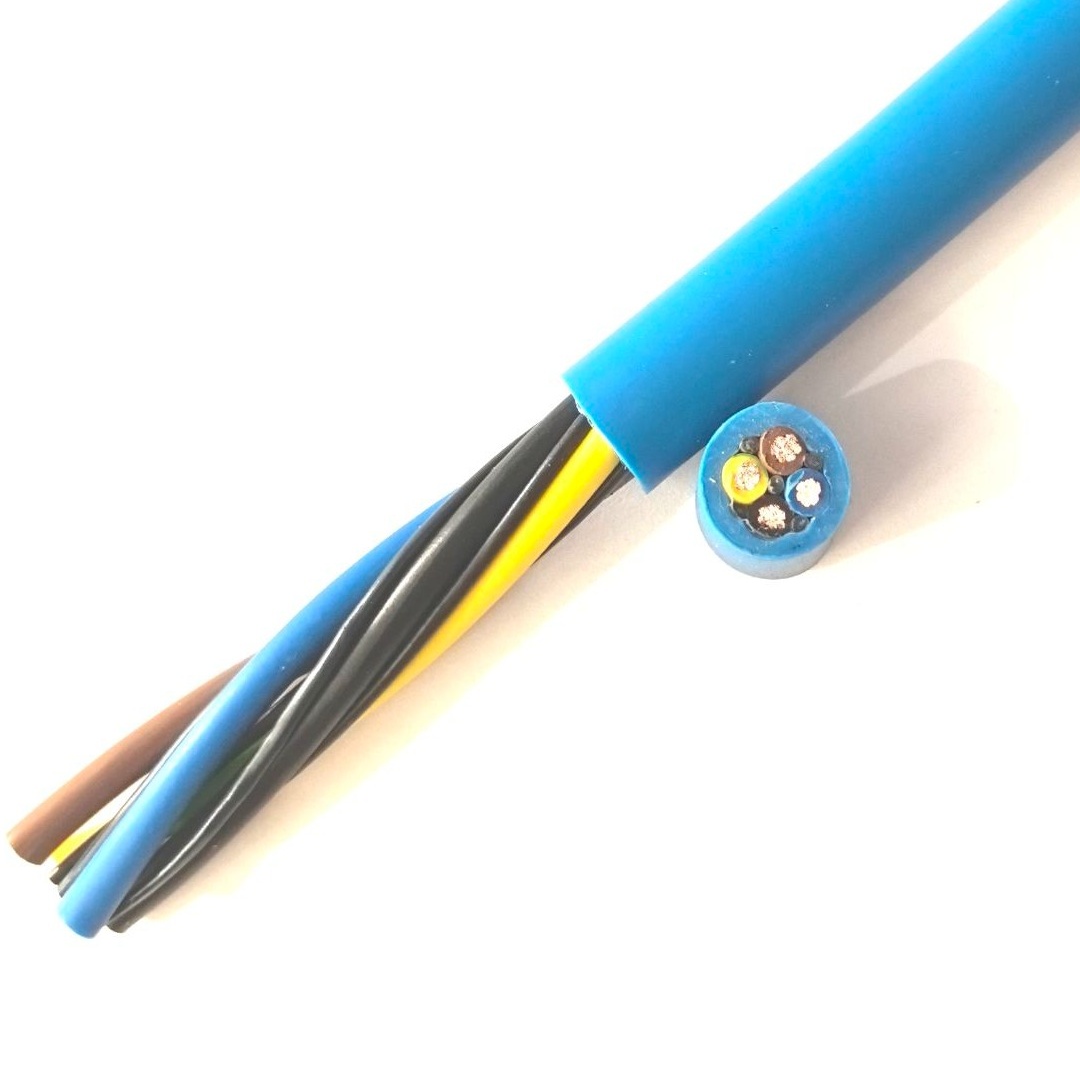
الوصف التفصيلي
تحدي تصميم كابل الروبوت — الالتواء
يعرض ذراع الروبوت الصناعي سداسي المحاور أسلاكه الداخلية لمجموعة من الإجهادات الميكانيكية لا يفرضها أي تطبيق كابل آخر:
- المحور 1 (دوران القاعدة): انحناء أثناء دوران الذراع عند القاعدة
- المحور 2 (الكتف): انحناء أثناء ميل الذراع العلوي للأمام/الخلف
- المحور 3 (المرفق): انحناء أثناء ميل الساعد
- المحور 4 (دوران المعصم): التواء (لف) — تدور حزمة الكابل حول محورها الخاص أثناء دوران المعصم
- المحور 5 (إمالة المعصم): انحناء
- المحور 6 (تدوير المعصم): التواء — لف إضافي عند الأداة النهائية
حل الجدل SZ
يستخدم جدل الكابل القياسي ضفيرة حلزونية أحادية الاتجاه (S-lay أو Z-lay) — جميع الموصلات ملتوية في نفس الاتجاه. عندما يُلف هذا الكابل، تتشد الموصلات على جانب واحد (يقل طول الضفيرة) وترتخي على الجانب الآخر (يزيد طول الضفيرة) — مما يخلق توزيع إجهاد غير متوازن.
يستخدم كابل الروبوت جدل SZ — مقاطع متناوبة من S-lay وZ-lay، عادة 0.5–1.0 متر لكل مقطع. عندما يُلف الكابل، تستجيب مقاطع S ومقاطع Z في اتجاهين متعاكسين، ملغية صافي الإجهاد. تملأ عناصر الحشو المضادة للالتواء (عادة قضبان PU أو مقاطع معززة بالأراميد) الفراغات البينية وتوفر قوة استرداد مرنة تعيد الكابل إلى موضعه المحايد عند تحرير الالتواء.
هذا هو الفرق الأساسي بين كابل الروبوت وجميع الكابلات المرنة الأخرى: نمط الجدل مصمم للحرية الالتوائية، وليس فقط مرونة الانحناء.
تخطيط الكابل — ماذا يوجد داخل كابل الروبوت؟
يشمل تجميع كابل روبوت اللحام سداسي المحاور الحديث موصلات لكل وظيفة يحتاجها الروبوت — كلها مُوجّهة عبر الذراع في كابل واحد:
| الوظيفة | نوع الموصل | المواصفة النموذجية | يربط |
|---|---|---|---|
| طاقة محرك السيرفو (المحاور 1–6) | 4× قلوب طاقة (3P+PE)، 2.5–16 مم² لكل منها | 0.6/1 ك.ف، نحاس فئة 6 | وحدة التحكم في الروبوت → محركات السيرفو عند كل محور |
| طاقة فرامل المحرك | 2× ثنائي القلب، 0.75–1.5 مم² | 24 فولت تيار مستمر | وحدة التحكم → ملفات فرامل المحرك |
| تغذية المشفر (المحاور 1–6) | 6× أزواج مجدولة مدرعة فرديًا | 0.22–0.34 مم²، عزل PP | وحدة التحكم → مشفرات المحرك |
| I/O الأداة (ماسك/مسدس لحام) | 8–16 قلبًا، 0.5–0.75 مم² | إشارات 24 فولت تيار مستمر | وحدة التحكم → الأداة النهائية |
| ناقل EtherCAT / PROFINET | 1–2 زوج مجدول مدرع | 0.22 مم²، معاوقة 100 أوم | وحدة التحكم → I/O الموزع لذراع الروبوت |
| نظام الرؤية (كاميرا) | 1× GigE (4 أزواج) أو USB 3.0 (أزواج مدرعة) | عنصر بيانات CAT6a | معالج الرؤية → كاميرا على المعصم |
| طاقة اللحام (إن لزم) | 1× موصل طاقة لحام 35–70 مم² | 0.6/1 ك.ف، عزل خاص | مصدر طاقة اللحام → مسدس اللحام |
| دائرة السلامة | 2× ثنائي القلب، 0.75 مم² | 24 فولت تيار مستمر، سلامة ثنائية القناة | PLC السلامة → I/O سلامة ذراع الروبوت |
| أنبوب هواء هوائي (اختياري) | 1× أنبوب هواء PU 6–8 مم | هواء مضغوط 6–8 بار | مشعب الصمام → ماسك/مسدس لحام |
لا يحتوي كل كابل روبوت على كل هذه العناصر — التكوين محدد حسب طراز الروبوت والتطبيق والأداة النهائية. لكن الاتجاه نحو مزيد من التكامل، وليس أقل: كابل مركب واحد يحل محل 3–5 كابلات منفصلة كانت ستمر بخلاف ذلك عبر ذراع الروبوت، متنافسة على المساحة ومنشئة نقاط فشل متعددة محتملة.
PUR — خيار الغلاف الوحيد
تعرض بيئات الروبوتات الصناعية الكابلات لمواد كيميائية عدوانية:
- اللحام بالقوس: رش اللحام (قطرات معدنية منصهرة عند أكثر من 1 500 درجة مئوية) يهبط على الكابل. يحرق PVC ويذوب. لا يستمر PUR في الاحتراق ولا يلتصق الرش — يبرد ويسقط
- سائل تبريد التصنيع: سوائل قطع مائية وسوائل تبريد صناعية وزيت مسارات. يمتص PVC بعض سوائل التبريد وينتفخ — تليين الغلاف وفقدان القوة الميكانيكية. PUR مقاوم للنطاق الكامل لسوائل تشغيل المعادن
- الشحوم والزيت الهيدروليكي: شحوم تشحيم مفاصل الروبوت والزيت الهيدروليكي من المعدات المساعدة. مقاومة PUR للزيت (IEC 60811) تتجاوز PVC وCR
- التنظيف بالمذيبات: تُنظف روبوتات ورش الطلاء بالمذيبات بين تغييرات الألوان. يقاوم PUR مذيبات الطلاء الشائعة؛ PVC لا يقاومها
تصنيع كابل الروبوت من Yichi
- موصل فئة 6 مُتحقق: تتطلب فئة 6 وفق IEC 60228 عدد خيوط أدنى أعلى لكل مقطع من فئة 5. يُتحقق من عدد الخيوط في كل دفعة إنتاج — الجدل الأنعم ضروري لمقاومة إجهاد الالتواء
- التحكم في طول ضفيرة SZ: يُضبط طول مقطع S/Z المتناوب على 0.5–1.0 متر حسب قطر الكابل وزاوية الالتواء المتوقعة. يُتحقق من طول الضفيرة في كل طول إنتاج باستخدام القياس البصري
- تصميم الحشو المضاد للالتواء: عناصر الحشو ليست حشوات PVC عامة — إنها قضبان PU أو معززة بالأراميد بمعامل مرونة وخصائص استرداد محددة. تصميم الحشو مطابق للقطر الكلي للكابل وزاوية الالتواء المتوقعة
- اختبار عمر الالتواء: يُختبر كل تصميم كابل جديد على ماكينة اختبار التواء — ±180° لكل متر، 10 000 000 دورة كحد أدنى. معايير القبول: صفر كسور موصل، زيادة أقل من 10% في مقاومة الموصل، لا تشققات غلاف، لا تدهور تدريع. هذا هو اختبار التأهيل الحاسم لكابل الروبوت