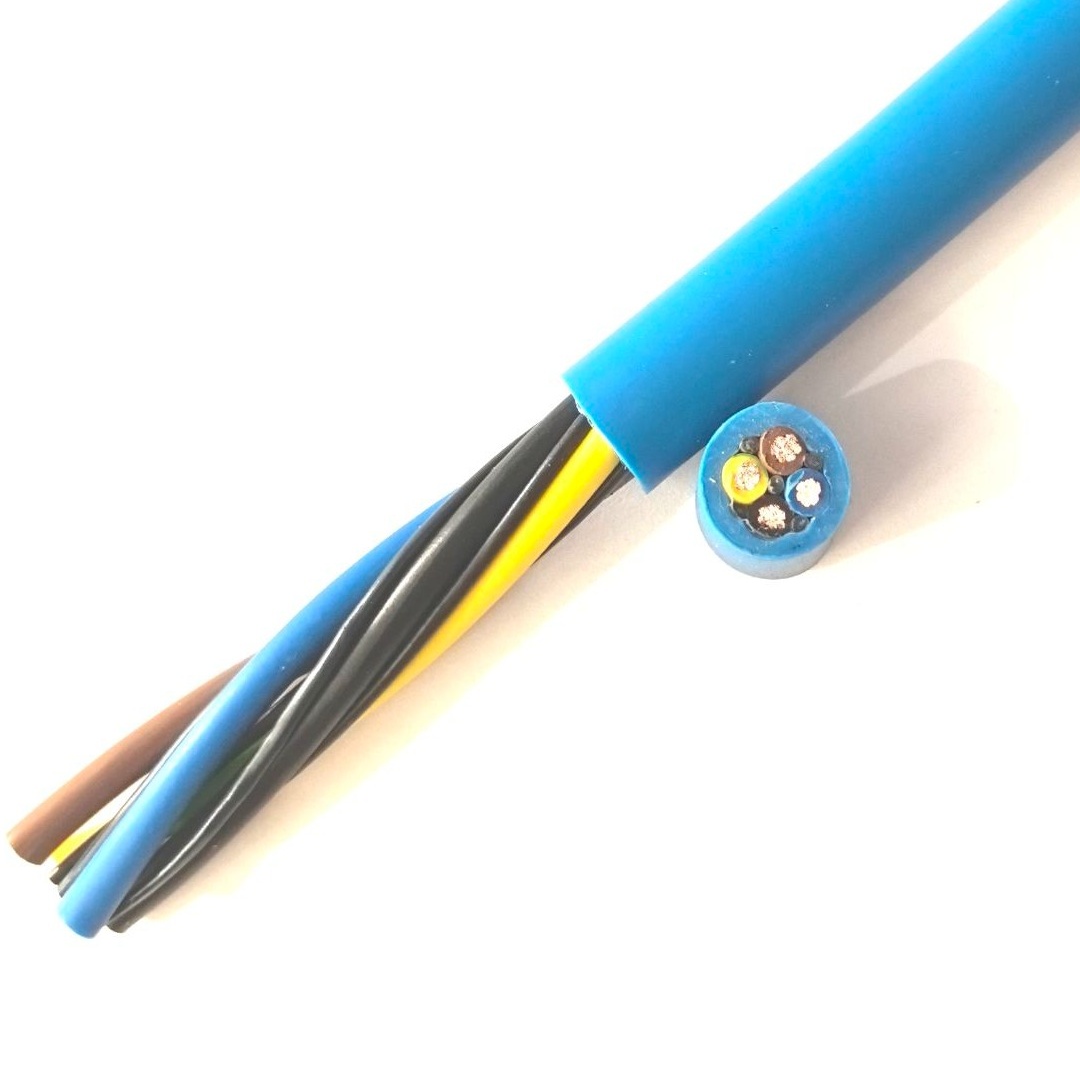
Gedetailleerde Beschrijving
De Robotkabel-Ontwerpuitdaging — Torsie
Een 6-assige industriële robotarm onderwerpt zijn interne bekabeling aan een combinatie van mechanische belastingen die geen enkele andere kabeltoepassing oplegt:
- As 1 (basisrotatie): Buiging terwijl de arm aan de basis roteert
- As 2 (schouder): Buiging terwijl de bovenarm vooruit/achteruit kantelt
- As 3 (elleboog): Buiging terwijl de onderarm kantelt
- As 4 (polsrotatie): Torsie (draaiing) — de kabelbundel roteert om zijn eigen as terwijl de pols rolt
- As 5 (polskanteling): Buiging
- As 6 (polsdraaiing): Torsie — verdere draaiing bij de eindeffector
De SZ-Slagingsoplossing
Standaard kabelslaging gebruikt een enkelrichtings spiraalvormige slag (S-slag of Z-slag) — alle geleiders zijn in dezelfde richting gedraaid. Wanneer deze kabel wordt getwist, spannen de geleiders aan één kant aan (slaglengte neemt af) en aan de andere kant worden ze losser (slaglengte neemt toe) — wat een onevenwichtige spanningsverdeling creëert.
Robotkabel gebruikt SZ-slaging — alternerende secties van S-slag en Z-slag, doorgaans 0,5–1,0 meter per sectie. Wanneer de kabel wordt gedraaid, reageren de S-secties en Z-secties in tegengestelde richtingen, waardoor de netto spanning wordt opgeheven. De anti-torsie vulelementen (doorgaans PU-staven of aramide-versterkte profielen) vullen de tussenruimten en leveren elastische herstelkracht die de kabel naar zijn neutrale positie terugbrengt wanneer de draaiing wordt losgelaten.
Dit is het fundamentele verschil tussen een robotkabel en alle andere flexibele kabels: het slagingspatroon is ontworpen voor torsievrijheid, niet alleen voor buigflexibiliteit.
Kabelindeling — Wat Zit er in een Robotkabel?
Een moderne 6-assige lasrobot kabelbundel bevat geleiders voor elke functie die de robot nodig heeft — allemaal door de arm geleid in één kabel:
| Functie | Geleidertype | Typische Specificatie | Verbindt |
|---|---|---|---|
| Servomotorvermogen (assen 1–6) | 4× (3P+PE) stroomaders, elk 2,5–16 mm² | 0,6/1 kV, Klasse 6 koper | Robotcontroller → servomotoren bij elke as |
| Motorremvermogen | 2× 2-aderig, 0,75–1,5 mm² | 24 V DC | Controller → motorremsolenoïden |
| Encoderfeedback (assen 1–6) | 6× individueel afgeschermde getwiste paren | 0,22–0,34 mm², PP-isolatie | Controller → motorencoders |
| Gereedschap I/O (grijper/laspistool) | 8–16 aders, 0,5–0,75 mm² | 24 V DC signalen | Controller → eindeffector |
| EtherCAT / PROFINET bus | 1–2 afgeschermde getwiste paren | 0,22 mm², 100 Ω impedantie | Controller → robotarm gedistribueerde I/O |
| Visiesysteem (camera) | 1× GigE (4 paren) of USB 3.0 (afgeschermde paren) | CAT6a data-element | Visieprocessor → polsgemonteerde camera |
| Lasvermogen (indien vereist) | 1× 35–70 mm² lasvermogen geleider | 0,6/1 kV, speciale isolatie | Lasstroombron → laspistool |
| Veiligheidscircuit | 2× 2-aderig, 0,75 mm² | 24 V DC, tweekanaals veiligheid | Veiligheids-PLC → robotarm veiligheids-I/O |
| Pneumatiek luchtslang (optioneel) | 1× 6–8 mm PU luchtslang | 6–8 bar perslucht | Kleppenmanifold → grijper/laspistool |
Niet elke robotkabel bevat al deze elementen — de configuratie is specifiek voor het robotmodel, de toepassing en de eindeffector. Maar de trend is naar meer integratie, niet minder: een enkele samengestelde kabel vervangt 3–5 aparte kabels die anders door de robotarm zouden lopen, concurrerend om ruimte en meerdere potentiële faalpunten creërend.
PUR — De Enige Mantelkeuze
Industriële robotomgevingen stellen kabels bloot aan agressieve chemicaliën:
- Booglassen: Lasspatten (gesmolten metaaldruppels bij >1 500°C) landen op de kabel. PVC brandt en smelt. PUR onderhoudt geen verbranding en de spatten hechten niet — ze koelen af en vallen eraf
- Verspaningskoelvloeistof: Watergebaseerde snijvloeistoffen, synthetische koelvloeistoffen en baanolie. PVC absorbeert sommige koelvloeistoffen en zwelt op — mantelverweking en verlies van mechanische sterkte. PUR is bestand tegen het volledige scala aan metaalbewerkingsvloeistoffen
- Vet en hydraulische olie: Robotgewricht smeervet en hydraulische olie van hulpapparatuur. PUR's oliebestendigheid (IEC 60811) overtreft PVC en CR
- Oplosmiddelreiniging: Spuitrobots worden tussen kleurwisselingen gereinigd met oplosmiddelen. PUR is bestand tegen de gangbare spuitoplosmiddelen; PVC niet
Yichi Robotkabel Productie
- Klasse 6 geleider geverifieerd: IEC 60228 Klasse 6 vereist een hoger minimum draadstrengental per doorsnede dan Klasse 5. Strengental wordt geverifieerd op elke productiebatch — de fijnere slaging is essentieel voor torsievermoeiingsbestendigheid
- SZ slagingslengte beheerst: De alternerende S/Z-sectielengte is ingesteld op 0,5–1,0 m afhankelijk van kabeldiameter en verwachte torsiehoek. Slaglengte wordt geverifieerd op elke productielengte met optische meting
- Anti-torsie vulontwerp: De vulelementen zijn geen generieke PVC-vullers — het zijn PU- of aramide-versterkte staven met specifieke elasticiteitsmodulus en hersteleigenschappen. Het vulontwerp is afgestemd op de totale diameter van de kabel en de verwachte torsiehoek
- Torsielevensduur getest: Elk nieuw kabelontwerp wordt getest op een torsietestmachine — ±180° per meter, minimaal 10 000 000 cycli. Acceptatiecriteria: nul geleiderbreuken, <10% toename in geleiderweerstand, geen mantelscheuren, geen schermdegradatie. Dit is de definitieve kwalificatietest voor een robotkabel