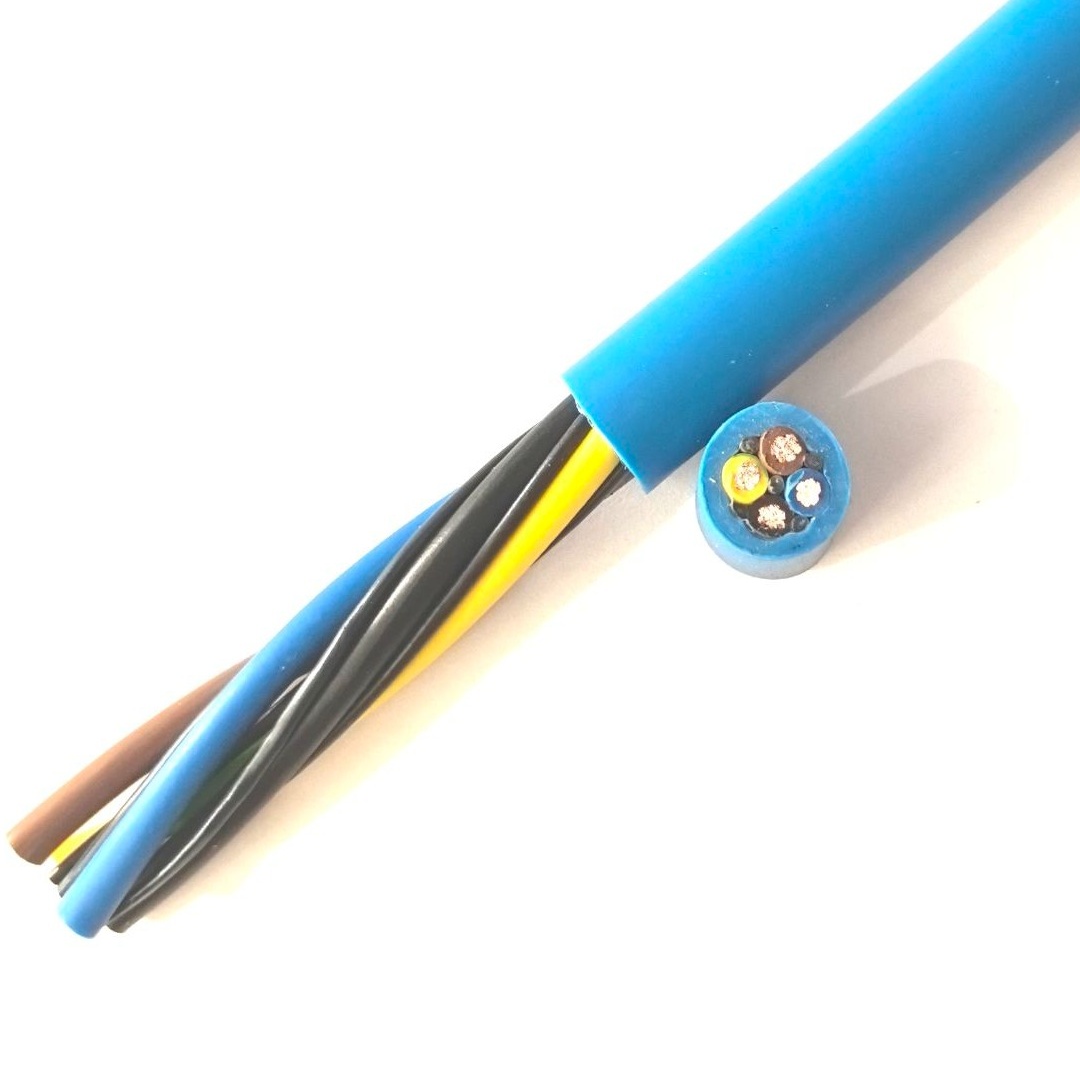
Cabo para Robô Industrial — Cabo Composto de Alta Flexibilidade Classificado para Torção para Robôs Industriais de 6 Eixos com Elementos Integrados de Potência, Sinal, Dados e Barramento em uma Única Montagem com Bainha PUR
Cabos para Robôs e Automação /Cabos Compostos para Robôs

Cabo para Robô Industrial — Cabo Composto de Alta Flexibilidade Classificado para Torção para Robôs Industriais de 6 Eixos com Elementos Integrados de Potência, Sinal, Dados e Barramento em uma Única Montagem com Bainha PUR

Cabo para robô industrial: cabo composto de alta flexibilidade classificado para torção para robôs industriais de 6 eixos, robôs colaborativos (cobots) e máquinas automatizadas. Integra potência (0,6/1 kV, 1,5–35 mm²), sinal (pares trançados blindados, 0,22–0,75 mm²), dados (CAT5e/CAT6a) e elementos de barramento (EtherCAT, PROFINET, CAN bus) em uma única montagem com bainha PUR. Cobre fino encordoado Classe 6 conforme IEC 60228. Classificado para torção ±180°/m com encordoamento SZ especializado e elementos de enchimento anti-torção. Isolação TPE/PP. Bainha PUR TMPU — resistente a óleo, fluido de corte e respingos de solda. Mais de 10 milhões de ciclos de torção. Conforme CE, RoHS.

Principais Características

Classificado para torção ±180° por metro — padrão de encordoamento SZ especializado (camada alternada) e elementos de enchimento anti-torção evitam danos ao condutor durante a rotação contínua do braço do robô
Cobre nu fino encordoado Classe 6 conforme IEC 60228 — encordoamento mais fino que a Classe 5 para máxima flexibilidade sob tensão combinada de flexão + torção nos pulsos de robôs de 6 eixos
Potência + sinal + dados + barramento integrados em uma única montagem de cabo — um cabo substitui 3–5 cabos separados que passariam pelo braço do robô; gerenciamento simplificado de cabos, menos pontos de falha
Blindagem de par individual (folha de alumínio/poliéster por par) + blindagem geral de trança de cobre estanhado (cobertura ≥85%) — proteção EMI de camada dupla para sinais de encoder, sensor e barramento em ambiente de ruído de motor VFD
Bainha PUR TMPU — resistente a óleo (IEC 60811), fluido de corte, respingos de solda, estável a UV; o material de bainha padrão para cabos de robô industrial
Isolação dos núcleos TPE/PP — baixa capacitância (40–60 pF/m para pares de dados) para transmissão limpa de sinal; excelente vida de flexão
Elementos de alívio de tensão integrados nas terminações do cabo — membros de tração de fio de aramida ou aço evitam arrancamento nas interfaces de conector do braço do robô
Conforme CE, RoHS; fabricado conforme ISO 9001

Aplicações

Braço de robô industrial de 6 eixos — montagem de cabo da base do robô através do braço superior e pulso até o efetuador final; todos os eixos flexionam + torção dos eixos 4/5/6Robô colaborativo (cobot) — cabo composto leve de alta flexibilidade para braços de cobot com limitação de força em espaços de trabalho humano-robô colaborativosRobô de soldagem automatizada — cabo com bainha PUR resistente a respingos de solda para células de soldagem a arco e a pontoRobô de pintura — cabo composto resistente a solventes e compatível com ATEX (sob consulta) para braços de robô em cabines de pinturaRobô pick-and-place — cabo flexível de alta velocidade para robôs delta e SCARA de pick-and-place em embalagem e montagemEfetuador final do robô — segmento de cabo do pulso do robô à garra, pistola de solda, sistema de visão ou trocador de ferramenta

Especificações Técnicas

Material do Condutor Cobre nu, encordoamento extrafino conforme IEC 60228 Classe 6 (mais fino que Classe 5)
Seção Transversal do Condutor — Potência 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Seção Transversal do Condutor — Sinal/Dados 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Construção do Par de Sinal Par trançado; blindado individualmente com folha de alumínio/poliéster + fio de dreno de cobre estanhado
Elementos de Dados (Opcional) Pares trançados CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT, CAN bus; impedância característica de 100–120 Ω
Blindagem Geral Trança de cobre estanhado, cobertura ≥85%
Isolação dos Núcleos — Potência TPE (elastômero termoplástico); 90°C; excelente vida de flexão
Isolação dos Núcleos — Sinal/Dados PP (polipropileno) ou PE (polietileno); baixa capacitância para integridade do sinal
Identificação dos Núcleos Numerada conforme VDE 0293; pares de sinal codificados por cores conforme DIN 47100
Padrão de Encordoamento Encordoamento concêntrico SZ (camada alternada) com elementos de enchimento anti-torção
Alívio de Tensão Membro central de fio de aramida (Kevlar) ou integrado ao conjunto de núcleos
Bainha Interna TPE ou PVC
Bainha Externa PUR TMPU; 1,5–3,0 mm; isenta de halogênios; preta, laranja ou cor específica do fabricante do robô
Tensão Nominal — Potência 0,6/1 kV (U₀/U)
Tensão Nominal — Sinal/Dados 300/500 V (U₀/U); 300 V para pares de dados
Tensão de Ensaio — Potência 3 500 V CA, 5 minutos
Tensão de Ensaio — Sinal/Dados 2 000 V CA, 5 minutos
Temperatura — Fixo -50°C a +90°C
Temperatura — Flexão/Torção -30°C a +80°C
Classificação de Torção ±180° por metro (típica); ±270°/m sob consulta
Vida de Torção >10 000 000 ciclos a ±180°/m
Raio de Curvatura Mínimo (Flexão) 7,5× diâmetro externo do cabo
Raio de Curvatura Mínimo (Torção) 10× diâmetro externo do cabo
Resistência a Óleo / Fluido de Corte IEC 60811-404
Resistência a Respingos de Solda Bainha PUR — respingos não aderem; autoextinguível
Retardante de Chama IEC 60332-1-2
Certificações CE, RoHS; UL/CSA sob consulta

Descrição Detalhada

O Desafio de Design do Cabo de Robô — Torção

Um braço de robô industrial de 6 eixos submete sua fiação interna a uma combinação de tensões mecânicas que nenhuma outra aplicação de cabo impõe:

  • Eixo 1 (rotação da base): flexão à medida que o braço gira na base
  • Eixo 2 (ombro): flexão à medida que o braço superior inclina para frente/trás
  • Eixo 3 (cotovelo): flexão à medida que o antebraço inclina
  • Eixo 4 (rotação do pulso): torção (giro) — o feixe de cabos gira ao redor do seu próprio eixo à medida que o pulso rola
  • Eixo 5 (inclinação do pulso): flexão
  • Eixo 6 (rotação do pulso): torção — mais giro no efetuador final
Os eixos 4 e 6 são o desafio de design. Um cabo flexível padrão — mesmo um cabo de alta flexibilidade classificado para esteira portacabos — é projetado para flexão em um plano. Quando torcido ao redor de seu eixo longitudinal, os condutores do lado externo da torção sofrem tração, e os do lado interno sofrem compressão. Após milhares de ciclos de torção, os condutores externos alongam (estreitam), e os internos encurvam (efeito saca-rolhas). Ambos os modos de falha levam ao aumento da resistência e eventual circuito aberto.

A Solução de Encordoamento SZ

O encordoamento padrão de cabos usa uma camada helicoidal de direção única (camada S ou Z) — todos os condutores são torcidos na mesma direção. Quando esse cabo é torcido, os condutores de um lado apertam (o comprimento de passo diminui) e do outro lado afrouxam (o comprimento de passo aumenta) — criando uma distribuição de tensão desequilibrada.

O cabo de robô usa encordoamento SZ — seções alternadas de camada S e Z, tipicamente 0,5–1,0 metros por seção. Quando o cabo é torcido, as seções S e Z respondem em direções opostas, cancelando a tensão líquida. Os elementos de enchimento anti-torção (tipicamente hastes de PU ou perfis reforçados com aramida) preenchem os interstícios e fornecem força de recuperação elástica que retorna o cabo à sua posição neutra quando a torção é liberada.

Esta é a diferença fundamental entre um cabo de robô e todos os outros cabos flexíveis: o padrão de encordoamento é projetado para liberdade torsional, não apenas flexibilidade de flexão.

Layout do Cabo — O Que Há Dentro de um Cabo de Robô?

Uma montagem moderna de cabo de robô de soldagem de 6 eixos inclui condutores para cada função que o robô precisa — todos roteados através do braço em um único cabo:

FunçãoTipo de CondutorEspecificação TípicaConecta
Potência de motor servo (eixos 1–6)Núcleos de potência 4× (3P+PE), 2,5–16 mm² cada0,6/1 kV, cobre Classe 6Controlador do robô → motores servo em cada eixo
Potência de freio do motor2× 2 núcleos, 0,75–1,5 mm²24 V CCControlador → solenoides de freio do motor
Feedback de encoder (eixos 1–6)6× pares trançados blindados individualmente0,22–0,34 mm², isolação PPControlador → encoders do motor
I/O de ferramenta (garra/pistola de solda)8–16 núcleos, 0,5–0,75 mm²Sinais de 24 V CCControlador → efetuador final
Barramento EtherCAT / PROFINET1–2 pares trançados blindados0,22 mm², impedância de 100 ΩControlador → I/O distribuído do braço do robô
Sistema de visão (câmera)1× GigE (4 pares) ou USB 3.0 (pares blindados)Elemento de dados CAT6aProcessador de visão → câmera montada no pulso
Potência de solda (se necessário)1× condutor de potência de soldagem de 35–70 mm²0,6/1 kV, isolação especialFonte de potência de solda → pistola de solda
Circuito de segurança2× 2 núcleos, 0,75 mm²24 V CC, segurança de canal duploCLP de segurança → I/O de segurança do braço do robô
Tubo de ar pneumático (opcional)1× tubo de ar PU de 6–8 mmAr comprimido de 6–8 barMúltipla de válvulas → garra/pistola de solda

Nem todo cabo de robô contém todos esses elementos — a configuração é específica do modelo de robô, aplicação e efetuador final. Mas a tendência é para mais integração, não menos: um único cabo composto substitui 3–5 cabos separados que de outra forma passariam pelo braço do robô, competindo por espaço e criando múltiplos pontos potenciais de falha.

PUR — A Única Escolha de Bainha

Ambientes de robô industrial expõem os cabos a produtos químicos agressivos:

  • Soldagem a arco: respingos de solda (gotículas de metal fundido a >1 500°C) caem sobre o cabo. O PVC queima e derrete. O PUR não sustenta combustão e o respingo não adere — ele esfria e cai
  • Fluido de corte de usinagem: fluidos de corte à base de água, refrigerantes sintéticos e óleo de guias. O PVC absorve alguns refrigerantes e incha — amolecimento da bainha e perda de resistência mecânica. O PUR é resistente a toda a faixa de fluidos de metalurgia
  • Graxa e óleo hidráulico: graxa de lubrificação de articulações de robô e óleo hidráulico de equipamentos auxiliares. A resistência a óleo do PUR (IEC 60811) excede PVC e CR
  • Limpeza com solvente: robôs de cabine de pintura são limpos com solventes entre mudanças de cor. O PUR resiste aos solventes comuns de pintura; o PVC não

Fabricação de Cabos de Robô Yichi

  • Condutor Classe 6 verificado: IEC 60228 Classe 6 requer um número mínimo maior de fios por seção transversal que a Classe 5. O número de fios é verificado em cada lote de produção — o encordoamento mais fino é essencial para resistência à fadiga por torção
  • Comprimento de passo de encordoamento SZ controlado: o comprimento da seção alternada S/Z é definido em 0,5–1,0 m dependendo do diâmetro do cabo e do ângulo de torção esperado. O comprimento de passo é verificado em cada comprimento de produção usando medição óptica
  • Design de enchimento anti-torção: os elementos de enchimento não são enchimentos de PVC genéricos — são hastes de PU ou reforçadas com aramida com módulo elástico e características de recuperação específicos. O design do enchimento é correspondente ao diâmetro total do cabo e ao ângulo de torção esperado
  • Vida de torção testada: cada novo design de cabo é testado em uma máquina de ensaio de torção — ±180° por metro, 10 000 000 ciclos no mínimo. Critérios de aceitação: zero quebras de condutor, <10% de aumento na resistência do condutor, sem trincas na bainha, sem degradação da blindagem. Este é o ensaio de qualificação definitivo para um cabo de robô

Perguntas Frequentes

O que significa efetivamente «com torção nominal» para um cabo de robô?

O cabo é classificado em ±180° por metro usando um encordoamento SZ (passo alternado) com enchimentos antitorsão, e é ensaiado além de 10 000 000 de ciclos de torção a ±180°/m. Um cabo sem encordoamento com torção nominal falha nos condutores assim que o punho do robô começa a girar.

Um único cabo pode substituir os cabos separados de potência, sinal e dados em um braço de robô?

Sim. Potência (0,6/1 kV, 1,5–35 mm²), pares de sinal blindados (0,22–0,75 mm²) e elementos de dados ou bus são integrados em um único conjunto com cobertura de PUR. Isso substitui de 3 a 5 cabos separados, simplificando o roteamento pelo braço e reduzindo o número de conexões.

Quais protocolos de bus podem ser integrados ao cabo?

Há pares trançados para PROFINET, EtherCAT e CAN bus, além de CAT5e (100 Mbps) e CAT6a (1 Gbps), com impedância característica de 100–120 Ω. Os pares têm blindagem individual por fita com fio de dreno, mais uma trança geral de cobre estanhado com cobertura ≥85%.

Por que o PUR é o material de cobertura para cabo de robô?

O PUR TMPU é resistente a óleo conforme IEC 60811, resistente a fluido de corte, resistente a respingos de soldagem e estável ao UV. Isso cobre células de soldagem, pintura e atendimento de máquinas, onde o PVC endureceria e trincaria.

Consultar este Produto

Produto: Cabo para Robô Industrial — Cabo Composto de Alta Flexibilidade Classificado para Torção para Robôs Industriais de 6 Eixos com Elementos Integrados de Potência, Sinal, Dados e Barramento em uma Única Montagem com Bainha PUR

Adicionar especificações técnicas (opcional)

Quanto mais detalhes você fornecer, mais rápida e precisa será nossa cotação.

Nenhum arquivo selecionado

PDF, Office, imagem ou arquivo CAD — até 5 MB

Precisa de Ajuda?

Certificações

ISO 9001
Qualidade
CE
Europeia
RoHS
Ambiental
TÜV
Certificação

Precisa de um Orçamento para Este Produto?

Envie-nos seus requisitos e receba uma cotação detalhada em 24 horas.