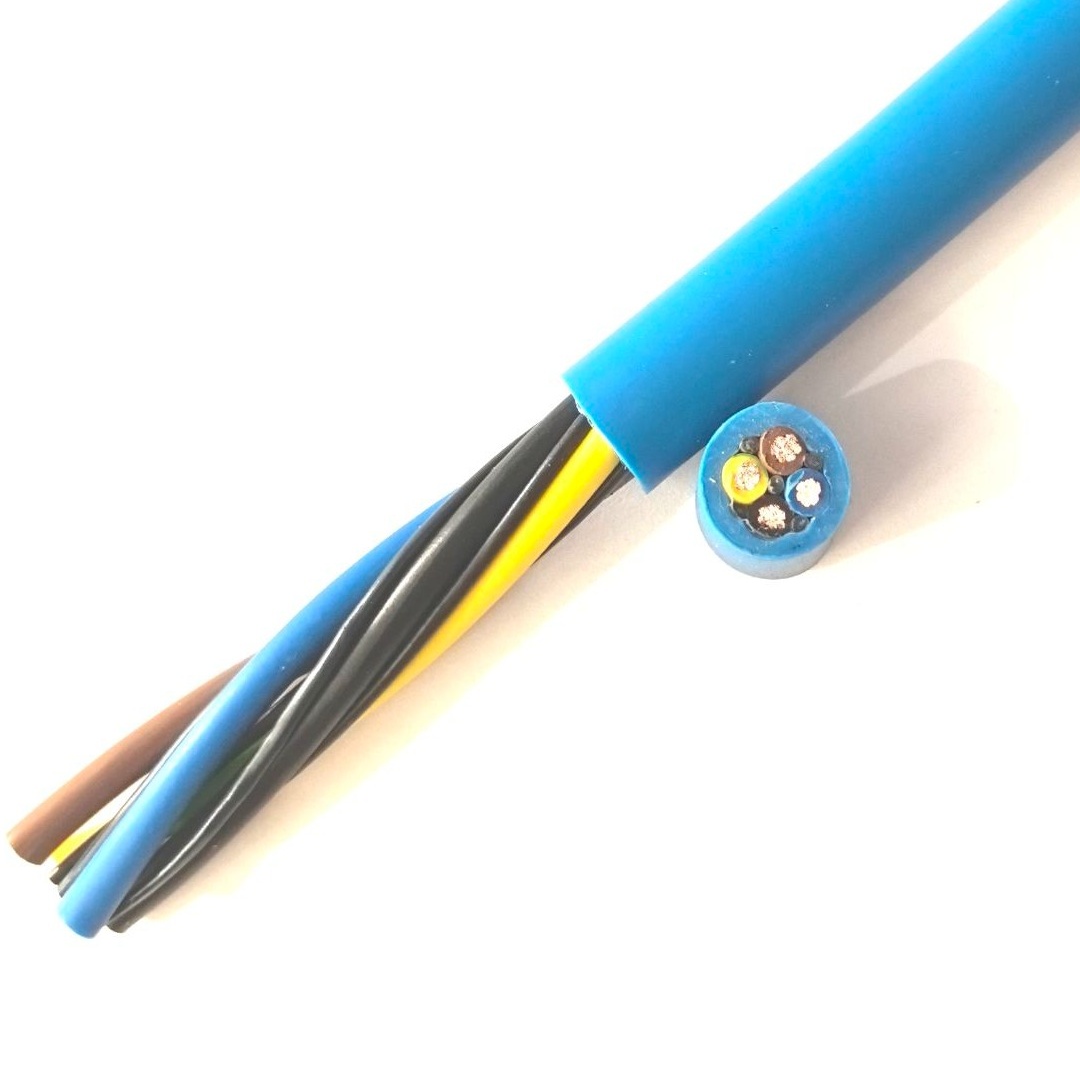
Deskripsi Detail
Tantangan Desain Kabel Robot — Torsi
Lengan robot industri 6 sumbu menerapkan kombinasi tegangan mekanis pada kabel internalnya yang tidak diterapkan oleh aplikasi kabel lain:
- Sumbu 1 (rotasi dasar): Tekukan saat lengan berputar di dasar
- Sumbu 2 (bahu): Tekukan saat lengan atas miring maju/mundur
- Sumbu 3 (siku): Tekukan saat lengan bawah miring
- Sumbu 4 (roll pergelangan): Torsi (puntiran) — bundel kabel berputar di sekitar sumbunya sendiri saat pergelangan berputar
- Sumbu 5 (pitch pergelangan): Tekukan
- Sumbu 6 (rotasi pergelangan): Torsi — puntiran lebih lanjut pada end effector
Solusi Pilinan SZ
Pilinan kabel standar menggunakan lay heliks arah tunggal (S-lay atau Z-lay) — semua konduktor dipilin dalam arah yang sama. Ketika kabel ini dipuntir, konduktor di satu sisi mengencang (panjang lay berkurang) dan di sisi lain mengendur (panjang lay bertambah) — menciptakan distribusi tegangan yang tidak seimbang.
Kabel robot menggunakan pilinan SZ — bagian bolak-balik S-lay dan Z-lay, biasanya 0,5–1,0 meter per bagian. Ketika kabel dipuntir, bagian S dan bagian Z merespons dalam arah berlawanan, membatalkan tegangan bersih. Elemen pengisi anti-torsi (biasanya batang PU atau profil diperkuat aramid) mengisi celah interstisial dan memberikan gaya pemulihan elastis yang mengembalikan kabel ke posisi netralnya ketika puntir dilepaskan.
Ini adalah perbedaan fundamental antara kabel robot dan semua kabel fleksibel lainnya: pola pilinan dirancang untuk kebebasan torsional, bukan hanya fleksibilitas tekukan.
Tata Letak Kabel — Apa yang Ada di Dalam Kabel Robot?
Rakitan kabel robot las 6 sumbu modern mencakup konduktor untuk setiap fungsi yang dibutuhkan robot — semuanya dirutekan melalui lengan dalam satu kabel:
| Fungsi | Tipe Konduktor | Spesifikasi Umum | Menghubungkan |
|---|---|---|---|
| Daya motor servo (sumbu 1–6) | 4× (3P+PE) inti daya, 2,5–16 mm² masing-masing | 0,6/1 kV, tembaga Kelas 6 | Kontroler robot → motor servo di setiap sumbu |
| Daya rem motor | 2× 2-inti, 0,75–1,5 mm² | 24 V DC | Kontroler → solenoid rem motor |
| Umpan balik encoder (sumbu 1–6) | 6× pasangan pilin berperisai individual | 0,22–0,34 mm², isolasi PP | Kontroler → encoder motor |
| Tool I/O (gripper/senapan las) | 8–16 inti, 0,5–0,75 mm² | Sinyal 24 V DC | Kontroler → end effector |
| Bus EtherCAT / PROFINET | 1–2 pasangan pilin berperisai | 0,22 mm², impedansi 100 Ω | Kontroler → I/O terdistribusi lengan robot |
| Sistem visi (kamera) | 1× GigE (4 pasangan) atau USB 3.0 (pasangan berperisai) | Elemen data CAT6a | Prosesor visi → kamera terpasang pergelangan |
| Daya las (jika diperlukan) | 1× konduktor daya las 35–70 mm² | 0,6/1 kV, isolasi khusus | Sumber daya las → senapan las |
| Rangkaian keselamatan | 2× 2-inti, 0,75 mm² | 24 V DC, keselamatan saluran ganda | PLC keselamatan → I/O keselamatan lengan robot |
| Tabung udara pneumatik (opsional) | 1× tabung udara PU 6–8 mm | Udara terkompresi 6–8 bar | Manifold katup → gripper/senapan las |
Tidak setiap kabel robot berisi semua elemen ini — konfigurasinya spesifik untuk model robot, aplikasi, dan end effector. Tetapi trennya mengarah ke lebih banyak integrasi, bukan lebih sedikit: satu kabel komposit menggantikan 3–5 kabel terpisah yang seharusnya berjalan melalui lengan robot, bersaing untuk ruang dan menciptakan banyak titik kegagalan potensial.
PUR — Satu-satunya Pilihan Selubung
Lingkungan robot industri mengekspos kabel ke bahan kimia agresif:
- Las busur: Percikan las (tetesan logam cair pada >1 500°C) mendarat di kabel. PVC terbakar dan meleleh. PUR tidak mempertahankan pembakaran dan percikan tidak menempel — mendingin dan jatuh
- Cairan pendingin pemesinan: Cairan pemotong berbasis air, pendingin sintetis, dan minyak jalur. PVC menyerap beberapa pendingin dan mengembang — selubung melunak dan kehilangan kekuatan mekanis. PUR tahan terhadap rentang penuh fluida pengerjaan logam
- Gemuk dan minyak hidrolik: Gemuk pelumas sambungan robot dan minyak hidrolik dari peralatan bantu. Ketahanan minyak PUR (IEC 60811) melebihi PVC dan CR
- Pembersihan pelarut: Robot toko pengecatan dibersihkan dengan pelarut antara pergantian warna. PUR menahan pelarut cat umum; PVC tidak
Manufaktur Kabel Robot Yichi
- Konduktor Kelas 6 terverifikasi: IEC 60228 Kelas 6 memerlukan jumlah pilinan minimum yang lebih tinggi per luas penampang daripada Kelas 5. Jumlah pilinan diverifikasi pada setiap batch produksi — pilinan yang lebih halus penting untuk ketahanan kelelahan torsi
- Panjang lay pilinan SZ dikendalikan: Panjang bagian S/Z bolak-balik diatur ke 0,5–1,0 m tergantung diameter kabel dan sudut torsi yang diharapkan. Panjang lay diverifikasi pada setiap panjang produksi menggunakan pengukuran optik
- Desain pengisi anti-torsi: Elemen pengisi bukan pengisi PVC generik — batang PU atau diperkuat aramid dengan modulus elastis dan karakteristik pemulihan spesifik. Desain pengisi disesuaikan dengan diameter keseluruhan kabel dan sudut torsi yang diharapkan
- Umur torsi teruji: Setiap desain kabel baru diuji pada mesin uji torsi — ±180° per meter, minimum 10 000 000 siklus. Kriteria penerimaan: nol putus konduktor, peningkatan resistansi konduktor <10%, tanpa retak selubung, tanpa degradasi perisai. Ini adalah uji kualifikasi definitif untuk kabel robot