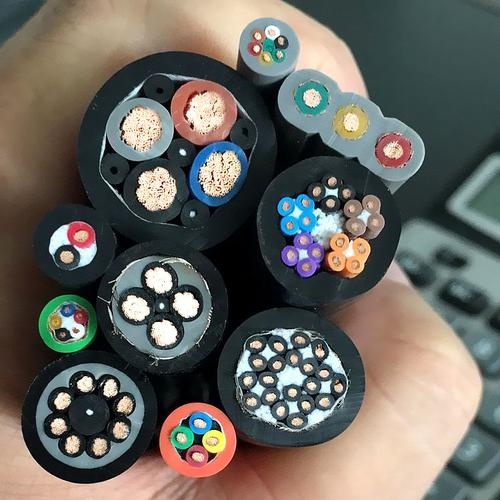
Deskripsi Detail
"Gabungan" vs "Komposit" — Memahami Hierarki Kabel Robot
Istilah ini tidak dapat dipertukarkan. Mereka menggambarkan tingkat integrasi kabel yang berbeda:
| Tipe Kabel | Apa yang Digabungkan | Fitur Khusus | Terbaik Untuk |
|---|---|---|---|
| Multi-Inti Gabungan | Beberapa ukuran konduktor dalam satu kabel (daya + kontrol + sinyal) | Pilinan konsentris; tembaga Kelas 6 | Instalasi lengan robot umum; distribusi daya + I/O |
| Komposit (Daya+Sinyal+Data) | Daya + pasangan sinyal berperisai + elemen bus data | Pilinan SZ; berperingkat torsi; pasangan data impedansi terkendali | Harness kabel robot lengkap; sumbu torsi tinggi |
| Torsi | Teroptimasi untuk tegangan torsional | Lay SZ; pengisi anti-torsi; peringkat ±180°/m | Segmen pergelangan sumbu 4/5/6 |
| Manipulator | Sambungan end effector | Kompak; fleksibel; siap konektor | Pergelangan robot ke gripper/senapan las |
Kabel multi-inti gabungan adalah kuda pekerja — menggantikan beberapa kabel tipe tunggal individual dengan satu kabel multi-tipe. Kabel ini tidak berperingkat torsi (tanpa pilinan SZ) dan tidak menyertakan elemen data impedansi terkendali. Ini adalah pilihan tepat untuk segmen lengan robot yang melentur tetapi tidak memuntir — lengan atas dan lengan bawah (sumbu 1–3), jalur kabel dari dasar robot ke kotak sambungan lengan, dan interkoneksi sel robot.
Pengelompokan Ukuran Inti — Mengapa Mencampur Ukuran?
Lengan robot memerlukan luas penampang konduktor berbeda untuk fungsi berbeda:
- Daya motor servo: 4–16 mm² — membawa 10–40 A per fasa
- Rem motor: 0,75–1,5 mm² — 24 V DC, <2 A
- Sensor (jarak, suhu): 0,22–0,50 mm² — arus level sinyal <100 mA
- Katup solenoid: 0,75–1,5 mm² — 24 V DC, 0,5–2 A
- I/O digital: 0,50–0,75 mm² — 24 V DC, level sinyal
Manufaktur Kabel Multi-Inti Gabungan Yichi
- Kombinasi ukuran inti kustom: Pelanggan menentukan ukuran dan jumlah inti yang diperlukan. Tim teknik kami merancang penampang untuk mengoptimalkan kebulatan dan meminimalkan OD — gambar penampang disediakan untuk persetujuan
- Identifikasi kelompok ukuran: Sistem penomoran (VDE 0293) mengelompokkan inti berdasarkan ukuran — mis., inti 1–4 adalah daya 4 mm², inti 5–8 adalah kontrol 1,5 mm², inti 9–16 adalah sinyal 0,5 mm². Pengelompokan yang jelas menyederhanakan terminasi
- Kelas 6 terverifikasi: Setiap batch produksi diambil sampel untuk jumlah pilinan — Kelas 6 memerlukan lebih banyak pilinan kawat individual per luas penampang daripada Kelas 5 secara signifikan. Diverifikasi di bawah mikroskop pada pembesaran 20×
- Ketahanan minyak isolasi TPE: TPE (elastomer termoplastik) ditentukan alih-alih PVC untuk aplikasi robot karena PVC menyerap minyak dan cairan pendingin seiring waktu — mengembang, melunak, dan kehilangan kekuatan dielektrik. Penyerapan minyak TPE <5% dibandingkan PVC 20–30% setelah paparan lama