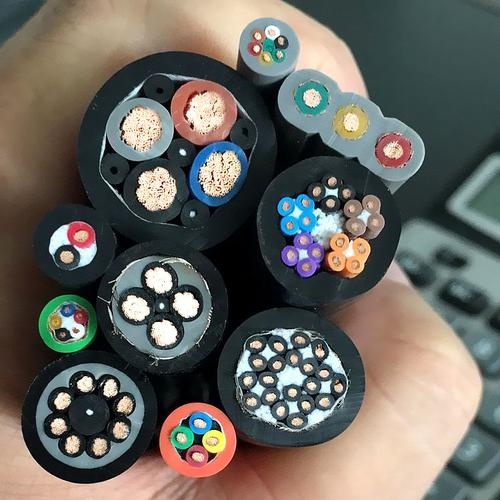
สายเคเบิล หลาย แกน รวม หุ่นยนต์ — สายเคเบิล PUR หลาย ตัวนำ ยืดหยุ่น พร้อม การ ตี เกลียว แกน รวม ศูนย์ สำหรับ การ จ่าย กำลัง, ควบคุม, และ การ เดิน สาย เซนเซอร์ หุ่นยนต์ อุตสาหกรรม
สายเคเบิลหุ่นยนต์และระบบอัตโนมัติ /สายเคเบิล หุ่นยนต์ รวม ชนิด

สายเคเบิล หลาย แกน รวม หุ่นยนต์ — สายเคเบิล PUR หลาย ตัวนำ ยืดหยุ่น พร้อม การ ตี เกลียว แกน รวม ศูนย์ สำหรับ การ จ่าย กำลัง, ควบคุม, และ การ เดิน สาย เซนเซอร์ หุ่นยนต์ อุตสาหกรรม

สายเคเบิล หลาย แกน รวม หุ่นยนต์: สายเคเบิล PUR หลาย ตัวนำ ยืดหยุ่น พร้อม การ ตี เกลียว แกน รวม ศูนย์ สำหรับ การ จ่าย กำลัง หุ่นยนต์ อุตสาหกรรม, การ เดิน สาย ควบคุม, และ การ เชื่อม ต่อ เซนเซอร์ ทองแดง ตี เกลียว ละเอียด พิเศษ IEC 60228 Class 6 (0.22–16 mm², 4–36 แกน) รวม ขนาด แกน หลาย ชนิด ใน สายเคเบิล เส้น เดียว — แกน กำลัง (1.5–16 mm²) + แกน ควบคุม (0.75–2.5 mm²) + แกน สัญญาณ (0.22–0.50 mm²) ฉนวน TPE เปลือก PUR — ทน น้ำมัน, น้ำ หล่อ เย็น, และ เศษ เชื่อม พิกัด 300/500 V และ 0.6/1 kV สำหรับ การ เดิน สาย ภายใน แขน หุ่นยนต์ ที่ สาย เคเบิล หลาย เส้น ถูก แทน ที่ ด้วย สายเคเบิล หลาย แกน รวม เส้น เดียว เป็น ไป ตาม CE, RoHS

คุณสมบัติหลัก

รวม ขนาด ตัวนำ หลาย ชนิด ใน สายเคเบิล เส้น เดียว — แกน กำลัง (1.5–16 mm²), ควบคุม (0.75–2.5 mm²), และ สัญญาณ (0.22–0.50 mm²) ใน ชุด รวม ศูนย์ เส้น เดียว
ทองแดง เปลือย ตี เกลียว ละเอียด พิเศษ IEC 60228 Class 6 — ความ ยืดหยุ่น สูงสุด สำหรับ การ เดิน สาย ผ่าน เส้น ทาง สายเคเบิล แขน หุ่นยนต์ ที่ แคบ และ ฝา ครอบ คอนเนกเตอร์
การ ตี เกลียว แกน รวม ศูนย์ พร้อม องค์ ประกอบ วัสดุ อุด — หน้า ตัด กลม, กระทัดรัด เพื่อ การ งอ และ บิด สม่ำเสมอ; การ กระจาย ความ เค้น สมมาตร
การ ระบุ แกน พิมพ์ ตัวเลข ตาม VDE 0293 — แกน ทั้งหมด ทำ เครื่องหมาย ถาวร; กลุ่ม หน้าตัด ต่าง กัน แยก ชัดเจน
ฉนวน แกน TPE — ระดับ อุณหภูมิ 90°C; อายุ การ งอ เหนือ กว่า PVC; ทน การ ดูด ซับ น้ำมัน และ น้ำ หล่อ เย็น
เปลือก นอก PUR TMPU — ทน น้ำมัน, น้ำ หล่อ เย็น, และ เศษ เชื่อม; ให้ การ ป้องกัน เชิง กล สำหรับ ชุด แกน
ยืดหยุ่น สำหรับ การ เดิน สาย, ไม่ ได้ พิกัด การ บิด — ออก แบบ สำหรับ การ เดิน สาย ภายใน แขน หุ่นยนต์ ที่ ต้อง การ ความ ยืดหยุ่น ใน การ งอ แต่ การ บิด ต่อ เนื่อง ไม่ ใช่ ความ เค้น หลัก
เป็น ไป ตาม CE, RoHS; ผลิต ภาย ใต้ ISO 9001

การใช้งาน

การ เดิน สาย คอนโทรลเลอร์-ถึง-แขน หุ่นยนต์ — สายเคเบิล หลาย แกน รวม แทน ที่ สาย เคเบิล หลาย เส้น ระหว่าง คอนโทรลเลอร์ หุ่นยนต์ และ กล่อง รวม สาย แขนการ จ่าย กำลัง ภายใน แขน หุ่นยนต์ — สายเคเบิล กำลัง หลาย แกน จ่าย กำลัง จาก ฐาน แขน ไป ยัง ไดรฟ์ เซอร์โว ที่ แต่ ละ แกนการ เดิน สาย เซนเซอร์ และ แอคชูเอเตอร์ หุ่นยนต์ — สายเคเบิล รวม สำหรับ เซนเซอร์ ระยะ ใกล้, ลิมิต สวิตช์, วาล์ว โซลินอยด์, และ ไฟ แสดง สถานะ บน เครื่อง มือ ปลาย แขน หุ่นยนต์การ เดิน สาย I/O หุ่นยนต์ — สายเคเบิล รวม บรรทุก สัญญาณ I/O ดิจิทัล ระหว่าง โมดูล I/O กระจาย ของ คอนโทรลเลอร์ หุ่นยนต์ และ เซนเซอร์/แอคชูเอเตอร์อุปกรณ์ ช่วย หุ่นยนต์ — สายเคเบิล รวม สำหรับ อุปกรณ์ รอบ ข้าง เซลล์ หุ่นยนต์: เซนเซอร์ ตรวจ ชิ้น งาน, การ ยืน ยัน คลัมป์, ม่าน แสง

ข้อมูลจำเพาะทางเทคนิค

วัสดุ ตัวนำ ทองแดง เปลือย, IEC 60228 Class 6 ตี เกลียว ละเอียด พิเศษ
หน้าตัด ตัวนำ — กำลัง 1.5 mm², 2.5 mm², 4 mm², 6 mm², 10 mm², 16 mm²
หน้าตัด ตัวนำ — ควบคุม 0.75 mm², 1.0 mm², 1.5 mm², 2.5 mm²
หน้าตัด ตัวนำ — สัญญาณ 0.22 mm², 0.34 mm², 0.50 mm²
จำนวน แกน รวม 4–36 แกน (ขนาด ผสม)
การ ระบุ แกน พิมพ์ ตัวเลข ตาม VDE 0293; กลุ่ม ขนาด ต่าง กัน แยก ชัดเจน
ฉนวน แกน TPE (เทอร์โมพลาสติก อีลาสโตเมอร์); 90°C; ทน น้ำมัน; อายุ การ งอ ดี เยี่ยม
การ ตี เกลียว แกน ชั้น รวม ศูนย์ พร้อม องค์ ประกอบ วัสดุ อุด ไม่ ดูด ความ ชื้น; แกน ขนาด ต่าง กัน ใน ชั้น เฉพาะ
เปลือก ใน (ไม่ บังคับ) TPE หรือ PVC
เปลือก นอก PUR TMPU; 1.5–3.0 mm; ปลอด ฮาโลเจน; ดำ หรือ เทา
แรงดัน ไฟฟ้า พิกัด — กำลัง 0.6/1 kV (U₀/U)
แรงดัน ไฟฟ้า พิกัด — ควบคุม/สัญญาณ 300/500 V (U₀/U)
แรงดัน ทดสอบ — กำลัง 3 500 V AC, 5 นาที
แรงดัน ทดสอบ — ควบคุม/สัญญาณ 2 000 V AC, 5 นาที
อุณหภูมิ — งอ -30°C ถึง +80°C
อุณหภูมิ — ประจำ ที่ -50°C ถึง +90°C
รัศมี การ โค้ง งอ ขั้น ต่ำ (งอ) 7.5× เส้น ผ่าน ศูนย์กลาง ภายนอก สายเคเบิล
รัศมี การ โค้ง งอ ขั้น ต่ำ (ประจำ ที่) 4× เส้น ผ่าน ศูนย์กลาง ภายนอก สายเคเบิล
ทน น้ำมัน / น้ำ หล่อ เย็น IEC 60811-404
ทน ไฟ IEC 60332-1-2
การ รับรอง CE, RoHS

คำอธิบายโดยละเอียด

"รวม" เทียบ "คอมโพสิต" — ทำ ความ เข้าใจ ลำดับ ชั้น สายเคเบิล หุ่นยนต์

คำ ทั้ง สอง ไม่ ได้ ใช้ แทน กัน ได้ พวก มัน อธิบาย ระดับ การ รวม กัน ของ สายเคเบิล ที่ ต่าง กัน:

ชนิด สายเคเบิลสิ่ง ที่ รวมคุณสมบัติ พิเศษเหมาะ สำหรับ
หลาย แกน รวมขนาด ตัวนำ หลาย ชนิด ใน สายเคเบิล เส้น เดียว (กำลัง + ควบคุม + สัญญาณ)การ ตี เกลียว รวม ศูนย์; ทองแดง Class 6การ เดิน สาย แขน หุ่นยนต์ ทั่วไป; การ จ่าย กำลัง + I/O
คอมโพสิต (กำลัง+สัญญาณ+ข้อมูล)กำลัง + คู่ สัญญาณ มี ชิลด์ + องค์ ประกอบ บัส ข้อมูลการ ตี เกลียว SZ; พิกัด การ บิด; คู่ ข้อมูล ควบคุม อิมพีแดนซ์สายรัด ไฟฟ้า หุ่นยนต์ ครบ; แกน บิด สูง
บิดปรับ เหมาะ สำหรับ ความ เค้น บิดSZ-lay; วัสดุ อุด กัน บิด; พิกัด ±180°/mช่วง ข้อ มือ แกน 4/5/6
แขน กลการ เชื่อม ต่อ เอ็นด์ เอฟเฟคเตอร์กระทัดรัด; ยืดหยุ่น; พร้อม คอนเนกเตอร์ข้อ มือ หุ่นยนต์ ถึง กริปเปอร์/ปืน เชื่อม

สายเคเบิล หลาย แกน รวม คือ ม้า ทำงาน — มัน แทน ที่ สาย เคเบิล ชนิด เดียว หลาย เส้น ด้วย สายเคเบิล หลาย ชนิด เส้น เดียว มัน ไม่ ได้ พิกัด การ บิด (ไม่ มี การ ตี เกลียว SZ) และ ไม่ รวม องค์ ประกอบ ข้อมูล ควบคุม อิมพีแดนซ์ มัน คือ ทาง เลือก ที่ ถูก ต้อง สำหรับ ช่วง แขน หุ่นยนต์ ที่ งอ แต่ ไม่ บิด — แขน ท่อน บน และ ท่อน หน้า (แกน 1–3), สาย เดิน จาก ฐาน หุ่นยนต์ ถึง กล่อง รวม สาย แขน, และ การ เชื่อม ต่อ ระหว่าง ภายใน เซลล์ หุ่นยนต์

การ จัด กลุ่ม ขนาด แกน — ทำไม จึง ผสม ขนาด?

แขน หุ่นยนต์ ต้อง การ หน้าตัด ตัวนำ ต่าง กัน สำหรับ ฟังก์ชัน ต่าง กัน:

  • กำลัง มอเตอร์ เซอร์โว: 4–16 mm² — บรรทุก 10–40 A ต่อ เฟส
  • เบรก มอเตอร์: 0.75–1.5 mm² — 24 V DC, <2 A
  • เซนเซอร์ (ระยะ ใกล้, อุณหภูมิ): 0.22–0.50 mm² — กระแส ระดับ สัญญาณ <100 mA
  • วาล์ว โซลินอยด์: 0.75–1.5 mm² — 24 V DC, 0.5–2 A
  • I/O ดิจิทัล: 0.50–0.75 mm² — 24 V DC, ระดับ สัญญาณ
การ เดิน สาย แยก สำหรับ แต่ ละ ฟังก์ชัน เหล่า นี้ สร้าง สายรัด ไฟฟ้า ที่ เทอะทะ และ พัน ยุ่ง สายเคเบิล หลาย แกน รวม ประกอบ ขนาด แกน ทั้งหมด ใน สายเคเบิล เส้น เดียว — แกน กำลัง (หน้าตัด ใหญ่ กว่า) อยู่ ใน ชั้น รวม ศูนย์ ด้าน ใน, แกน ควบคุม และ สัญญาณ (หน้าตัด เล็ก กว่า) อยู่ ใน ชั้น ด้าน นอก องค์ ประกอบ วัสดุ อุด คง ความ กลม และ แยก กลุ่ม ขนาด ต่าง กัน

การ ผลิต สายเคเบิล หลาย แกน รวม ของ Yichi

  • ชุด ขนาด แกน ตาม คำ ขอ: ลูก ค้า ระบุ ขนาด แกน และ จำนวน ที่ ต้อง ใช้ ทีม วิศวกร ของ เรา ออก แบบ หน้า ตัด เพื่อ ปรับ ความ กลม ให้ เหมาะ ที่สุด และ ลด OD — ภาพ วาด หน้า ตัด จัด ให้ สำหรับ การ อนุมัติ
  • การ ระบุ กลุ่ม ขนาด: ระบบ หมายเลข (VDE 0293) จัด กลุ่ม แกน ตาม ขนาด — เช่น แกน 1–4 คือ กำลัง 4 mm², แกน 5–8 คือ ควบคุม 1.5 mm², แกน 9–16 คือ สัญญาณ 0.5 mm² การ จัด กลุ่ม ชัดเจน ช่วย ให้ การ ยุติ ปลาย ง่าย ขึ้น
  • ตรวจ สอบ Class 6: ทุก ล็อต การ ผลิต ถูก สุ่ม ตรวจ จำนวน เส้น — Class 6 ต้อง การ เส้น ลวด ต่อ หน้าตัด มาก กว่า Class 5 อย่าง มี นัย สำคัญ ตรวจ สอบ ภาย ใต้ กล้อง จุลทรรศน์ กำลัง ขยาย 20×
  • ความ ทน น้ำมัน ฉนวน TPE: TPE (เทอร์โมพลาสติก อีลาสโตเมอร์) ถูก ระบุ แทน PVC สำหรับ การ ใช้ งาน หุ่นยนต์ เพราะ PVC ดูด ซับ น้ำมัน และ น้ำ หล่อ เย็น เมื่อ เวลา ผ่าน ไป — บวม, นิ่ม ลง, และ เสีย ความ แกร่ง ไดอิเล็กทริก การ ดูด ซับ น้ำมัน ของ TPE <5% เทียบ 20–30% ของ PVC หลัง การ โดน เป็น เวลา นาน

สอบถามสินค้านี้

สินค้า: สายเคเบิล หลาย แกน รวม หุ่นยนต์ — สายเคเบิล PUR หลาย ตัวนำ ยืดหยุ่น พร้อม การ ตี เกลียว แกน รวม ศูนย์ สำหรับ การ จ่าย กำลัง, ควบคุม, และ การ เดิน สาย เซนเซอร์ หุ่นยนต์ อุตสาหกรรม

เพิ่มข้อมูลจำเพาะทางเทคนิค (ไม่บังคับ)

ยิ่งให้รายละเอียดมาก เราจะเสนอราคาได้เร็วและแม่นยำยิ่งขึ้น

ยังไม่ได้เลือกไฟล์

ไฟล์ PDF, Office, รูปภาพ หรือ CAD — ไม่เกิน 5 MB

ต้องการความช่วยเหลือ?

การรับรอง

ISO 9001
คุณภาพ
CE
ยุโรป
RoHS
สิ่งแวดล้อม
TÜV
การรับรอง

ต้องการใบเสนอราคาสำหรับผลิตภัณฑ์นี้หรือไม่?

ส่งความต้องการของคุณและรับใบเสนอราคาโดยละเอียดภายใน 24 ชั่วโมง