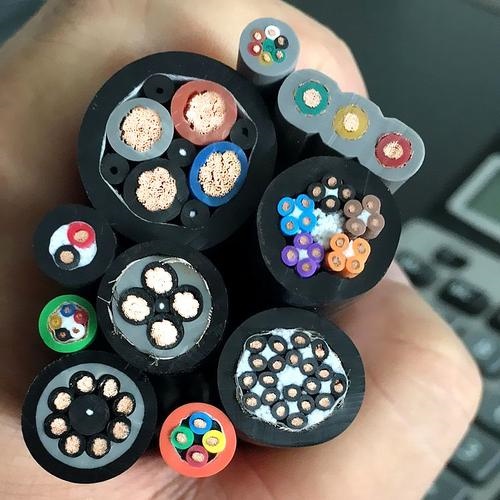
สายเคเบิล คอมโพสิต หุ่นยนต์ (กำลัง + สัญญาณ + ข้อมูล) — สายเคเบิล คอมโพสิต PUR ครบ ใน หนึ่ง พิกัด การ บิด สำหรับ หุ่นยนต์ อุตสาหกรรม 6 แกน รวม กำลัง เซอร์โว, คู่ สัญญาณ มี ชิลด์, และ องค์ ประกอบ ข้อมูล อีเทอร์เน็ต/บัส CAN
สายเคเบิลหุ่นยนต์และระบบอัตโนมัติ /สายเคเบิล หุ่นยนต์ รวม ชนิด

สายเคเบิล คอมโพสิต หุ่นยนต์ (กำลัง + สัญญาณ + ข้อมูล) — สายเคเบิล คอมโพสิต PUR ครบ ใน หนึ่ง พิกัด การ บิด สำหรับ หุ่นยนต์ อุตสาหกรรม 6 แกน รวม กำลัง เซอร์โว, คู่ สัญญาณ มี ชิลด์, และ องค์ ประกอบ ข้อมูล อีเทอร์เน็ต/บัส CAN

สายเคเบิล คอมโพสิต หุ่นยนต์ (กำลัง + สัญญาณ + ข้อมูล): สายเคเบิล คอมโพสิต PUR ครบ ใน หนึ่ง พิกัด การ บิด สำหรับ หุ่นยนต์ อุตสาหกรรม 6 แกน รวม ตัวนำ กำลัง มอเตอร์ เซอร์โว 0.6/1 kV (IEC 60228 Class 6, 1.5–35 mm²), ตัวนำ คู่ ตี เกลียว มี ชิลด์ ราย คู่ (0.22–0.75 mm², ฉนวน PP/PE), และ องค์ ประกอบ ข้อมูล อีเทอร์เน็ต/บัส CAN (CAT5e/CAT6a, PROFINET, EtherCAT, CAN bus) ใน ชุด เปลือก PUR เส้น เดียว การ ตี เกลียว SZ พร้อม วัสดุ อุด กัน บิด — พิกัด การ บิด ±180°/m ชิลด์ โดย รวม สอง ชั้น (ฟอยล์ + ถัก เปีย ทองแดง ชุบ ดีบุก ≥85%) 10+ ล้าน รอบ การ บิด เป็น ไป ตาม CE, RoHS

คุณสมบัติหลัก

การ รวม สาม ใน หนึ่ง จริง: กำลัง (0.6/1 kV) + คู่ สัญญาณ มี ชิลด์ ราย คู่ + องค์ ประกอบ บัส ข้อมูล ใน สายเคเบิล เส้น เดียว — สายเคเบิล เส้น เดียว แทน ที่ สายรัด ไฟฟ้า แขน หุ่นยนต์ ทั้งหมด
ทองแดง ตี เกลียว ละเอียด พิเศษ IEC 60228 Class 6 — ระดับ การ ตี เกลียว ละเอียด ที่สุด เพื่อ ความ ยืดหยุ่น สูงสุด ภาย ใต้ ความ เค้น งอ + บิด ร่วม กัน ที่ แกน หุ่นยนต์ 4, 5, และ 6
การ ตี เกลียว SZ (สลับ ทิศ) พร้อม แท่ง วัสดุ อุด กัน บิด PU — อิสระ ใน การ บิด ±180°/m; 10+ ล้าน รอบ การ บิด โดย ตัวนำ แตก เป็น ศูนย์
องค์ ประกอบ บัส ข้อมูล รวม ตั้งแต่ การ ผลิต: อีเทอร์เน็ต Gigabit CAT5e/CAT6a, PROFINET (100 Mbps), EtherCAT, คู่ ตี เกลียว CAN bus — อิมพีแดนซ์ ควบคุม 100–120 Ω; ทดสอบ ตาม IEEE 802.3 / IEC 61158
ชิลด์ โดย รวม สอง ชั้น: ฟอยล์ อะลูมิเนียม/โพลีเอสเตอร์ + ถัก เปีย ทองแดง ชุบ ดีบุก (≥85%) — การ ป้องกัน EMI แถบ กว้าง สำหรับ สัญญาณ เอนโคเดอร์, เซนเซอร์, และ บัส ใน สภาพ แวด ล้อม สัญญาณ รบกวน การ สับ สวิตช์ VFD
เปลือก PUR TMPU — ทน น้ำมัน, น้ำ หล่อ เย็น, เศษ เชื่อม, และ UV; ปลอด ฮาโลเจน; งอ เย็น –30°C; ส้ม หรือ ดำ มาตรฐาน
ฉนวน สัญญาณ และ ข้อมูล PP/PE — ค่า คงที่ ไดอิเล็กทริก ต่ำ (2.3–2.4), ความ จุ ต่ำ (40–60 pF/m) เพื่อ การ ส่ง สัญญาณ และ ข้อมูล ที่ สะอาด ใน ช่วง วิ่ง แขน หุ่นยนต์ 10–30 m
เป็น ไป ตาม CE, RoHS; ผลิต ภาย ใต้ ISO 9001

การใช้งาน

สายรัด ไฟฟ้า ครบ หุ่นยนต์ อุตสาหกรรม 6 แกน — สายเคเบิล คอมโพสิต เส้น เดียว จาก คอนโทรลเลอร์ หุ่นยนต์ ผ่าน ทุก แกน แขน ไป ยัง เอ็นด์ เอฟเฟคเตอร์หุ่นยนต์ เชื่อม อาร์ก — สายเคเบิล คอมโพสิต เปลือก PUR ทน เศษ เชื่อม รวม กำลัง เชื่อม, สาย ป้อน ลวด, วาล์ว แก๊ส, และ สัญญาณ ทำ ความ สะอาด หัว เชื่อมหุ่นยนต์ ประกอบ และ จัด การ — สายเคเบิล คอมโพสิต สำหรับ หุ่นยนต์ หยิบ-วาง พร้อม การ รวม กริปเปอร์, ระบบ สุญญากาศ, และ ระบบ วิทัศน์หุ่นยนต์ พ่น สี — สายเคเบิล คอมโพสิต ทน ตัว ทำละลาย โครง สร้าง เข้ากัน ได้ ATEX สำหรับ แขน หุ่นยนต์ โรง พ่น สีการ รวม เซลล์ หุ่นยนต์ — โซลูชัน สายเคเบิล เส้น เดียว สำหรับ การ เชื่อม ต่อ หุ่นยนต์-ถึง-คอนโทรลเลอร์ เซลล์; ลด ความ ซับซ้อน การ จัด การ สาย และ ลด เวลา ติด ตั้ง

ข้อมูลจำเพาะทางเทคนิค

วัสดุ ตัวนำ ทองแดง เปลือย, IEC 60228 Class 6 ตี เกลียว ละเอียด พิเศษ
หน้าตัด ตัวนำ — กำลัง 1.5 mm², 2.5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
จำนวน แกน กำลัง 4–8 แกน (โดย ทั่วไป 4× ต่อ แกน เซอร์โว: 3P+PE, +2 สำหรับ เบรก)
หน้าตัด ตัวนำ — สัญญาณ 0.22 mm², 0.34 mm², 0.50 mm², 0.75 mm²
โครง สร้าง คู่ สัญญาณ คู่ ตี เกลียว; มี ชิลด์ ราย คู่ ด้วย ฟอยล์ อะลูมิเนียม/โพลีเอสเตอร์ + ลวด ระบาย ชุบ ดีบุก
องค์ ประกอบ ข้อมูล — อีเทอร์เน็ต CAT5e (100 Mbps, 100 MHz) หรือ CAT6a (1 Gbps, 500 MHz); 4 คู่; มี ชิลด์ ราย คู่
องค์ ประกอบ ข้อมูล — Fieldbus PROFINET (2 คู่), EtherCAT (2 คู่), CAN bus (1 คู่); อิมพีแดนซ์ 100–120 Ω
ชิลด์ โดย รวม ฟอยล์ อะลูมิเนียม/โพลีเอสเตอร์ + ถัก เปีย ทองแดง ชุบ ดีบุก; ≥85% การ ครอบ คลุม
ฉนวน แกน — กำลัง TPE; 90°C; อายุ การ งอ และ บิด ดี เยี่ยม
ฉนวน แกน — สัญญาณ/ข้อมูล PP หรือ PE; ความ จุ ต่ำ; อิมพีแดนซ์ คง ที่
การ ระบุ แกน พิมพ์ ตัวเลข ตาม VDE 0293; คู่ สัญญาณ/ข้อมูล รหัส สี ตาม DIN 47100
รูปแบบ การ ตี เกลียว SZ (สลับ ช่วง S-lay/Z-lay, ช่วง ละ 0.5–1.0 m) พร้อม แท่ง วัสดุ อุด กัน บิด PU
คลาย ความ เค้น ดึง เส้น ด้าย อะรามิด กลาง (Kevlar) องค์ ประกอบ ความ แกร่ง
เปลือก ใน TPE
เปลือก นอก PUR TMPU; 2.0–3.5 mm; ปลอด ฮาโลเจน; ส้ม (มาตรฐาน) หรือ ดำ
แรงดัน ไฟฟ้า พิกัด — กำลัง 0.6/1 kV (U₀/U)
แรงดัน ไฟฟ้า พิกัด — สัญญาณ/ข้อมูล 300/500 V; 300 V สำหรับ คู่ ข้อมูล
แรงดัน ทดสอบ — ทั้งหมด 3 500 V (กำลัง); 2 000 V (สัญญาณ/ข้อมูล)
อุณหภูมิ -30°C ถึง +80°C (งอ/บิด); -50°C ถึง +90°C (ประจำ ที่)
พิกัด การ บิด ±180°/m (มาตรฐาน); ±270°/m ตาม คำ ขอ
อายุ การ บิด มาก กว่า 10 000 000 รอบ ที่ ±180°/m
รัศมี การ โค้ง งอ (งอ) 7.5× OD สายเคเบิล
รัศมี การ โค้ง งอ (บิด) 10× OD สายเคเบิล
ทน น้ำมัน / น้ำ หล่อ เย็น IEC 60811-404
ทน เศษ เชื่อม PUR — เศษ เชื่อม ไม่ เกาะ; ดับ เอง ได้
ทน ไฟ IEC 60332-1-2
การ รับรอง CE, RoHS; UL/CSA ตาม คำ ขอ

คำอธิบายโดยละเอียด

ทำไม "คอมโพสิต" จึง สำคัญ — ข้อ โต้ แย้ง เรื่อง การ รวม กัน

หุ่นยนต์ อุตสาหกรรม 6 แกน มี มอเตอร์ เซอร์โว ระหว่าง 6–12 ตัว (หนึ่ง ต่อ แกน, บวก แกน ช่วย ทาง เลือก สำหรับ ตัว จัด ตำแหน่ง ภาย นอก หรือ ตัว เปลี่ยน เครื่อง มือ) แต่ ละ มอเตอร์ ต้อง การ กำลัง (3 เฟส + PE), กำลัง เบรก (2 แกน, 24 V DC), และ สัญญาณ ป้อน กลับ เอนโคเดอร์ (คู่ สัญญาณ มี ชิลด์ 4–8 คู่) นอกจาก นี้ เอ็นด์ เอฟเฟคเตอร์ — ปืน เชื่อม, กริปเปอร์, กล้อง วิทัศน์, หรือ ตัว เปลี่ยน เครื่อง มือ — ต้อง การ การ เชื่อม ต่อ กำลัง, สัญญาณ, และ ข้อมูล ของ ตน เอง ภาพ วาด การ เดิน สาย หุ่นยนต์ กลาย เป็น พุ่ม หนา แน่น ของ สาย เคเบิล แต่ ละ เส้น อย่าง รวดเร็ว

แนวทาง เดิม — สายเคเบิล แยก สำหรับ แต่ ละ ฟังก์ชัน, มัด รวม กัน และ เดิน ผ่าน แขน หุ่นยนต์ — มี ปัญหา สาม ข้อ:

  1. พื้นที่: เส้น ทาง สายเคเบิล ผ่าน แขน หุ่นยนต์ 6 แกน แคบ — โดย ทั่วไป เส้น ผ่าน ศูนย์กลาง 30–50 mm ที่ ข้อ มือ การ เดิน สาย แยก 6–12 เส้น ผ่าน พื้น ที่ นี้ เป็น ไป ไม่ ได้ ทาง กายภาพ สำหรับ หุ่นยนต์ ทุก ตัว ยก เว้น ขนาด ใหญ่ ที่สุด
  2. แรง เสียดทาน: สายเคเบิล แยก เสียดสี กัน เมื่อ แขน เคลื่อน ที่ เปลือก นอก ของ แต่ ละ เส้น สึก กับ เส้น ข้าง เคียง หลัง หลาย ล้าน รอบ ความ ล้ม เหลว เปลือก ที่ เกิด จาก แรง เสียดทาน เป็น สาเหตุ หลัก ของ ความ ล้ม เหลว สายเคเบิล หุ่นยนต์
  3. ความ ไม่ สมดุล การ บิด: มัด สายเคเบิล แยก ไม่ บิด เป็น หน่วย เดียว กัน แต่ ละ เส้น บิด ด้วย อัตรา ที่ ต่าง กัน เล็กน้อย เกิด แรง เสียดทาน ภายใน และ การ รวม ความ เค้น ที่ จุด ที่ สาย เคเบิล หน่วง เหนี่ยว กัน
สายเคเบิล คอมโพสิต แก้ ทั้ง สาม: สายเคเบิล เส้น เดียว, เปลือก เดียว, ชุด แกน ปรับ เหมาะ สำหรับ การ บิด หนึ่ง ชุด ตัวนำ ทุก เส้น — กำลัง, สัญญาณ, และ ข้อมูล — ตี เกลียว รวม กัน ใน ชุด SZ-lay เส้น เดียว ที่ ตอบ สนอง ต่อ การ บิด เป็น หน่วย เชิง กล หนึ่ง หน่วย ไม่ มี แรง เสียดทาน ระหว่าง สาย เพราะ ไม่ มี สายเคเบิล แยก

การ รวม บัส ข้อมูล — ทำไม ต้อง สร้าง ใน สายเคเบิล?

สายเคเบิล อีเทอร์เน็ต และ ฟิลด์บัส (PROFINET, EtherCAT, CAN bus) ถูก ผลิต ตาม ข้อ กำหนด อิมพีแดนซ์ และ การ ลด ทอน ที่ แม่นยำ การ รวม องค์ ประกอบ ข้อมูล เหล่า นี้ ใน สายเคเบิล คอมโพสิต — แทน ที่ จะ เดิน สายเคเบิล ข้อมูล แยก ข้าง ๆ สาย คอมโพสิต กำลัง+สัญญาณ — ต้อง การ:

  • ควบคุม อิมพีแดนซ์ ให้ คง ที่ ตลอด กระบวน การ ตี เกลียว: คู่ ตี เกลียว CAT5e มี อิมพีแดนซ์ ลักษณะ เฉพาะ 100 ±15 Ω ที่ 100 MHz อิมพีแดนซ์ นี้ ขึ้น กับ เส้น ผ่าน ศูนย์กลาง ตัวนำ, ความ หนา ฉนวน, และ ค่า คงที่ ไดอิเล็กทริก — และ วิกฤต คือ ขึ้น กับ ตำแหน่ง ของ คู่ เทียบ กับ ตัวนำ อื่น ๆ ใน สายเคเบิล หาก คู่ ถูก เบียด ระหว่าง ตัวนำ กำลัง ขนาด ใหญ่ สอง เส้น ระหว่าง การ ตี เกลียว อิมพีแดนซ์ จะ เคลื่อน กระบวน การ ตี เกลียว ของ เรา ใช้ องค์ ประกอบ เว้น ระยะ และ ตำแหน่ง ตัวนำ ที่ กำหนด เพื่อ คง รูป ทรง คู่ ข้อมูล ตลอด หน้า ตัด สายเคเบิล
  • การ แยก สัญญาณ รบกวน ข้าม คู่: ตัวนำ กำลัง 10 mm² ที่ บรรทุก 20 A ที่ 50 Hz พร้อม ฮาร์โมนิก VFD สร้าง สนาม แม่เหล็ก ไฟฟ้า ที่ มี นัย สำคัญ คู่ ข้อมูล ถูก แยก ทาง กายภาพ จาก ตัวนำ กำลัง ด้วย แท่ง วัสดุ อุด PU และ ชั้น คู่ สัญญาณ — แกน กำลัง อยู่ ตรง กลาง, คู่ สัญญาณ ใน ชั้น กลาง, และ คู่ ข้อมูล ใน ชั้น แกน นอก สุด, ห่าง จาก ตัวนำ กำลัง มาก ที่สุด
  • ทดสอบ อิมพีแดนซ์ หลัง การ ประกอบ สาย: การ วัด อิมพีแดนซ์ ลักษณะ เฉพาะ และ การ สูญ เสีย ย้อน กลับ บน คู่ ข้อมูล หลัง การ ประกอบ สายเคเบิล เสร็จ สมบูรณ์ — ไม่ ใช่ เฉพาะ คู่ เปลือย ก่อน การ ประกอบ นี่ ให้ แน่ใจ ว่า กระบวน การ ตี เกลียว และ เปลือก ไม่ ได้ ลด สมรรถนะ การ ส่ง ข้อมูล

การ ผลิต สายเคเบิล คอมโพสิต ของ Yichi

  • วิศวกรรม การ จัด วาง ตาม คำ ขอ: สายเคเบิล คอมโพสิต ทุก เส้น เฉพาะ ลูก ค้า วิศวกร ประยุกต์ ใช้ ของ เรา ทำงาน จาก ภาพ วาด การ เดิน สาย หุ่นยนต์ เพื่อ ออก แบบ หน้า ตัด สายเคเบิล — จำนวน ตัวนำ, หน้าตัด, จำนวน คู่, ชนิด องค์ ประกอบ ข้อมูล, ชิลด์, และ ขนาด โดย รวม ภาพ วาด หน้า ตัด จัด ให้ สำหรับ การ อนุมัติ ลูก ค้า ก่อน การ ผลิต
  • ตรวจ สอบ อิมพีแดนซ์ คู่ ข้อมูล: การ วัด ด้วย เครื่อง วิเคราะห์ เครือ ข่าย (Vector Network Analyzer, VNA) ของ อิมพีแดนซ์ ลักษณะ เฉพาะ (วิธี TDR), การ สูญ เสีย ย้อน กลับ, และ การ สูญ เสีย การ สอด ใส่ บน คู่ ข้อมูล หลัง การ ประกอบ สาย ขั้น สุด ท้าย เกณฑ์ การ ยอม รับ: อิมพีแดนซ์ ภาย ใน ±10 Ω จาก ค่า กำหนด; การ สูญ เสีย ย้อน กลับ ≥20 dB ที่ ความ ถี่ ทำงาน
  • ติด ตาม SRL (การ สูญ เสีย ย้อน กลับ โครง สร้าง): ความ ผิด ปกติ ใน โครง สร้าง สายเคเบิล (ความ ยาว เกลียว เปลี่ยน แปร, เส้น ผ่าน ศูนย์กลาง ตัวนำ ไม่ สม่ำเสมอ, ฉนวน เยื้อง ศูนย์) ทำ ให้ เกิด การ สะท้อน ที่ ลด สมรรถนะ การ ส่ง ข้อมูล SRL ถูก วัด และ เทียบ กับ ขีด จำกัด ข้อ กำหนด
  • ทดสอบ อายุ การ บิด ด้วย องค์ ประกอบ ทั้งหมด ทำงาน: การ ทดสอบ การ บิด ที่ ±180°/m โดย ตัวนำ กำลัง ผ่าน กระแส พิกัด, คู่ สัญญาณ บรรทุก สัญญาณ ทดสอบ 10 MHz, และ คู่ ข้อมูล ส่ง เฟรม อีเทอร์เน็ต — ทั้งหมด ถูก เฝ้า ระวัง การ ขัด จังหวะ ตลอด การ ทดสอบ 10 000 000 รอบ นี่ คือ การ ทดสอบ คุณสมบัติ ขั้น เด็ดขาด

คำถามที่พบบ่อย

ความต่างในทางปฏิบัติระหว่างสายนี้กับสายหุ่นยนต์มาตรฐานคืออะไร

โครงสร้างแบบรวมผสานคู่บัสข้อมูลเข้าไปตั้งแต่การผลิต ทั้ง CAT5e/CAT6a, PROFINET, EtherCAT และ CAN bus ไว้ในเปลือกเดียวกับกำลังไฟเซอร์โวและคู่สัญญาณมีชิลด์ สายเส้นเดียวจึงเดินตลอดทั้งแขนจากตัวควบคุมถึงอุปกรณ์ปลายแขน

พิกัดรอบการบิดเกลียวเป็นเท่าใด

มากกว่า 10 000 000 รอบที่ ±180°/m โดยใช้การตีเกลียว SZ สลับช่วง S และ Z ยาวช่วงละ 0.5–1.0 m พร้อมแท่งตัวเติม PU ต้านการบิดเกลียว และมีรุ่น ±270°/m ให้เลือกตามคำขอ

ส่วนกำลังไฟกำหนดขนาดสำหรับแกนเซอร์โวอย่างไร

แกนกำลังไฟเป็นชั้นตัวนำ Class 6 ขนาด 1.5–35 mm² ที่ 0.6/1 kV โดยทั่วไป 4–8 แกนต่อสาย และใช้สี่แกนต่อแกนเซอร์โวหนึ่งแกน (3P+PE บวกสองแกนสำหรับเบรก)

อะไรทำให้ชิลด์และสัญญาณคงสภาพภายใต้การบิดต่อเนื่อง

ชิลด์โดยรวมสองชั้นที่ประกอบด้วยฟอยล์อะลูมิเนียม/โพลีเอสเตอร์บวกตาข่ายทองแดงชุบดีบุกที่ความคลุม ≥85% และฉนวน PP หรือ PE บนคู่สัญญาณและข้อมูลให้ค่าคงที่ไดอิเล็กทริก 2.3–2.4 และความจุ 40–60 pF/m

สอบถามสินค้านี้

สินค้า: สายเคเบิล คอมโพสิต หุ่นยนต์ (กำลัง + สัญญาณ + ข้อมูล) — สายเคเบิล คอมโพสิต PUR ครบ ใน หนึ่ง พิกัด การ บิด สำหรับ หุ่นยนต์ อุตสาหกรรม 6 แกน รวม กำลัง เซอร์โว, คู่ สัญญาณ มี ชิลด์, และ องค์ ประกอบ ข้อมูล อีเทอร์เน็ต/บัส CAN

เพิ่มข้อมูลจำเพาะทางเทคนิค (ไม่บังคับ)

ยิ่งให้รายละเอียดมาก เราจะเสนอราคาได้เร็วและแม่นยำยิ่งขึ้น

ยังไม่ได้เลือกไฟล์

ไฟล์ PDF, Office, รูปภาพ หรือ CAD — ไม่เกิน 5 MB

ต้องการความช่วยเหลือ?

การรับรอง

ISO 9001
คุณภาพ
CE
ยุโรป
RoHS
สิ่งแวดล้อม
TÜV
การรับรอง

ต้องการใบเสนอราคาสำหรับผลิตภัณฑ์นี้หรือไม่?

ส่งความต้องการของคุณและรับใบเสนอราคาโดยละเอียดภายใน 24 ชั่วโมง