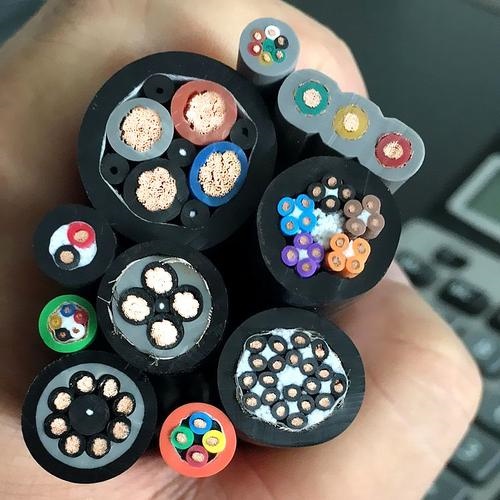
Kabel Komposit Robot (Daya + Sinyal + Data) — Kabel Komposit PUR Berperingkat Torsi Semua-Dalam-Satu untuk Robot Industri 6 Sumbu yang Mengintegrasikan Daya Servo, Pasangan Sinyal Berperisai, dan Elemen Data Ethernet Industri/Bus CAN
Kabel Robot dan Otomasi /Kabel Robot Komposit

Kabel Komposit Robot (Daya + Sinyal + Data) — Kabel Komposit PUR Berperingkat Torsi Semua-Dalam-Satu untuk Robot Industri 6 Sumbu yang Mengintegrasikan Daya Servo, Pasangan Sinyal Berperisai, dan Elemen Data Ethernet Industri/Bus CAN

Kabel komposit robot (daya + sinyal + data): kabel komposit PUR berperingkat torsi semua-dalam-satu untuk robot industri 6 sumbu. Mengintegrasikan konduktor daya motor servo 0,6/1 kV (IEC 60228 Kelas 6, 1,5–35 mm²), konduktor sinyal pasangan pilin berperisai individual (0,22–0,75 mm², isolasi PP/PE), dan elemen data Ethernet industri/bus CAN (CAT5e/CAT6a, PROFINET, EtherCAT, CAN bus) dalam satu rakitan berselubung PUR. Pilinan SZ dengan pengisi anti-torsi — peringkat torsi ±180°/m. Perisai keseluruhan lapisan ganda (foil + anyaman tembaga berlapis timah ≥85%). 10+ juta siklus torsi. Mematuhi CE, RoHS.

Fitur Utama

Integrasi tiga-dalam-satu sejati: daya (0,6/1 kV) + pasangan sinyal berperisai individual + elemen bus data dalam satu kabel — satu kabel menggantikan harness kabel lengan robot lengkap
Tembaga pilinan ekstra halus IEC 60228 Kelas 6 — kelas pilinan terhalus untuk fleksibilitas maksimum di bawah tegangan kombinasi tekukan + torsi pada sumbu robot 4, 5, dan 6
Pilinan SZ (lay bolak-balik) dengan batang pengisi PU anti-torsi — kebebasan torsional ±180°/m; 10+ juta siklus torsi dengan nol kegagalan konduktor
Elemen bus data terintegrasi saat produksi: Ethernet Gigabit CAT5e/CAT6a, PROFINET (100 Mbps), EtherCAT, pasangan pilin bus CAN — impedansi terkendali 100–120 Ω; diuji per IEEE 802.3 / IEC 61158
Perisai keseluruhan lapisan ganda: foil aluminium/poliester + anyaman tembaga berlapis timah (≥85%) — perlindungan EMI broadband untuk sinyal encoder, sensor, dan bus dalam lingkungan derau switching VFD
Selubung PUR TMPU — tahan minyak, cairan pendingin, percikan las, dan UV; bebas halogen; lentur dingin –30°C; oranye atau hitam standar
Isolasi sinyal dan data PP/PE — konstanta dielektrik rendah (2,3–2,4), kapasitansi rendah (40–60 pF/m) untuk transmisi sinyal dan data bersih pada jalur lengan robot 10–30 m
Mematuhi CE, RoHS; diproduksi ISO 9001

Aplikasi

Harness kabel robot industri 6 sumbu lengkap — satu kabel komposit dari kontroler robot melalui semua sumbu lengan ke end effectorRobot las busur — kabel komposit selubung PUR tahan percikan las yang mengintegrasikan daya las, pengumpan kawat, katup gas, dan sinyal pembersih oborRobot perakitan dan penanganan — kabel komposit untuk robot pick-and-place dengan integrasi gripper, vakum, dan sistem visiRobot pengecatan — kabel komposit tahan pelarut dengan konstruksi kompatibel ATEX untuk lengan robot toko pengecatanIntegrasi sel robot — solusi kabel tunggal untuk sambungan robot-ke-kontroler sel; menyederhanakan manajemen kabel dan mengurangi waktu instalasi

Spesifikasi Teknis

Material Konduktor Tembaga telanjang, IEC 60228 Kelas 6 pilinan ekstra halus
Luas Penampang Konduktor — Daya 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Jumlah Inti Daya 4–8 inti (biasanya 4× per sumbu servo: 3P+PE, +2 untuk rem)
Luas Penampang Konduktor — Sinyal 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Konstruksi Pasangan Sinyal Pasangan pilin; berperisai individual dengan foil aluminium/poliester + kawat drain tembaga berlapis timah
Elemen Data — Ethernet CAT5e (100 Mbps, 100 MHz) atau CAT6a (1 Gbps, 500 MHz); 4 pasangan; berperisai individual
Elemen Data — Fieldbus PROFINET (2 pasangan), EtherCAT (2 pasangan), bus CAN (1 pasangan); impedansi 100–120 Ω
Perisai Keseluruhan Foil aluminium/poliester + anyaman tembaga berlapis timah; cakupan ≥85%
Isolasi Inti — Daya TPE; 90°C; umur tekuk dan torsi sangat baik
Isolasi Inti — Sinyal/Data PP atau PE; kapasitansi rendah; impedansi stabil
Identifikasi Inti Bernomor per VDE 0293; pasangan sinyal/data berkode warna per DIN 47100
Pola Pilinan SZ (bagian S-lay/Z-lay bolak-balik, 0,5–1,0 m masing-masing) dengan batang pengisi PU anti-torsi
Pelepas Regangan Tarik Elemen kekuatan benang aramid (Kevlar) tengah
Selubung Dalam TPE
Selubung Luar PUR TMPU; 2,0–3,5 mm; bebas halogen; oranye (standar) atau hitam
Tegangan Pengenal — Daya 0,6/1 kV (U₀/U)
Tegangan Pengenal — Sinyal/Data 300/500 V; 300 V untuk pasangan data
Tegangan Uji — Semua 3 500 V (daya); 2 000 V (sinyal/data)
Suhu -30°C hingga +80°C (tekukan/torsi); -50°C hingga +90°C (tetap)
Peringkat Torsi ±180°/m (standar); ±270°/m atas permintaan
Umur Torsi >10 000 000 siklus pada ±180°/m
Radius Tekuk (Tekukan) 7,5× OD kabel
Radius Tekuk (Torsi) 10× OD kabel
Ketahanan Minyak / Pendingin IEC 60811-404
Ketahanan Percikan Las PUR — percikan tidak menempel; padam sendiri
Tahan Nyala IEC 60332-1-2
Sertifikasi CE, RoHS; UL/CSA atas permintaan

Deskripsi Detail

Mengapa "Komposit" Penting — Argumen Integrasi

Robot industri 6 sumbu berisi antara 6 dan 12 motor servo (satu per sumbu, plus sumbu bantu opsional untuk positioner eksternal atau pengganti alat). Setiap motor memerlukan daya (3 fasa + PE), daya rem (2 inti, 24 V DC), dan umpan balik encoder (4–8 pasangan sinyal berperisai). Selain itu, end effector — senapan las, gripper, kamera visi, atau pengganti alat — memerlukan sambungan daya, sinyal, dan data sendiri. Diagram kabel robot dengan cepat menjadi belukar padat kabel individual.

Pendekatan tradisional — kabel individual untuk setiap fungsi, dibundel bersama dan dirutekan melalui lengan robot — memiliki tiga masalah:

  1. Ruang: Jalur kabel melalui lengan robot 6 sumbu sempit — biasanya diameter 30–50 mm di pergelangan. Merutekan 6–12 kabel individual melalui ruang ini secara fisik mustahil untuk semua kecuali robot terbesar
  2. Gesekan: Kabel individual bergesekan satu sama lain saat lengan bergerak. Selubung luar setiap kabel aus terhadap tetangganya. Setelah jutaan siklus, kegagalan selubung akibat gesekan adalah penyebab utama kegagalan kabel robot
  3. Ketidakseimbangan torsi: Bundel kabel individual tidak memuntir sebagai satu kesatuan. Setiap kabel memuntir pada laju sedikit berbeda, menciptakan gesekan internal dan konsentrasi tegangan di mana kabel saling mengikat
Kabel komposit menyelesaikan ketiganya: satu kabel, satu selubung, satu perakitan inti teroptimasi torsi. Setiap konduktor — daya, sinyal, dan data — dipilin bersama dalam satu rakitan SZ-lay yang merespons torsi sebagai satu unit mekanis. Tidak ada gesekan antar kabel karena tidak ada kabel terpisah.

Integrasi Bus Data — Mengapa Membangunnya ke Dalam Kabel?

Kabel Ethernet dan fieldbus (PROFINET, EtherCAT, CAN bus) diproduksi sesuai spesifikasi impedansi dan atenuasi presisi. Mengintegrasikan elemen data ini ke dalam kabel komposit — daripada menjalankan kabel data terpisah di samping komposit daya+sinyal — memerlukan:

  • Impedansi terkendali dipertahankan melalui proses pilinan: Pasangan pilin CAT5e memiliki impedansi karakteristik 100 ±15 Ω pada 100 MHz. Impedansi ini bergantung pada diameter konduktor, ketebalan isolasi, dan konstanta dielektrik — dan secara kritis, pada posisi pasangan relatif terhadap konduktor lain dalam kabel. Jika pasangan terjepit di antara dua konduktor daya besar selama pilinan, impedansi bergeser. Proses pilinan kami menggunakan elemen spacer dan posisi konduktor terdefinisi untuk mempertahankan geometri pasangan data di seluruh penampang kabel
  • Isolasi crosstalk: Konduktor daya 10 mm² yang membawa 20 A pada 50 Hz dengan harmonik VFD menghasilkan medan elektromagnetik signifikan. Pasangan data dipisahkan secara fisik dari konduktor daya oleh batang pengisi PU dan lapisan pasangan sinyal — inti daya di tengah, pasangan sinyal di lapisan tengah, dan pasangan data di lapisan inti terluar, berjarak maksimal dari konduktor daya
  • Impedansi diuji pasca-pembuatan: Pengukuran network analyzer impedansi karakteristik dan return loss pada pasangan data setelah perakitan kabel lengkap — bukan hanya pada pasangan telanjang sebelum pembuatan kabel. Ini memastikan proses pilinan dan penyelubungan tidak menurunkan kinerja transmisi data

Manufaktur Kabel Komposit Yichi

  • Rekayasa konfigurasi kustom: Setiap kabel komposit spesifik pelanggan. Insinyur aplikasi kami bekerja dari diagram kabel robot untuk merancang penampang kabel — jumlah konduktor, luas penampang, jumlah pasangan, tipe elemen data, perisai, dan dimensi keseluruhan. Gambar penampang disediakan untuk persetujuan pelanggan sebelum produksi
  • Impedansi pasangan data terverifikasi: Pengukuran network analyzer (Vector Network Analyzer, VNA) impedansi karakteristik (metode TDR), return loss, dan insertion loss pada pasangan data setelah pembuatan akhir. Penerimaan: impedansi dalam ±10 Ω dari nominal; return loss ≥20 dB pada frekuensi operasi
  • SRL (structural return loss) dipantau: Ketidakteraturan dalam struktur kabel (panjang lay bervariasi, diameter konduktor tidak konsisten, eksentrisitas isolasi) menyebabkan pantulan yang menurunkan transmisi data. SRL diukur dan dibandingkan dengan batas spesifikasi
  • Umur torsi teruji dengan semua elemen aktif: Uji torsi pada ±180°/m dengan konduktor daya diberi energi pada arus pengenal, pasangan sinyal membawa sinyal uji 10 MHz, dan pasangan data mentransmisikan frame Ethernet — semua dipantau untuk gangguan selama uji 10 000 000 siklus. Ini adalah uji kualifikasi definitif

Pertanyaan yang Sering Diajukan

Apa perbedaan praktisnya dengan kabel robot standar?

Konstruksi komposit mengintegrasikan pasangan bus data sejak tahap produksi — CAT5e/CAT6a, PROFINET, EtherCAT, dan CAN bus — dalam selubung yang sama dengan daya servo dan pasangan sinyal berpelindung. Karena itu satu kabel melayani seluruh lengan, dari pengendali hingga end effector.

Berapa siklus torsi yang menjadi peringkatnya?

Lebih dari 10 000 000 siklus pada ±180°/m, memakai pilinan SZ pada bagian S-lay dan Z-lay bolak-balik sepanjang 0,5–1,0 m dengan batang pengisi PU anti-torsi. Versi ±270°/m tersedia atas permintaan.

Bagaimana bagian dayanya disesuaikan ukurannya untuk satu sumbu servo?

Inti dayanya berukuran 1,5–35 mm² Kelas 6 pada 0,6/1 kV, umumnya 4–8 inti per kabel dengan empat inti per sumbu servo (3P+PE, ditambah dua inti untuk rem).

Apa yang menjaga pelindung dan sinyal tetap utuh di bawah torsi terus-menerus?

Pelindung menyeluruh dua lapis berupa foil aluminium/poliester plus anyaman tembaga berlapis timah pada cakupan ≥85%, dengan isolasi PP atau PE pada pasangan sinyal dan data yang memberi konstanta dielektrik 2,3–2,4 dan kapasitansi 40–60 pF/m.

Tanya Produk Ini

Produk: Kabel Komposit Robot (Daya + Sinyal + Data) — Kabel Komposit PUR Berperingkat Torsi Semua-Dalam-Satu untuk Robot Industri 6 Sumbu yang Mengintegrasikan Daya Servo, Pasangan Sinyal Berperisai, dan Elemen Data Ethernet Industri/Bus CAN

Tambahkan spesifikasi teknis (opsional)

Semakin rinci informasi yang Anda berikan, semakin cepat dan akurat penawaran kami.

Tidak ada file dipilih

File PDF, Office, gambar, atau CAD — maks. 5 MB

Butuh Bantuan?

Sertifikasi

ISO 9001
Kualitas
CE
Eropa
RoHS
Lingkungan
TÜV
Sertifikasi

Butuh Penawaran untuk Produk Ini?

Kirimkan kebutuhan Anda dan terima penawaran terperinci dalam 24 jam.