Szczegółowy Opis
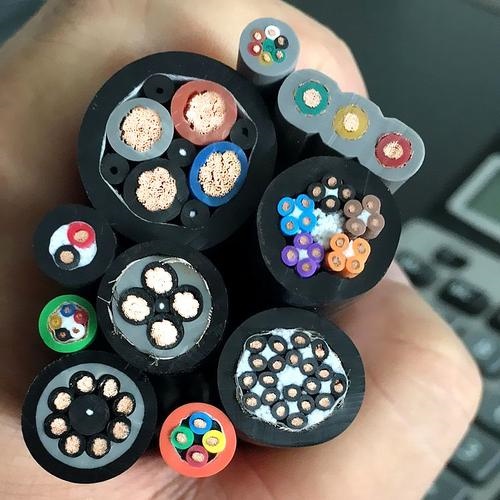
Dlaczego "kompozytowy" ma znaczenie — argument integracji
6-osiowy robot przemysłowy zawiera od 6 do 12 serwomotorów (po jednym na oś, plus opcjonalne osie pomocnicze dla pozycjonerów zewnętrznych lub zmieniaczy narzędzi). Każdy silnik wymaga zasilania (3-fazowe + PE), zasilania hamulca (2-żyłowe, 24 V DC) i sprzężenia enkodera (4–8 ekranowanych par sygnałowych). Dodatkowo efektor końcowy — uchwyt spawalniczy, chwytak, kamera wizyjna lub zmieniacz narzędzi — wymaga własnych przyłączy zasilania, sygnału i danych. Schemat okablowania robota szybko staje się gęstą plątaniną pojedynczych kabli.
Tradycyjne podejście — oddzielne kable dla każdej funkcji, połączone w wiązkę i poprowadzone przez ramię robota — ma trzy problemy:
- Przestrzeń: Trasa kablowa przez ramię 6-osiowego robota jest wąska — typowo 30–50 mm średnicy przy nadgarstku. Prowadzenie 6–12 pojedynczych kabli przez tę przestrzeń jest fizycznie niemożliwe dla wszystkich poza największymi robotami
- Tarcie: Pojedyncze kable ocierają się o siebie podczas ruchu ramienia. Zewnętrzna powłoka każdego kabla ściera się o sąsiednie. Po milionach cykli awaria powłoki spowodowana tarciem jest główną przyczyną awarii kabli robotycznych
- Niezrównoważenie skręcania: Wiązka pojedynczych kabli nie skręca się jako pojedyncza jednostka. Każdy kabel skręca się z nieco inną szybkością, tworząc wewnętrzne tarcie i koncentracje naprężeń, gdzie kable blokują się wzajemnie
Integracja magistrali danych — dlaczego wbudować ją w kabel?
Kable Ethernet i magistrali polowej (PROFINET, EtherCAT, CAN bus) są produkowane zgodnie z precyzyjnymi specyfikacjami impedancji i tłumienia. Integracja tych elementów danych w kablu kompozytowym — zamiast prowadzenia oddzielnych kabli danych obok kompozytu zasilania+sygnału — wymaga:
- Utrzymania kontrolowanej impedancji przez proces skręcania: Para skręcana CAT5e ma impedancję charakterystyczną 100 ±15 Ω przy 100 MHz. Ta impedancja zależy od średnicy żyły, grubości izolacji i stałej dielektrycznej — oraz krytycznie od położenia pary względem innych żył w kablu. Jeśli para jest zgniatana między dwoma dużymi żyłami zasilającymi podczas skręcania, impedancja ulega zmianie. Nasz proces skręcania wykorzystuje elementy dystansowe i zdefiniowane pozycje żył, aby utrzymać geometrię pary danych w całym przekroju kabla
- Izolacja przed przesłuchem: Żyła zasilająca 10 mm² przewodząca 20 A przy 50 Hz z harmonicznymi VFD generuje znaczące pola elektromagnetyczne. Pary danych są fizycznie oddzielone od żył zasilających przez pręty wypełniające PU i warstwy par sygnałowych — żyły zasilające znajdują się w środku, pary sygnałowe w warstwie środkowej, a pary danych w najbardziej zewnętrznej warstwie żył, maksymalnie oddalone od żył zasilających
- Impedancja testowana po skręcaniu: Pomiar analizatorem sieciowym impedancji charakterystycznej i strat odbiciowych na parach danych po kompletnym montażu kabla — nie tylko na gołych parach przed skręcaniem. Zapewnia to, że proces skręcania i nakładania powłoki nie pogorszył wydajności transmisji danych
Produkcja kabli kompozytowych Yichi
- Inżynieria konfiguracji niestandardowej: Każdy kabel kompozytowy jest specyficzny dla klienta. Nasi inżynierowie aplikacyjni pracują na podstawie schematu okablowania robota, aby zaprojektować przekrój kabla — liczbę żył, przekrój, liczbę par, typ elementu danych, ekranowanie i wymiary ogólne. Rysunek przekroju jest dostarczany do zatwierdzenia przez klienta przed produkcją
- Zweryfikowana impedancja pary danych: Pomiar analizatorem sieciowym (Vector Network Analyzer, VNA) impedancji charakterystycznej (metoda TDR), strat odbiciowych i strat wtrąceniowych na parach danych po końcowym skręcaniu. Odbiór: impedancja w zakresie ±10 Ω od nominalnej; straty odbiciowe ≥20 dB przy częstotliwości roboczej
- Monitorowane SRL (strukturalne straty odbiciowe): Nieregularności w strukturze kabla (zmienna długość skoku, niespójna średnica żyły, mimośrodowość izolacji) powodują odbicia, które pogarszają transmisję danych. SRL jest mierzone i porównywane z limitami specyfikacji
- Trwałość skręcania testowana ze wszystkimi elementami aktywnymi: Test skręcania przy ±180°/m z żyłami zasilającymi zasilanymi prądem znamionowym, parami sygnałowymi przenoszącymi sygnał testowy 10 MHz, i parami danych transmitującymi ramki Ethernet — wszystkie monitorowane pod kątem przerw podczas testu 10 000 000 cykli. Jest to definitywny test kwalifikacyjny