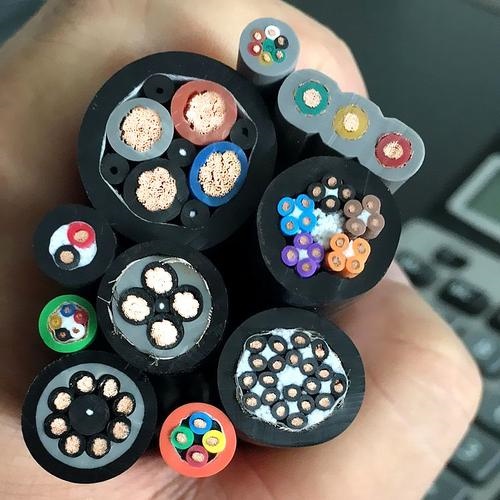
Композитный робототехнический кабель (силовой + сигнальный + информационный) — универсальный торсионоустойчивый композитный кабель PUR для 6-осевых промышленных роботов, интегрирующий сервопитание, экранированные сигнальные пары и информационные элементы промышленного Ethernet/CAN bus
Кабели для роботов и автоматизации /Комбинированные робототехнические кабели

Композитный робототехнический кабель (силовой + сигнальный + информационный) — универсальный торсионоустойчивый композитный кабель PUR для 6-осевых промышленных роботов, интегрирующий сервопитание, экранированные сигнальные пары и информационные элементы промышленного Ethernet/CAN bus

Композитный робототехнический кабель (силовой + сигнальный + информационный): универсальный торсионоустойчивый композитный кабель PUR для 6-осевых промышленных роботов. Интегрирует силовые жилы серводвигателя 0,6/1 кВ (IEC 60228 класс 6, 1,5–35 мм²), индивидуально экранированные витые пары сигнальных жил (0,22–0,75 мм², изоляция PP/PE) и информационные элементы промышленного Ethernet/CAN bus (CAT5e/CAT6a, PROFINET, EtherCAT, CAN bus) в единой сборке с оболочкой PUR. Скрутка SZ с антискручивающими наполнителями — номинал по кручению ±180°/м. Двухслойный общий экран (фольга + лужёная медная оплётка ≥85%). Более 10 миллионов циклов кручения. Соответствие CE, RoHS.

Основные Характеристики

Настоящая интеграция «три в одном»: силовые элементы (0,6/1 кВ) + индивидуально экранированные сигнальные пары + шинные информационные элементы в одном кабеле — один кабель заменяет полную кабельную разводку руки робота
Особо мелкая скрутка меди класса 6 по IEC 60228 — самый тонкий класс скрутки для максимальной гибкости при комбинированном напряжении изгиб + кручение на осях робота 4, 5 и 6
Скрутка SZ (чередующаяся) с антискручивающими PU-наполнителями — торсионная свобода ±180°/м; более 10 миллионов циклов кручения без обрыва жил
Информационные элементы шины, интегрированные при производстве: CAT5e/CAT6a Gigabit Ethernet, PROFINET (100 Мбит/с), EtherCAT, витые пары CAN bus — контролируемый импеданс 100–120 Ом; испытано по IEEE 802.3 / IEC 61158
Двухслойный общий экран: алюминиевая/полиэфирная фольга + лужёная медная оплётка (≥85%) — широкополосная защита от ЭМП для сигналов энкодера, датчиков и шины в среде переключения ЧП
Оболочка PUR TMPU — масло-, хладагент-, брызго- и УФ-устойчивая; без галогенов; холодостойкость −30 °C; стандартный оранжевый или чёрный
Изоляция сигнальных и информационных элементов PP/PE — низкая диэлектрическая проницаемость (2,3–2,4), низкая ёмкость (40–60 пФ/м) для чистой передачи сигналов и данных на линиях руки робота 10–30 м
Соответствие CE, RoHS; производство по ISO 9001

Применение

Полная кабельная разводка 6-осевого промышленного робота — один композитный кабель от контроллера робота через все оси руки к рабочему органуСварочный робот для дуговой сварки — композитный кабель с брызгоустойчивой оболочкой PUR, интегрирующий сварочное питание, подачу проволоки, газовый клапан и сигналы очистки горелкиСборочный и транспортировочный робот — композитный кабель для роботов pick-and-place с интеграцией захвата, вакуума и системы машинного зренияРобот для покраски — устойчивый к растворителям композитный кабель с конструкцией, совместимой с ATEX, для рук роботов покрасочных цеховИнтеграция роботизированной ячейки — однокабельное решение для соединения робота с контроллером ячейки; упрощает управление кабелями и сокращает время монтажа

Технические Характеристики

Материал жилы Голая медь, IEC 60228 класс 6, особо мелкая скрутка
Сечение жилы — силовое 1,5 мм², 2,5 мм², 4 мм², 6 мм², 10 мм², 16 мм², 25 мм², 35 мм²
Число силовых жил 4–8 жил (обычно 4× на ось сервопривода: 3P+PE, +2 для тормоза)
Сечение жилы — сигнальное 0,22 мм², 0,34 мм², 0,50 мм², 0,75 мм²
Конструкция сигнальных пар Витая пара; индивидуальное экранирование алюминиевой/полиэфирной фольгой + лужёный медный дренажный провод
Информационные элементы — Ethernet CAT5e (100 Мбит/с, 100 МГц) или CAT6a (1 Гбит/с, 500 МГц); 4 пары; индивидуально экранированы
Информационные элементы — полевая шина PROFINET (2 пары), EtherCAT (2 пары), CAN bus (1 пара); импеданс 100–120 Ом
Общий экран Алюминиевая/полиэфирная фольга + лужёная медная оплётка; покрытие ≥85%
Изоляция жил — силовая TPE; 90 °C; отличный срок службы при изгибе и кручении
Изоляция жил — сигнальная/информационная PP или PE; низкая ёмкость; стабильный импеданс
Идентификация жил Цифровая маркировка по VDE 0293; сигнальные/информационные пары с цветовой кодировкой по DIN 47100
Схема скрутки SZ (чередующиеся участки S/Z, по 0,5–1,0 м каждый) с антискручивающими PU-наполнителями
Разгрузка натяжения Центральный силовой элемент из арамидной пряжи (Kevlar)
Внутренняя оболочка TPE
Наружная оболочка PUR TMPU; 2,0–3,5 мм; без галогенов; оранжевая (стандарт) или чёрная
Номинальное напряжение — силовое 0,6/1 кВ (U₀/U)
Номинальное напряжение — сигнальное/информационное 300/500 В; 300 В для информационных пар
Испытательное напряжение — все 3500 В (силовое); 2000 В (сигнальное/информационное)
Температура от −30 °C до +80 °C (изгиб/кручение); от −50 °C до +90 °C (стационарно)
Номинал по кручению ±180°/м (стандарт); ±270°/м по запросу
Срок службы при кручении >10 000 000 циклов при ±180°/м
Радиус изгиба (изгиб) 7,5× наружного диаметра кабеля
Радиус изгиба (кручение) 10× наружного диаметра кабеля
Масло/хладагентостойкость IEC 60811-404
Брызгоустойчивость PUR — брызги не прилипают; самозатухающий
Огнестойкость IEC 60332-1-2
Сертификаты CE, RoHS; UL/CSA по запросу

Подробное Описание

Почему «композитный» имеет значение — аргумент интеграции

6-осевой промышленный робот содержит от 6 до 12 серводвигателей (по одному на ось, плюс опциональные вспомогательные оси для внешних позиционеров или смены инструмента). Каждый двигатель требует питания (3 фазы + PE), питания тормоза (2 жилы, 24 В DC) и обратной связи энкодера (4–8 экранированных сигнальных пар). Кроме того, рабочему органу — сварочному пистолету, захвату, камере зрения или сменному инструменту — требуются собственные соединения питания, сигналов и данных. Схема электропроводки робота быстро превращается в плотные дебри отдельных кабелей.

Традиционный подход — отдельные кабели для каждой функции, объединённые в пучок и проложенные через руку робота, — имеет три проблемы:

  1. Пространство: трасса кабеля через руку 6-осевого робота узкая — обычно 30–50 мм в диаметре у запястья. Прокладка 6–12 отдельных кабелей через это пространство физически невозможна для всех, кроме самых крупных роботов
  2. Трение: отдельные кабели трутся друг о друга при движении руки. Наружная оболочка каждого кабеля изнашивается о соседние. После миллионов циклов отказ оболочки, вызванный трением, — ведущая причина отказа робототехнических кабелей
  3. Торсионный дисбаланс: пучок отдельных кабелей не скручивается как единое целое. Каждый кабель скручивается с немного разной скоростью, создавая внутреннее трение и концентрации напряжений там, где кабели упираются друг в друга
Композитный кабель решает все три: один кабель, одна оболочка, одна оптимизированная под кручение сборка сердечника. Каждая жила — силовая, сигнальная и информационная — скручена вместе в единой сборке SZ, которая реагирует на кручение как одно механическое целое. Нет межкабельного трения, потому что нет отдельных кабелей.

Интеграция информационной шины — почему встраивать её в кабель?

Кабели Ethernet и полевых шин (PROFINET, EtherCAT, CAN bus) производятся по точным спецификациям импеданса и затухания. Интеграция этих информационных элементов в композитный кабель — вместо прокладки отдельных информационных кабелей рядом с композитным силовой+сигнальный — требует:

  • Поддержания контролируемого импеданса в процессе скрутки: витая пара CAT5e имеет характеристическое сопротивление 100 ±15 Ом при 100 МГц. Этот импеданс зависит от диаметра жилы, толщины изоляции и диэлектрической проницаемости — и, что критично, от положения пары относительно других жил в кабеле. Если пара сплющена между двумя крупными силовыми жилами при скрутке, импеданс смещается. Наш процесс скрутки использует распорные элементы и заданные положения жил для сохранения геометрии информационных пар по всему сечению кабеля
  • Изоляции от перекрёстных помех: силовая жила 10 мм², несущая 20 А при 50 Гц с гармониками ЧП, генерирует значительные электромагнитные поля. Информационные пары физически отделены от силовых жил PU-наполнителями и слоями сигнальных пар — силовые жилы в центре, сигнальные пары в среднем слое, а информационные пары в самом внешнем слое жил, максимально удалённые от силовых жил
  • Испытания импеданса после изготовления кабеля: измерение характеристического импеданса и возвратных потерь на информационных парах после полной сборки кабеля — а не только на голых парах до скрутки. Это гарантирует, что процесс скрутки и наложения оболочки не ухудшил характеристики передачи данных

Производство композитных кабелей Yichi

  • Инженерная разработка пользовательских конфигураций: каждый композитный кабель специфичен для заказчика. Наши инженеры по применению работают от схемы электропроводки робота к проектированию сечения кабеля — число жил, сечение, число пар, тип информационных элементов, экранирование и общие размеры. Для утверждения заказчиком перед производством предоставляется чертёж сечения
  • Проверенный импеданс информационных пар: измерение характеристического импеданса (методом TDR), возвратных потерь и вносимых потерь на информационных парах после окончательной скрутки с помощью анализатора цепей (векторного анализатора цепей, VNA). Критерии приёмки: импеданс в пределах ±10 Ом от номинала; возвратные потери ≥20 дБ на рабочей частоте
  • Контроль SRL (структурных возвратных потерь): нерегулярности в структуре кабеля (изменяющийся шаг скрутки, непостоянный диаметр жилы, эксцентриситет изоляции) вызывают отражения, ухудшающие передачу данных. SRL измеряется и сравнивается с пределами спецификации
  • Испытание срока службы при кручении со всеми элементами под напряжением: испытание на кручение при ±180°/м с силовыми жилами под номинальным током, сигнальными парами, передающими испытательный сигнал 10 МГц, и информационными парами, передающими кадры Ethernet, — всё контролируется на предмет прерывания в течение испытания в 10 000 000 циклов. Это определяющее квалификационное испытание

Часто задаваемые вопросы

В чём практическая разница между этим и стандартным кабелем робота?

Композитная конструкция интегрирует пары шины данных уже при изготовлении — CAT5e/CAT6a, PROFINET, EtherCAT и CAN bus — в той же оболочке, что сервопитание и экранированные сигнальные пары. Один кабель поэтому проходит по всей руке от контроллера до схвата.

На сколько циклов кручения он рассчитан?

Свыше 10 000 000 циклов при ±180°/м по схеме SZ со сменными участками S- и Z-укладки длиной 0,5–1,0 м и противокрутильными стержнями из PU. Версия на ±270°/м доступна по запросу.

Как подбирается сечение силовой секции для сервооси?

Силовые жилы — класс 6 сечением 1,5–35 мм² на 0,6/1 кВ, обычно 4–8 жил на кабель, по четыре жилы на сервоось (3P+PE, плюс две на тормоз).

Что сохраняет экран и сигналы целыми при непрерывном кручении?

Двухслойный общий экран из алюминиево-полиэфирной фольги плюс оплётки лужёной меди с покрытием ≥85 %, с изоляцией PP или PE на сигнальных и информационных парах, дающей диэлектрическую проницаемость 2,3–2,4 и ёмкость 40–60 пФ/м.

Запрос по Товару

Продукт: Композитный робототехнический кабель (силовой + сигнальный + информационный) — универсальный торсионоустойчивый композитный кабель PUR для 6-осевых промышленных роботов, интегрирующий сервопитание, экранированные сигнальные пары и информационные элементы промышленного Ethernet/CAN bus

Добавить технические характеристики (необязательно)

Чем подробнее вы опишете задачу, тем быстрее и точнее мы подготовим предложение.

Файл не выбран

PDF, Office, изображение или CAD-файл — до 5 МБ

Нужна Помощь?

Сертификаты

ISO 9001
Качество
CE
Европейский
RoHS
Экологический
TÜV
Сертификация

Нужен Расчёт для Этого Продукта?

Отправьте нам ваши требования и получите подробный расчёт в течение 24 часов.