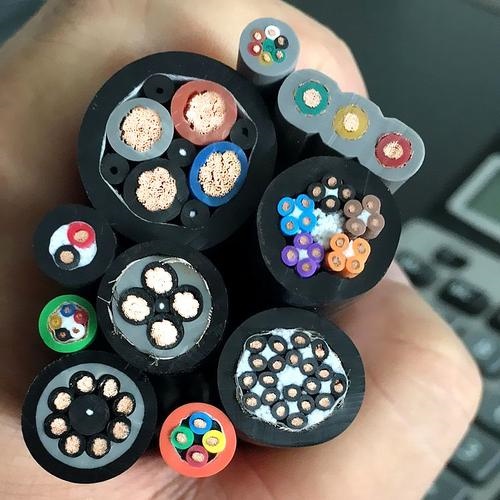
Cable Compuesto para Robot (Fuerza + Señal + Datos) — Cable Compuesto de PUR Todo-en-Uno Clasificado para Torsión para Robots Industriales de 6 Ejes que Integra Fuerza de Servo, Pares de Señal Blindados y Elementos de Datos de Ethernet Industrial/Bus CAN
Cables para Robots y Automatización /Cables Compuestos para Robots

Cable Compuesto para Robot (Fuerza + Señal + Datos) — Cable Compuesto de PUR Todo-en-Uno Clasificado para Torsión para Robots Industriales de 6 Ejes que Integra Fuerza de Servo, Pares de Señal Blindados y Elementos de Datos de Ethernet Industrial/Bus CAN

Cable compuesto para robot (fuerza + señal + datos): cable compuesto de PUR todo-en-uno clasificado para torsión para robots industriales de 6 ejes. Integra conductores de fuerza de servomotor de 0,6/1 kV (clase 6 según IEC 60228, 1,5–35 mm²), conductores de señal de par trenzado blindado individualmente (0,22–0,75 mm², aislamiento de PP/PE) y elementos de datos de bus CAN/Ethernet industrial (CAT5e/CAT6a, PROFINET, EtherCAT, bus CAN) en un solo ensamblado con revestimiento de PUR. Trenzado SZ con rellenos antitorsión — clasificado para torsión ±180°/m. Blindaje general de doble capa (lámina + trenza de cobre estañado ≥85 %). Más de 10 millones de ciclos de torsión. Cumple CE, RoHS.

Características Principales

Verdadera integración de tres en uno: fuerza (0,6/1 kV) + pares de señal blindados individualmente + elementos de bus de datos en un solo cable — un cable reemplaza el arnés de cableado completo del brazo del robot
Cobre extrafino trenzado clase 6 según IEC 60228 — la clase de trenzado más fina para máxima flexibilidad bajo esfuerzo combinado de flexión + torsión en los ejes 4, 5 y 6 del robot
Trenzado SZ (paso alternado) con varillas de relleno de PU antitorsión — libertad torsional ±180°/m; más de 10 millones de ciclos de torsión con cero fallas de conductor
Elementos de bus de datos integrados en la fabricación: Ethernet Gigabit CAT5e/CAT6a, PROFINET (100 Mbps), EtherCAT, pares trenzados de bus CAN — impedancia controlada de 100–120 Ω; ensayados según IEEE 802.3 / IEC 61158
Blindaje general de doble capa: lámina de aluminio/poliéster + trenza de cobre estañado (≥85 %) — protección EMI de banda ancha para señales de encoder, sensores y bus en el entorno de ruido de conmutación de VFD
Revestimiento de PUR TMPU — resistente a aceites, refrigerantes, salpicaduras de soldadura y UV; libre de halógenos; flexión en frío de –30 °C; naranja o negro estándar
Aislamiento de señal y datos de PP/PE — baja constante dieléctrica (2,3–2,4), baja capacitancia (40–60 pF/m) para transmisión limpia de señal y datos en tramos de 10–30 m del brazo del robot
Cumple CE, RoHS; fabricado bajo ISO 9001

Aplicaciones

Arnés de cableado completo del robot industrial de 6 ejes — un solo cable compuesto desde el controlador del robot a través de todos los ejes del brazo hasta el efector finalRobot de soldadura por arco — cable compuesto con revestimiento de PUR resistente a salpicaduras de soldadura que integra fuerza de soldadura, alimentador de alambre, válvula de gas y señales de limpieza de antorchaRobot de ensamblaje y manipulación — cable compuesto para robots pick-and-place con integración de pinza, vacío y sistema de visiónRobot de pintura — cable compuesto resistente a solventes con construcción compatible con ATEX para brazos de robots de cabina de pinturaIntegración de celda de robot — solución de un solo cable para la conexión robot a controlador de celda; simplifica la gestión de cables y reduce el tiempo de instalación

Especificaciones Técnicas

Material del conductor Cobre desnudo, extrafino trenzado clase 6 según IEC 60228
Sección transversal del conductor — fuerza 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Número de núcleos de fuerza 4–8 núcleos (típicamente 4× por eje de servo: 3P+PE, +2 para freno)
Sección transversal del conductor — señal 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Construcción de pares de señal Par trenzado; blindado individualmente con lámina de aluminio/poliéster + cable drenado de cobre estañado
Elementos de datos — Ethernet CAT5e (100 Mbps, 100 MHz) o CAT6a (1 Gbps, 500 MHz); 4 pares; blindados individualmente
Elementos de datos — bus de campo PROFINET (2 pares), EtherCAT (2 pares), bus CAN (1 par); impedancia de 100–120 Ω
Blindaje general Lámina de aluminio/poliéster + trenza de cobre estañado; cobertura ≥85 %
Aislamiento del núcleo — fuerza TPE; 90 °C; excelente vida útil de flexión y torsión
Aislamiento del núcleo — señal/datos PP o PE; baja capacitancia; impedancia estable
Identificación de núcleos Numerados según VDE 0293; pares de señal/datos codificados por colores según DIN 47100
Patrón de trenzado SZ (secciones de paso S/Z alternadas, 0,5–1,0 m cada una) con varillas de relleno de PU antitorsión
Alivio de tracción Miembro de resistencia central de hilo de aramida (Kevlar)
Cubierta interior TPE
Revestimiento exterior PUR TMPU; 2,0–3,5 mm; libre de halógenos; naranja (estándar) o negro
Tensión nominal — fuerza 0,6/1 kV (U₀/U)
Tensión nominal — señal/datos 300/500 V; 300 V para pares de datos
Tensión de prueba — todas 3 500 V (fuerza); 2 000 V (señal/datos)
Temperatura -30 °C a +80 °C (flexión/torsión); -50 °C a +90 °C (fijo)
Clasificación de torsión ±180°/m (estándar); ±270°/m a pedido
Vida útil de torsión >10 000 000 ciclos a ±180°/m
Radio de curvatura (flexión) 7,5× DE del cable
Radio de curvatura (torsión) 10× DE del cable
Resistencia a aceites / refrigerantes IEC 60811-404
Resistencia a salpicaduras de soldadura PUR: salpicadura no adherente; autoextinguible
Retardante de llama IEC 60332-1-2
Certificaciones CE, RoHS; UL/CSA a pedido

Descripción Detallada

Por Qué Importa lo "Compuesto" — El Argumento de la Integración

Un robot industrial de 6 ejes contiene entre 6 y 12 servomotores (uno por eje, más ejes auxiliares opcionales para posicionadores externos o cambiadores de herramienta). Cada motor requiere fuerza (3 fases + PE), fuerza de freno (2 núcleos, 24 V CC) y retroalimentación de encoder (4–8 pares de señal blindados). Adicionalmente, el efector final — una pistola de soldadura, pinza, cámara de visión o cambiador de herramienta — requiere sus propias conexiones de fuerza, señal y datos. Un diagrama de cableado de robot se convierte rápidamente en una maraña densa de cables individuales.

El enfoque tradicional — cables individuales para cada función, agrupados y enrutados a través del brazo del robot — tiene tres problemas:

  1. Espacio: la ruta de cable a través de un brazo de robot de 6 ejes es estrecha — típicamente de 30–50 mm de diámetro en la muñeca. Enrutar de 6 a 12 cables individuales a través de este espacio es físicamente imposible para todos excepto los robots más grandes
  2. Fricción: los cables individuales se frotan entre sí a medida que el brazo se mueve. El revestimiento exterior de cada cable se desgasta contra sus vecinos. Después de millones de ciclos, la falla del revestimiento inducida por fricción es una de las principales causas de falla del cable de robot
  3. Desequilibrio de torsión: un haz de cables individuales no se retuerce como una unidad. Cada cable se retuerce a una velocidad ligeramente diferente, creando fricción interna y concentraciones de esfuerzos donde los cables se traban entre sí
El cable compuesto resuelve los tres: un cable, un revestimiento, un ensamblado de núcleo optimizado para torsión. Cada conductor — fuerza, señal y datos — se trenza junto en un solo ensamblado de paso SZ que responde a la torsión como una unidad mecánica. No hay fricción entre cables porque no hay cables separados.

Integración del Bus de Datos — ¿Por Qué Construirlo Dentro del Cable?

Los cables de Ethernet y bus de campo (PROFINET, EtherCAT, bus CAN) se fabrican según especificaciones precisas de impedancia y atenuación. Integrar estos elementos de datos en un cable compuesto — en lugar de ejecutar cables de datos separados junto a un compuesto de fuerza+señal — requiere:

  • Impedancia controlada mantenida a través del proceso de trenzado: un par trenzado CAT5e tiene una impedancia característica de 100 ±15 Ω a 100 MHz. Esta impedancia depende del diámetro del conductor, el espesor del aislamiento y la constante dieléctrica — y críticamente, de la posición del par en relación con otros conductores del cable. Si el par se aplasta entre dos conductores de fuerza grandes durante el trenzado, la impedancia cambia. Nuestro proceso de trenzado usa elementos espaciadores y posiciones de conductor definidas para mantener la geometría de los pares de datos en toda la sección transversal del cable
  • Aislamiento de diafonía: un conductor de fuerza de 10 mm² que transporta 20 A a 50 Hz con armónicos de VFD genera campos electromagnéticos significativos. Los pares de datos se separan físicamente de los conductores de fuerza por varillas de relleno de PU y capas de pares de señal — los núcleos de fuerza están en el centro, los pares de señal en la capa media y los pares de datos en la capa de núcleo más externa, máximamente distantes de los conductores de fuerza
  • Impedancia ensayada después del cableado: medición con analizador de redes de la impedancia característica y pérdida de retorno en los pares de datos después del ensamblado completo del cable — no solo en los pares desnudos antes del cableado. Esto garantiza que el proceso de trenzado y revestimiento no haya degradado el desempeño de transmisión de datos

Fabricación del Cable Compuesto Yichi

  • Ingeniería de configuración personalizada: cada cable compuesto es específico del cliente. Nuestros ingenieros de aplicación trabajan a partir del diagrama de cableado del robot para diseñar la sección transversal del cable — recuento de conductores, sección transversal, recuento de pares, tipo de elemento de datos, blindaje y dimensiones generales. Se proporciona un dibujo de sección transversal para aprobación del cliente antes de la fabricación
  • Impedancia de pares de datos verificada: medición con analizador de redes (Analizador Vectorial de Redes, VNA) de la impedancia característica (método TDR), pérdida de retorno y pérdida de inserción en los pares de datos después del cableado final. Aceptación: impedancia dentro de ±10 Ω del nominal; pérdida de retorno ≥20 dB a la frecuencia de operación
  • SRL (pérdida de retorno estructural) monitoreada: las irregularidades en la estructura del cable (longitud de paso variable, diámetro de conductor inconsistente, excentricidad del aislamiento) causan reflexiones que degradan la transmisión de datos. El SRL se mide y se compara con los límites de la especificación
  • Vida útil de torsión ensayada con todos los elementos activos: ensayo de torsión a ±180°/m con los conductores de fuerza energizados a la corriente nominal, los pares de señal transportando una señal de prueba de 10 MHz y los pares de datos transmitiendo tramas de Ethernet — todos monitoreados por interrupciones durante el ensayo de 10 000 000 de ciclos. Esta es la prueba de calificación definitiva

Preguntas Frecuentes

¿Cuál es la diferencia práctica frente a un cable de robot estándar?

La construcción compuesta integra los pares de bus de datos ya en fabricación —CAT5e/CAT6a, PROFINET, EtherCAT y CAN bus— en la misma cubierta que la potencia de servo y los pares de señal blindados. Así, un solo cable recorre todo el brazo, desde el controlador hasta el efector final.

¿Para cuántos ciclos de torsión está clasificado?

Más de 10 000 000 de ciclos a ±180°/m, con trenzado SZ en tramos alternos de paso S y paso Z de 0,5–1,0 m y varillas de relleno de PU antitorsión. Hay una versión de ±270°/m disponible bajo pedido.

¿Cómo se dimensiona la sección de potencia para un eje de servo?

Los conductores de potencia son clase 6, de 1,5–35 mm² a 0,6/1 kV; habitualmente de 4 a 8 conductores por cable, con cuatro conductores por eje de servo (3P+PE, más dos para el freno).

¿Qué mantiene intactos el blindaje y las señales bajo torsión continua?

Un blindaje general de dos capas, de lámina de aluminio/poliéster más trenza de cobre estañado con ≥85 % de cobertura, con aislamiento de PP o PE en los pares de señal y datos, que da una constante dieléctrica de 2,3–2,4 y una capacidad de 40–60 pF/m.

Consultar por este Producto

Producto: Cable Compuesto para Robot (Fuerza + Señal + Datos) — Cable Compuesto de PUR Todo-en-Uno Clasificado para Torsión para Robots Industriales de 6 Ejes que Integra Fuerza de Servo, Pares de Señal Blindados y Elementos de Datos de Ethernet Industrial/Bus CAN

Añadir especificaciones técnicas (opcional)

Cuantos más detalles nos proporcione, más rápida y precisa será nuestra cotización.

Ningún archivo seleccionado

PDF, Office, imagen o archivo CAD — hasta 5 MB

¿Necesita Ayuda?

Certificaciones

ISO 9001
Calidad
CE
Europea
RoHS
Ambiental
TÜV
Certificación

¿Necesita una Cotización para Este Producto?

Envíenos sus requisitos y reciba una cotización detallada dentro de 24 horas.