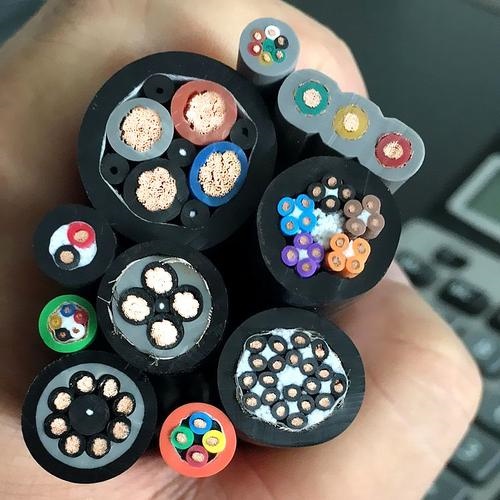
Robot Samengestelde Kabel (Stroom + Signaal + Data) — All-in-One Torsie-Geklasseerde PUR Samengestelde Kabel voor 6-Assige Industriële Robots met Geïntegreerde Servostroom, Afgeschermde Signaalparen en Industriële Ethernet/CAN Bus Data-Elementen
Robot- en Automatiseringskabels /Samengestelde Robotkabels

Robot Samengestelde Kabel (Stroom + Signaal + Data) — All-in-One Torsie-Geklasseerde PUR Samengestelde Kabel voor 6-Assige Industriële Robots met Geïntegreerde Servostroom, Afgeschermde Signaalparen en Industriële Ethernet/CAN Bus Data-Elementen

Robot samengestelde kabel (stroom + signaal + data): all-in-one torsie-geklasseerde PUR samengestelde kabel voor 6-assige industriële robots. Integreert 0,6/1 kV servomotor stroomgeleiders (IEC 60228 Klasse 6, 1,5–35 mm²), individueel afgeschermde getwiste paar signaalgeleiders (0,22–0,75 mm², PP/PE-isolatie) en industriële Ethernet/CAN bus data-elementen (CAT5e/CAT6a, PROFINET, EtherCAT, CAN bus) in één PUR-ommantelde kabelbundel. SZ-slaging met anti-torsie vullers — torsie-geklasseerd ±180°/m. Dubbellaags overkoepelend scherm (folie + vertind koper vlechtwerk ≥85%). 10+ miljoen torsiecycli. CE, RoHS conform.

Belangrijkste Kenmerken

Echte drie-in-één integratie: stroom (0,6/1 kV) + individueel afgeschermde signaalparen + databuselementen in één kabel — één kabel vervangt de complete robotarm kabelboom
IEC 60228 Klasse 6 extrafijn geslagen koper — de fijnste slagingsklasse voor maximale flexibiliteit onder gecombineerde buig- + torsiebelasting bij robotassen 4, 5 en 6
SZ (alternerende slag) slaging met anti-torsie PU-vulstaven — torsievrijheid ±180°/m; 10+ miljoen torsiecycli met nul geleiderfalen
Databuselementen geïntegreerd bij productie: CAT5e/CAT6a Gigabit Ethernet, PROFINET (100 Mbps), EtherCAT, CAN bus getwiste paren — 100–120 Ω gestuurde impedantie; getest per IEEE 802.3 / IEC 61158
Dubbellaags overkoepelend scherm: aluminium/polyester folie + vertind koper vlechtwerk (≥85%) — breedbandige EMI-bescherming voor encoder-, sensor- en bussignalen in VFD-schakelruisomgeving
PUR TMPU-mantel — olie-, koelvloeistof-, lasspat- en UV-bestendig; halogeenvrij; –30°C koudbuiging; standaard oranje of zwart
PP/PE signaal- en data-isolatie — lage diëlektrische constante (2,3–2,4), lage capaciteit (40–60 pF/m) voor schone signaal- en datatransmissie over 10–30 m robotarmtrajecten
CE, RoHS conform; ISO 9001 geproduceerd

Toepassingen

6-assige industriële robot complete kabelboom — één samengestelde kabel van robotcontroller door alle armassen naar eindeffectorBooglasrobot — lasspatbestendige PUR-mantel samengestelde kabel die lasvermogen, draadaanvoer, gasklep en toortsreinigingssignalen integreertAssemblage- en handlingrobot — samengestelde kabel voor pick-and-place robots met grijper-, vacuüm- en visiesysteemintegratieSpuitrobot — oplosmiddelbestendige samengestelde kabel met ATEX-compatibele opbouw voor spuitcabine robotarmenRobotcelintegratie — enkelkabeloplossing voor robot-naar-cel controllerverbinding; vereenvoudigt kabelbeheer en vermindert installatietijd

Technische Specificaties

Geleidermateriaal Blank koper, IEC 60228 Klasse 6 extrafijn geslagen
Geleiderdoorsnede — Stroom 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Aantal Stroomaders 4–8 aders (typisch 4× per servo-as: 3P+PE, +2 voor rem)
Geleiderdoorsnede — Signaal 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Signaalpaaropbouw Getwist paar; individueel afgeschermd met aluminium/polyester folie + vertind koper drainagedraad
Data-Elementen — Ethernet CAT5e (100 Mbps, 100 MHz) of CAT6a (1 Gbps, 500 MHz); 4 paren; individueel afgeschermd
Data-Elementen — Veldbus PROFINET (2-paar), EtherCAT (2-paar), CAN bus (1-paar); 100–120 Ω impedantie
Overkoepelende Afscherming Aluminium/polyester folie + vertind koper vlechtwerk; ≥85% dekking
Aderisolatie — Stroom TPE; 90°C; uitstekende buig- en torsielevensduur
Aderisolatie — Signaal/Data PP of PE; lage capaciteit; stabiele impedantie
Aderidentificatie Genummerd per VDE 0293; signaal/dataparen kleurgecodeerd per DIN 47100
Slagingspatroon SZ (alternerende S-slag/Z-slag secties, elk 0,5–1,0 m) met anti-torsie PU-vulstaven
Trekontlasting Centraal aramidegaren (Kevlar) trekelement
Binnenmantel TPE
Buitenmantel PUR TMPU; 2,0–3,5 mm; halogeenvrij; oranje (standaard) of zwart
Nominale Spanning — Stroom 0,6/1 kV (U₀/U)
Nominale Spanning — Signaal/Data 300/500 V; 300 V voor dataparen
Testspanning — Alle 3 500 V (stroom); 2 000 V (signaal/data)
Temperatuur -30°C tot +80°C (buigen/torsie); -50°C tot +90°C (vast)
Torsieklasse ±180°/m (standaard); ±270°/m op aanvraag
Torsielevensduur >10 000 000 cycli bij ±180°/m
Buigradius (Buigen) 7,5× kabel-OD
Buigradius (Torsie) 10× kabel-OD
Olie- / Koelvloeistofbestendigheid IEC 60811-404
Lasspatbestendigheid PUR — spatten hechten niet; zelfdovend
Vlamvertragend IEC 60332-1-2
Certificeringen CE, RoHS; UL/CSA op aanvraag

Gedetailleerde Beschrijving

Waarom "Samengesteld" Belangrijk Is — Het Integratie-Argument

Een 6-assige industriële robot bevat tussen de 6 en 12 servomotoren (één per as, plus optionele hulpassen voor externe positioneerders of gereedschapswisselaars). Elke motor vereist vermogen (3-fase + PE), remvermogen (2-aderig, 24 V DC) en encoderfeedback (4–8 afgeschermde signaalparen). Bovendien vereist de eindeffector — een laspistool, grijper, visiecamera of gereedschapswisselaar — zijn eigen vermogen-, signaal- en dataverbindingen. Een robotbedradingsschema wordt al snel een dicht netwerk van individuele kabels.

De traditionele benadering — individuele kabels voor elke functie, gebundeld en door de robotarm geleid — heeft drie problemen:

  1. Ruimte: Het kabelpad door een 6-assige robotarm is smal — doorgaans 30–50 mm diameter bij de pols. Het routeren van 6–12 individuele kabels door deze ruimte is fysiek onmogelijk voor alle behalve de grootste robots
  2. Wrijving: Individuele kabels schuren tegen elkaar terwijl de arm beweegt. De buitenmantel van elke kabel slijt tegen zijn buren. Na miljoenen cycli is wrijvingsgeïnduceerde mantelfaling een belangrijke oorzaak van robotkabelfalen
  3. Torsie-onbalans: Een bundel individuele kabels draait niet als een enkele eenheid. Elke kabel draait met een iets andere snelheid, wat interne wrijving en spanningsconcentraties creëert waar kabels tegen elkaar binden
De samengestelde kabel lost alle drie op: één kabel, één mantel, één torsie-geoptimaliseerde kernopbouw. Elke geleider — stroom, signaal en data — is samen geslagen in een enkele SZ-slag bundel die als één mechanische eenheid op torsie reageert. Er is geen inter-kabelwrijving omdat er geen aparte kabels zijn.

Databus-Integratie — Waarom Inbouwen in de Kabel?

Ethernet- en veldbuskabels (PROFINET, EtherCAT, CAN bus) worden geproduceerd volgens nauwkeurige impedantie- en dempingsspecificaties. Het integreren van deze data-elementen in een samengestelde kabel — in plaats van aparte datakabels naast een stroom+signaal samengestelde te laten lopen — vereist:

  • Gecontroleerde impedantie behouden tijdens het slagingsproces: Een CAT5e getwist paar heeft een karakteristieke impedantie van 100 ±15 Ω bij 100 MHz. Deze impedantie hangt af van de geleiderdiameter, isolatiedikte en diëlektrische constante — en cruciaal, van de positie van het paar ten opzichte van andere geleiders in de kabel. Als het paar tijdens het slagen tussen twee grote stroomgeleiders wordt geplet, verschuift de impedantie. Ons slagingsproces gebruikt afstandselementen en gedefinieerde geleiderposities om de geometrie van de dataparen in de hele kabeldoorsnede te behouden
  • Overspraakisolatie: Een 10 mm² stroomgeleider die 20 A bij 50 Hz met VFD-harmonischen voert, genereert significante elektromagnetische velden. De dataparen zijn fysiek gescheiden van de stroomgeleiders door PU-vulstaven en signaalpaarlagen — de stroomaders bevinden zich in het midden, signaalparen in de middenlaag en dataparen in de buitenste aderlaag, maximaal verwijderd van de stroomgeleiders
  • Impedantie getest na bekabeling: Netwerkanalyzer meting van karakteristieke impedantie en retourverlies op dataparen na volledige kabelassemblage — niet alleen op de kale paren vóór bekabeling. Dit zorgt ervoor dat het slagings- en mantelproces de datatransmissieprestaties niet heeft verslechterd

Yichi Samengestelde Kabel Productie

  • Aangepaste configuratietechniek: Elke samengestelde kabel is klantspecifiek. Onze applicatie-ingenieurs werken vanaf het robotbedradingsschema om de kabeldoorsnede te ontwerpen — geleideraantal, doorsnede, paaraantal, data-elementtype, afscherming en totale afmetingen. Een doorsnedetekening wordt ter goedkeuring aan de klant verstrekt vóór productie
  • Datapaar impedantie geverifieerd: Netwerkanalyzer (Vector Network Analyzer, VNA) meting van karakteristieke impedantie (TDR-methode), retourverlies en invoegdemping op dataparen na definitieve bekabeling. Acceptatie: impedantie binnen ±10 Ω van nominaal; retourverlies ≥20 dB bij bedrijfsfrequentie
  • SRL (structureel retourverlies) bewaakt: Onregelmatigheden in de kabelstructuur (variërende slaglengte, inconsistente geleiderdiameter, isolatie-eccentriciteit) veroorzaken reflecties die datatransmissie verslechteren. SRL wordt gemeten en vergeleken met specificatielimieten
  • Torsielevensduur getest met alle elementen actief: Torsietest bij ±180°/m met stroomgeleiders bekrachtigd op nominale stroom, signaalparen die 10 MHz testsignaal dragen en dataparen die Ethernet-frames verzenden — alle bewaakt op onderbreking gedurende de 10 000 000 cycli test. Dit is de definitieve kwalificatietest

Veelgestelde Vragen

Wat is het praktische verschil met een standaard robotkabel?

De samengestelde constructie integreert databusparen tijdens de productie — CAT5e/CAT6a, PROFINET, EtherCAT en CAN bus — in dezelfde mantel als servo-vermogen en afgeschermde signaalparen. Één kabel voert daarmee de volledige arm van controller tot eindeffector.

Waarvoor is hij gewaardeerd qua torsiecycli?

Meer dan 10 000 000 cycli bij ±180°/m, met SZ-strengeling in afwisselende S-slag en Z-slag secties van 0,5–1,0 m met anti-torsie PU-vulstaven. Een ±270°/m-versie is op aanvraag beschikbaar.

Hoe wordt de vermogenssectie gedimensioneerd voor een servo-as?

Vermogensaders zijn 1,5–35 mm² klasse 6 bij 0,6/1 kV, typisch 4–8 aders per kabel met vier aders per servo-as (3P+PE, plus twee voor de rem).

Wat houdt het scherm en de signalen intact onder continue torsie?

Een dubbellaags algeheel scherm van aluminium/polyesterfolie plus vertinde koperen vlecht bij ≥85% dekking, met PP- of PE-isolatie op de signaal- en dataparen die een diëlektrische constante van 2,3–2,4 en een capaciteit van 40–60 pF/m geven.

Product Aanvraag

Product: Robot Samengestelde Kabel (Stroom + Signaal + Data) — All-in-One Torsie-Geklasseerde PUR Samengestelde Kabel voor 6-Assige Industriële Robots met Geïntegreerde Servostroom, Afgeschermde Signaalparen en Industriële Ethernet/CAN Bus Data-Elementen

Technische specificaties toevoegen (optioneel)

Hoe meer details u geeft, hoe sneller en nauwkeuriger onze offerte is.

Geen bestand gekozen

PDF, Office, afbeelding of CAD-bestand — max. 5 MB

Hulp Nodig?

Certificeringen

ISO 9001
Kwaliteit
CE
Europees
RoHS
Milieu
TÜV
Certificering

Offerte Nodig voor Dit Product?

Stuur ons uw vereisten en ontvang binnen 24 uur een gedetailleerde offerte.