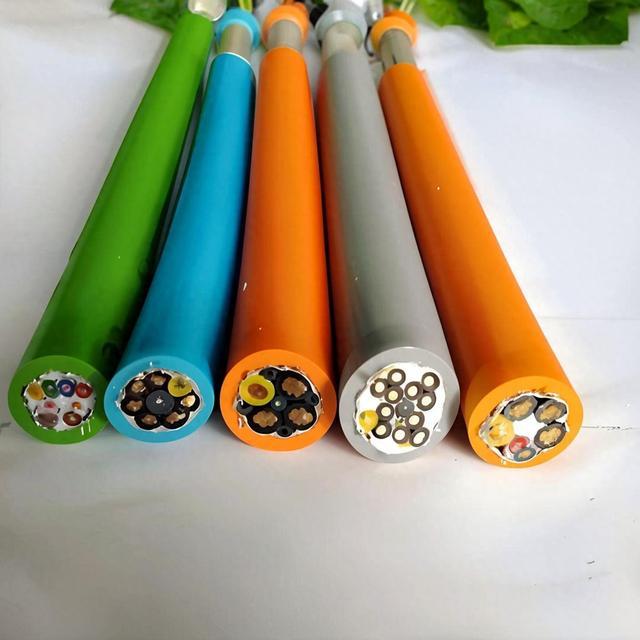
สายเคเบิล บิด แขน หุ่นยนต์ — สายเคเบิล PUR ปรับ เหมาะ สำหรับ การ บิด แบบ SZ-ตี เกลียว พิกัด ±270°/m สำหรับ ข้อ มือ หุ่นยนต์ อุตสาหกรรม 6 แกน (แกน 4/5/6) และ ช่วง แขน ข้อ ต่อ บิด สูง
สายเคเบิลหุ่นยนต์และระบบอัตโนมัติ /สายเคเบิล หุ่นยนต์ รวม ชนิด

สายเคเบิล บิด แขน หุ่นยนต์ — สายเคเบิล PUR ปรับ เหมาะ สำหรับ การ บิด แบบ SZ-ตี เกลียว พิกัด ±270°/m สำหรับ ข้อ มือ หุ่นยนต์ อุตสาหกรรม 6 แกน (แกน 4/5/6) และ ช่วง แขน ข้อ ต่อ บิด สูง

สายเคเบิล บิด แขน หุ่นยนต์: สายเคเบิล PUR ปรับ เหมาะ สำหรับ การ บิด แบบ SZ-ตี เกลียว ออก แบบ เฉพาะ สำหรับ ช่วง ข้อ มือ และ แขน ข้อ ต่อ บิด สูง ของ หุ่นยนต์ อุตสาหกรรม 6 แกน ทองแดง ตี เกลียว ละเอียด พิเศษ IEC 60228 Class 6 ด้วย การ ตี เกลียว สลับ SZ-lay และ แท่ง วัสดุ อุด กัน บิด PU พิกัด ±180°/m (มาตรฐาน) ถึง ±270°/m (ประสิทธิภาพ สูง) ฉนวน TPE/PP เปลือก PUR มี ให้ ใน รูป แบบ กำลัง เท่านั้น, ควบคุม เท่านั้น, และ กำลัง+ควบคุม รวม 10+ ล้าน รอบ การ บิด สำหรับ แกน หุ่นยนต์ 4, 5, และ 6 — ข้อ มือ ม้วน, ข้อ มือ ก้ม-เงย, และ ข้อ มือ หมุน — ซึ่ง สายเคเบิล ประสบ ความ เค้น บิด ต่อ เนื่อง เป็น ไป ตาม CE, RoHS

คุณสมบัติหลัก

ออก แบบ เฉพาะ สำหรับ การ บิด — การ ตี เกลียว SZ (สลับ S-lay/Z-lay) พร้อม แท่ง วัสดุ อุด กัน บิด PU; สายเคเบิล บิด ได้ อย่าง อิสระ รอบ แกน ตาม ยาว โดย ไม่ ทำ ลาย ตัวนำ
พิกัด การ บิด ±180°/m มาตรฐาน; ±270°/m ประสิทธิภาพ สูง — ครอบ คลุม ช่วง การ บิด เต็ม ของ แกน 4 (ข้อ มือ ม้วน) และ แกน 6 (ข้อ มือ หมุน) บน หุ่นยนต์ อุตสาหกรรม 6 แกน
ทองแดง เปลือย ตี เกลียว ละเอียด พิเศษ IEC 60228 Class 6 — การ ตี เกลียว ละเอียด ที่สุด เพื่อ ความ ทน ความ ล้า สูงสุด ภาย ใต้ การ งอ + บิด ร่วม กัน
ฉนวน แกน TPE หรือ PP — ผิว เสียดทาน ต่ำ ให้ ตัวนำ เคลื่อน ที่ สัมพัทธ์ กัน ระหว่าง การ บิด; ป้องกัน การ สึก กร่อน ภายใน
แท่ง วัสดุ อุด กัน บิด: โปรไฟล์ PU ตัน หรือ เสริม อะรามิด — เติม ช่อง ว่าง และ ให้ แรง คืน ตัว ยืด หยุ่น ที่ ทำให้ สายเคเบิล กลับ สู่ สภาพ ปกติ หลัง ปลด การ บิด
เปลือก นอก PUR TMPU — ทน น้ำมัน, น้ำ หล่อ เย็น, และ เศษ เชื่อม; คง ความ ยืดหยุ่น ที่ อัตรา การ งอ/บิด สูง ของ การ เคลื่อน ที่ ข้อ มือ หุ่นยนต์
รูปแบบ ที่ มี: กำลัง เท่านั้น (0.6/1 kV), ควบคุม เท่านั้น (300/500 V), หรือ กำลัง+ควบคุม รวม — เลือก ตาม ฟังก์ชัน แกน หุ่นยนต์
เป็น ไป ตาม CE, RoHS; ผลิต ภาย ใต้ ISO 9001

การใช้งาน

แกน หุ่นยนต์ 4 (ข้อ มือ ม้วน) — ช่วง สายเคเบิล บิด ผ่าน แขน ท่อน หน้า ไป ยัง แกน ม้วน ข้อ มือ; หมุน ±180° ต่อ เนื่องแกน หุ่นยนต์ 6 (ข้อ มือ หมุน) — ช่วง สายเคเบิล บิด สุด ท้าย จาก ข้อ มือ ไป ยัง หน้า แผ่น ติด ตั้ง เอ็นด์ เอฟเฟคเตอร์; หมุน ±270° พร้อม ตัว เปลี่ยน เครื่อง มือแกน หุ่นยนต์ 5 (ข้อ มือ ก้ม-เงย) — ช่วง สายเคเบิล งอ + บิด ร่วม กัน ที่ แกน ก้ม-เงย ข้อ มือ; การ งอ ใน ระนาบ เดียว + การ บิด หมุนแขน หุ่นยนต์ แบบ ข้อ ต่อ — ช่วง สายเคเบิล บิด ผ่าน ข้อ ศอก (แกน 3) สำหรับ หุ่นยนต์ ออก แบบ ข้อ มือ แบบ offset ที่ เส้น ทาง สายเคเบิล มี ส่วน ประกอบ การ บิดตัว จัด ตำแหน่ง แกน นอก หุ่นยนต์ — สายเคเบิล บิด สำหรับ การ เชื่อม ต่อ มอเตอร์ เซอร์โว โต๊ะ หมุน, ตัว จัด ตำแหน่ง เอียง, หรือ หน่วย เคลื่อน ที่ ตาม รางแกน Z หุ่นยนต์ SCARA — ช่วง สายเคเบิล บิด สำหรับ แกน ตั้ง (Z) ของ หุ่นยนต์ SCARA ที่ แกน กลวง หมุน ต่อ เนื่อง

ข้อมูลจำเพาะทางเทคนิค

วัสดุ ตัวนำ ทองแดง เปลือย, IEC 60228 Class 6 ตี เกลียว ละเอียด พิเศษ
หน้าตัด ตัวนำ — กำลัง (ไม่ บังคับ) 1.5 mm², 2.5 mm², 4 mm², 6 mm², 10 mm², 16 mm²
หน้าตัด ตัวนำ — ควบคุม (ไม่ บังคับ) 0.22 mm², 0.34 mm², 0.50 mm², 0.75 mm², 1.0 mm², 1.5 mm²
จำนวน แกน 2–24 แกน (กำลัง หรือ ควบคุม หรือ รวม)
ฉนวน แกน — กำลัง TPE; 90°C; เสียดทาน ต่ำ สำหรับ การ เคลื่อน ที่ แบบ บิด
ฉนวน แกน — ควบคุม PP (โพลีโพรพิลีน); ความ จุ ต่ำ; เสียดทาน ต่ำ
การ ระบุ แกน พิมพ์ ตัวเลข ตาม VDE 0293; รหัส สี ตาม คำ ขอ
รูปแบบ การ ตี เกลียว SZ (สลับ ช่วง S-lay/Z-lay, ช่วง ละ 0.5–1.0 m); ความ ยาว เกลียว ปรับ เหมาะ สำหรับ มุม บิด พิกัด
วัสดุ อุด กัน บิด แท่ง PU ตัน หรือ โปรไฟล์ PU เสริม อะรามิด; คืน ตัว ยืด หยุ่น หลัง ปลด การ บิด
องค์ ประกอบ กลาง (ไม่ บังคับ) เส้นด้าย อะรามิด (Kevlar) องค์ ประกอบ ความ แกร่ง ดึง; หรือ แท่ง กลาง PU สำหรับ การ คืน ตัว การ บิด
เปลือก ใน TPE; ชั้น เลื่อน เสียดทาน ต่ำ ระหว่าง ชุด แกน และ เปลือก
เปลือก นอก PUR TMPU; 1.5–3.0 mm; ปลอด ฮาโลเจน; ดำ หรือ ส้ม
แรงดัน ไฟฟ้า พิกัด — กำลัง 0.6/1 kV (U₀/U)
แรงดัน ไฟฟ้า พิกัด — ควบคุม 300/500 V (U₀/U)
แรงดัน ทดสอบ 3 500 V (กำลัง); 2 000 V (ควบคุม)
อุณหภูมิ — งอ/บิด -30°C ถึง +80°C
อุณหภูมิ — ประจำ ที่ -50°C ถึง +90°C
พิกัด การ บิด — มาตรฐาน ±180° ต่อ เมตร
พิกัด การ บิด — ประสิทธิภาพ สูง ±270° ต่อ เมตร (ตาม คำ ขอ)
อายุ การ บิด (มาตรฐาน) มาก กว่า 10 000 000 รอบ ที่ ±180°/m
อายุ การ บิด (ประสิทธิภาพ สูง) มาก กว่า 5 000 000 รอบ ที่ ±270°/m
รัศมี การ โค้ง งอ (งอ) 7.5× OD สายเคเบิล
รัศมี การ โค้ง งอ (บิด) 10× OD สายเคเบิล
ความ ยาว ทดสอบ การ บิด 1.0 m ระหว่าง คลัมป์ (มาตรฐาน ตาม การ ทดสอบ การ บิด VDE 0472 / EN 50396)
ทน น้ำมัน / น้ำ หล่อ เย็น IEC 60811-404
ทน ไฟ IEC 60332-1-2
การ รับรอง CE, RoHS

คำอธิบายโดยละเอียด

ฟิสิกส์ ของ การ บิด — ทำไม สายเคเบิล มาตรฐาน จึง ล้ม เหลว

สายเคเบิล ยืดหยุ่น มาตรฐาน — แม้ กระทั่ง สายเคเบิล ยืดหยุ่น สูง เกรด โซ่ลาก — ออก แบบ สำหรับ การ งอ ใน ระนาบ เดียว เมื่อ ใช้ แรง งอ ตัวนำ ด้าน นอก ของ การ โค้ง ยืด (ความ ตึง) และ ตัวนำ ด้าน ใน กด อัด รูป แบบ การ ตี เกลียว ของ สายเคเบิล (โดย ทั่วไป S-lay หรือ Z-lay, ทิศ เดียว) รองรับ นี้ โดย ให้ ตัวนำ เลื่อน สัมพัทธ์ กัน ภาย ใน ชุด แกน

การ บิด ต่าง กัน โดย พื้น ฐาน เมื่อ สายเคเบิล ถูก บิด หมุน รอบ แกน ตาม ยาว:

  • ตัวนำ ด้าน นอก ของ สายเคเบิล เดิน ตาม เส้น ทาง เกลียว — ยาว กว่า เส้น กึ่ง กลาง ตรง
  • ตัวนำ ใกล้ ศูนย์ เดิน ตาม เส้น ทาง สั้น กว่า — ใกล้ แกน หมุน มาก กว่า
  • ความ ต่าง ของ ความ ยาว เส้น ทาง หมาย ความ ว่า ตัวนำ นอก ยืด (ความ ตึง) และ ตัวนำ ใน กด อัด — พร้อม กัน, รอบ เส้น รอบ นอก ทั้งหมด
หลัง การ บิด นับ พัน รอบ ตัวนำ นอก ยืด ถาวร (คอ คอด, ความ ต้านทาน เพิ่ม) ขณะ ที่ ตัวนำ ใน งอ โก่ง (คล้าย จุก เปิด คอร์ก, เกิด การ ลัด วงจร ระหว่าง ตัวนำ) การ ตี เกลียว ทิศ เดียว มาตรฐาน เร่ง นี้ เพราะ ตัวนำ ทั้งหมด ตอบ สนอง ต่อ การ บิด ใน ทิศ เดียว กัน — ความ เค้น รวม ตัว มาก กว่า หัก ล้าง

การ ตี เกลียว SZ — วิธี แก้ ปัญหา การ บิด

การ ตี เกลียว SZ สลับ ทิศ ทาง ของ เกลียว ตาม ความ ยาว สายเคเบิล, สับ เปลี่ยน ระหว่าง S-lay และ Z-lay ใน ช่วง ซ้ำ ๆ 0.5–1.0 เมตร:

ช่วงทิศ การ ตี เกลียวการ ตอบ สนอง ของ ตัวนำ
ช่วง ที่ 1S-lay (เกลียว มือ ซ้าย)กด อัด ภาย ใต้ การ บิด ตาม เข็ม นาฬิกา
ช่วง ที่ 2Z-lay (เกลียว มือ ขวา)ยืด ภาย ใต้ การ บิด ตาม เข็ม นาฬิกา
ช่วง ที่ 3S-layกด อัด

เมื่อ สายเคเบิล ถูก บิด ตาม เข็ม นาฬิกา ช่วง S-lay ขมวด แน่น (ตัวนำ กด อัด) ขณะ ที่ ช่วง Z-lay คลาย (ตัวนำ ยืด) ความ เค้น สุทธิ บน ตัวนำ ใด ๆ มี ค่า ประมาณ ศูนย์ — การ กด อัด ใน ช่วง S หัก ล้าง ความ ตึง ใน ช่วง Z, เมื่อ รวม ตลอด ความ ยาว ตัวนำ

แท่ง วัสดุ อุด กัน บิด มี หน้าที่ สอง ประการ:

  • เติม ช่อง ว่าง ระหว่าง ตัวนำ, ป้องกัน ตัวนำ เคลื่อน เข้า ช่อง ว่าง ระหว่าง การ บิด
  • ให้ แรง คืน ตัว ยืด หยุ่น — เมื่อ ปลด การ บิด, พลังงาน ยืด หยุ่น ที่ เก็บ ใน แท่ง วัสดุ อุด ทำให้ สายเคเบิล กลับ สู่ ตำแหน่ง ปกติ, ไม่ บิด

มุม บิด เทียบ แกน หุ่นยนต์ — ต้อง ใช้ พิกัด ใด

แกน หุ่นยนต์การ เคลื่อน ที่มุม บิด ทั่วไปพิกัด สายเคเบิล ที่ แนะนำ
แกน 1 (ฐาน หมุน)หมุน, งอ เท่านั้น0° (ไม่ มี การ บิด ที่ สายเคเบิล)งอ ยืดหยุ่น สูง, ไม่ ใช่ บิด
แกน 2 (หัว ไหล่)งอ เท่านั้น0°งอ ยืดหยุ่น สูง
แกน 3 (ข้อ ศอก)งอ, บิด เล็กน้อย±30°งอ ยืดหยุ่น สูง + บิด
แกน 4 (ข้อ มือ ม้วน)หมุน ต่อ เนื่อง±180°พิกัด บิด ±180°/m
แกน 5 (ข้อ มือ ก้ม-เงย)งอ + บิด ปาน กลาง±90°พิกัด บิด ±180°/m
แกน 6 (ข้อ มือ หมุน)หมุน ต่อ เนื่อง พร้อม ตัว เปลี่ยน เครื่อง มือ±270° (พร้อม ตัว เปลี่ยน เครื่อง มือ)พิกัด บิด ±270°/m

ช่วง สายเคเบิล สำหรับ แกน 4, 5, และ 6 คือ จุด ที่ สายเคเบิล พิกัด การ บิด เป็น ข้อ บังคับ — สายเคเบิล ยืดหยุ่น มาตรฐาน จะ ล้ม เหลว ภาย ใน สัปดาห์ ที่ ตำแหน่ง เหล่า นี้

การ ผลิต สายเคเบิล บิด ของ Yichi

  • ความ ยาว เกลียว SZ จับ คู่ กับ พิกัด การ บิด: ความ ยาว ช่วง S/Z (0.5–1.0 m) จับ คู่ กับ มุม บิด ที่ คาด หวัง และ เส้น ผ่าน ศูนย์กลาง สายเคเบิล อัตราส่วน ความ ยาว ช่วง ต่อ ความ ยาว เกลียว สายเคเบิล เป็น พารามิเตอร์ การ ออก แบบ ที่ วิกฤต — ตรวจ สอบ ทุก รอบ การ ผลิต
  • วัสดุ อุด กัน บิด ที่ ออก แบบ ทาง วิศวกรรม: แท่ง วัสดุ อุด ไม่ ใช่ PU ทั่วไป — พวก มัน ถูก สูตร ด้วย ความ แข็ง Shore เฉพาะ (โดย ทั่วไป 70–85 A) และ มอดุลัส ยืด หยุ่น เพื่อ ให้ แรง คืน ตัว ที่ ถูก ต้อง สำหรับ เส้น ผ่าน ศูนย์กลาง สายเคเบิล และ มุม บิด ที่ คาด หวัง
  • ชั้น เลื่อน ระหว่าง แกน และ เปลือก: เปลือก ใน TPE บาง ทำ หน้า ที่ เป็น ระนาบ ไถล ระหว่าง ชุด แกน และ เปลือก นอก PUR หาก ไม่ มี ชั้น นี้ เปลือก จะ ยึด ติด กับ ตัวนำ ชั้น นอก สุด และ จำกัด การ เคลื่อน ที่ แบบ บิด — รวม ความ เค้น มาก กว่า กระจาย
  • การ ทดสอบ การ บิด พร้อม โหลด ตาม แกน: การ ทดสอบ การ บิด ทำ ภาย ใต้ โหลด ตาม แกน ที่ กำหนด (โดย ทั่วไป 50–100 N สำหรับ สายเคเบิล หุ่นยนต์) เพื่อ จำลอง สภาพ ติด ตั้ง จริง ที่ สายเคเบิล อยู่ ภาย ใต้ ความ ตึง เล็กน้อย จาก น้ำหนัก ตัว เอง และ แรง ยึด ของ คอนเนกเตอร์

สอบถามสินค้านี้

สินค้า: สายเคเบิล บิด แขน หุ่นยนต์ — สายเคเบิล PUR ปรับ เหมาะ สำหรับ การ บิด แบบ SZ-ตี เกลียว พิกัด ±270°/m สำหรับ ข้อ มือ หุ่นยนต์ อุตสาหกรรม 6 แกน (แกน 4/5/6) และ ช่วง แขน ข้อ ต่อ บิด สูง

เพิ่มข้อมูลจำเพาะทางเทคนิค (ไม่บังคับ)

ยิ่งให้รายละเอียดมาก เราจะเสนอราคาได้เร็วและแม่นยำยิ่งขึ้น

ยังไม่ได้เลือกไฟล์

ไฟล์ PDF, Office, รูปภาพ หรือ CAD — ไม่เกิน 5 MB

ต้องการความช่วยเหลือ?

การรับรอง

ISO 9001
คุณภาพ
CE
ยุโรป
RoHS
สิ่งแวดล้อม
TÜV
การรับรอง

ต้องการใบเสนอราคาสำหรับผลิตภัณฑ์นี้หรือไม่?

ส่งความต้องการของคุณและรับใบเสนอราคาโดยละเอียดภายใน 24 ชั่วโมง