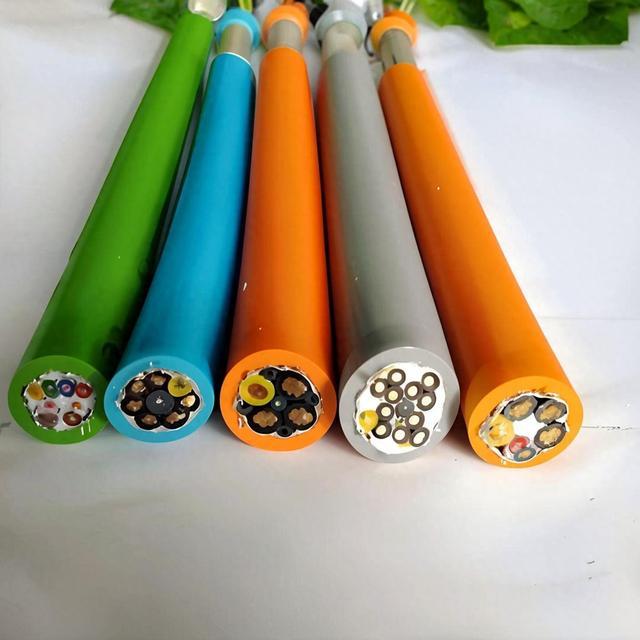
Robot Kolu Burulma Kablosu — 6 Eksenli Endüstriyel Robot Bileği (Eksen 4/5/6) ve Yüksek Burulmalı Mafsallı Kol Segmentleri için ±270°/m Anmalı SZ Burulmalı Torsiyon Optimize PUR Kablo
Robot ve Otomasyon Kabloları /Kompozit Robot Kabloları

Robot Kolu Burulma Kablosu — 6 Eksenli Endüstriyel Robot Bileği (Eksen 4/5/6) ve Yüksek Burulmalı Mafsallı Kol Segmentleri için ±270°/m Anmalı SZ Burulmalı Torsiyon Optimize PUR Kablo

Robot kolu burulma kablosu: 6 eksenli endüstriyel robotların yüksek burulmalı bilek ve mafsallı kol segmentleri için özel olarak üretilmiş SZ burulmalı torsiyon optimize PUR kablo. Dönüşümlü SZ burulmalı ve anti-torsiyon PU dolgu çubuklu IEC 60228 Class 6 ekstra ince örgülü bakır. ±180°/m (standart) ila ±270°/m (gelişmiş) anma. TPE/PP yalıtım. PUR kılıf. Yalnızca güç, yalnızca kontrol ve birleşik güç+kontrol konfigürasyonlarında mevcuttur. 10+ milyon burulma çevrimi. Kablounun sürekli burulma gerilimi yaşadığı robot eksenleri 4, 5 ve 6 için — bilek yuvarlanma, bilek eğilme ve bilek döndürme. CE, RoHS uyumlu.

Ana Özellikler

Burulma için özel üretim — anti-torsiyon PU dolgu çubuklu SZ (dönüşümlü S-burulma/Z-burulma) sarmalı; kablo, iletken hasarı olmadan kendi boylamasına ekseni etrafında serbestçe döner
Standart ±180°/m, gelişmiş ±270°/m burulma anması — 6 eksenli endüstriyel robotlarda eksen 4 (bilek yuvarlanma) ve eksen 6'nın (bilek döndürme) tam burulma aralığını kapsar
IEC 60228 Class 6 ekstra ince örgülü çıplak bakır — birleşik bükme + burulma altında maksimum yorulma direnci için en ince örgü
TPE veya PP damar yalıtımı — düşük sürtünmeli yüzey, iletkenlerin burulma sırasında birbirine göre hareket etmesini sağlar; iç aşınmayı önler
Anti-torsiyon dolgu çubukları: katı PU veya aramid takviyeli profiller — boşlukları doldurur ve burulma serbest bırakıldıktan sonra kabloyu nötr konuma döndüren elastik geri kazanım kuvveti sağlar
PUR TMPU dış kılıf — yağa, soğutucuya ve kaynak sıçramasına dayanıklı; robot bilek hareketinin yüksek bükme/burulma hızlarında esnekliği korur
Mevcut konfigürasyonlar: yalnızca güç (0.6/1 kV), yalnızca kontrol (300/500 V) veya birleşik güç+kontrol — robot eksen işlevine göre seçim yapın
CE, RoHS uyumlu; ISO 9001 üretimi

Uygulamalar

Robot ekseni 4 (bilek yuvarlanma) — robot ön kolundan bilek yuvarlanma eksenine uzanan burulma kablo segmenti; sürekli ±180° dönüşRobot ekseni 6 (bilek döndürme) — bilekten uç efektör montaj flanşına uzanan son burulma kablo segmenti; takım değiştiriciyle ±270° dönüşRobot ekseni 5 (bilek eğilme) — bilek eğilme ekseninde birleşik bükme + burulma kablo segmenti; bir düzlemde bükme + burulma dönüşüMafsallı robot kolu — kablo yolunun burulma bileşeni içerdiği ofset bilek tasarımlı robotlar için dirsek (eksen 3) boyunca burulma kablo segmentleriRobot harici eksen pozisyonlayıcısı — döner tabla, eğme pozisyonlayıcı veya ray hareket ünitesi servo motor bağlantıları için burulma kablosuSCARA robot Z ekseni — kılavuz borunun sürekli döndüğü SCARA robot dikey (Z) ekseni için burulma kablo segmenti

Teknik Özellikler

İletken Malzemesi Çıplak bakır, IEC 60228 Class 6 ekstra ince örgülü
İletken Kesiti — Güç (İsteğe Bağlı) 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm²
İletken Kesiti — Kontrol (İsteğe Bağlı) 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm²
Damar Sayısı 2–24 damar (güç veya kontrol veya birleşik)
Damar Yalıtımı — Güç TPE; 90°C; burulma hareketi için düşük sürtünme
Damar Yalıtımı — Kontrol PP (polipropilen); düşük kapasitans; düşük sürtünme
Damar Tanımlama VDE 0293'e göre numaralı; talep üzerine renk kodlu
Burulma Deseni SZ (dönüşümlü S-burulma/Z-burulma bölümleri, her biri 0,5–1,0 m); burulma açısı anması için optimize edilmiş burulma uzunluğu
Anti-Torsiyon Dolguları Katı PU çubuklar veya aramid takviyeli PU profiller; burulma serbest bırakıldıktan sonra elastik geri kazanım
Merkez Eleman (İsteğe Bağlı) Aramid iplik (Kevlar) çekme dayanım elemanı; veya burulma geri kazanımı için PU merkez çubuk
İç Kılıf TPE; damar demeti ile kılıf arasında düşük sürtünmeli kayma katmanı
Dış Kılıf PUR TMPU; 1,5–3,0 mm; halojensiz; siyah veya turuncu
Anma Gerilimi — Güç 0.6/1 kV (U₀/U)
Anma Gerilimi — Kontrol 300/500 V (U₀/U)
Test Gerilimi 3 500 V (güç); 2 000 V (kontrol)
Sıcaklık — Esneme/Burulma -30°C ila +80°C
Sıcaklık — Sabit -50°C ila +90°C
Burulma Anması — Standart Metre başına ±180°
Burulma Anması — Gelişmiş Metre başına ±270° (talep üzerine)
Burulma Ömrü (Standart) ±180°/m'de >10 000 000 çevrim
Burulma Ömrü (Gelişmiş) ±270°/m'de >5 000 000 çevrim
Bükülme Yarıçapı (Esneme) 7,5× kablo dış çapı
Bükülme Yarıçapı (Burulma) 10× kablo dış çapı
Burulma Test Uzunluğu Keçeler arası 1,0 m (VDE 0472 / EN 50396 burulma testine göre standart)
Yağ / Soğutucu Direnci IEC 60811-404
Alev Geciktirici IEC 60332-1-2
Sertifikalar CE, RoHS

Detaylı Açıklama

Burulmanın Fiziği — Standart Kablolar Neden Arızalanır

Standart bir esnek kablo — hatta enerji zinciri anmalı yüksek esneme kablosu bile — tek düzlemde bükülme için tasarlanmıştır. Bir bükme kuvveti uygulandığında, bükümün dışındaki iletkenler gerilir (çekme) ve içindekiler sıkışır. Kablounun burulma deseni (tipik olarak S-burulma veya Z-burulma, tek yön) damar demeti içinde iletkenlerin birbirine göre kaymasına izin vererek bunu karşılar.

Burulma temelden farklıdır. Bir kablo kendi boylamasına ekseni etrafında büküldüğünde:

  • Kablonun dışındaki iletkenler helisel bir yol izler — düz merkez hattından daha uzun
  • Merkeze yakın iletkenler daha kısa bir yol izler — dönüş eksenine daha yakın
  • Yol uzunluğundaki fark, dış iletkenlerin gerilmesi (çekme) ve iç iletkenlerin sıkışması anlamına gelir — aynı anda, tüm çevre boyunca
Binlerce burulma çevriminden sonra, dış iletkenler kalıcı olarak uzar (boyun incelmesi, direnç artışı) ve iç iletkenler burkulur (tirbuşon şekli, iletkenler arası kısa devre oluşturur). Standart tek yönlü burulma bunu hızlandırır çünkü tüm iletkenler burulmaya aynı yönde tepki verir — gerilim birbirini götürmek yerine toplanır.

SZ Burulma — Burulma Çözümü

SZ burulma, kablo uzunluğu boyunca helisel burulmanın yönünü değiştirir, 0,5–1,0 metrelik tekrarlanan bölümlerde S-burulma ve Z-burulma arasında geçiş yapar:

BölümBurulma Yönüİletken Tepkisi
Bölüm 1S-burulma (sol yönlü helis)Saat yönünde dönüşte sıkışır
Bölüm 2Z-burulma (sağ yönlü helis)Saat yönünde dönüşte gerilir
Bölüm 3S-burulmaSıkışır

Kablo saat yönünde döndürüldüğünde, S-burulma bölümleri sıkılaşır (iletkenler sıkışır) ve Z-burulma bölümleri gevşer (iletkenler gerilir). Herhangi bir iletkendeki net gerilim yaklaşık sıfırdır — S bölümündeki sıkışma, Z bölümündeki gerilimi iptal eder, iletken uzunluğu boyunca entegre edilir.

Anti-torsiyon dolgu çubukları iki işleve hizmet eder:

  • İletkenler arasındaki boşlukları doldurur ve burulma sırasında iletkenlerin boşluklara göç etmesini önler
  • Elastik geri kazanım kuvveti sağlar — dönüş serbest bırakıldığında, dolgu çubuklarının depolanan elastik enerjisi kabloyu nötr, bükülmemiş konumuna döndürür

Burulma Açısı vs Robot Ekseni — Hangi Anmaya İhtiyacınız Var?

Robot EkseniHareketTipik Burulma AçısıÖnerilen Kablo Anması
Eksen 1 (taban dönüşü)Dönüş, yalnızca bükme0° (kabloda burulma yok)Yüksek esneme bükme, burulma değil
Eksen 2 (omuz)Yalnızca bükme0°Yüksek esneme bükme
Eksen 3 (dirsek)Bükme, hafif burulma±30°Yüksek esneme bükme + burulma
Eksen 4 (bilek yuvarlanma)Sürekli dönüş±180°±180°/m burulma anmalı
Eksen 5 (bilek eğilme)Bükme + orta düzey burulma±90°±180°/m burulma anmalı
Eksen 6 (bilek döndürme)Takım değiştiriciyle sürekli dönüş±270° (takım değiştiriciyle)±270°/m burulma anmalı

Eksen 4, 5 ve 6 için kablo segmentleri burulma anmalı kablounun zorunlu olduğu yerlerdir — standart esnek kablo bu konumlarda haftalar içinde arızalanır.

Yichi Burulma Kablosu Üretimi

  • SZ burulma uzunluğu burulma anmasıyla eşleştirilir: S/Z bölüm uzunluğu (0,5–1,0 m), beklenen burulma açısına ve kablo çapına eşleştirilir. Bölüm uzunluğunun kablo burulma uzunluğuna oranı kritik bir tasarım parametresidir — her üretim partisinde doğrulanır
  • Anti-torsiyon dolgu malzemesi mühendislikle tasarlanır: Dolgu çubukları jenerik PU değildir — kablo çapı ve beklenen burulma açısı için doğru geri kazanım kuvvetini sağlamak üzere belirli Shore sertliği (tipik olarak 70–85 A) ve elastik modülle formüle edilir
  • Damar ile kılıf arasında kayma katmanı: İnce bir TPE iç kılıf, damar demeti ile PUR dış kılıf arasında kayma düzlemi görevi görür. Bu katman olmadan kılıf en dıştaki iletkenlere bağlanır ve burulma hareketlerini kısıtlar — gerilimi dağıtmak yerine yoğunlaştırır
  • Eksenel yüklü burulma testi: Burulma testi, kablo kendi ağırlığından ve konnektör tutma kuvvetinden kaynaklanan hafif gerilim altında olduğu kurulu durumu simüle etmek için tanımlı bir eksenel yük altında (robot kabloları için tipik olarak 50–100 N) gerçekleştirilir

Ürün Hakkında Sor

Ürün: Robot Kolu Burulma Kablosu — 6 Eksenli Endüstriyel Robot Bileği (Eksen 4/5/6) ve Yüksek Burulmalı Mafsallı Kol Segmentleri için ±270°/m Anmalı SZ Burulmalı Torsiyon Optimize PUR Kablo

Teknik özellikleri ekleyin (isteğe bağlı)

Ne kadar çok ayrıntı verirseniz, teklifimiz o kadar hızlı ve doğru olur.

Dosya seçilmedi

PDF, Office, görsel veya CAD dosyası — en fazla 5 MB

Yardım mı Gerekiyor?

Sertifikalar

ISO 9001
Kalite
CE
Avrupa
RoHS
Çevresel
TÜV
Sertifikasyon

Bu Ürün İçin Teklif mi Gerekiyor?

Gereksinimlerinizi gönderin ve 24 saat içinde detaylı bir teklif alın.