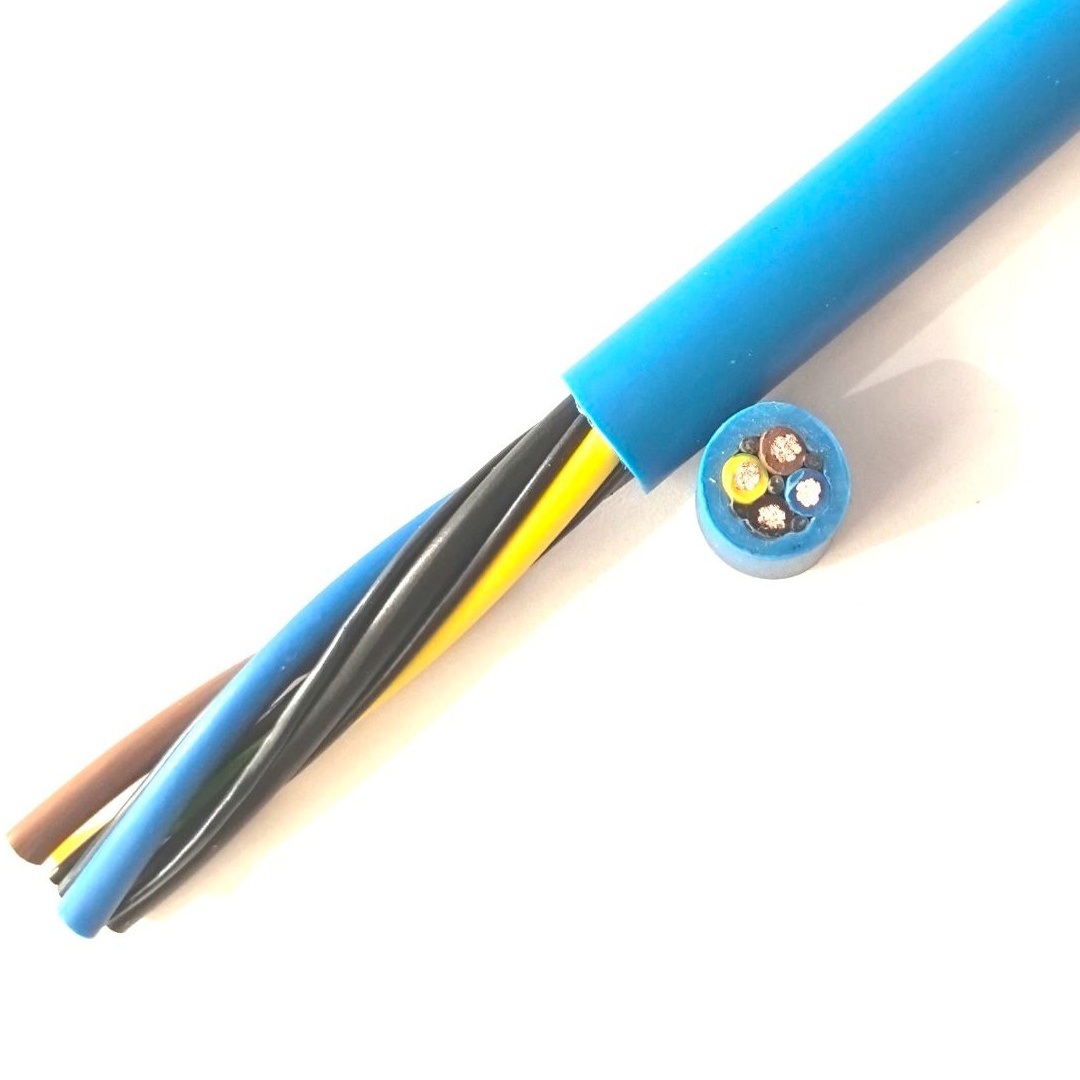
คำอธิบายโดยละเอียด
สายเคเบิล แขน กล มี ชิลด์ เทียบ ไม่ มี ชิลด์ — เมื่อใด ต้อง มี ชิลด์
สายเคเบิล แขน กล หุ่นยนต์ ไม่ มี ชิลด์ (I/O ดิจิทัล 24 V DC สำหรับ โซลินอยด์ กริปเปอร์, เซนเซอร์ ตรวจ ชิ้น งาน, การ ควบคุม วาล์ว) ทำงาน ที่ ระดับ สัญญาณ ที่ ทน สัญญาณ รบกวน ไฟฟ้า ปาน กลาง อินพุต ดิจิทัล 24 V DC มี เกณฑ์ ทั่วไป 15 V สำหรับ "สูง" และ 5 V สำหรับ "ต่ำ" — แถบ ฮิสเทอรีซิส 10 V ให้ ภูมิคุ้มกัน สัญญาณ รบกวน โดย ธรรมชาติ ประมาณ 5–10 V
สายเคเบิล แขน กล มี ชิลด์ จำเป็น เมื่อ สัญญาณ เอ็นด์ เอฟเฟคเตอร์ ทำงาน ที่ ระดับ ที่ ขอบ เขต ความ ปลอดภัย สัญญาณ รบกวน เล็ก ลง อย่าง มี นัย สำคัญ:
| ชนิด สัญญาณ | ระดับ แรงดัน | ขอบ เขต สัญญาณ รบกวน | ต้อง มี ชิลด์? |
|---|---|---|---|
| I/O ดิจิทัล 24 V DC (โซลินอยด์, เซนเซอร์) | 24 V | ~10 V | ไม่ |
| อนาล็อก 0–10 V (เซนเซอร์ ระยะ การ เคลื่อน ที่) | 0–10 V | ~0.1 V (สำหรับ ความ แม่นยำ 1%) | ใช่ |
| อนาล็อก 4–20 mA (ความ ดัน, แรง) | วงรอบ 7–30 V DC | ~0.05 mA (สำหรับ ความ แม่นยำ 0.5%) | ใช่ (สำหรับ ระยะ ยาว) |
| เอนโคเดอร์ แบบ เพิ่ม (RS-422, 5 V) | ±2 V ดิฟเฟอเรนเชียล | ~0.2 V | ใช่ |
| สเตรน เกจ (ระดับ mV) | 0–20 mV เต็ม สเกล | ~0.02 mV | ใช่ |
| GigE Vision (อีเทอร์เน็ต, ±1 V) | ±1 V ดิฟเฟอเรนเชียล | ~0.1 V | ใช่ (ชิลด์ ภายใน CAT6a) |
| USB 3.0 (5 Gbps) | ±0.2 V ดิฟเฟอเรนเชียล | ~0.02 V | ใช่ (ภายใน + โดย รวม) |
| CAN bus | ±1.5 V ดิฟเฟอเรนเชียล | ~0.5 V | แนะนำ |
| IO-Link | 24 V, 200 mA | ปาน กลาง | ไม่ ต้อง แต่ แนะนำ |
ใน สภาพ แวด ล้อม ข้อ มือ หุ่นยนต์ — ติด กับ สายเคเบิล กำลัง มอเตอร์ เซอร์โว ที่ บรรทุก 10–40 A ที่ ความ ถี่ การ สับ สวิตช์ PWM 4–16 kHz — ตัวนำ สัญญาณ อนาล็อก ไม่ มี ชิลด์ อาจ ประสบ สัญญาณ รบกวน ที่ เหนี่ยวนำ 0.5–2 V สำหรับ สัญญาณ อนาล็อก 0–10 V ที่ ต้อง การ ความ แม่นยำ 1%, สัญญาณ รบกวน 0.5 V คือ ความ ผิด พลาด 5% — ยอม รับ ไม่ ได้ สำหรับ สัญญาณ สเตรน เกจ 0–20 mV เต็ม สเกล, สัญญาณ รบกวน 0.5 V คือ 2 500 เท่า ของ สัญญาณ เต็ม สเกล — สัญญาณ ถูก ฝัง ใน สัญญาณ รบกวน โดย สิ้น เชิง
ประสิทธิผล ของ ชิลด์ ใน สภาพ แวด ล้อม ข้อ มือ หุ่นยนต์
ประสิทธิผล ของ ชิลด์ ถัก เปีย ขึ้น กับ การ ยุติ ปลาย ที่ ถูก ต้อง:
- ชิลด์ ต้อง ต่อ กราวด์ ที่ ปลาย เดียว เท่านั้น สำหรับ สัญญาณ อนาล็อก — การ ต่อ กราวด์ ทั้ง สอง ปลาย สร้าง กราวด์ ลูป (กระแส ไหล ผ่าน ชิลด์ เนื่อง จาก ความ ต่าง ศักย์ ระหว่าง กราวด์ ข้อ มือ และ คอนโทรลเลอร์) กระแส กราวด์ ลูป นี้ เหนี่ยวนำ สัญญาณ รบกวน ของ ตน เอง ใน ตัวนำ สัญญาณ ปลาย คอนโทรลเลอร์ หุ่นยนต์ คือ ตำแหน่ง ต่อ กราวด์ จุด เดียว มาตรฐาน
- ชิลด์ ต้อง ต่อ กราวด์ ทั้ง สอง ปลาย สำหรับ สัญญาณ ดิจิทัล ความ ถี่ สูง (อีเทอร์เน็ต, USB) — ความ ยาว สายเคเบิล สั้น (<2 m) หมาย ความ ว่า แรงดัน กราวด์ ลูป เล็ก, และ การ ต่อ กราวด์ ทั้ง สอง ปลาย ให้ สมรรถนะ ชิลด์ ความ ถี่ สูง ดี กว่า
- ลวด ระบาย ต้อง มี การ เชื่อม ต่อ กราวด์ ความ ต้านทาน ต่ำ — ลวด ระบาย ที่ ยุติ ปลาย ผ่าน หาง เปีย ยาว ไป ยัง จุด กราวด์ ไกล มี อินดักแตนซ์ สูง และ ให้ ชิลด์ ความ ถี่ สูง ที่ แย่ ลวด ระบาย ควร เชื่อม ต่อ กับ เปลือก คอนเนกเตอร์ หรือ ขั้ว ชิลด์ เฉพาะ ภาย ใน 20 mm จาก จุด ออก ของ สายเคเบิล
คุณภาพ สายเคเบิล แขน กล มี ชิลด์ ของ Yichi
- ตรวจ สอบ การ ครอบ คลุม ถัก เปีย: การ วัด แบบ ออปติคอล บน ตัวอย่าง การ ผลิต — เกณฑ์ การ ยอม รับ ≥85% การ ครอบ คลุม มุม ถัก เปีย (30–45° จาก แกน สายเคเบิล) ถูก ตรวจ สอบ — มุม ที่ ตื้น เกิน ไป (เกือบ ขนาน กับ แกน) ให้ การ ครอบ คลุม ดี แต่ ความ ยืดหยุ่น แย่; มุม ที่ ชัน เกิน ไป ให้ ความ ยืดหยุ่น ดี แต่ การ ครอบ คลุม ลด ลง
- ทดสอบ ความ ต่อ เนื่อง ของ ชิลด์: ความ ต้านทาน DC ของ ชิลด์ (ลวด ระบาย ถึง ลวด ระบาย, ปลาย ถึง ปลาย) ถูก วัด ทุก ความ ยาว การ ผลิต วงจร เปิด บ่ง ชี้ การ ขาด ของ ชิลด์ — สายเคเบิล ไม่ ให้ การ ป้องกัน EMI
- ความ ต้านทาน ฉนวน แกน-ต่อ-ชิลด์: ใช้ 500 V DC ระหว่าง แต่ ละ แกน และ ชิลด์ — ขั้น ต่ำ ≥5 GΩ·km ความ ต้านทาน ฉนวน ต่ำ บ่ง ชี้ รู เข็ม ใน ฉนวน แกน ตรง จุด ที่ สัมผัส ชิลด์
- รัศมี การ โค้ง งอ พร้อม ชิลด์: รัศมี การ โค้ง งอ ขั้น ต่ำ (งอ) ผ่อน ปรน จาก 7.5× OD (ไม่ มี ชิลด์) เป็น 10× OD (มี ชิลด์) เนื่อง จาก ชั้น ถัก เปีย เพิ่ม ความ แข็ง ใน การ งอ ลูก ค้า ที่ ระบุ สายเคเบิล มี ชิลด์ ต้อง เผื่อ รัศมี การ โค้ง งอ ที่ ใหญ่ กว่า เล็กน้อย นี้ ใน การ เดิน สาย ข้อ มือ-ถึง-เครื่อง มือ