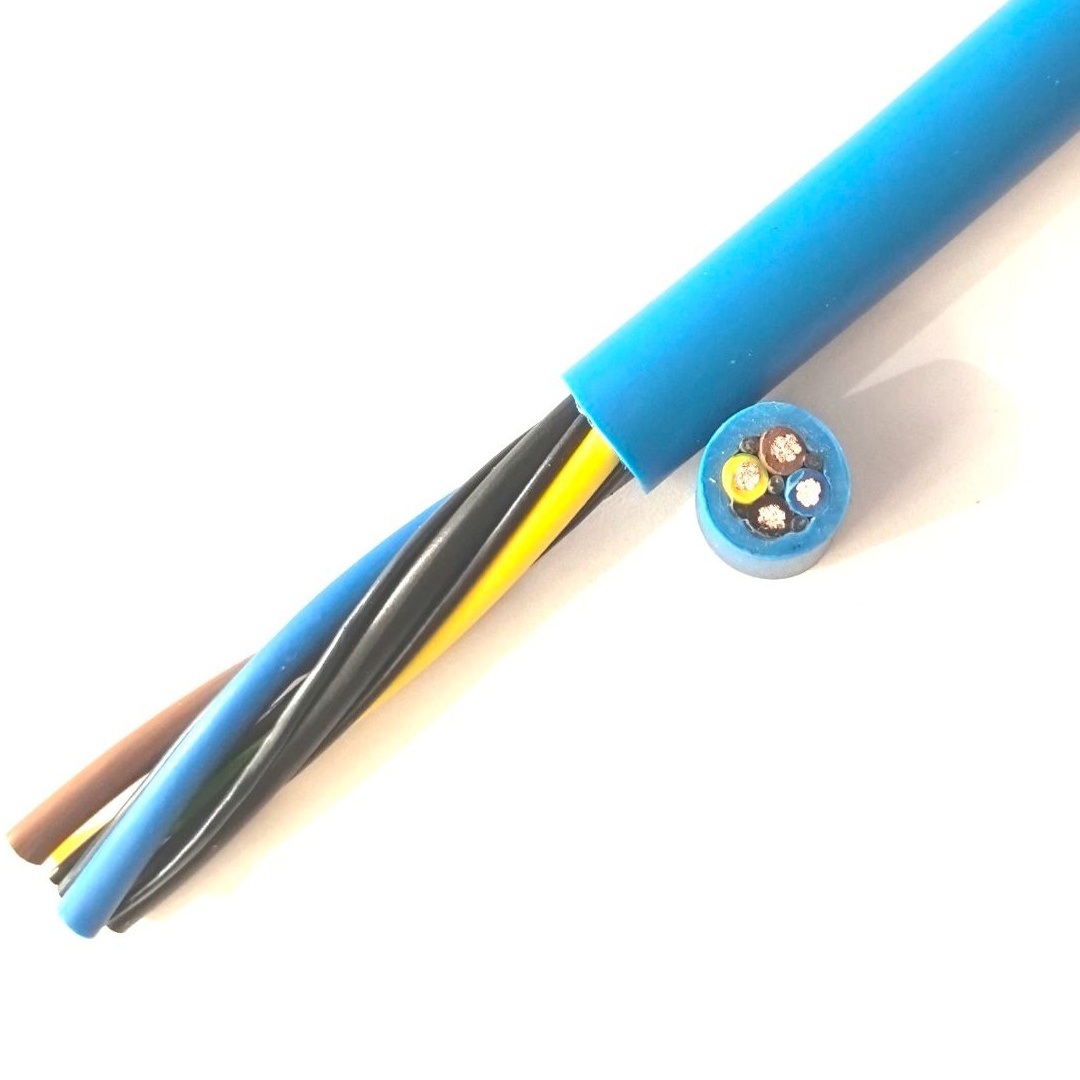
Kabel Manipulator Robot Berperisai — Kabel Hujung Effector Robot PUR Padat Berperisai EMI dengan Perisai Jalinan Tembaga Disalut Timah Keseluruhan untuk Integriti Isyarat Pengekod, Penglihatan, dan Penderia di Antara Muka Pergelangan-ke-Alat
Kabel Robot dan Automasi /Kabel Robot Komposit

Kabel Manipulator Robot Berperisai — Kabel Hujung Effector Robot PUR Padat Berperisai EMI dengan Perisai Jalinan Tembaga Disalut Timah Keseluruhan untuk Integriti Isyarat Pengekod, Penglihatan, dan Penderia di Antara Muka Pergelangan-ke-Alat

Kabel manipulator robot berperisai: kabel PUR padat berperisai EMI untuk sambungan hujung effector robot industri yang memerlukan integriti isyarat. Tembaga helai sangat halus IEC 60228 Kelas 6 (0.22–2.5 mm², 4–24 teras) dengan perisai jalinan tembaga disalut timah keseluruhan (liputan ≥85%). Penebat teras TPE. Sarung PUR. 300/500 V. Untuk aplikasi hujung effector robot di mana maklum balas pengekod, data kamera penglihatan, isyarat penderia analog, atau komunikasi fieldbus mudah terdedah kepada gangguan elektromagnet daripada kabel kuasa kimpalan bersebelahan, pemacu motor VFD, dan hingar elektrik kilang. Mematuhi CE, RoHS.

Ciri Utama

Perisai jalinan tembaga disalut timah keseluruhan (liputan ≥85%) — melindungi konduktor isyarat hujung effector daripada EMI dalam persekitaran pergelangan dan perkakas robot yang bising elektrik
Tembaga kosong helai sangat halus IEC 60228 Kelas 6 — fleksibiliti maksimum untuk lenturan jejari ketat pada peralihan pergelangan-ke-alat dengan perisai bersepadu
Keratan rentas padat dengan perisai — lapisan perisai menambah peningkatan OD minimum (kira-kira 0.5–1.0 mm) sambil menyediakan pengecilan EMI 40–60 dB
Penebat teras TPE — pemalar dielektrik rendah untuk integriti isyarat; tahan minyak; hayat lentur lanjutan berbanding PVC
Wayar longkang bersepadu — wayar longkang tembaga disalut timah bersentuhan berterusan dengan perisai jalinan; memastikan kesinambungan liputan perisai penuh untuk pembumian EMI yang betul
Sarung luar PUR TMPU — tahan minyak, penyejuk, dan percikan kimpalan; melindungi lapisan perisai daripada kerosakan persekitaran dan mekanikal
Pengenalan teras bernombor mengikut VDE 0293 — penamatan pantas di penyambung pergelangan dan kotak terminal hujung effector; wayar longkang perisai dikenal pasti dengan jelas
Mematuhi CE, RoHS; dihasilkan ISO 9001

Aplikasi

Penggenggam elektrik dengan maklum balas pengekod — kabel manipulator berperisai untuk penggenggam servo-elektrik di mana isyarat pengekod A/B/Z mesti dilindungi daripada hingar pensuisan PWM motorKamera penglihatan robot — kabel berperisai untuk data kamera GigE Vision atau USB3 Vision daripada kamera dipasang pergelangan ke pengawal robotPenderia daya/tork analog — kabel berperisai untuk isyarat penderia daya/tork tolok terikan (aras mV) di hujung effector robotPengimbas laser / penderia profil — kabel berperisai untuk keluaran analog penderia sesaran laser (4–20 mA atau 0–10 V) di hujung effectorPistol kimpalan dengan penderia bersepadu — kabel berperisai untuk pistol kimpalan di mana penderia voltan dan arus arka berkongsi kabel yang sama dengan isyarat I/OFieldbus di hujung effector — kabel berperisai untuk komunikasi bas CAN, IO-Link, atau RS-485 ke hujung effector pintar dan penukar alat

Spesifikasi Teknikal

Bahan Konduktor Tembaga kosong, helai sangat halus IEC 60228 Kelas 6
Keratan Rentas Konduktor 0.22 mm², 0.34 mm², 0.50 mm², 0.75 mm², 1.0 mm², 1.5 mm², 2.5 mm²
Bilangan Teras 4, 6, 8, 12, 16, 20, 24
Pengenalan Teras Nombor dicetak mengikut VDE 0293; kod warna atas permintaan
Penebat Teras TPE (elastomer termoplastik); 90°C; pemalar dielektrik rendah; tahan minyak
Pengerutan Teras Lapisan sepaksi dengan elemen pengisi tidak higroskopik
Perisai Keseluruhan Jalinan tembaga disalut timah; liputan ≥85%; sudut jalinan 30–45°
Wayar Longkang Tembaga disalut timah, 0.22 mm²; bersentuhan berterusan dengan jalinan sepanjang keseluruhan kabel
Sarung Dalam TPE — memisahkan pemasangan teras daripada perisai; menyediakan permukaan geseran rendah
Sarung Luar PUR TMPU; 1.2–2.5 mm; bebas halogen; hitam atau oren
Voltan Dinilai (U₀/U) 300/500 V
Voltan Ujian (Teras/Teras) 2 000 V AC, 5 minit
Voltan Ujian (Teras/Perisai) 2 000 V AC, 5 minit
Rintangan Penebat ≥5 GΩ·km pada 20°C
Suhu — Lenturan -30°C hingga +80°C
Suhu — Tetap -50°C hingga +90°C
Jejari Lentur Minimum (Lenturan) 10× OD kabel (sedikit lebih besar daripada tanpa perisai kerana kekakuan perisai)
Jejari Lentur Minimum (Tetap) 5× OD kabel
Rintangan Minyak / Penyejuk IEC 60811-404 (sarung PUR)
Rintangan Percikan Kimpalan Sarung PUR — percikan tidak melekat
Kalis Api IEC 60332-1-2
Pensijilan CE, RoHS

Penerangan Terperinci

Kabel Manipulator Berperisai vs Tanpa Perisai — Bila Perisai Diperlukan

Kabel manipulator robot tanpa perisai (I/O digital 24 V DC untuk solenoid penggenggam, penderia bahagian hadir, kawalan injap) beroperasi pada aras isyarat yang menahan hingar elektrik sederhana. Input digital 24 V DC mempunyai ambang lazim 15 V untuk "tinggi" dan 5 V untuk "rendah" — jalur histeresis 10 V menyediakan imuniti hingar semula jadi kira-kira 5–10 V.

Kabel manipulator berperisai diperlukan apabila isyarat hujung effector beroperasi pada aras di mana margin hingar jauh lebih kecil:

Jenis IsyaratAras VoltanMargin HingarPerisai Diperlukan?
I/O digital 24 V DC (solenoid, penderia)24 V~10 VTidak
Analog 0–10 V (penderia sesaran)0–10 V~0.1 V (untuk ketepatan 1%)Ya
Analog 4–20 mA (tekanan, daya)Gelung 7–30 V DC~0.05 mA (untuk ketepatan 0.5%)Ya (untuk laluan panjang)
Pengekod tambahan (RS-422, 5 V)±2 V pembezaan~0.2 VYa
Tolok terikan (aras mV)0–20 mV skala penuh~0.02 mVYa
GigE Vision (Ethernet, ±1 V)±1 V pembezaan~0.1 VYa (perisai dalaman CAT6a)
USB 3.0 (5 Gbps)±0.2 V pembezaan~0.02 VYa (dalaman + keseluruhan)
Bas CAN±1.5 V pembezaan~0.5 VDisyorkan
IO-Link24 V, 200 mASederhanaTidak diperlukan tetapi disyorkan

Dalam persekitaran pergelangan robot — bersebelahan kabel kuasa motor servo membawa 10–40 A pada frekuensi pensuisan PWM 4–16 kHz — konduktor isyarat analog tanpa perisai boleh mengalami hingar teraruh 0.5–2 V. Untuk isyarat analog 0–10 V dengan ketepatan diperlukan 1%, 0.5 V hingar teraruh ialah ralat 5% — tidak boleh diterima. Untuk isyarat tolok terikan 0–20 mV skala penuh, 0.5 V hingar teraruh ialah 2 500× isyarat skala penuh — isyarat tertimbus sepenuhnya dalam hingar.

Keberkesanan Perisai dalam Persekitaran Pergelangan Robot

Keberkesanan perisai jalinan bergantung pada penamatan yang betul:

  • Perisai mesti dibumikan pada SATU hujung sahaja untuk isyarat analog — pembumian di kedua-dua hujung mewujudkan gelung bumi (arus mengalir melalui perisai disebabkan beza keupayaan antara bumi pergelangan dan pengawal). Arus gelung bumi ini mendorong hingar sendiri dalam konduktor isyarat. Hujung pengawal robot ialah lokasi pembumian titik tunggal standard
  • Perisai mesti dibumikan di KEDUA-DUA hujung untuk isyarat digital frekuensi tinggi (Ethernet, USB) — panjang kabel pendek (<2 m) bermakna voltan gelung bumi kecil, dan pembumian kedua-dua hujung menyediakan prestasi perisai frekuensi tinggi lebih baik
  • Wayar longkang mesti mempunyai sambungan bumi impedans rendah — wayar longkang ditamatkan melalui ekor panjang ke titik bumi jauh mempunyai kearuhan tinggi dan menyediakan perisai frekuensi tinggi yang lemah. Wayar longkang hendaklah menyambung ke cengkerang penyambung atau terminal perisai khusus dalam 20 mm daripada titik keluar kabel

Kualiti Kabel Manipulator Berperisai Yichi

  • Liputan jalinan disahkan: Ukuran optik pada sampel pengeluaran — penerimaan liputan ≥85%. Sudut jalinan (30–45° daripada paksi kabel) disahkan — sudut terlalu cetek (hampir selari dengan paksi) menyediakan liputan baik tetapi fleksibiliti lemah; sudut terlalu curam menyediakan fleksibiliti baik tetapi liputan berkurang
  • Kesinambungan perisai diuji: Rintangan DC perisai (wayar longkang ke wayar longkang, hujung ke hujung) diukur pada setiap panjang pengeluaran. Litar terbuka menunjukkan patah dalam perisai — kabel tidak menyediakan perlindungan EMI
  • Rintangan penebat teras-ke-perisai: 500 V DC digunakan antara setiap teras dan perisai — minimum ≥5 GΩ·km. Rintangan penebat rendah menunjukkan lubang jarum dalam penebat teras di mana ia bersentuhan dengan perisai
  • Jejari lentur dengan perisai: Jejari lentur lenturan minimum dilonggarkan daripada 7.5× OD (tanpa perisai) kepada 10× OD (berperisai) kerana lapisan jalinan menambah kekakuan lenturan. Pelanggan yang menentukan kabel berperisai mesti membenarkan jejari lentur sedikit lebih besar ini dalam pengalihan kabel pergelangan-ke-alat

Tanya Produk Ini

Produk: Kabel Manipulator Robot Berperisai — Kabel Hujung Effector Robot PUR Padat Berperisai EMI dengan Perisai Jalinan Tembaga Disalut Timah Keseluruhan untuk Integriti Isyarat Pengekod, Penglihatan, dan Penderia di Antara Muka Pergelangan-ke-Alat

Tambah spesifikasi teknikal (pilihan)

Lebih banyak butiran anda berikan, lebih cepat dan tepat sebut harga kami.

Tiada fail dipilih

Fail PDF, Office, imej atau CAD — sehingga 5 MB

Perlukan Bantuan?

Pensijilan

ISO 9001
Kualiti
CE
Eropah
RoHS
Alam Sekitar
TÜV
Pensijilan

Perlukan Sebut Harga untuk Produk Ini?

Hantar keperluan anda dan terima sebut harga terperinci dalam 24 jam.