Penerangan Terperinci
Segmen Kabel Manipulator — Kabel Kecil, Peranan Kritikal
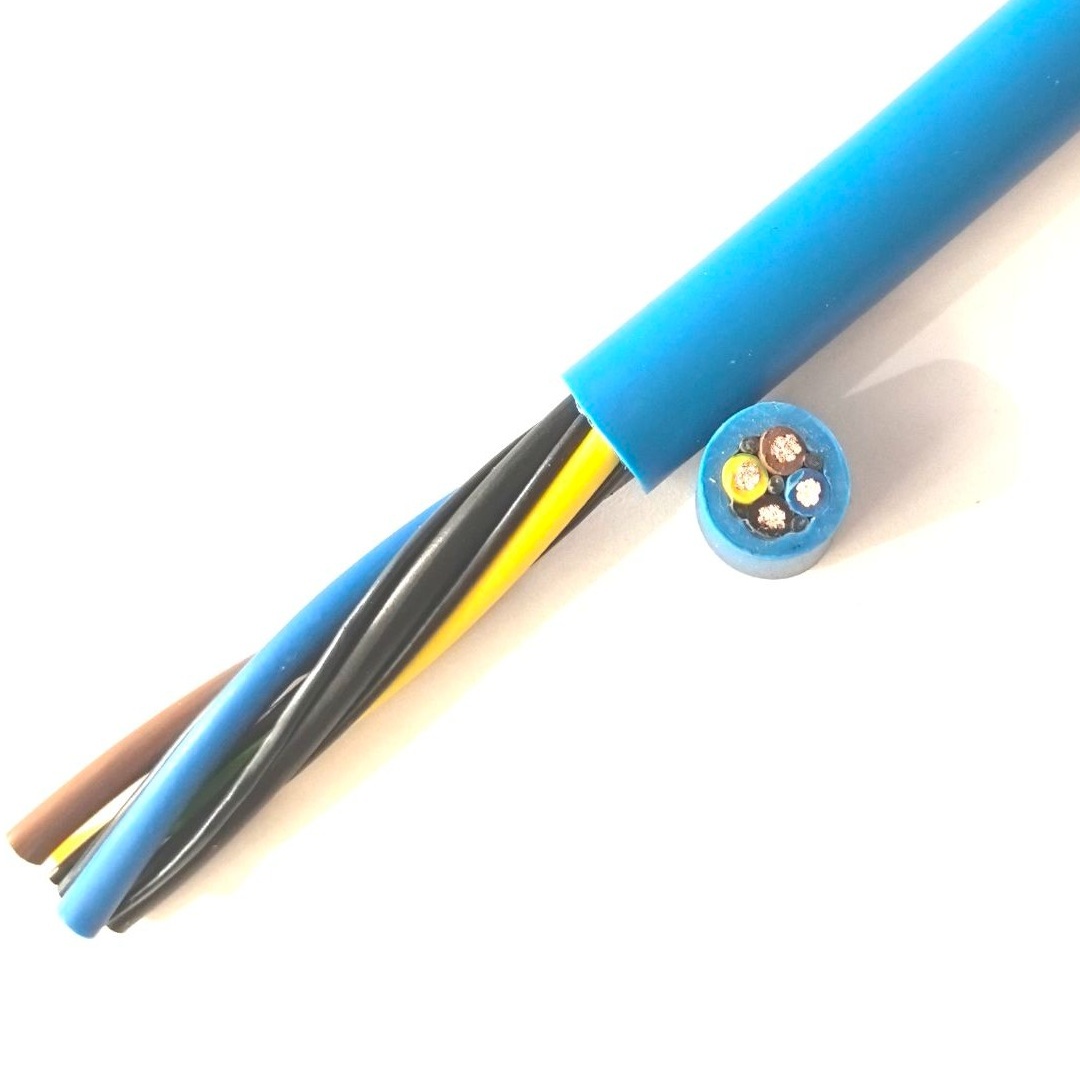
Kabel manipulator robot ialah segmen kabel akhir dalam rantaian elektrik robot — kabel pendek dari bebibir pergelangan (output paksi 6) ke hujung effector. Ia biasanya sepanjang 0.5–2.0 meter. Walaupun panjangnya pendek, ia antara kabel paling mudah gagal pada robot kerana keadaan operasi:
- Jejari lentur ketat: Kabel keluar dari bebibir pergelangan, membuat lenturan 90–180°, dan memasuki hujung effector — dengan jejari lentur sekecil 30–50 mm pada robot lebih kecil (beban muatan ≤20 kg)
- Pergerakan berterusan: Hujung effector bergerak dan berputar secara berterusan semasa kitaran robot. Kabel melentur dengan setiap pergerakan robot — bukan lenturan skala besar paksi lengan, tetapi lenturan kecil-amplitud, frekuensi tinggi di antara muka pergelangan-ke-alat
- Pendedahan langsung: Kabel manipulator ialah kabel paling terdedah pada robot — paling dekat dengan benda kerja, arka kimpalan, serpihan pemotongan, dan semburan penyejuk. Ia kabel pertama menunjukkan kerosakan sarung daripada persekitaran operasi
- Sentuhan mekanikal: Kabel menyentuh perkakas, benda kerja, dan kadang-kadang lekapan semasa pergerakan robot. Lelasan sarung ialah punca utama kegagalan kabel manipulator
Peruntukan Teras untuk Hujung Effector Biasa
| Jenis Hujung Effector | Bilangan Teras | Peruntukan Teras Lazim | Keratan Rentas |
|---|---|---|---|
| Penggenggam pneumatik (2 rahang) | 4–6 | 2× solenoid buka/tutup penggenggam; 2× penderia bahagian hadir | 0.5–0.75 mm² |
| Penggenggam pneumatik (3 rahang) | 6–8 | + 2× injap solenoid kedua untuk pemusatan | 0.5–0.75 mm² |
| Penggenggam elektrik | 8–12 | 4× kuasa motor; 2× pengekod; 2× brek; 2× I/O status | 0.5–1.5 mm² |
| Cawan vakum (tunggal) | 4 | 2× injap ejektor; 2× penderia vakum | 0.5 mm² |
| Susunan cawan vakum (pelbagai) | 8–12 | 4× bank injap; 4× penderia zon; 2× injap tiup | 0.5–0.75 mm² |
| Pistol kimpalan (kimpalan titik) | 12–16 | 4× solenoid tutup/buka pistol; 2× dress hujung; 2× aliran air; 4× I/O | 0.75–1.5 mm² |
| Penukar alat | 8–12 | 2× solenoid kunci/buka kunci; 2× ID alat; 2× alat hadir; 4× ganti | 0.5–1.0 mm² |
| Kamera penglihatan | 6–8 | 2× kuasa kamera; 4× pasangan data GigE (jika bukan gentian) | 0.34–0.5 mm² |
Untuk hujung effector yang memerlukan isyarat berperisai — maklum balas pengekod pada penggenggam elektrik, data kamera penglihatan, atau penderia analog sensitif — versi berperisai (Kabel Manipulator Robot Berperisai) hendaklah ditentukan.
Pembuatan Kabel Manipulator Yichi
- Keutamaan reka bentuk OD padat: Untuk pengalihan pergelangan robot, setiap milimeter diameter kabel penting. Proses reka bentuk kami meminimumkan OD dengan mengoptimumkan panjang lapisan konduktor, keratan rentas pengisi, dan ketebalan dinding sarung sambil mengekalkan spesifikasi elektrik dan mekanikal
- Ketebalan sarung PUR seimbang: Sarung mestilah cukup tebal untuk rintangan lelasan tetapi cukup nipis untuk fleksibiliti pada jejari lentur ketat. Ketebalan dinding lazim ialah 1.2–2.0 mm untuk kabel manipulator — lebih nipis daripada kabel lengan (1.5–3.0 mm) kerana tekanan mekanikal utama ialah lenturan, bukan hancur atau hentaman
- Keserasian penyambung disahkan: Kabel manipulator biasanya ditamatkan dengan penyambung bulat (M12, M23, M27, atau khusus pengilang robot). OD kabel dipadankan dengan diameter masuk cengkerang belakang penyambung — kabel yang 0.5 mm bersaiz berlebihan tidak akan muat dalam penyambung
- Penandaan di hujung pergelangan: Pengenalan kabel dicetak pada sarung di hujung pergelangan (bukan tertanam dalam lengan) supaya jenis kabel kelihatan semasa pertukaran hujung effector dan penyelenggaraan