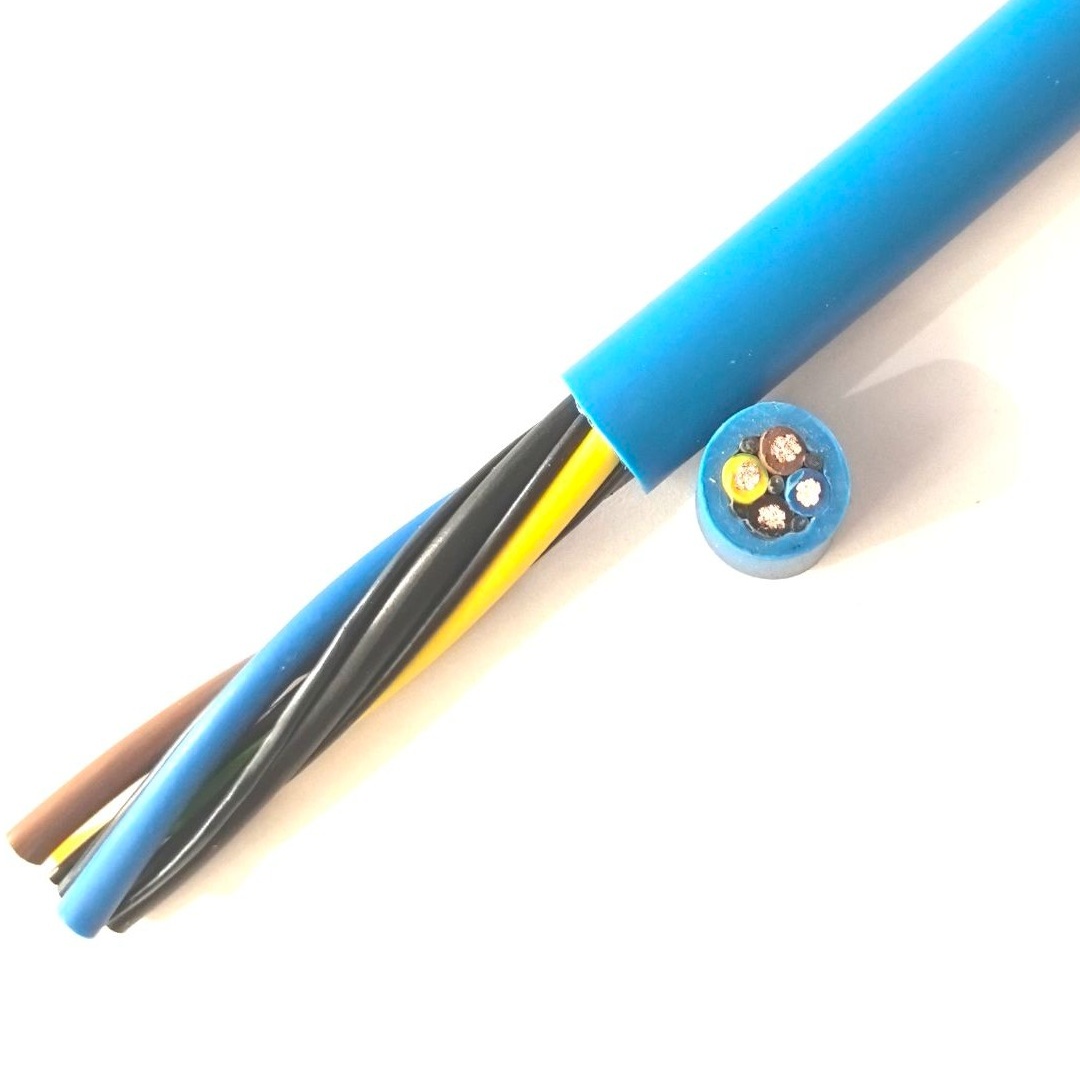
Robot Manipülatör Kablosu — Endüstriyel Robot Uç Efektörü, Tutucu ve Takım Değiştirici Bağlantıları için Bilek Flanşından Kol Ucu Takımına Kompakt Esnek PUR Kablo
Robot ve Otomasyon Kabloları /Kompozit Robot Kabloları

Robot Manipülatör Kablosu — Endüstriyel Robot Uç Efektörü, Tutucu ve Takım Değiştirici Bağlantıları için Bilek Flanşından Kol Ucu Takımına Kompakt Esnek PUR Kablo

Robot manipülatör kablosu: endüstriyel robot uç efektörü, tutucu ve takım değiştirici bağlantıları için kompakt esnek PUR kablo. IEC 60228 Class 6 ekstra ince örgülü bakır (0,22–2,5 mm², 4–24 damar). TPE veya PVC yalıtım. PUR kılıf — yağa, soğutucuya ve kaynak sıçramasına dayanıklı. 300/500 V. Robot bilek flanşı ile kol ucu takımı — tutucu, kaynak tabancası, vakum kafası veya takım değiştirici — arasındaki kısa kablo segmenti için tasarlanmıştır. Dar bilek kablo kılavuzlarından geçiş için kompakt dış çap; uç efektör hareketinin tüm aralığı için yüksek esneklik. CE, RoHS uyumlu.

Ana Özellikler

Bilekten uç efektöre yönlendirme için kompakt kesit — robot bilek flanşındaki dar kablo kılavuzları ve konnektör arka kovanları için optimize edilmiştir
IEC 60228 Class 6 ekstra ince örgülü çıplak bakır — bilekten takıma geçişteki kısa yarıçaplı bükümler için maksimum esneklik
4–24 damar, 0,22–2,5 mm² — tüm uç efektör işlevlerini kapsar: tutucu açma/kapama, parça mevcudiyet sensörü, vakum açma/kapama, kaynak tabancası uç tıraşlama, takım değiştirici kilitleme/kilitlemeyi açma
PUR TMPU dış kılıf — yağa, soğutucuya, kaynak sıçramasına ve takımlarla ve iş parçalarıyla temastan kaynaklanan mekanik aşınmaya dayanıklı
VDE 0293'e göre numaralı damar tanımlama — bilek konnektöründe ve uç efektör terminal kutusunda hızlı sonlandırma
TPE veya PVC damar yalıtım seçenekleri — gelişmiş esneme ömrü ve yağ direnci için TPE; maliyete duyarlı uygulamalar için PVC
CE, RoHS uyumlu; ISO 9001 üretimi

Uygulamalar

Robot tutucu bağlantısı — bilek flanşı konnektöründen uç efektördeki pnömatik veya elektrikli tutucuya çok damarlı kabloRobot kaynak tabancası bağlantısı — robot bileğinden kaynak tabancasına uzanan, kaynak tabancası G/Ç, uç tıraşlama ve soğutma suyu akış anahtarı sinyallerini taşıyan kablo segmentiVakum kafası uç efektörü — vakum jeneratörü valf kontrolü ve vakum sensörü (parça mevcudiyet algılama) sinyalleri için kabloRobot takım değiştirici — takım değiştirici kilitleme/kilitlemeyi açma solenoidi, takım kimliği tanıma ve takım mevcudiyet sensörü sinyalleri için çok damarlı kabloRobot görüş sistemi — bilekten bileğe monte kameraya veya lazer tarayıcıya güç ve veri bağlantıları için kabloAl-ve-yerleştir uç efektörü — yüksek hızlı al-ve-yerleştir tutucusu ve ejektör valfi kontrolü için kompakt kablo

Teknik Özellikler

İletken Malzemesi Çıplak bakır, IEC 60228 Class 6 ekstra ince örgülü
İletken Kesiti 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Damar Sayısı 4, 6, 8, 12, 16, 20, 24
Damar Tanımlama VDE 0293'e göre numara baskılı; talep üzerine renk kodlu
Damar Yalıtımı — Standart PVC (TI2); 70°C; temiz ortamlar için maliyet etkin
Damar Yalıtımı — Premium TPE; 90°C; yağa dayanıklı; uzatılmış esneme ömrü
Damar Burulması Higroskopik olmayan dolgu elemanlı konsantrik katmanlar; kompakt dış çap tasarımı
İç Kılıf (İsteğe Bağlı) PVC veya TPE; yüksek aşınmalı uygulamalarda ek mekanik koruma sağlar
Dış Kılıf PUR TMPU; 1,2–2,5 mm; halojensiz; siyah veya turuncu
Anma Gerilimi (U₀/U) 300/500 V
Test Gerilimi 2 000 V AC, 5 dakika
Sıcaklık — PVC Yalıtım -15°C ila +70°C (esneme); -15°C ila +70°C (sabit)
Sıcaklık — TPE Yalıtım -30°C ila +80°C (esneme); -50°C ila +90°C (sabit)
Minimum Bükülme Yarıçapı (Esneme) 7,5× kablo dış çapı
Minimum Bükülme Yarıçapı (Sabit) 4× kablo dış çapı
Yağ / Soğutucu Direnci IEC 60811-404 (PUR kılıf)
Kaynak Sıçraması Direnci PUR kılıf — sıçrama yapışmaz
Alev Geciktirici IEC 60332-1-2
Sertifikalar CE, RoHS

Detaylı Açıklama

Manipülatör Kablo Segmenti — Küçük Kablo, Kritik Rol

Robot manipülatör kablosu, robotun elektrik zincirindeki son kablo segmentidir — bilek flanşından (eksen 6 çıkışı) uç efektöre uzanan kısa kablodur. Tipik olarak 0,5–2,0 metre uzunluğundadır. Kısa uzunluğuna rağmen, çalışma koşulları nedeniyle robot üzerindeki en arızaya yatkın kablolardan biridir:

  • Dar bükülme yarıçapları: Kablo bilek flanşından çıkar, 90–180° bükülür ve uç efektöre girer — daha küçük robotlarda (≤20 kg taşıma kapasitesi) bükülme yarıçapı 30–50 mm kadar küçük olabilir
  • Sürekli hareket: Uç efektör, robot çevrimi sırasında sürekli hareket eder ve döner. Kablo her robot hareketiyle esner — kol eksenlerinin büyük ölçekli bükülmesi değil, bilekten takıma arayüzde küçük genlikli, yüksek frekanslı esneme
  • Doğrudan maruziyet: Manipülatör kablosu robot üzerindeki en maruz kalan kablodur — iş parçasına, kaynak arkına, kesme talaşlarına ve soğutucu püskürtmesine en yakın olanıdır. Çalışma ortamından kılıf hasarı gösteren ilk kablodur
  • Mekanik temas: Kablo, robot hareketi sırasında takımla, iş parçasıyla ve ara sıra fikstürle temas eder. Kılıf aşınması, manipülatör kablo arızasının önde gelen nedenidir

Yaygın Uç Efektörler için Damar Tahsisi

Uç Efektör TipiDamar SayısıTipik Damar TahsisiKesit
Pnömatik tutucu (2 çeneli)4–62× tutucu açma/kapama solenoidi; 2× parça mevcudiyet sensörü0,5–0,75 mm²
Pnömatik tutucu (3 çeneli)6–8+ merkezleme için 2× ikinci solenoid valf0,5–0,75 mm²
Elektrikli tutucu8–124× motor gücü; 2× enkoder; 2× fren; 2× durum G/Ç0,5–1,5 mm²
Vakum kafası (tek)42× ejektör valfi; 2× vakum sensörü0,5 mm²
Vakum kafası dizisi (çoklu)8–124× valf bankası; 4× bölge sensörü; 2× üfleme valfi0,5–0,75 mm²
Kaynak tabancası (punta kaynağı)12–164× tabanca açma/kapama solenoidi; 2× uç tıraşlama; 2× su akışı; 4× G/Ç0,75–1,5 mm²
Takım değiştirici8–122× kilitleme/kilitlemeyi açma solenoidi; 2× takım kimliği; 2× takım mevcudiyeti; 4× yedek0,5–1,0 mm²
Görüş kamerası6–82× kamera gücü; 4× GigE veri çifti (fiber değilse)0,34–0,5 mm²

Ekranlı sinyal gerektiren uç efektörler için — elektrikli tutucularda enkoder geri bildirimi, görüş kamerası verisi veya hassas analog sensörler — ekranlı versiyon (Robot Manipülatör Ekranlı Kablo) belirlenmelidir.

Yichi Manipülatör Kablo Üretimi

  • Kompakt dış çap tasarım önceliği: Robot bilek yönlendirmesi için her milimetre kablo çapı önemlidir. Tasarım sürecimiz, elektriksel ve mekanik spesifikasyonları korurken iletken burulma uzunluğunu, dolgu kesitini ve kılıf cidar kalınlığını optimize ederek dış çapı en aza indirir
  • PUR kılıf kalınlığı dengelenmiştir: Kılıf, aşınma direnci için yeterince kalın, ancak dar bükülme yarıçaplarında esneklik için yeterince ince olmalıdır. Manipülatör kabloları için tipik cidar kalınlığı 1,2–2,0 mm'dir — kol kablolarından (1,5–3,0 mm) daha incedir çünkü birincil mekanik gerilme esnemedir, ezilme veya darbe değil
  • Konnektör uyumluluğu doğrulanmış: Manipülatör kabloları tipik olarak dairesel konnektörlerle (M12, M23, M27 veya robot üreticisine özel) sonlandırılır. Kablo dış çapı konnektör arka kovanı giriş çapına eşleştirilir — 0,5 mm büyük bir kablo konnektöre sığmaz
  • Bilek ucunda işaretleme: Kablo tanımlaması, uç efektör değişiminde ve bakımda kablo tipinin görünür olması için kılıf üzerine bilek ucunda basılır (kola gömülü değil)

Ürün Hakkında Sor

Ürün: Robot Manipülatör Kablosu — Endüstriyel Robot Uç Efektörü, Tutucu ve Takım Değiştirici Bağlantıları için Bilek Flanşından Kol Ucu Takımına Kompakt Esnek PUR Kablo

Teknik özellikleri ekleyin (isteğe bağlı)

Ne kadar çok ayrıntı verirseniz, teklifimiz o kadar hızlı ve doğru olur.

Dosya seçilmedi

PDF, Office, görsel veya CAD dosyası — en fazla 5 MB

Yardım mı Gerekiyor?

Sertifikalar

ISO 9001
Kalite
CE
Avrupa
RoHS
Çevresel
TÜV
Sertifikasyon

Bu Ürün İçin Teklif mi Gerekiyor?

Gereksinimlerinizi gönderin ve 24 saat içinde detaylı bir teklif alın.