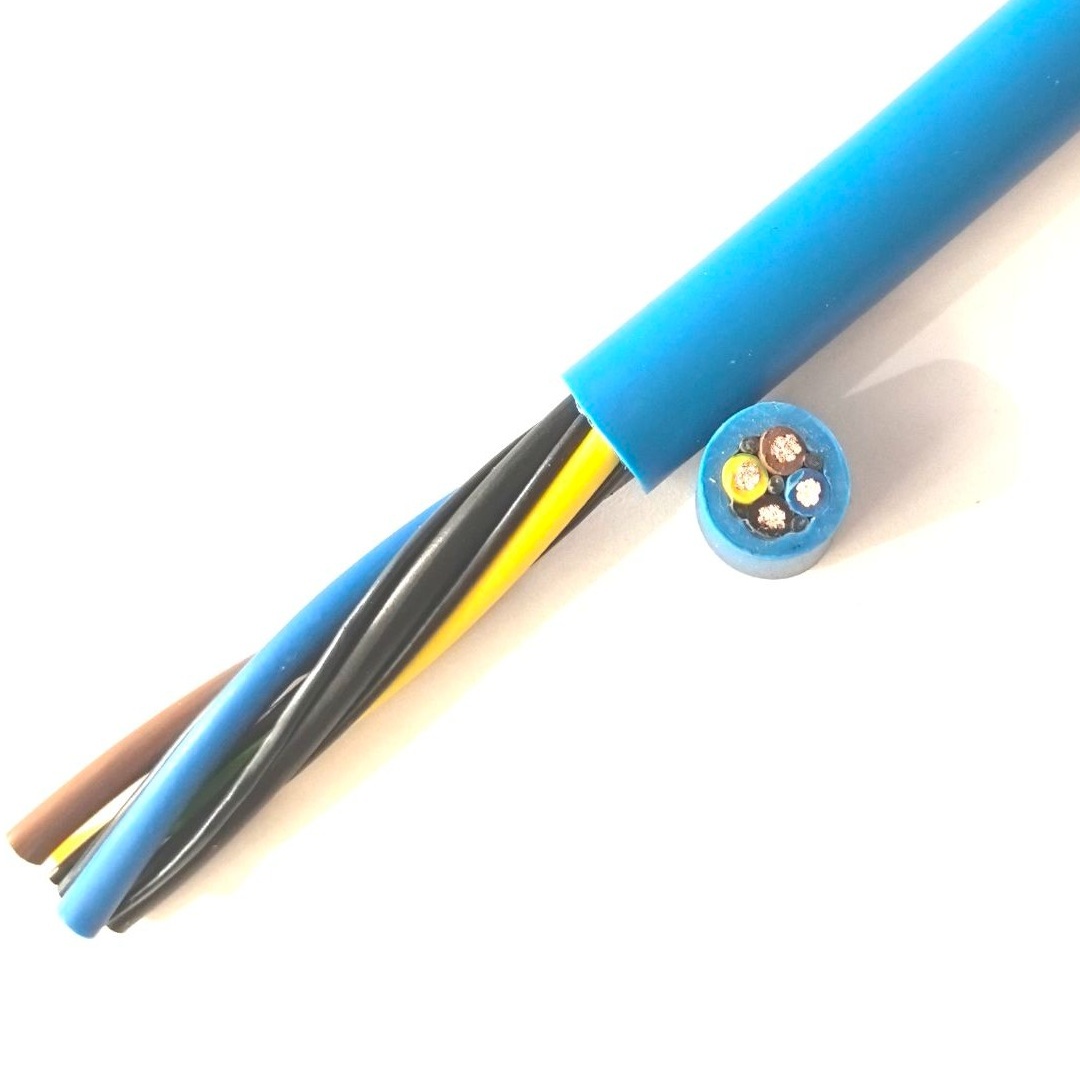
Descripción Detallada
El Segmento de Cable Manipulador — Cable Pequeño, Rol Crítico
El cable manipulador del robot es el segmento final de cable en la cadena eléctrica del robot — el cable corto desde la brida de muñeca (salida del eje 6) hasta el efector final. Típicamente mide de 0,5 a 2,0 metros. A pesar de su corta longitud, es uno de los cables más propensos a fallas en el robot por las condiciones de operación:
- Radios de curvatura ajustados: el cable sale de la brida de muñeca, hace una curva de 90–180° y entra al efector final — con un radio de curvatura de tan solo 30–50 mm en robots más pequeños (carga útil ≤20 kg)
- Movimiento constante: el efector final se mueve y rota continuamente durante el ciclo del robot. El cable se flexiona con cada movimiento del robot — no la flexión a gran escala de los ejes del brazo, sino flexión de pequeña amplitud y alta frecuencia en la interfaz muñeca-herramienta
- Exposición directa: el cable manipulador es el cable más expuesto del robot — el más cercano a la pieza de trabajo, al arco de soldadura, a las virutas de corte y al rocío de refrigerante. Es el primer cable en mostrar daño en el revestimiento por el entorno de operación
- Contacto mecánico: el cable contacta la herramienta, la pieza de trabajo y ocasionalmente el dispositivo de sujeción durante el movimiento del robot. La abrasión del revestimiento es una causa principal de falla del cable manipulador
Asignación de Núcleos para Efectores Finales Comunes
| Tipo de efector final | Número de núcleos | Asignación típica de núcleos | Sección transversal |
|---|---|---|---|
| Pinza neumática (2 mandíbulas) | 4–6 | 2× solenoide de apertura/cierre de pinza; 2× sensor de presencia de pieza | 0,5–0,75 mm² |
| Pinza neumática (3 mandíbulas) | 6–8 | + 2× segunda válvula solenoide para centrado | 0,5–0,75 mm² |
| Pinza eléctrica | 8–12 | 4× fuerza de motor; 2× encoder; 2× freno; 2× I/O de estado | 0,5–1,5 mm² |
| Ventosa de vacío (simple) | 4 | 2× válvula de expulsión; 2× sensor de vacío | 0,5 mm² |
| Matriz de ventosas (múltiples) | 8–12 | 4× banco de válvulas; 4× sensores de zona; 2× válvula de soplado | 0,5–0,75 mm² |
| Pistola de soldadura (soldadura por puntos) | 12–16 | 4× solenoide de cierre/apertura de pistola; 2× recorte de punta; 2× flujo de agua; 4× I/O | 0,75–1,5 mm² |
| Cambiador de herramienta | 8–12 | 2× solenoide de bloqueo/desbloqueo; 2× ID de herramienta; 2× presencia de herramienta; 4× reserva | 0,5–1,0 mm² |
| Cámara de visión | 6–8 | 2× fuerza de cámara; 4× pares de datos GigE (si no es fibra) | 0,34–0,5 mm² |
Para efectores finales que requieren señales blindadas — retroalimentación de encoder en pinzas eléctricas, datos de cámara de visión o sensores analógicos sensibles — debe especificarse la versión blindada (Cable Manipulador Blindado para Robot).
Fabricación del Cable Manipulador Yichi
- Prioridad de diseño de DE compacto: para el enrutamiento de la muñeca del robot, cada milímetro del diámetro del cable importa. Nuestro proceso de diseño minimiza el DE optimizando la longitud de paso del conductor, la sección transversal del relleno y el espesor de pared del revestimiento mientras mantiene las especificaciones eléctricas y mecánicas
- Espesor del revestimiento de PUR equilibrado: el revestimiento debe ser lo suficientemente grueso para la resistencia a la abrasión pero lo suficientemente delgado para la flexibilidad en radios de curvatura ajustados. El espesor de pared típico es de 1,2–2,0 mm para cables manipuladores — más delgado que los cables de brazo (1,5–3,0 mm) porque el esfuerzo mecánico principal es la flexión, no el aplastamiento o el impacto
- Compatibilidad de conectores verificada: los cables manipuladores se terminan típicamente con conectores circulares (M12, M23, M27 o específicos del fabricante del robot). El DE del cable se ajusta al diámetro de entrada de la carcasa trasera del conector — un cable que sea 0,5 mm más grande de tamaño no cabrá en el conector
- Marcado en el extremo de muñeca: la identificación del cable se imprime en el revestimiento en el extremo de muñeca (no enterrado en el brazo) para que el tipo de cable sea visible durante el cambio del efector final y el mantenimiento