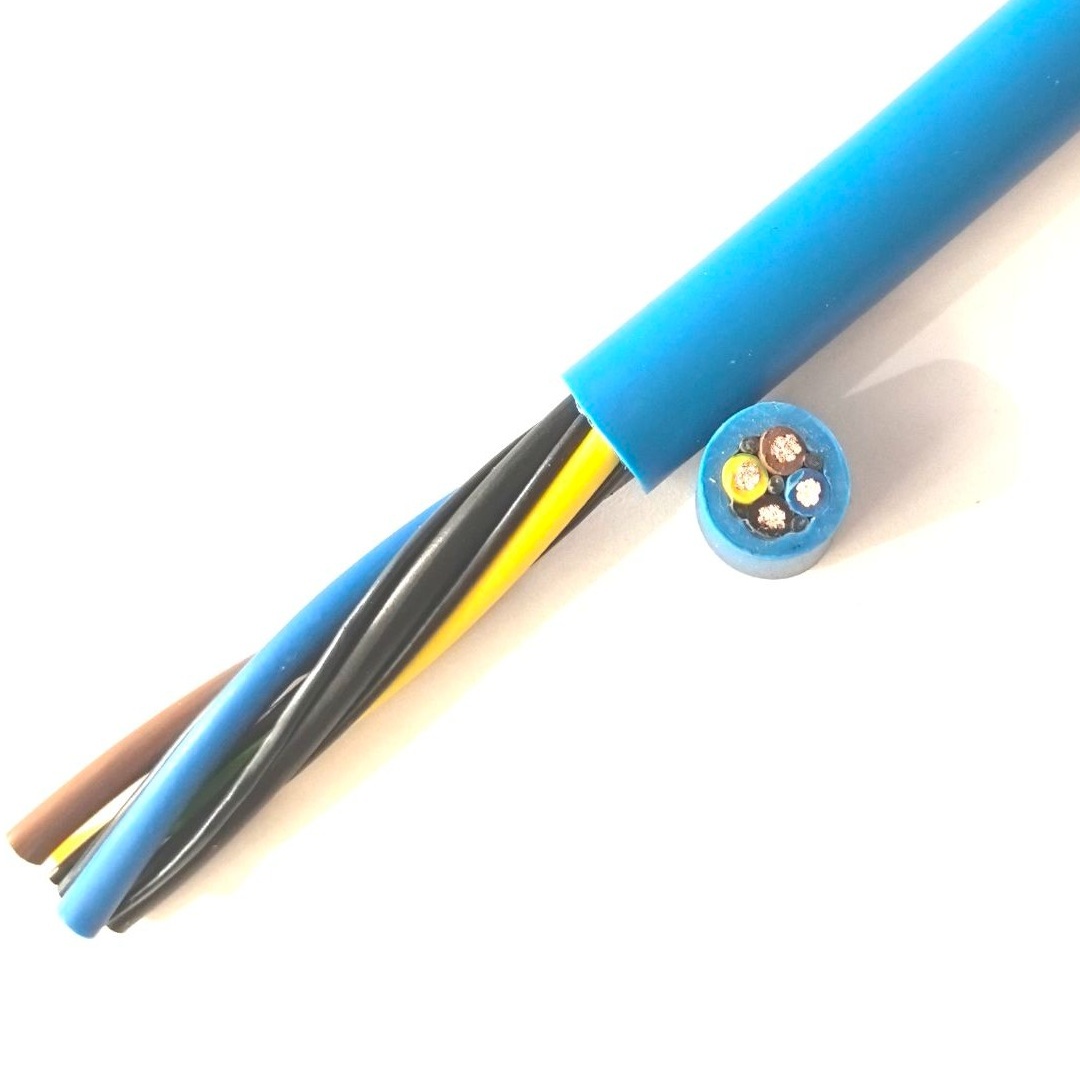
Kabel Manipulator Robot — Kabel PUR Fleksibel Kompak untuk Sambungan End Effector, Gripper, dan Pengganti Alat Robot Industri dari Flens Pergelangan ke Perkakas Ujung Lengan
Kabel Robot dan Otomasi /Kabel Robot Komposit

Kabel Manipulator Robot — Kabel PUR Fleksibel Kompak untuk Sambungan End Effector, Gripper, dan Pengganti Alat Robot Industri dari Flens Pergelangan ke Perkakas Ujung Lengan

Kabel manipulator robot: kabel PUR fleksibel kompak untuk sambungan end effector, gripper, dan pengganti alat robot industri. Tembaga pilinan ekstra halus IEC 60228 Kelas 6 (0,22–2,5 mm², 4–24 inti). Isolasi TPE atau PVC. Selubung PUR — tahan minyak, cairan pendingin, dan percikan las. 300/500 V. Dirancang untuk segmen kabel pendek antara flens pergelangan robot dan perkakas ujung lengan — gripper, senapan las, cangkir vakum, atau pengganti alat. OD kompak untuk perutean melalui panduan kabel pergelangan sempit; fleksibilitas tinggi untuk rentang penuh gerakan end effector. Mematuhi CE, RoHS.

Fitur Utama

Penampang kompak untuk perutean pergelangan-ke-end-effector — teroptimasi untuk panduan kabel sempit dan backshell konektor pada flens pergelangan robot
Tembaga telanjang pilinan ekstra halus IEC 60228 Kelas 6 — fleksibilitas maksimum untuk tekukan radius pendek pada transisi pergelangan-ke-perkakas
4–24 inti, 0,22–2,5 mm² — mencakup semua fungsi end effector: buka/tutup gripper, sensor keberadaan part, vakum on/off, dress ujung senapan las, kunci/buka pengganti alat
Selubung luar PUR TMPU — tahan terhadap minyak, cairan pendingin, percikan las, dan abrasi mekanis dari kontak dengan perkakas dan benda kerja
Identifikasi inti bernomor per VDE 0293 — terminasi cepat pada konektor pergelangan dan kotak terminal end effector
Opsi isolasi inti TPE atau PVC — TPE untuk umur tekuk dan ketahanan minyak yang ditingkatkan; PVC untuk aplikasi sensitif biaya
Mematuhi CE, RoHS; diproduksi ISO 9001

Aplikasi

Sambungan gripper robot — kabel multi-inti dari konektor flens pergelangan ke gripper pneumatik atau elektrik pada end effectorSambungan senapan las robot — segmen kabel dari pergelangan robot ke senapan las yang membawa I/O senapan las, dress ujung, dan sinyal sakelar aliran air pendinginEnd effector cangkir vakum — kabel untuk kontrol katup generator vakum dan sinyal sensor vakum (deteksi keberadaan part)Pengganti alat robot — kabel multi-inti untuk solenoid kunci/buka pengganti alat, pengenalan ID alat, dan sinyal sensor keberadaan alatSistem visi robot — kabel dari pergelangan ke kamera terpasang pergelangan atau pemindai laser untuk sambungan daya dan dataEnd effector pick-and-place — kabel kompak untuk gripper pick-and-place kecepatan tinggi dan kontrol katup ejektor

Spesifikasi Teknis

Material Konduktor Tembaga telanjang, IEC 60228 Kelas 6 pilinan ekstra halus
Luas Penampang Konduktor 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Jumlah Inti 4, 6, 8, 12, 16, 20, 24
Identifikasi Inti Nomor tercetak per VDE 0293; kode warna atas permintaan
Isolasi Inti — Standar PVC (TI2); 70°C; hemat biaya untuk lingkungan bersih
Isolasi Inti — Premium TPE; 90°C; tahan minyak; umur tekuk diperpanjang
Pilinan Inti Lapisan konsentris dengan elemen pengisi non-higroskopis; desain OD kompak
Selubung Dalam (Opsional) PVC atau TPE; memberikan perlindungan mekanis tambahan pada aplikasi abrasi tinggi
Selubung Luar PUR TMPU; 1,2–2,5 mm; bebas halogen; hitam atau oranye
Tegangan Pengenal (U₀/U) 300/500 V
Tegangan Uji 2 000 V AC, 5 menit
Suhu — Isolasi PVC -15°C hingga +70°C (tekukan); -15°C hingga +70°C (tetap)
Suhu — Isolasi TPE -30°C hingga +80°C (tekukan); -50°C hingga +90°C (tetap)
Radius Tekuk Minimum (Tekukan) 7,5× OD kabel
Radius Tekuk Minimum (Tetap) 4× OD kabel
Ketahanan Minyak / Pendingin IEC 60811-404 (selubung PUR)
Ketahanan Percikan Las Selubung PUR — percikan tidak menempel
Tahan Nyala IEC 60332-1-2
Sertifikasi CE, RoHS

Deskripsi Detail

Segmen Kabel Manipulator — Kabel Kecil, Peran Kritis

Kabel manipulator robot adalah segmen kabel akhir dalam rantai listrik robot — kabel pendek dari flens pergelangan (output sumbu 6) ke end effector. Panjangnya biasanya 0,5–2,0 meter. Meskipun pendek, ini adalah salah satu kabel paling rawan gagal pada robot karena kondisi operasinya:

  • Radius tekuk ketat: Kabel keluar dari flens pergelangan, membuat tekukan 90–180°, dan masuk ke end effector — dengan radius tekuk sekecil 30–50 mm pada robot lebih kecil (beban ≤20 kg)
  • Gerakan konstan: End effector bergerak dan berputar terus-menerus selama siklus robot. Kabel melentur dengan setiap gerakan robot — bukan tekukan skala besar sumbu lengan, tetapi pelenturan amplitudo kecil dan frekuensi tinggi pada antarmuka pergelangan-ke-perkakas
  • Paparan langsung: Kabel manipulator adalah kabel paling terpapar pada robot — paling dekat dengan benda kerja, busur las, serpihan pemotongan, dan semprotan cairan pendingin. Ini adalah kabel pertama yang menunjukkan kerusakan selubung dari lingkungan operasi
  • Kontak mekanis: Kabel bersentuhan dengan perkakas, benda kerja, dan kadang-kadang fixture selama gerakan robot. Abrasi selubung adalah penyebab utama kegagalan kabel manipulator

Alokasi Inti untuk End Effector Umum

Tipe End EffectorJumlah IntiAlokasi Inti UmumLuas Penampang
Gripper pneumatik (2 rahang)4–62× solenoid buka/tutup gripper; 2× sensor keberadaan part0,5–0,75 mm²
Gripper pneumatik (3 rahang)6–8+ 2× katup solenoid kedua untuk pemusatan0,5–0,75 mm²
Gripper elektrik8–124× daya motor; 2× encoder; 2× rem; 2× status I/O0,5–1,5 mm²
Cangkir vakum (tunggal)42× katup ejektor; 2× sensor vakum0,5 mm²
Susunan cangkir vakum (jamak)8–124× bank katup; 4× sensor zona; 2× katup hembus0,5–0,75 mm²
Senapan las (las titik)12–164× solenoid tutup/buka senapan; 2× dress ujung; 2× aliran air; 4× I/O0,75–1,5 mm²
Pengganti alat8–122× solenoid kunci/buka; 2× ID alat; 2× keberadaan alat; 4× cadangan0,5–1,0 mm²
Kamera visi6–82× daya kamera; 4× pasangan data GigE (jika bukan serat)0,34–0,5 mm²

Untuk end effector yang memerlukan sinyal berperisai — umpan balik encoder pada gripper elektrik, data kamera visi, atau sensor analog sensitif — versi berperisai (Kabel Manipulator Robot Berperisai) harus ditentukan.

Manufaktur Kabel Manipulator Yichi

  • Prioritas desain OD kompak: Untuk perutean pergelangan robot, setiap milimeter diameter kabel penting. Proses desain kami meminimalkan OD dengan mengoptimalkan panjang lay konduktor, luas penampang pengisi, dan ketebalan dinding selubung sambil mempertahankan spesifikasi listrik dan mekanis
  • Ketebalan selubung PUR seimbang: Selubung harus cukup tebal untuk ketahanan abrasi tetapi cukup tipis untuk fleksibilitas pada radius tekuk ketat. Ketebalan dinding umum adalah 1,2–2,0 mm untuk kabel manipulator — lebih tipis dari kabel lengan (1,5–3,0 mm) karena tegangan mekanis utamanya adalah pelenturan, bukan hancur atau benturan
  • Kompatibilitas konektor terverifikasi: Kabel manipulator biasanya diakhiri dengan konektor melingkar (M12, M23, M27, atau khusus produsen robot). OD kabel disesuaikan dengan diameter masuk backshell konektor — kabel yang 0,5 mm kebesaran tidak akan muat di konektor
  • Penandaan di ujung pergelangan: Identifikasi kabel dicetak pada selubung di ujung pergelangan (bukan terkubur di lengan) sehingga tipe kabel terlihat selama pergantian end effector dan pemeliharaan

Tanya Produk Ini

Produk: Kabel Manipulator Robot — Kabel PUR Fleksibel Kompak untuk Sambungan End Effector, Gripper, dan Pengganti Alat Robot Industri dari Flens Pergelangan ke Perkakas Ujung Lengan

Tambahkan spesifikasi teknis (opsional)

Semakin rinci informasi yang Anda berikan, semakin cepat dan akurat penawaran kami.

Tidak ada file dipilih

File PDF, Office, gambar, atau CAD — maks. 5 MB

Butuh Bantuan?

Sertifikasi

ISO 9001
Kualitas
CE
Eropa
RoHS
Lingkungan
TÜV
Sertifikasi

Butuh Penawaran untuk Produk Ini?

Kirimkan kebutuhan Anda dan terima penawaran terperinci dalam 24 jam.