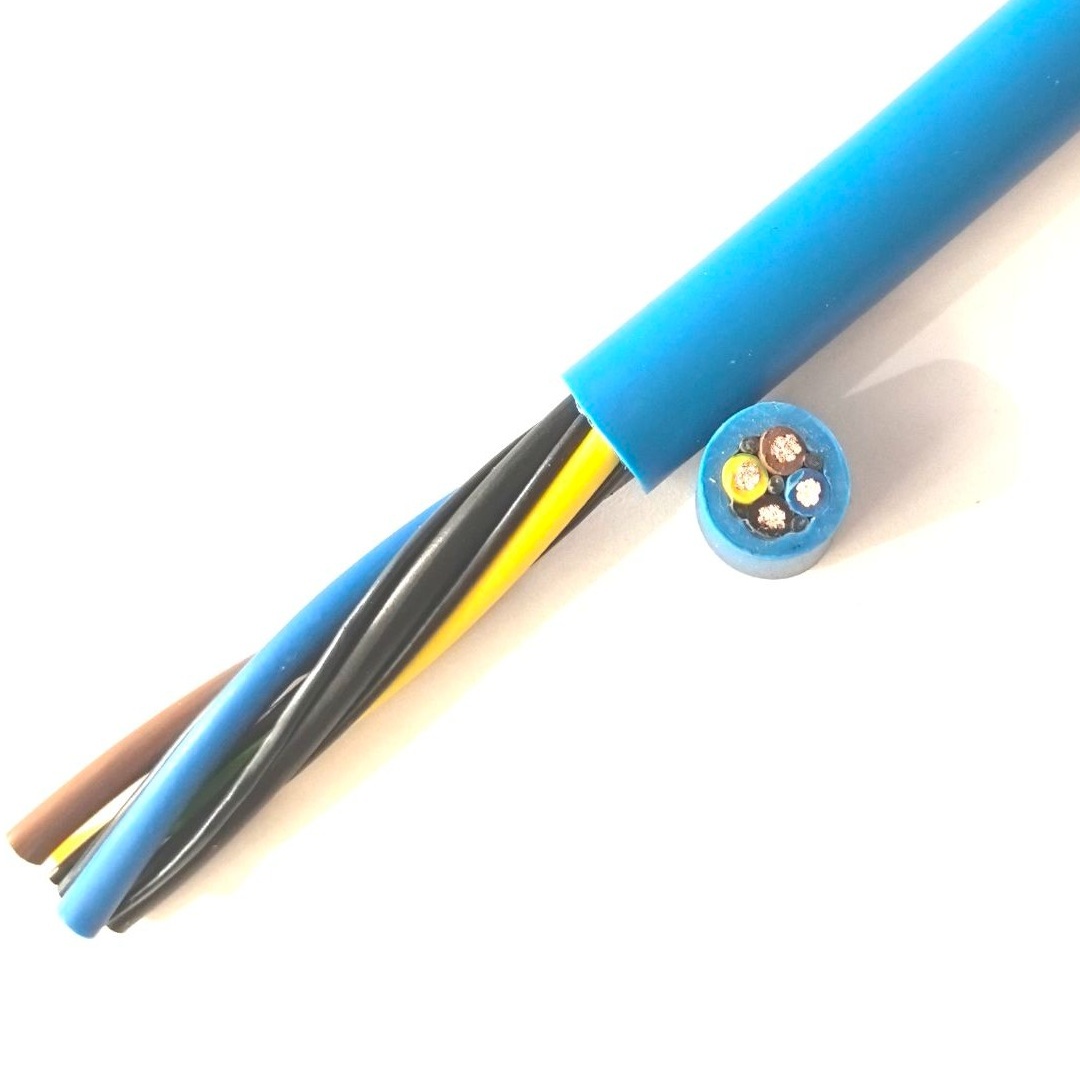
Gedetailleerde Beschrijving
Het Manipulatorkabelsegment — Kleine Kabel, Kritieke Rol
De robot manipulatorkabel is het laatste kabelsegment in de elektrische keten van de robot — de korte kabel van de polsflens (as 6 uitgang) naar de eindeffector. Hij is doorgaans 0,5–2,0 meter lang. Ondanks zijn korte lengte is het een van de meest storingsgevoelige kabels op de robot vanwege de bedrijfsomstandigheden:
- Krappe buigradii: De kabel verlaat de polsflens, maakt een bocht van 90–180° en komt de eindeffector binnen — met een buigradius van slechts 30–50 mm op kleinere robots (≤20 kg draaglast)
- Constante beweging: De eindeffector beweegt en roteert continu tijdens de robotcyclus. De kabel buigt bij elke robotbeweging — niet de grootschalige buiging van de armassen, maar kleine-amplitude, hoogfrequente buiging op de pols-naar-gereedschap interface
- Directe blootstelling: De manipulatorkabel is de meest blootgestelde kabel op de robot — het dichtst bij het werkstuk, de lasboog, de snijspanen en de koelvloeistofnevel. Het is de eerste kabel die mantelschade vertoont door de bedrijfsomgeving
- Mechanisch contact: De kabel maakt contact met het gereedschap, het werkstuk en soms de opspanning tijdens robotbeweging. Mantelslijtage is een belangrijke oorzaak van manipulatorkabelfalen
Aderindeling voor Gangbare Eindeffectoren
| Eindeffectortype | Adertal | Typische Aderindeling | Doorsnede |
|---|---|---|---|
| Pneumatische grijper (2-bek) | 4–6 | 2× grijper open/dicht magneetventiel; 2× onderdeel-aanwezig sensor | 0,5–0,75 mm² |
| Pneumatische grijper (3-bek) | 6–8 | + 2× tweede magneetventiel voor centrering | 0,5–0,75 mm² |
| Elektrische grijper | 8–12 | 4× motorvermogen; 2× encoder; 2× rem; 2× status I/O | 0,5–1,5 mm² |
| Vacuümzuignap (enkel) | 4 | 2× ejectorklep; 2× vacuümsensor | 0,5 mm² |
| Vacuümzuignap array (meervoudig) | 8–12 | 4× kleppenblok; 4× zonesensoren; 2× afblaasklep | 0,5–0,75 mm² |
| Laspistool (puntlassen) | 12–16 | 4× pistool sluit/open magneetventiel; 2× puntfrezer; 2× waterstroom; 4× I/O | 0,75–1,5 mm² |
| Gereedschapswisselaar | 8–12 | 2× vergrendel/ontgrendel magneetventiel; 2× gereedschap-ID; 2× gereedschap-aanwezig; 4× reserve | 0,5–1,0 mm² |
| Visiecamera | 6–8 | 2× cameravoeding; 4× GigE dataparen (indien geen glasvezel) | 0,34–0,5 mm² |
Voor eindeffectoren die afgeschermde signalen vereisen — encoderfeedback op elektrische grijpers, visiecameradata of gevoelige analoge sensoren — moet de afgeschermde versie (Robot Manipulator Shielded Cable) worden gespecificeerd.
Yichi Manipulatorkabel Productie
- Compacte OD-ontwerpprioriteit: Voor robotpolsrouting telt elke millimeter kabeldiameter. Ons ontwerpproces minimaliseert OD door geleider-slaglengte, vuldoorsnede en mantelwanddikte te optimaliseren met behoud van elektrische en mechanische specificaties
- PUR-manteldikte gebalanceerd: De mantel moet dik genoeg zijn voor slijtvastheid maar dun genoeg voor flexibiliteit bij krappe buigradii. Typische wanddikte is 1,2–2,0 mm voor manipulatorkabels — dunner dan armkabels (1,5–3,0 mm) omdat de primaire mechanische belasting buiging is, niet pletten of impact
- Connectorcompatibiliteit geverifieerd: Manipulatorkabels worden doorgaans afgesloten met ronde connectoren (M12, M23, M27 of robotfabrikant-specifiek). Kabel-OD is afgestemd op de connector-achterbehuizing invoerdiameter — een kabel die 0,5 mm te groot is, past niet in de connector
- Markering aan polszijde: Kabelidentificatie is op de mantel gedrukt aan de polszijde (niet begraven in de arm) zodat het kabeltype zichtbaar is tijdens eindeffectorwissel en onderhoud