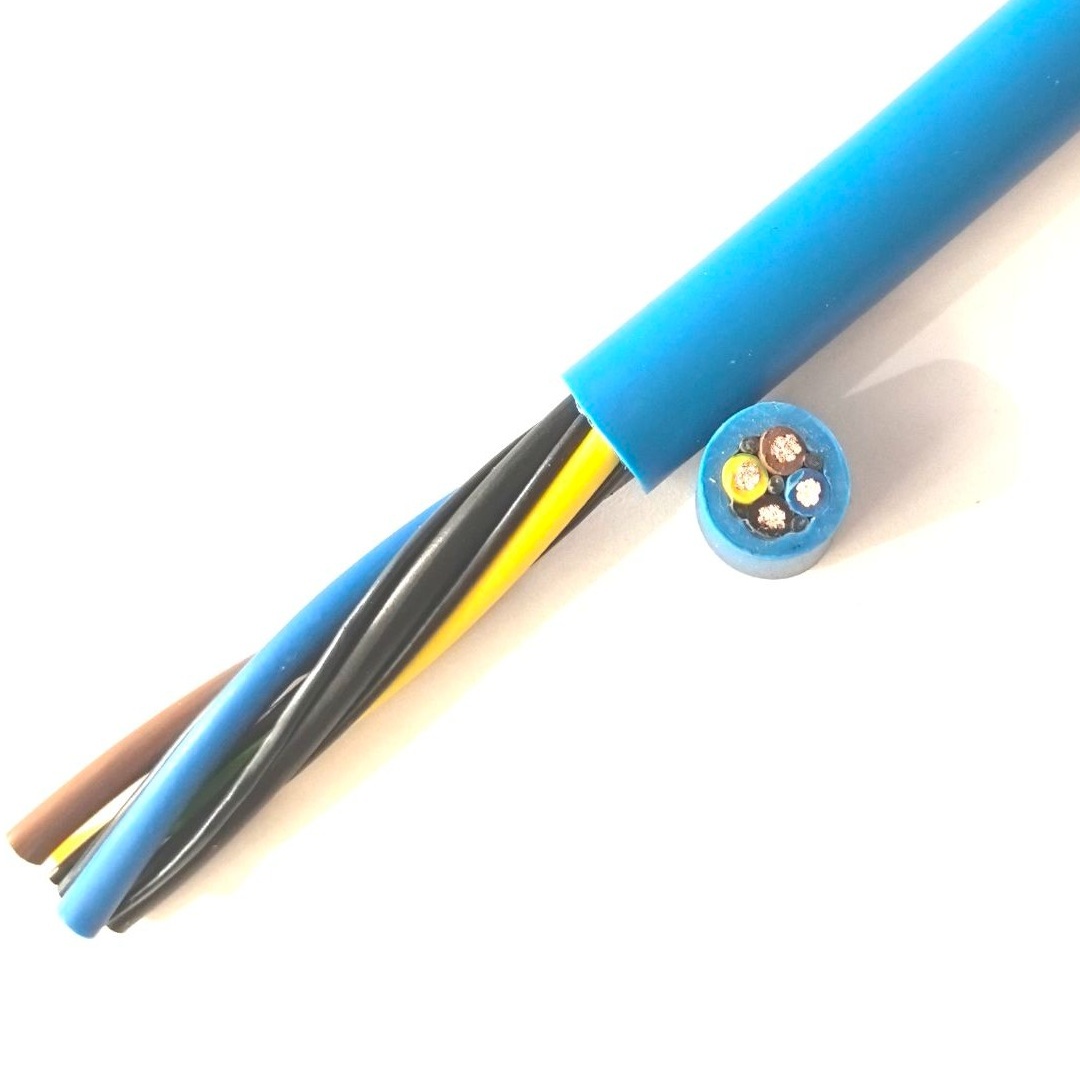
คำอธิบายโดยละเอียด
ช่วง สายเคเบิล แขน กล — สายเคเบิล เล็ก, บทบาท วิกฤต
สายเคเบิล แขน กล หุ่นยนต์ คือ ช่วง สายเคเบิล สุด ท้าย ใน ห่วง โซ่ ไฟฟ้า ของ หุ่นยนต์ — สายเคเบิล สั้น จาก หน้า แผ่น ข้อ มือ (เอาต์พุต แกน 6) ถึง เอ็นด์ เอฟเฟคเตอร์ โดย ทั่วไป ยาว 0.5–2.0 เมตร แม้ จะ มี ความ ยาว สั้น แต่ มัน เป็น หนึ่ง ใน สายเคเบิล ที่ เสี่ยง ล้ม เหลว มาก ที่สุด บน หุ่นยนต์ เนื่อง จาก สภาพ การ ทำงาน:
- รัศมี การ โค้ง งอ แน่น: สายเคเบิล ออก จาก หน้า แผ่น ข้อ มือ, โค้ง 90–180°, และ เข้า สู่ เอ็นด์ เอฟเฟคเตอร์ — ด้วย รัศมี การ โค้ง งอ เล็ก ถึง 30–50 mm บน หุ่นยนต์ ขนาด เล็ก (น้ำหนัก ยก ≤20 kg)
- การ เคลื่อน ที่ คง ที่: เอ็นด์ เอฟเฟคเตอร์ เคลื่อน ที่ และ หมุน ต่อ เนื่อง ตลอด รอบ การ ทำงาน หุ่นยนต์ สายเคเบิล งอ กับ ทุก การ เคลื่อน ที่ ของ หุ่นยนต์ — ไม่ ใช่ การ งอ ขนาด ใหญ่ ของ แกน แขน, แต่ เป็น การ งอ ขนาด เล็ก, ความ ถี่ สูง ที่ อินเทอร์เฟซ ข้อ มือ-ถึง-เครื่อง มือ
- การ โดน เผย โดย ตรง: สายเคเบิล แขน กล เป็น สายเคเบิล ที่ ถูก เปิด เผย มาก ที่สุด บน หุ่นยนต์ — ใกล้ ชิ้น งาน, อาร์ก เชื่อม, เศษ กลึง, และ ละออง น้ำ หล่อ เย็น มาก ที่สุด มัน คือ สายเคเบิล แรก ที่ แสดง ความ เสียหาย ของ เปลือก จาก สภาพ แวด ล้อม การ ทำงาน
- การ สัมผัส เชิง กล: สายเคเบิล สัมผัส เครื่อง มือ, ชิ้น งาน, และ บาง ครั้ง จิ๊ก ยึด ชิ้น งาน ระหว่าง การ เคลื่อน ที่ หุ่นยนต์ การ สึก กร่อน เปลือก เป็น สาเหตุ หลัก ของ ความ ล้ม เหลว สายเคเบิล แขน กล
การ จัด สรร แกน สำหรับ เอ็นด์ เอฟเฟคเตอร์ ทั่วไป
| ชนิด เอ็นด์ เอฟเฟคเตอร์ | จำนวน แกน | การ จัด สรร แกน ทั่วไป | หน้าตัด |
|---|---|---|---|
| กริปเปอร์ นิวเมติก (2 ขา) | 4–6 | 2× โซลินอยด์ กริปเปอร์ เปิด/ปิด; 2× เซนเซอร์ ตรวจ ชิ้น งาน | 0.5–0.75 mm² |
| กริปเปอร์ นิวเมติก (3 ขา) | 6–8 | + 2× วาล์ว โซลินอยด์ ที่ สอง สำหรับ การ จัด กึ่งกลาง | 0.5–0.75 mm² |
| กริปเปอร์ ไฟฟ้า | 8–12 | 4× กำลัง มอเตอร์; 2× เอนโคเดอร์; 2× เบรก; 2× I/O สถานะ | 0.5–1.5 mm² |
| ถ้วย สุญญากาศ (เดี่ยว) | 4 | 2× วาล์ว ดีด; 2× เซนเซอร์ สุญญากาศ | 0.5 mm² |
| ชุด ถ้วย สุญญากาศ (หลาย) | 8–12 | 4× แผง วาล์ว; 4× เซนเซอร์ โซน; 2× วาล์ว เป่า ไล่ | 0.5–0.75 mm² |
| ปืน เชื่อม (จุด) | 12–16 | 4× โซลินอยด์ ปืน เปิด/ปิด; 2× แต่ง หัว; 2× การ ไหล น้ำ; 4× I/O | 0.75–1.5 mm² |
| ตัว เปลี่ยน เครื่อง มือ | 8–12 | 2× โซลินอยด์ ล็อก/ปลด; 2× ID เครื่อง มือ; 2× เครื่อง มือ อยู่; 4× สำรอง | 0.5–1.0 mm² |
| กล้อง วิทัศน์ | 6–8 | 2× กำลัง กล้อง; 4× คู่ ข้อมูล GigE (ถ้า ไม่ ใช่ ใย แก้ว) | 0.34–0.5 mm² |
สำหรับ เอ็นด์ เอฟเฟคเตอร์ ที่ ต้อง การ สัญญาณ มี ชิลด์ — สัญญาณ ป้อน กลับ เอนโคเดอร์ บน กริปเปอร์ ไฟฟ้า, ข้อมูล กล้อง วิทัศน์, หรือ เซนเซอร์ อนาล็อก ที่ ไว ต่อ การ รบกวน — ควร ระบุ รุ่น มี ชิลด์ (สายเคเบิล แขน กล มี ชิลด์ หุ่นยนต์)
การ ผลิต สายเคเบิล แขน กล ของ Yichi
- ความ สำคัญ ของ การ ออก แบบ OD กระทัดรัด: สำหรับ การ เดิน สาย ข้อ มือ หุ่นยนต์ ทุก มิลลิเมตร ของ เส้น ผ่าน ศูนย์กลาง สายเคเบิล มี ความ สำคัญ กระบวน การ ออก แบบ ของ เรา ลด OD โดย การ ปรับ ความ ยาว เกลียว ตัวนำ, หน้า ตัด วัสดุ อุด, และ ความ หนา ผนัง เปลือก ให้ เหมาะ ที่สุด ขณะ ที่ คง ข้อ กำหนด ทาง ไฟฟ้า และ เชิง กล
- ความ หนา เปลือก PUR ที่ สมดุล: เปลือก ต้อง หนา พอ สำหรับ ความ ทน การ สึก กร่อน แต่ บาง พอ สำหรับ ความ ยืดหยุ่น ที่ รัศมี การ โค้ง งอ แน่น ความ หนา ผนัง โดย ทั่วไป 1.2–2.0 mm สำหรับ สายเคเบิล แขน กล — บาง กว่า สายเคเบิล แขน (1.5–3.0 mm) เพราะ ความ เค้น เชิง กล หลัก คือ การ งอ, ไม่ ใช่ การ กด หรือ การ กระแทก
- ตรวจ สอบ ความ เข้ากัน ได้ กับ คอนเนกเตอร์: สายเคเบิล แขน กล โดย ทั่วไป ถูก ยุติ ปลาย ด้วย คอนเนกเตอร์ ทรง กลม (M12, M23, M27, หรือ เฉพาะ ผู้ ผลิต หุ่นยนต์) OD สายเคเบิล ถูก จับ คู่ กับ เส้น ผ่าน ศูนย์กลาง ทาง เข้า ฝา ครอบ คอนเนกเตอร์ — สายเคเบิล ที่ ใหญ่ เกิน 0.5 mm จะ ไม่ เข้า ฝา ครอบ
- การ ทำ เครื่องหมาย ที่ ปลาย ข้อ มือ: การ ระบุ สายเคเบิล พิมพ์ บน เปลือก ที่ ปลาย ข้อ มือ (ไม่ ฝัง ใน แขน) เพื่อ ให้ มอง เห็น ชนิด สายเคเบิล ระหว่าง การ เปลี่ยน เอ็นด์ เอฟเฟคเตอร์ และ การ บำรุง รักษา