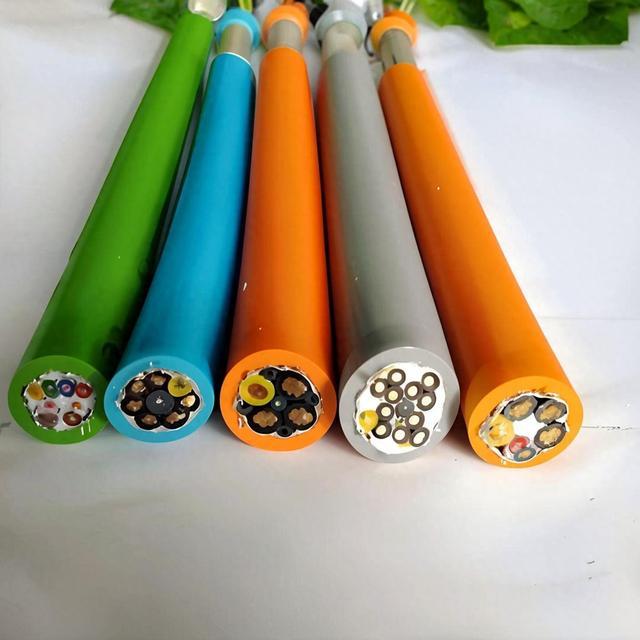
Câble de torsion de bras de robot — Câble PUR optimisé pour la torsion, à câblage SZ, nominal ±270°/m pour le poignet (axes 4/5/6) des robots industriels à 6 axes et les segments de bras articulé à haute torsion
Câbles pour Robots et Automatisation /Câbles composites pour robots

Câble de torsion de bras de robot — Câble PUR optimisé pour la torsion, à câblage SZ, nominal ±270°/m pour le poignet (axes 4/5/6) des robots industriels à 6 axes et les segments de bras articulé à haute torsion

Câble de torsion de bras de robot : câble PUR optimisé pour la torsion, à câblage SZ, spécialement conçu pour les segments de poignet et de bras articulé à haute torsion des robots industriels à 6 axes. Cuivre finement câblé classe 6 selon IEC 60228 avec câblage alterné SZ et barres de remplissage PU antitorsion. Nominal ±180°/m (standard) à ±270°/m (renforcé). Isolation TPE/PP. Gaine PUR. Disponible en configurations puissance seule, commande seule et combinée puissance+commande. Plus de 10 millions de cycles de torsion. Pour les axes robot 4, 5 et 6 — rotation du poignet, tangage du poignet et rotation du poignet — où le câble subit une contrainte de torsion continue. Conforme CE, RoHS.

Caractéristiques Principales

Conçu spécifiquement pour la torsion — câblage SZ (sections alternées S/Z) avec barres de remplissage PU antitorsion ; le câble tourne librement autour de son axe longitudinal sans endommager les conducteurs
Torsion nominale ±180°/m standard ; ±270°/m renforcée — couvre toute la plage de torsion des axes 4 (rotation du poignet) et 6 (rotation du poignet) des robots industriels à 6 axes
Cuivre nu finement câblé classe 6 selon IEC 60228 — le câblage le plus fin pour une résistance maximale à la fatigue sous combinaison flexion + torsion
Isolation des âmes TPE ou PP — surface à faible friction permettant aux conducteurs de se déplacer les uns par rapport aux autres pendant la torsion ; empêche l'abrasion interne
Barres de remplissage antitorsion : profils PU pleins ou renforcés d'aramide — remplissent les interstices et fournissent une force de récupération élastique qui ramène le câble au neutre après libération de la torsion
Gaine extérieure PUR TMPU — résistante aux huiles, fluides de refroidissement et projections de soudure ; conserve sa flexibilité aux taux élevés de flexion/torsion du mouvement du poignet robot
Configurations disponibles : puissance seule (0,6/1 kV), commande seule (300/500 V) ou combinée puissance+commande — à sélectionner selon la fonction de l'axe robot
Conforme CE, RoHS ; fabriqué selon ISO 9001

Applications

Axe robot 4 (rotation du poignet) — segment de câble de torsion à travers l'avant-bras du robot dans l'axe de rotation du poignet ; rotation continue de ±180°Axe robot 6 (rotation du poignet) — segment final de câble de torsion du poignet à la bride de montage de l'effecteur ; rotation ±270° avec changeur d'outilAxe robot 5 (tangage du poignet) — segment de câble combiné flexion + torsion à l'axe de tangage du poignet ; flexion dans un plan + torsionBras robot articulé — segments de câble de torsion à travers le coude (axe 3) pour les robots à conception de poignet décalé où le chemin du câble inclut une composante de torsionPositionneur d'axe externe de robot — câble de torsion pour connexions de servomoteurs de table rotative, positionneur d'inclinaison ou unité de mouvement sur railAxe Z de robot SCARA — segment de câble de torsion pour l'axe vertical (Z) du robot SCARA où la broche tourne en continu

Spécifications Techniques

Matériau du conducteur Cuivre nu, classe 6 finement câblé selon IEC 60228
Section du conducteur — Puissance (optionnelle) 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm²
Section du conducteur — Commande (optionnelle) 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm²
Nombre d'âmes 2–24 âmes (puissance ou commande ou combiné)
Isolation des âmes — Puissance TPE ; 90 °C ; faible friction pour le mouvement de torsion
Isolation des âmes — Commande PP (polypropylène) ; faible capacité ; faible friction
Identification des âmes Numéroté selon VDE 0293 ; code de couleurs sur demande
Motif de câblage SZ (sections alternées S/Z, 0,5–1,0 m chacune) ; pas optimisé pour l'angle de torsion nominal
Barres antitorsion Barres PU pleines ou profils PU renforcés d'aramide ; récupération élastique après libération de la torsion
Élément central (optionnel) Fil d'aramide (Kevlar) comme élément de résistance à la traction ; ou barre centrale PU pour la récupération de torsion
Gaine intérieure TPE ; couche de glissement à faible friction entre l'assemblage d'âmes et la gaine
Gaine extérieure PUR TMPU ; 1,5–3,0 mm ; sans halogène ; noir ou orange
Tension nominale — Puissance 0,6/1 kV (U₀/U)
Tension nominale — Commande 300/500 V (U₀/U)
Tension d'essai 3 500 V (puissance) ; 2 000 V (commande)
Température — Flexion/torsion -30 °C à +80 °C
Température — Fixe -50 °C à +90 °C
Torsion nominale — standard ±180° par mètre
Torsion nominale — renforcée ±270° par mètre (sur demande)
Durée de vie en torsion (standard) >10 000 000 cycles à ±180°/m
Durée de vie en torsion (renforcée) >5 000 000 cycles à ±270°/m
Rayon de courbure (flexion) 7,5× DE du câble
Rayon de courbure (torsion) 10× DE du câble
Longueur d'essai de torsion 1,0 m entre pinces (standard selon essai de torsion VDE 0472 / EN 50396)
Résistance aux huiles / fluides de refroidissement IEC 60811-404
Retardateur de flamme IEC 60332-1-2
Certifications CE, RoHS

Description Détaillée

La physique de la torsion — Pourquoi les câbles standard échouent

Un câble flexible standard — même un câble haute flexibilité pour chaîne porte-câbles — est conçu pour la flexion dans un seul plan. Lorsqu'une force de flexion est appliquée, les conducteurs à l'extérieur de la courbure s'étirent (tension) et ceux à l'intérieur se compriment. Le motif de câblage du câble (typiquement S ou Z, direction unique) s'en accommode en permettant aux conducteurs de glisser les uns par rapport aux autres dans l'assemblage d'âmes.

La torsion est fondamentalement différente. Lorsqu'un câble est tordu autour de son axe longitudinal :

  • Les conducteurs à l'extérieur du câble suivent un chemin hélicoïdal — plus long que l'axe central droit
  • Les conducteurs près du centre suivent un chemin plus court — plus proche de l'axe de rotation
  • La différence de longueur de chemin signifie que les conducteurs extérieurs s'étirent (tension) et que les conducteurs intérieurs se compriment — simultanément, sur toute la circonférence
Après des milliers de cycles de torsion, les conducteurs extérieurs s'allongent en permanence (étranglement, résistance accrue) tandis que les conducteurs intérieurs flambent (tire-bouchon, créant des courts-circuits interconducteurs). Le câblage unidirectionnel standard accélère cela car tous les conducteurs répondent à la torsion dans la même direction — la contrainte s'additionne plutôt que de s'annuler.

Câblage SZ — La solution à la torsion

Le câblage SZ alterne la direction du pas hélicoïdal le long du câble, passant entre S et Z par sections répétées de 0,5 à 1,0 mètre :

SectionDirection du pasRéponse du conducteur
Section 1S (hélice gauche)Se comprime sous torsion horaire
Section 2Z (hélice droite)S'étire sous torsion horaire
Section 3SSe comprime

Lorsque le câble est tordu dans le sens horaire, les sections S se resserrent (les conducteurs se compriment) tandis que les sections Z se desserrent (les conducteurs s'étirent). La contrainte nette sur un conducteur donné est approximativement nulle — la compression dans la section S annule la tension dans la section Z, intégrée sur la longueur du conducteur.

Les barres de remplissage antitorsion remplissent deux fonctions :

  • Elles remplissent les interstices entre conducteurs, empêchant les conducteurs de migrer dans les vides pendant la torsion
  • Elles fournissent une force de récupération élastique — lorsque la torsion est libérée, l'énergie élastique stockée dans les barres de remplissage ramène le câble à sa position neutre, sans torsion

Angle de torsion vs axe robot — Quel calibre vous faut-il ?

Axe robotMouvementAngle de torsion typiqueCalibre de câble recommandé
Axe 1 (rotation de base)Rotation, flexion uniquement0° (pas de torsion au niveau du câble)Flexion haute flexibilité, pas de torsion
Axe 2 (épaule)Flexion uniquement0°Flexion haute flexibilité
Axe 3 (coude)Flexion, torsion mineure±30°Flexion haute flexibilité + torsion
Axe 4 (rotation du poignet)Rotation continue±180°Torsion nominale ±180°/m
Axe 5 (tangage du poignet)Flexion + torsion modérée±90°Torsion nominale ±180°/m
Axe 6 (rotation du poignet)Rotation continue avec changeur d'outil±270° (avec changeur d'outil)Torsion nominale ±270°/m

Les segments de câble pour les axes 4, 5 et 6 sont là où le câble à torsion nominale est obligatoire — un câble flexible standard échouera en quelques semaines à ces emplacements.

Fabrication des câbles de torsion Yichi

  • Pas SZ adapté au calibre de torsion : La longueur des sections S/Z (0,5–1,0 m) est adaptée à l'angle de torsion attendu et au diamètre du câble. Le rapport de la longueur de section au pas de câblage est un paramètre de conception critique — vérifié sur chaque série de production
  • Matériau de barre antitorsion ingénieré : Les barres de remplissage ne sont pas du PU générique — elles sont formulées avec une dureté Shore spécifique (typiquement 70–85 A) et un module élastique pour fournir la force de récupération correcte pour le diamètre du câble et l'angle de torsion attendu
  • Couche de glissement entre âme et gaine : Une fine gaine intérieure TPE agit comme plan de glissement entre l'assemblage d'âmes et la gaine extérieure PUR. Sans cette couche, la gaine se lie aux conducteurs les plus externes et restreint leur mouvement de torsion — concentrant la contrainte au lieu de la répartir
  • Essai de torsion avec charge axiale : L'essai de torsion est réalisé avec le câble sous une charge axiale définie (typiquement 50–100 N pour les câbles de robot) pour simuler la condition installée où le câble est sous légère tension de son propre poids et de la force de maintien du connecteur

Demander un Devis

Produit: Câble de torsion de bras de robot — Câble PUR optimisé pour la torsion, à câblage SZ, nominal ±270°/m pour le poignet (axes 4/5/6) des robots industriels à 6 axes et les segments de bras articulé à haute torsion

Ajouter des spécifications techniques (facultatif)

Plus vous nous donnerez de détails, plus notre devis sera rapide et précis.

Aucun fichier sélectionné

PDF, Office, image ou fichier CAO — jusqu'à 5 Mo

Besoin d'Aide ?

Certifications

ISO 9001
Qualité
CE
Européenne
RoHS
Environnementale
TÜV
Certification

Besoin d'un Devis pour Ce Produit ?

Envoyez-nous vos besoins et recevez un devis détaillé sous 24 heures.