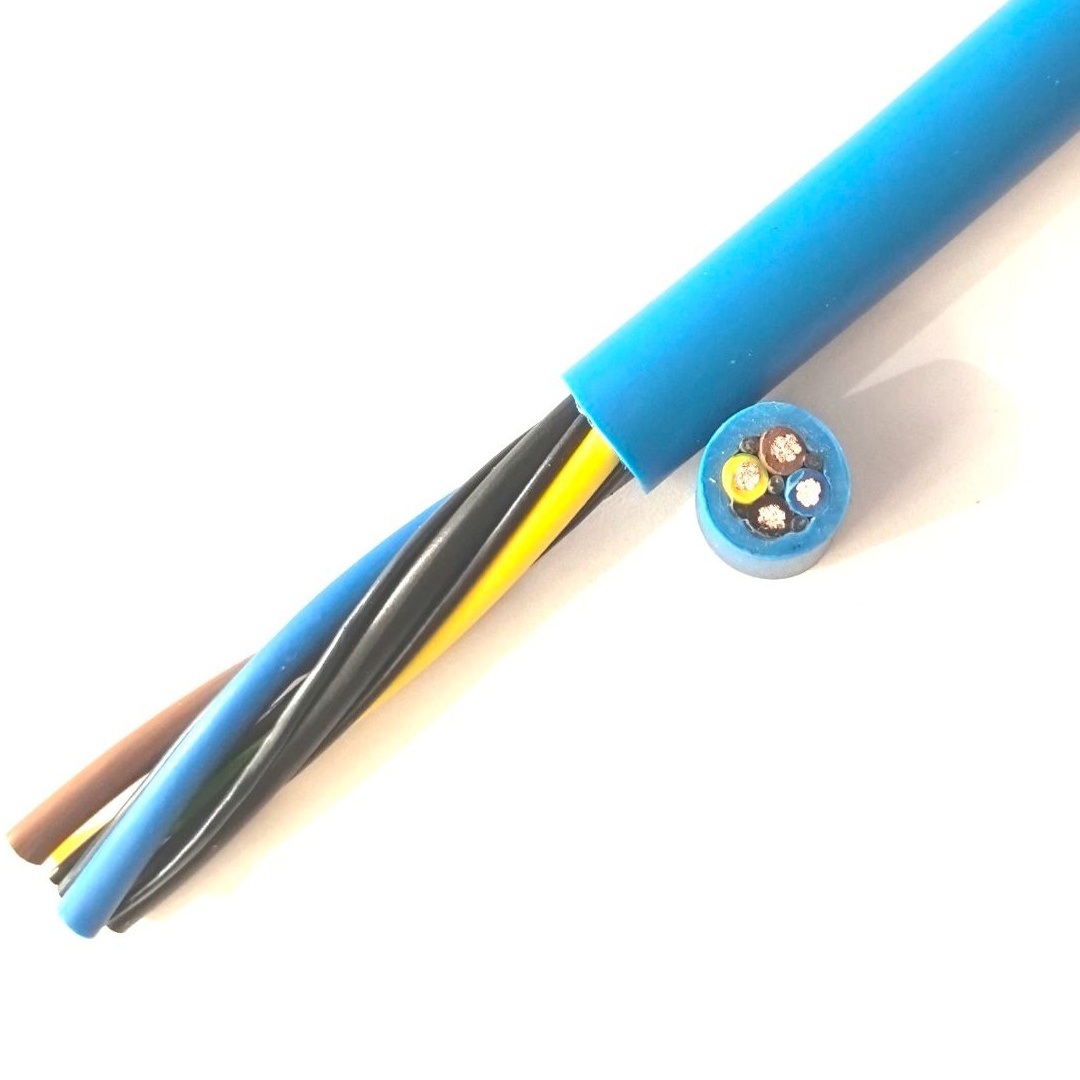
Câble de manipulateur blindé de robot — Câble PUR compact d'effecteur de robot blindé EMI avec tresse globale de cuivre étamé pour l'intégrité des signaux de codeur, vision et capteurs à l'interface poignet-outil
Câbles pour Robots et Automatisation /Câbles composites pour robots

Câble de manipulateur blindé de robot — Câble PUR compact d'effecteur de robot blindé EMI avec tresse globale de cuivre étamé pour l'intégrité des signaux de codeur, vision et capteurs à l'interface poignet-outil

Câble de manipulateur blindé de robot : câble PUR compact blindé EMI pour les connexions d'effecteur de robot industriel nécessitant une intégrité du signal. Cuivre finement câblé classe 6 selon IEC 60228 (0,22–2,5 mm², 4–24 âmes) avec tresse globale de cuivre étamé (couverture ≥85 %). Isolation des âmes TPE. Gaine PUR. 300/500 V. Pour les applications d'effecteur de robot où le retour codeur, les données de caméra de vision, les signaux de capteurs analogiques ou la communication de bus de terrain sont sensibles aux interférences électromagnétiques des câbles de puissance de soudage adjacents, des variateurs de moteurs VFD et du bruit électrique d'usine. Conforme CE, RoHS.

Caractéristiques Principales

Tresse globale de cuivre étamé (couverture ≥85 %) — protège les conducteurs de signal d'effecteur des EMI dans l'environnement électriquement bruyant du poignet et de l'outillage robot
Cuivre nu finement câblé classe 6 selon IEC 60228 — flexibilité maximale pour les courbures de petit rayon à la transition poignet-outil avec blindage intégré
Section compacte avec blindage — la couche de blindage ajoute une augmentation minimale du DE (environ 0,5–1,0 mm) tout en fournissant une atténuation EMI de 40–60 dB
Isolation des âmes TPE — constante diélectrique faible pour l'intégrité du signal ; résistante aux huiles ; durée de vie en flexion étendue par rapport au PVC
Fil de drainage intégré — fil de drainage en cuivre étamé en contact continu avec la tresse de blindage ; garantit la continuité complète du blindage pour une mise à la terre EMI correcte
Gaine extérieure PUR TMPU — résistante aux huiles, fluides de refroidissement et projections de soudure ; protège la couche de blindage des dommages environnementaux et mécaniques
Identification des âmes numérotée selon VDE 0293 — terminaison rapide au connecteur du poignet et au bornier de l'effecteur ; fil de drainage de blindage clairement identifié
Conforme CE, RoHS ; fabriqué selon ISO 9001

Applications

Pince électrique avec retour codeur — câble de manipulateur blindé pour pinces servo-électriques où les signaux codeur A/B/Z doivent être protégés du bruit de commutation PWM du moteurCaméra de vision de robot — câble blindé pour les données de caméra GigE Vision ou USB3 Vision de la caméra montée au poignet au contrôleur robotCapteur analogique force/couple — câble blindé pour les signaux de capteur force/couple à jauges de contrainte (niveau mV) à l'effecteur du robotScanner laser / capteur de profil — câble blindé pour la sortie analogique du capteur de déplacement laser (4–20 mA ou 0–10 V) à l'effecteurPistolet de soudage avec capteurs intégrés — câble blindé pour pistolet de soudage où les capteurs de tension et courant d'arc partagent le même câble que les signaux E/SBus de terrain à l'effecteur — câble blindé pour la communication CAN bus, IO-Link ou RS-485 vers les effecteurs intelligents et changeurs d'outils

Spécifications Techniques

Matériau du conducteur Cuivre nu, classe 6 finement câblé selon IEC 60228
Section du conducteur 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Nombre d'âmes 4, 6, 8, 12, 16, 20, 24
Identification des âmes Numérotation imprimée selon VDE 0293 ; code de couleurs sur demande
Isolation des âmes TPE (élastomère thermoplastique) ; 90 °C ; constante diélectrique faible ; résistante aux huiles
Câblage des âmes Couches concentriques avec éléments de bourrage non hygroscopiques
Blindage global Tresse de cuivre étamé ; couverture ≥85 % ; angle de tresse 30–45°
Fil de drainage Cuivre étamé, 0,22 mm² ; en contact continu avec la tresse sur toute la longueur du câble
Gaine intérieure TPE — sépare l'assemblage d'âmes du blindage ; fournit une surface à faible friction
Gaine extérieure PUR TMPU ; 1,2–2,5 mm ; sans halogène ; noir ou orange
Tension nominale (U₀/U) 300/500 V
Tension d'essai (âme/âme) 2 000 V AC, 5 minutes
Tension d'essai (âme/blindage) 2 000 V AC, 5 minutes
Résistance d'isolation ≥5 GΩ·km à 20 °C
Température — Flexion -30 °C à +80 °C
Température — Fixe -50 °C à +90 °C
Rayon de courbure minimal (flexion) 10× DE du câble (légèrement plus grand que sans blindage en raison de la rigidité du blindage)
Rayon de courbure minimal (fixe) 5× DE du câble
Résistance aux huiles / fluides de refroidissement IEC 60811-404 (gaine PUR)
Résistance aux projections de soudure Gaine PUR — projections non adhérentes
Retardateur de flamme IEC 60332-1-2
Certifications CE, RoHS

Description Détaillée

Câble de manipulateur blindé vs non blindé — Quand le blindage est nécessaire

Le câble de manipulateur de robot non blindé (E/S numériques 24 V DC pour électrovannes de pince, capteurs de présence de pièce, contrôle de vannes) fonctionne à des niveaux de signal qui tolèrent un bruit électrique modéré. Une entrée numérique 24 V DC a un seuil typique de 15 V pour « haut » et 5 V pour « bas » — la bande d'hystérésis de 10 V fournit une immunité au bruit intrinsèque d'environ 5–10 V.

Le câble de manipulateur blindé est nécessaire lorsque les signaux d'effecteur fonctionnent à des niveaux où la marge de bruit est significativement plus petite :

Type de signalNiveau de tensionMarge de bruitBlindage requis ?
E/S numériques 24 V DC (électrovanne, capteur)24 V~10 VNon
Analogique 0–10 V (capteur de déplacement)0–10 V~0,1 V (pour une précision de 1 %)Oui
Analogique 4–20 mA (pression, force)Boucle 7–30 V DC~0,05 mA (pour une précision de 0,5 %)Oui (pour longues liaisons)
Codeur incrémental (RS-422, 5 V)±2 V différentiel~0,2 VOui
Jauge de contrainte (niveau mV)0–20 mV pleine échelle~0,02 mVOui
GigE Vision (Ethernet, ±1 V)±1 V différentiel~0,1 VOui (blindage interne CAT6a)
USB 3.0 (5 Gbps)±0,2 V différentiel~0,02 VOui (interne + global)
Bus CAN±1,5 V différentiel~0,5 VRecommandé
IO-Link24 V, 200 mAModéréeNon requis mais recommandé

Dans un environnement de poignet robot — adjacent aux câbles de puissance de servomoteur transportant 10–40 A à fréquence de commutation PWM de 4–16 kHz — le conducteur de signal analogique non blindé peut subir un bruit induit de 0,5–2 V. Pour un signal analogique 0–10 V avec une précision requise de 1 %, 0,5 V de bruit induit est une erreur de 5 % — inacceptable. Pour un signal de jauge de contrainte de 0–20 mV pleine échelle, 0,5 V de bruit induit est 2 500× le signal pleine échelle — le signal est complètement noyé dans le bruit.

Efficacité du blindage dans l'environnement du poignet robot

L'efficacité de la tresse de blindage dépend d'une terminaison correcte :

  • Le blindage doit être mis à la terre à UNE seule extrémité pour les signaux analogiques — la mise à la terre aux deux extrémités crée une boucle de masse (courant circulant dans le blindage en raison de la différence de potentiel entre la masse du poignet et celle du contrôleur). Ce courant de boucle de masse induit son propre bruit dans les conducteurs de signal. L'extrémité du contrôleur robot est l'emplacement standard de mise à la terre en un seul point
  • Le blindage doit être mis à la terre aux DEUX extrémités pour les signaux numériques haute fréquence (Ethernet, USB) — la courte longueur de câble (<2 m) signifie que la tension de boucle de masse est faible, et la mise à la terre des deux extrémités fournit une meilleure performance de blindage haute fréquence
  • Le fil de drainage doit avoir une connexion de terre à faible impédance — un fil de drainage terminé par une longue queue de raccordement vers un point de terre distant a une inductance élevée et fournit un mauvais blindage haute fréquence. Le fil de drainage doit se connecter au corps du connecteur ou à une borne de blindage dédiée à moins de 20 mm du point de sortie du câble

Qualité des câbles de manipulateur blindés Yichi

  • Couverture de tresse vérifiée : Mesure optique sur échantillons de production — acceptation à couverture ≥85 %. L'angle de tresse (30–45° de l'axe du câble) est vérifié — un angle trop faible (presque parallèle à l'axe) fournit une bonne couverture mais une mauvaise flexibilité ; un angle trop fort fournit une bonne flexibilité mais une couverture réduite
  • Continuité de blindage testée : La résistance DC du blindage (fil de drainage à fil de drainage, bout à bout) est mesurée sur chaque longueur de production. Un circuit ouvert indique une rupture du blindage — le câble ne fournit pas de protection EMI
  • Résistance d'isolation âme-blindage : 500 V DC appliqués entre chaque âme et le blindage — ≥5 GΩ·km minimum. Une faible résistance d'isolation indique un micro-trou dans l'isolation de l'âme là où elle touche le blindage
  • Rayon de courbure avec blindage : Le rayon de courbure minimal en flexion passe de 7,5× DE (non blindé) à 10× DE (blindé) car la couche de tresse ajoute de la rigidité en flexion. Les clients spécifiant un câble blindé doivent prévoir ce rayon de courbure légèrement plus grand dans l'acheminement poignet-outil

Demander un Devis

Produit: Câble de manipulateur blindé de robot — Câble PUR compact d'effecteur de robot blindé EMI avec tresse globale de cuivre étamé pour l'intégrité des signaux de codeur, vision et capteurs à l'interface poignet-outil

Ajouter des spécifications techniques (facultatif)

Plus vous nous donnerez de détails, plus notre devis sera rapide et précis.

Aucun fichier sélectionné

PDF, Office, image ou fichier CAO — jusqu'à 5 Mo

Besoin d'Aide ?

Certifications

ISO 9001
Qualité
CE
Européenne
RoHS
Environnementale
TÜV
Certification

Besoin d'un Devis pour Ce Produit ?

Envoyez-nous vos besoins et recevez un devis détaillé sous 24 heures.