Deskripsi Detail
Apa Itu Kabel Komunikasi CAN Bus?
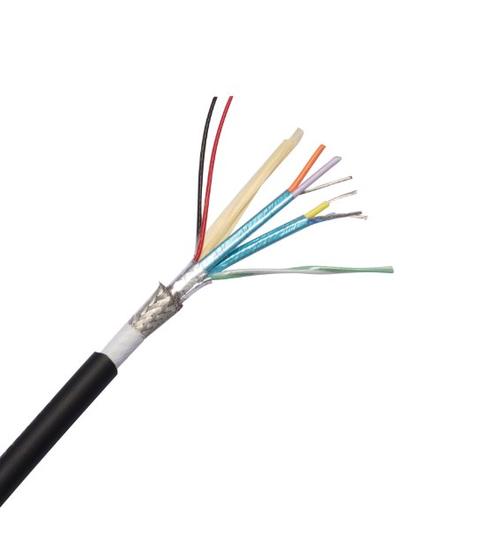
CAN (Controller Area Network) bus adalah protokol komunikasi serial diferensial yang awalnya dikembangkan oleh Bosch untuk aplikasi otomotif dan kini menjadi fieldbus dominan di kendaraan, otomasi industri, elektronik kelautan, dan peralatan medis. Kabel CAN bus adalah media transmisi fisik — satu pasangan terpilin dengan impedansi karakteristik 120 Ω, diterminasi di setiap ujung bus dengan resistor 120 Ω.
Kabel membawa dua sinyal: CAN_H dan CAN_L, yang saling melengkapi — ketika CAN_H naik (menuju 3,5 V), CAN_L turun (menuju 1,5 V). Penerima diferensial di setiap node membaca perbedaan tegangan antara dua saluran, memberikan penolakan derau mode umum bawaan. Keadaan dominan (logika 0) dan resesif (logika 1) ditentukan oleh tegangan diferensial ini, dengan keadaan resesif berupa 0 V diferensial (kedua saluran sekitar 2,5 V).
Kesederhanaan CAN bus — dua kawat plus pelindung — adalah kekuatannya. Satu pasangan terpilin membawa RPM mesin, suhu pendingin, gigi transmisi, kecepatan roda, tekanan rem, dan data diagnostik secara simultan pada 250–500 kbps, diprioritaskan oleh pengenal pesan (ID lebih rendah = prioritas lebih tinggi, menyelesaikan kontensi bus tanpa pengontrol master).
Kabel CAN Bus — Impedansi, Terminasi, dan Panjang Bus
| Parameter | Nilai | Mengapa Penting |
|---|---|---|
| Impedansi karakteristik | 120 Ω | Harus cocok dengan resistor terminasi di setiap ujung bus. Ketidakcocokan menyebabkan pantulan sinyal yang merusak timing bit |
| Terminasi | Resistor 120 Ω antara CAN_H dan CAN_L di setiap ujung fisik bus | Menyerap energi sinyal di ujung bus; tanpa terminasi, sinyal memantul, menyebabkan kesalahan |
| Panjang stub maksimum | 0,3 m pada 1 Mbps | Kabel drop dari trunk bus ke setiap node harus pendek untuk menghindari diskontinuitas impedansi |
| Panjang bus vs laju data | 40 m pada 1 Mbps; 500 m pada 125 kbps | Timing bit CAN membatasi panjang bus maksimum: sinyal harus merambat ke node terjauh dan kembali dalam satu waktu bit |
Protokol CAN Bus — Satu Kabel, Banyak Bahasa
| Protokol | Standar | Laju Data | Aplikasi | Konvensi Warna Kabel |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | Hingga 1 Mbps | Protokol CAN dasar — fondasi untuk semua protokol lapisan atas | Tanpa warna standar |
| CANopen | CiA 301 | 125–1 000 kbps | Otomasi industri — drive, I/O, encoder | Selubung ungu, pasangan putih/cokelat |
| DeviceNet | ODVA | 125–500 kbps | Otomasi pabrik — sensor, aktuator, starter motor | Selubung ungu (trunk), kuning (drop) |
| SAE J1939 | SAE | 250 kbps | Kendaraan tugas berat — mesin, transmisi, rem, bodi | Tanpa warna standar; biasanya kabel otomotif hitam |
| NMEA 2000 | NMEA | 250 kbps | Elektronik kelautan — GPS, kedalaman, angin, mesin, autopilot | Selubung biru (backbone), biru muda (drop) |
| CAN FD | ISO 11898-1 | Hingga 8 Mbps | Laju data lebih tinggi untuk pembaruan firmware, diagnostik, dan sensor intensif data | Kabel sama dengan CAN 2.0 — bus dapat mencampur node CAN 2.0 dan CAN FD |
Analisis Aplikasi
- Jaringan kendaraan SAE J1939: ECU mesin truk diesel, pengontrol transmisi, modul ABS, kluster instrumen, dan pengontrol bodi semuanya berkomunikasi pada satu CAN bus pada 250 kbps — kabel pasangan terpilin berjalan melalui harness pengkabelan sasis kendaraan di samping kabel motor arus tinggi dan penerangan
- Otomasi mesin CANopen: PLC mesin pengemasan berkomunikasi dengan 15 servo drive, 4 blok I/O, dan 2 modul encoder pada bus CANopen pada 500 kbps — kabel CANopen ungu langsung dikenali di trunking kabinet kontrol
- Jaringan pabrik DeviceNet: Lini konveyor dengan starter motor terdistribusi, sensor jarak, dan stasiun tombol tekan terhubung jaringan pada DeviceNet pada 125 kbps — topologi kabel trunk/drop dengan konektor M12 tersegel bertahan di lantai pabrik
- Elektronik kelautan NMEA 2000: Chartplotter kapal pesiar, GPS, pengukur kedalaman, sensor angin, gateway mesin, dan autopilot berbagi data navigasi dan mesin pada satu backbone CAN bus NMEA 2000
Mengapa Memilih Yichi untuk Kabel CAN Bus
- Impedansi 120 Ω diverifikasi oleh TDR pada setiap panjang produksi: Impedansi karakteristik kabel harus 120 Ω agar bus bekerja. Yichi mengukurnya dengan time-domain reflectometer (TDR) pada setiap panjang produksi — bukan diperkirakan dari geometri konduktor
- Panjang lay pilinan terkontrol untuk impedansi konsisten: Laju pilinan pasangan CAN_H/CAN_L menentukan impedansi kabel. Yichi mengontrol panjang lay hingga dalam ±2 mm — variasi yang menjaga impedansi dalam spesifikasi 120 Ω ±10 Ω
- Selubung PUR untuk tugas mesin dan kendaraan — PVC untuk dalam ruangan tetap: Pilih bahan selubung yang cocok dengan lingkungan instalasi. PUR untuk rantai tarik, lengan robot, ruang mesin, dan pengkabelan kendaraan luar ruangan; PVC untuk kabinet kontrol dalam ruangan dan baki kabel tetap
- Kawat drain pelindung untuk referensi CAN_GND: Kawat drain pelindung terhubung ke pin CAN_GND (referensi tanah) di konektor bus, memberikan referensi tegangan mode umum yang dibagi semua node CAN. Tanpa ini, node dengan potensial tanah berbeda tidak dapat berkomunikasi dengan andal
- Langsung pabrik untuk kuantitas OEM dan integrator sistem: OEM kendaraan, pembuat mesin, dan pemasang elektronik kelautan menspesifikasikan kabel CAN bus per kilometer — Yichi menyediakan impedansi 120 Ω yang konsisten dan harga volume yang kompetitif