Detaylı Açıklama
CAN Bus İletişim Kablosu Nedir?
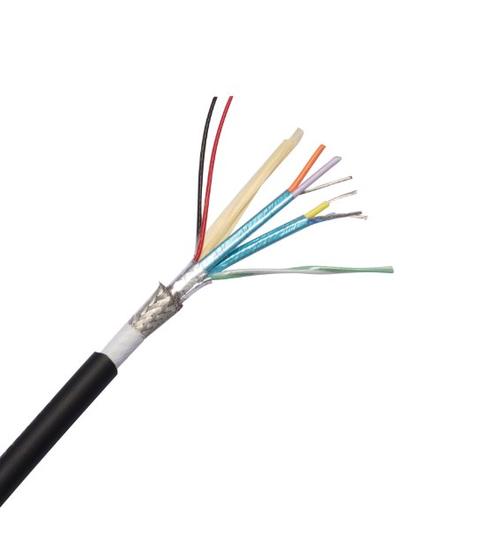
CAN (Controller Area Network) bus, başlangıçta Bosch tarafından otomotiv uygulamaları için geliştirilen ve günümüzde araçlarda, endüstriyel otomasyonda, deniz elektroniğinde ve tıbbi ekipmanlarda baskın alanbus haline gelen diferansiyel seri iletişim protokolüdür. CAN bus kablosu, fiziksel iletim ortamıdır — 120 Ω karakteristik empedansa sahip tek bir bükümlü çift, bus'ın her iki ucunda 120 Ω dirençle sonlandırılır.
Kabloun taşıdığı iki sinyal vardır: CAN_H ve CAN_L — bunlar tamamlayıcıdır; CAN_H yüksek (3.5 V'a doğru) gittiğinde, CAN_L düşük (1.5 V'a doğru) gider. Her düğümdeki diferansiyel alıcı, iki hat arasındaki gerilim farkını okur ve doğal ortak mod gürültü reddi sağlar. Dominant (mantık 0) ve resesif (mantık 1) durumları bu diferansiyel gerilimle tanımlanır; resesif durum 0 V diferansiyeldir (her iki hat yaklaşık 2.5 V'ta).
CAN bus'ın basitliği — iki tel artı bir ekran — onun gücüdür. Tek bir bükümlü çift, motor devrini, soğutma sıvısı sıcaklığını, şanzıman vitesini, tekerlek hızını, fren basıncını ve teşhis verilerini aynı anda 250–500 kbps'de, mesaj tanımlayıcısına göre önceliklendirilmiş şekilde (düşük ID = daha yüksek öncelik, ana kontrolör olmadan bus çakışmasını çözer) taşır.
CAN Bus Kablosu — Empedans, Sonlandırma ve Bus Uzunluğu
| Parametre | Değer | Neden Önemlidir |
|---|---|---|
| Karakteristik empedans | 120 Ω | Her bus ucundaki sonlandırma dirençleriyle eşleşmelidir. Uyumsuzluk, bit zamanlamasını bozan sinyal yansımalarına neden olur |
| Sonlandırma | Bus'ın her fiziksel ucunda CAN_H ve CAN_L arasında 120 Ω direnç | Sinyal enerjisini bus uçlarında emer; sonlandırma olmadan sinyal yansır ve hatalara neden olur |
| Maksimum kısa kol (stub) uzunluğu | 1 Mbps'de 0.3 m | Bus omurgasından her düğüme giden bağlantı kablosu, empedans süreksizliklerini önlemek için kısa olmalıdır |
| Bus uzunluğu vs veri hızı | 1 Mbps'de 40 m; 125 kbps'de 500 m | CAN bit zamanlaması maksimum bus uzunluğunu sınırlar: sinyal, bir bit süresi içinde en uzak düğüme ulaşıp geri dönmelidir |
CAN Bus Protokolleri — Tek Kablo, Birçok Dil
| Protokol | Standart | Veri Hızı | Uygulama | Kablo Renk Konvansiyonu |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | 1 Mbps'ye kadar | Temel CAN protokolü — tüm üst katman protokollerinin temeli | Standart renk yok |
| CANopen | CiA 301 | 125–1 000 kbps | Endüstriyel otomasyon — sürücüler, I/O, enkoderler | Mor kılıf, beyaz/kahverengi çift |
| DeviceNet | ODVA | 125–500 kbps | Fabrika otomasyonu — sensörler, aktüatörler, motor yolvericiler | Mor kılıf (trunk), sarı (drop) |
| SAE J1939 | SAE | 250 kbps | Ağır hizmet araçları — motor, şanzıman, frenler, gövde | Standart renk yok; tipik olarak siyah otomotiv kablosu |
| NMEA 2000 | NMEA | 250 kbps | Deniz elektroniği — GPS, derinlik, rüzgar, motor, otopilot | Mavi kılıf (omurga), açık mavi (drop) |
| CAN FD | ISO 11898-1 | 8 Mbps'ye kadar | Firmware güncellemeleri, teşhis ve veri yoğun sensörler için daha yüksek veri hızı | CAN 2.0 ile aynı kablo — bus, CAN 2.0 ve CAN FD düğümlerini karıştırabilir |
Uygulama Analizi
- SAE J1939 araç ağları: Bir dizel kamyonun motor ECU'su, şanzıman kontrolörü, ABS modülü, gösterge paneli ve gövde kontrolörü, tek bir CAN bus üzerinde 250 kbps'de iletişim kurar — bükümlü çift kablo, araç şasi kablo demetinde yüksek akımlı motor ve aydınlatma kablolarının yanında çalışır
- CANopen makine otomasyonu: Bir paketleme makinesinin PLC'si, 500 kbps'de bir CANopen bus üzerinde 15 servo sürücü, 4 I/O bloğu ve 2 enkoder modülüyle iletişim kurar — mor CANopen kablosu, kontrol kabini kablo oluğunda anında tanınır
- DeviceNet fabrika ağları: Dağıtık motor yolvericileri, yakınlık sensörleri ve buton istasyonlarına sahip bir konveyör hattı, 125 kbps'de DeviceNet üzerinde ağa bağlıdır — sızdırmaz M12 konnektörlü trunk/drop kablo topolojisi fabrika zeminine dayanır
- NMEA 2000 deniz elektroniği: Bir yatın harita plotter'ı, GPS'i, derinlik ölçeri, rüzgar sensörü, motor ağ geçidi ve otopilotu, tek bir NMEA 2000 CAN bus omurgası üzerinde seyir ve motor verilerini paylaşır
CAN Bus Kabloları için Neden Yichi
- Her üretim uzunluğunda TDR ile doğrulanmış 120 Ω empedans: Bus'ın çalışması için kabloun karakteristik empedansı 120 Ω olmalıdır. Yichi, bunu her üretim uzunluğunda bir zaman alanı reflektometresi (TDR) ile ölçer — iletken geometrisinden tahmin etmez
- Tutarlı empedans için kontrollü büküm hatve uzunluğu: CAN_H/CAN_L çiftinin büküm oranı, kabloun empedansını belirler. Yichi, hatve uzunluğunu ±2 mm dahilinde kontrol eder — empedansı 120 Ω ±10 Ω spesifikasyonu içinde tutan bir varyasyon
- Makine ve araç görevi için PUR kılıf — iç mekân sabit için PVC: Kurulum ortamına uygun kılıf malzemesini seçin. Enerji zincirleri, robot kolları, motor bölmeleri ve dış mekân araç kablolaması için PUR; iç mekân kontrol dolapları ve sabit kablo tepsileri için PVC
- CAN_GND referansı için ekran boşaltma teli: Ekran boşaltma teli, bus konnektöründeki CAN_GND (toprak referansı) pinine bağlanır ve tüm CAN düğümlerinin paylaştığı ortak mod gerilim referansını sağlar. Bu olmadan, farklı toprak potansiyellerine sahip düğümler güvenilir şekilde iletişim kuramaz
- OEM ve sistem entegratörü miktarları için fabrika direkt: CAN bus kablosunu kilometrelerce belirten araç OEM'leri, makine üreticileri ve deniz elektroniği kurulumcuları — Yichi, tutarlı 120 Ω empedans ve rekabetçi hacim fiyatlandırması sağlar