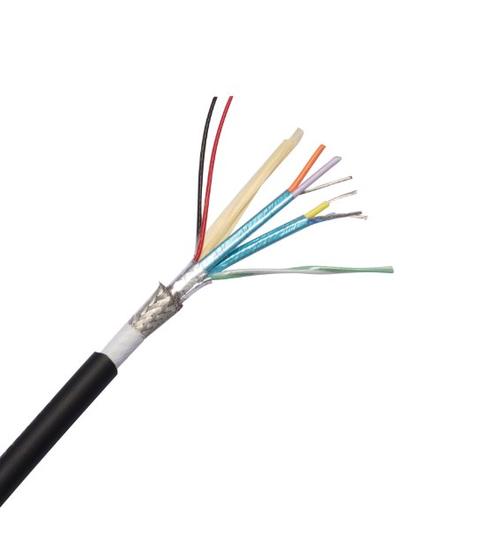
Подробное Описание
Что такое кабель шины CAN?
Шина CAN (Controller Area Network) — это дифференциальный последовательный протокол связи, первоначально разработанный компанией Bosch для автомобильной промышленности и ныне доминирующая полевая шина в транспортных средствах, промышленной автоматизации, морской электронике и медицинском оборудовании. Кабель шины CAN — это физическая среда передачи — одиночная витая пара с волновым сопротивлением 120 Ом, оконцованная на каждом конце шины резистором 120 Ом.
Кабель передаёт два сигнала: CAN_H и CAN_L, которые являются взаимодополняющими — когда CAN_H переходит в высокое состояние (к 3,5 В), CAN_L переходит в низкое (к 1,5 В). Дифференциальный приёмник в каждом узле считывает разность напряжений между двумя линиями, обеспечивая присущую схеме подавление синфазных помех. Доминантное (логический 0) и рецессивное (логическая 1) состояния определяются этим дифференциальным напряжением, причём рецессивное состояние соответствует 0 В дифференциального напряжения (обе линии примерно на 2,5 В).
Простота шины CAN — два провода плюс экран — это её сила. Одиночная витая пара одновременно передаёт частоту вращения двигателя, температуру охлаждающей жидкости, передачу, скорость колеса, давление в тормозной системе и диагностические данные на скорости 250–500 кбит/с, приоритизированные по идентификатору сообщения (меньший идентификатор = более высокий приоритет, разрешение конфликтов шины без контроллера-мастера).
Кабель шины CAN — импеданс, оконцевание и длина шины
| Параметр | Значение | Почему это важно |
|---|---|---|
| Волновое сопротивление | 120 Ом | Должно соответствовать оконечным резисторам на каждом конце шины. Несогласование вызывает отражения сигнала, искажающие синхронизацию битов |
| Оконцевание | Резистор 120 Ом между CAN_H и CAN_L на каждом физическом конце шины | Поглощает энергию сигнала на концах шины; без оконцевания сигнал отражается, вызывая ошибки |
| Максимальная длина ответвления | 0,3 м при 1 Мбит/с | Ответвительный кабель от магистрали шины к каждому узлу должен быть коротким, чтобы избежать разрывов импеданса |
| Длина шины в зависимости от скорости | 40 м при 1 Мбит/с; 500 м при 125 кбит/с | Тактовая синхронизация битов CAN ограничивает максимальную длину шины: сигнал должен распространиться до самого дальнего узла и обратно в течение одного битового интервала |
Протоколы шины CAN — один кабель, много языков
| Протокол | Стандарт | Скорость передачи | Применение | Цветовая конвенция кабеля |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | до 1 Мбит/с | Базовый протокол CAN — основа всех протоколов высокого уровня | Нет стандартного цвета |
| CANopen | CiA 301 | 125–1 000 кбит/с | Промышленная автоматизация — приводы, ввод/вывод, энкодеры | Фиолетовая оболочка, белая/коричневая пара |
| DeviceNet | ODVA | 125–500 кбит/с | Заводская автоматизация — датчики, исполнительные механизмы, пускатели двигателей | Фиолетовая оболочка (магистраль), жёлтая (ответвление) |
| SAE J1939 | SAE | 250 кбит/с | Большегрузные транспортные средства — двигатель, трансмиссия, тормоза, кузов | Нет стандартного цвета; обычно чёрный автомобильный кабель |
| NMEA 2000 | NMEA | 250 кбит/с | Морская электроника — GPS, эхолот, ветер, двигатель, автопилот | Синяя оболочка (магистраль), светло-синяя (ответвление) |
| CAN FD | ISO 11898-1 | до 8 Мбит/с | Более высокая скорость для обновления прошивки, диагностики и датчиков с интенсивными данными | Тот же кабель, что и CAN 2.0 — шина может смешивать узлы CAN 2.0 и CAN FD |
Анализ применений
- Сети транспортных средств SAE J1939: блок управления двигателем дизельного грузовика, контроллер трансмиссии, модуль ABS, приборная панель и контроллер кузова обмениваются данными по одной шине CAN на скорости 250 кбит/с — витая пара проходит через жгут проводки шасси рядом с сильноточными кабелями двигателя и освещения
- Машинная автоматизация CANopen: ПЛК упаковочной машины обменивается данными с 15 сервоприводами, 4 блоками ввода/вывода и 2 модулями энкодеров по шине CANopen на скорости 500 кбит/с — фиолетовый кабель CANopen мгновенно узнаваем в кабельных каналах шкафа управления
- Заводские сети DeviceNet: конвейерная линия с распределёнными пускателями двигателей, датчиками приближения и кнопочными постами, объединёнными в сеть DeviceNet на скорости 125 кбит/с — топология магистраль/ответвление с герметичными разъёмами M12 выдерживает условия заводского цеха
- Морская электроника NMEA 2000: картплоттер яхты, GPS, эхолот, датчик ветра, шлюз двигателя и автопилот обмениваются навигационными данными и данными двигателя по одной магистральной шине NMEA 2000 CAN
Почему стоит выбрать Yichi для кабелей шины CAN
- Волновое сопротивление 120 Ом проверено методом TDR на каждой производственной длине: волновое сопротивление кабеля должно составлять 120 Ом, чтобы шина работала. Yichi измеряет его рефлектометром (TDR) на каждой производственной длине — а не рассчитывает по геометрии жилы
- Контролируемый шаг скрутки для стабильного импеданса: скорость скрутки пары CAN_H/CAN_L определяет импеданс кабеля. Yichi контролирует шаг скрутки в пределах ±2 мм — такое отклонение удерживает импеданс в пределах спецификации 120 Ом ±10 Ом
- Оболочка PUR для машин и транспортных средств — ПВХ для внутренних стационарных установок: выберите материал оболочки в соответствии со средой установки. PUR для кабеленесных цепей, манипуляторов роботов, моторных отсеков и наружной проводки транспортных средств; ПВХ для внутренних шкафов управления и стационарных кабельных лотков
- Дренажный провод экрана для опорного потенциала CAN_GND: дренажный провод экрана подключается к выводу CAN_GND (опорное заземление) на разъёме шины, обеспечивая опорное напряжение синфазной помехи, общее для всех узлов CAN. Без него узлы с разными потенциалами земли не могут надёжно обмениваться данными
- Прямые поставки с завода для OEM и системных интеграторов: OEM производители транспортных средств, машиностроители и монтажники морской электроники заказывают кабель шины CAN километрами — Yichi обеспечивает стабильный импеданс 120 Ом и конкурентоспособные цены при объёмных поставках