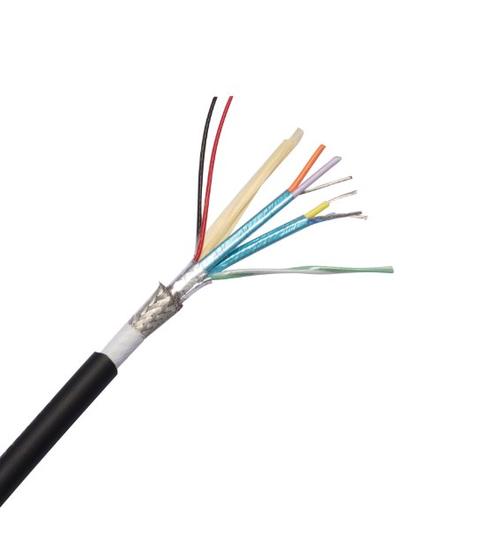
คำอธิบายโดยละเอียด
สาย เคเบิล สื่อสาร บัส CAN คือ อะไร
บัส CAN (Controller Area Network) คือ โปรโตคอล การ สื่อสาร อนุกรม แบบ ผล ต่าง ที่ เดิม พัฒนา โดย Bosch สำหรับ งาน ยาน ยนต์ และ ปัจจุบัน เป็น ฟิลด์บัส หลัก ใน ยาน ยนต์, อัตโนมัติ อุตสาหกรรม, อิเล็กทรอนิกส์ ทาง ทะเล และ อุปกรณ์ การ แพทย์ สาย เคเบิล บัส CAN คือ ตัว กลาง ส่ง สัญญาณ ทาง กายภาพ — สาย คู่ ตี เกลียว เดี่ยว ที่ มี ความ ต้านทาน ลักษณะ เฉพาะ 120 Ω, ยก เลิก ที่ ปลาย แต่ ละ ด้าน ของ บัส ด้วย ตัว ต้านทาน 120 Ω
สาย นำ สัญญาณ สอง: CAN_H และ CAN_L ซึ่ง เสริม กัน — เมื่อ CAN_H ขึ้น สูง (ไป ทาง 3.5 V), CAN_L ลง ต่ำ (ไป ทาง 1.5 V) ตัว รับ ผล ต่าง ที่ แต่ ละ โนด อ่าน ความ ต่าง แรงดัน ระหว่าง สาย ทั้ง สอง ให้ การ ตัด เสียง โหมด ร่วม โดย ธรรมชาติ สถานะ เด่น (ลอจิก 0) และ สถานะ รอง (ลอจิก 1) ถูก กำหนด ด้วย แรงดัน ผล ต่าง นี้ โดย สถานะ รอง คือ แรงดัน ผล ต่าง 0 V (สาย ทั้ง สอง ที่ ประมาณ 2.5 V)
ความ เรียบง่าย ของ บัส CAN — สาย สอง เส้น บวก ฉาก กั้น — คือ จุด แข็ง ของ มัน สาย คู่ ตี เกลียว เดี่ยว พา รอบ เครื่อง ยนต์, อุณหภูมิ น้ำ ยา หล่อ เย็น, เกียร์, ความ เร็ว ล้อ, แรง ดัน เบรก และ ข้อมูล วินิจฉัย พร้อม กัน ที่ 250–500 kbps, จัด ลำดับ ความ สำคัญ ด้วย ตัว ระบุ ข้อ ความ (ID ต่ำ = ลำดับ ความ สำคัญ สูง, แก้ ปัญหา การ ชิง บัส โดย ไม่ ต้อง มี คอนโทรลเลอร์ หลัก)
สาย เคเบิล บัส CAN — ความ ต้านทาน, การ ยก เลิก และ ความ ยาว บัส
| พารามิเตอร์ | ค่า | ทำไม จึง สำคัญ |
|---|---|---|
| ความ ต้านทาน ลักษณะ เฉพาะ | 120 Ω | ต้อง ตรง กับ ตัว ต้านทาน ยก เลิก ที่ ปลาย บัส แต่ ละ ด้าน การ ไม่ ตรง กัน ทำ ให้ เกิด การ สะท้อน สัญญาณ ที่ ทำ ลาย จังหวะ เวลา บิต |
| การ ยก เลิก | ตัว ต้านทาน 120 Ω ระหว่าง CAN_H และ CAN_L ที่ ปลาย กายภาพ แต่ ละ ด้าน ของ บัส | ดูด ซับ พลังงาน สัญญาณ ที่ ปลาย บัส; หาก ไม่ มี การ ยก เลิก สัญญาณ จะ สะท้อน, ทำ ให้ เกิด ข้อ ผิด พลาด |
| ความ ยาว สตับ สูงสุด | 0.3 ม. ที่ 1 Mbps | สาย ดรอป จาก ทรังค์ บัส ไป ยัง แต่ ละ โนด ต้อง สั้น เพื่อ หลีก เลี่ยง ความ ไม่ ต่อ เนื่อง ของ ความ ต้านทาน |
| ความ ยาว บัส เทียบ อัตรา ข้อมูล | 40 ม. ที่ 1 Mbps; 500 ม. ที่ 125 kbps | จังหวะ เวลา บิต ของ CAN จำกัด ความ ยาว บัส สูงสุด: สัญญาณ ต้อง แพร่ ไป ถึง โนด ไกล สุด และ กลับ มา ภายใน เวลา หนึ่ง บิต |
โปรโตคอล บัส CAN — สาย เดียว, หลาย ภาษา
| โปรโตคอล | มาตรฐาน | อัตรา ข้อมูล | การ ประยุกต์ ใช้ | ข้อ ตกลง สี สาย |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | สูง ถึง 1 Mbps | โปรโตคอล CAN พื้น ฐาน — ราก ฐาน สำหรับ โปรโตคอล ชั้น สูง ทั้ง หมด | ไม่ มี สี มาตรฐาน |
| CANopen | CiA 301 | 125–1 000 kbps | อัตโนมัติ อุตสาหกรรม — ไดรฟ์, I/O, เอนโคเดอร์ | เปลือก ม่วง, คู่ ขาว/น้ำตาล |
| DeviceNet | ODVA | 125–500 kbps | อัตโนมัติ โรงงาน — เซนเซอร์, แอคชูเอเตอร์, สตาร์ทเตอร์ มอเตอร์ | เปลือก ม่วง (ทรังค์), เหลือง (ดรอป) |
| SAE J1939 | SAE | 250 kbps | ยาน ยนต์ งาน หนัก — เครื่อง ยนต์, เกียร์, เบรก, ตัว ถัง | ไม่ มี สี มาตรฐาน; โดย ทั่ว ไป สาย ยาน ยนต์ ดำ |
| NMEA 2000 | NMEA | 250 kbps | อิเล็กทรอนิกส์ ทาง ทะเล — GPS, ความ ลึก, ลม, เครื่อง ยนต์, ออโตไพลอต | เปลือก น้ำเงิน (กระดูก สัน หลัง), ฟ้า อ่อน (ดรอป) |
| CAN FD | ISO 11898-1 | สูง ถึง 8 Mbps | อัตรา ข้อมูล สูง สำหรับ อัปเดต เฟิร์มแวร์, วินิจฉัย และ เซนเซอร์ ที่ ต้อง ใช้ ข้อมูล มาก | สาย เดียว กัน กับ CAN 2.0 — บัส สามารถ ผสม โนด CAN 2.0 และ CAN FD ได้ |
การ วิเคราะห์ การ ประยุกต์ ใช้
- เครือข่าย ยาน ยนต์ SAE J1939: ECU เครื่อง ยนต์ ของ รถ บรรทุก ดีเซล, คอนโทรลเลอร์ เกียร์, โมดูล ABS, กลุ่ม เครื่อง วัด และ คอนโทรลเลอร์ ตัว ถัง สื่อสาร กัน บน บัส CAN เดียว ที่ 250 kbps — สาย คู่ ตี เกลียว วิ่ง ผ่าน ชุด เดิน สาย แชสซี ยาน ยนต์ เคียง ข้าง สาย มอเตอร์ และ แสง สว่าง กระแส สูง
- อัตโนมัติ เครื่องจักร CANopen: PLC ของ เครื่อง บรรจุ หีบ ห่อ สื่อสาร กับ เซอร์โว ไดรฟ์ 15 ตัว, บล็อก I/O 4 ตัว และ โมดูล เอนโคเดอร์ 2 ตัว บน บัส CANopen ที่ 500 kbps — สาย CANopen ม่วง จดจำ ได้ ทันที ใน ราง ครอบ ตู้ ควบคุม
- เครือข่าย โรงงาน DeviceNet: สาย การ ผลิต ที่ มี สตาร์ทเตอร์ มอเตอร์ แบบ กระจาย, เซนเซอร์ ใกล้ เคียง และ สถานี ปุ่ม กด เชื่อม ต่อ เครือข่าย ด้วย DeviceNet ที่ 125 kbps — โทโปโลยี สาย ทรังค์/ดรอป พร้อม ขั้ว ต่อ M12 ซีล ผ่าน พื้น โรงงาน
- อิเล็กทรอนิกส์ ทาง ทะเล NMEA 2000: แผน ที่ เดิน เรือ, GPS, เครื่อง วัด ความ ลึก, เซนเซอร์ ลม, เกตเวย์ เครื่อง ยนต์ และ ออโตไพลอต ของ เรือ ยอชท์ แบ่ง ปัน ข้อมูล นำ ร่อง และ เครื่อง ยนต์ บน กระดูก สัน หลัง บัส CAN NMEA 2000 เส้น เดียว
ทำไม จึง เลือก Yichi สำหรับ สาย เคเบิล บัส CAN
- ความ ต้านทาน 120 Ω ยืน ยัน ด้วย TDR ทุก ความ ยาว การ ผลิต: ความ ต้านทาน ลักษณะ เฉพาะ ของ สาย ต้อง เป็น 120 Ω บัส จึง จะ ทำงาน Yichi วัด ด้วย เครื่อง วัด การ สะท้อน เวลา (TDR) ทุก ความ ยาว การ ผลิต — ไม่ ประมาณ จาก เรขาคณิต ตัวนำ
- ความ ยาว ช่วง บิด ควบคุม เพื่อ ความ ต้านทาน สม่ำเสมอ: อัตรา การ บิด ของ คู่ CAN_H/CAN_L กำหนด ความ ต้านทาน ของ สาย Yichi ควบคุม ความ ยาว ช่วง บิด ภายใน ±2 มม. — ความ แตก ต่าง ที่ ทำ ให้ ความ ต้านทาน อยู่ ภายใน ข้อ กำหนด 120 Ω ±10 Ω
- เปลือก PUR สำหรับ งาน เครื่องจักร และ ยาน ยนต์ — PVC สำหรับ ใน อาคาร ประจำ ที่: เลือก วัสดุ เปลือก ที่ ตรง กับ สภาพ แวด ล้อม การ ติด ตั้ง PUR สำหรับ โซ่ ลาก, แขน หุ่น ยนต์, ห้อง เครื่อง ยนต์ และ การ เดิน สาย ยาน ยนต์ กลางแจ้ง; PVC สำหรับ ตู้ ควบคุม ใน อาคาร และ ถาด สาย ประจำ ที่
- ลวด ดรน ฉาก กั้น สำหรับ อ้างอิง CAN_GND: ลวด ดรน ฉาก กั้น เชื่อม ต่อ กับ ขา CAN_GND (อ้างอิง กราวด์) ที่ ขั้ว ต่อ บัส, ให้ อ้างอิง แรงดัน โหมด ร่วม ที่ โนด CAN ทั้ง หมด ใช้ ร่วม กัน หาก ไม่ มี นี้ โนด ที่ มี ศักย์ กราวด์ ต่าง กัน จะ สื่อสาร ไม่ ได้ อย่าง น่า เชื่อถือ
- ตรง จาก โรงงาน สำหรับ ปริมาณ OEM และ ผู้ รวม ระบบ: OEM ยาน ยนต์, ผู้ สร้าง เครื่องจักร และ ผู้ ติด ตั้ง อิเล็กทรอนิกส์ ทาง ทะเล ที่ ระบุ สาย เคเบิล บัส CAN เป็น กิโลเมตร — Yichi ให้ ความ ต้านทาน 120 Ω สม่ำเสมอ และ ราคา ปริมาณ ที่ แข่งขัน ได้